Økt presisjon i komplekse miljøer
Selv om direkte georeferering (DG) er den viktigste metoden for å lage kart i utendørs miljøer, brukes den sjelden innendørs eller i miljøer med svært dårlig « GNSS ». DG fungerer ved å kombinere data fra « INS » (posisjon og orientering) med sensordata (for eksempel LiDAR eller kamerabilder) for å bestemme posisjonen til observerte objekter nøyaktig, uten å være avhengig av et stort antall forhåndskartlagte kontrollpunkter (GCP-er).
Men siden GNSS ikke er tilgjengelig innendørs, kan ikke tradisjonell direkte georeferering brukes i helt lukkede rom. I mange tilfeller utføres kartleggingen på en hybrid måte, som dekker både innendørs- og utendørsmiljøer.
Mens de fleste stoler på konvensjonelle kartleggingsteknologier i slike scenarier, kan valg av riktig INS og etterbehandlingsprogramvare utvide fordelene ved direkte georeferering til disse bruksområdene. Ved å integrere en høypresisjons- INS med lav avvik med avansert etterbehandlingsprogramvare er det mulig å opprettholde en nøyaktig, direkte georeferert løsning over lengre tidsperioder. Persepsjonsbaserte algoritmer som SLAM kan direkte benytte denne presise posisjoneringen for å forbedre kartleggingsnøyaktigheten ytterligere.
Denne tilnærmingen skaper innendørskart som er fullstendig justert mot en absolutt posisjoneringsløsning og et koordinatreferansesystem (datum). Som et resultat forbedrer den arbeidsflyten og samarbeidet ved å sikre romlig konsistens på tvers av innendørs- og utendørsdatasett.
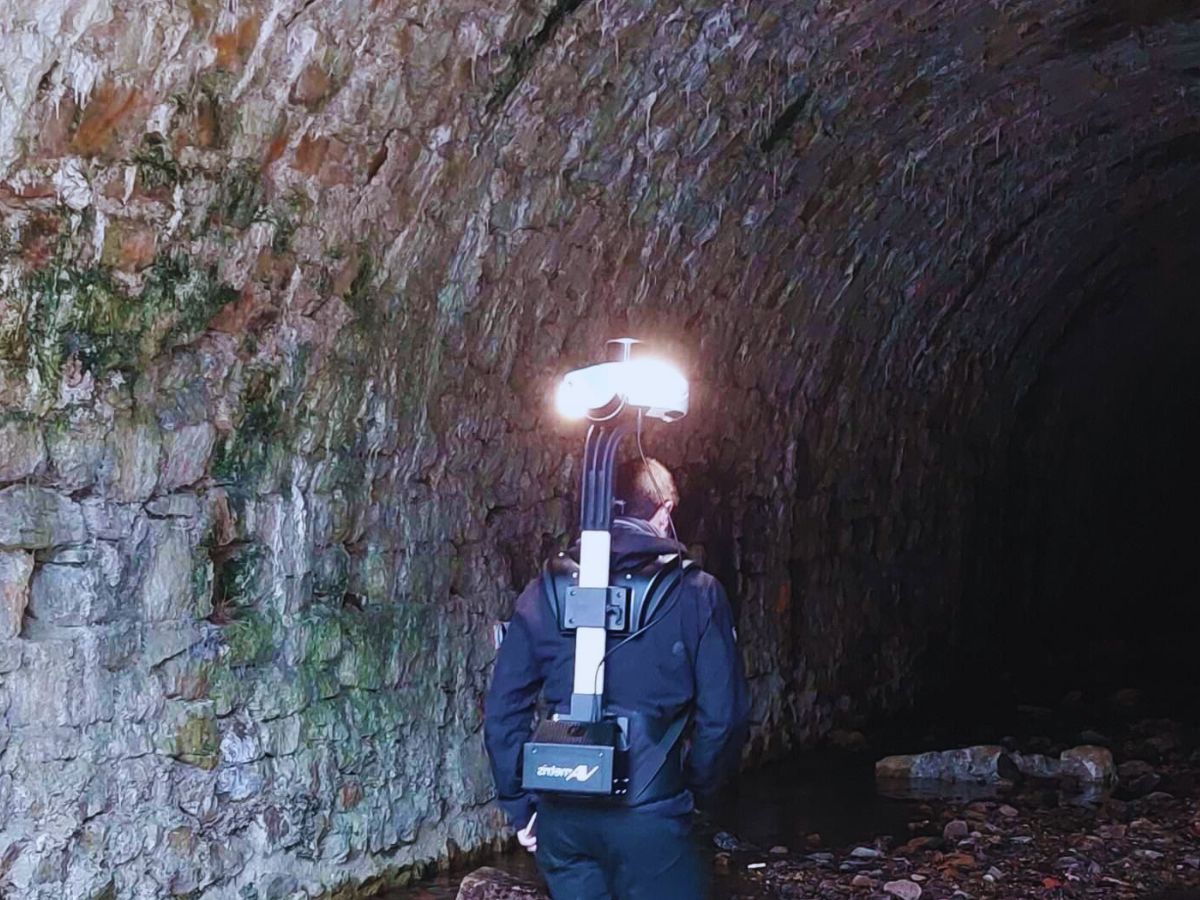
Inertialsystemer for innendørs kartleggingsløsninger
I miljøer som utelukkende består av innendørsområder, der det ikke er tilgang til « GNSS », er kartleggingen avhengig av inertialmåleenheter (IMU-er) kombinert med persepsjonsbaserte algoritmer som «Simultaneous Localization and Mapping» (SLAM). I motsetning til tradisjonell direkte georeferering er denne tilnærmingen ikke avhengig av « GNSS », men bruker i stedet « IMU »-data sammen med LiDAR, kameraer eller dybdesensorer for å opprettholde nøyaktig posisjonering.
SLAM fungerer ved kontinuerlig å kartlegge omgivelsene samtidig som systemets posisjon i disse estimeres. SLAM alene kan imidlertid være utsatt for avvik, spesielt i områder med få landemerker eller i dynamiske miljøer. Avanserte IMU-er spiller en avgjørende rolle i å stabilisere SLAM-basert kartlegging, og sikrer konsistent bevegelsessporing selv når visuelle inngangssignaler er upålitelige. Ved å integrere en høypresisjons-IMU med lavt avvik IMU, er det mulig å forbedre SLAM-ytelsen i kartleggingsapplikasjoner.
IMU vil faktisk redusere akkumuleringen av avvik, opprettholde nøyaktig posisjonering over lengre tidsperioder og forbedre påliteligheten under forhold med dårlig sikt, for eksempel i mørke rom eller karakteristikkfrie korridorer. Denne kombinasjonen muliggjør opprettelsen av nøyaktige innendørskart som forblir romlig konsistente og godt samkjørte med eksterne datasett.
Som et resultat strømlinjeformer systemet arbeidsflyter og forbedrer samarbeidet om kartlegging, selv i miljøer helt uten GNSS.
Utforsk våre løsninger for innendørskartlegging
Våre bevegelses- og navigasjonsprodukter integreres sømløst med innendørs kartleggingssystemer. Våre toppmoderne inertialsystemer gir den nøyaktigheten og påliteligheten du trenger for å lage innendørskart av høy kvalitet, selv i de mest krevende miljøene.
Uansett om du bruker mobile roboter eller bærbare systemer til innendørs kartlegging, tilbyr våre produkter den presisjonen, ytelsen og arbeidsflyten som kreves for å lage nøyaktige kart. Våre systemer er ideelle for en rekke bruksområder, blant annet industrielle inspeksjoner, anleggsforvaltning, beredskap og mye mer.

Quanta Plus

Qinertia GNSS-INS
Brosjyre om kartapplikasjoner
Få brosjyren vår rett i innboksen din!
Kundehistorier
Ta en titt på våre casestudier for å se hvordan team over hele verden har integrert våre inertialøsninger i ulike applikasjoner for innendørskartlegging. Fra lagerroboter som navigerer i komplekse anlegg til droner som produserer nøyaktige 3D-kart over innendørsområder – våre produkter har vært avgjørende for å forbedre effektiviteten og nøyaktigheten i kartleggingsprosjekter.
Se eksempler fra virkeligheten på hvordan systemene våre fungerer i praksis. Les våre casestudier for å forstå hvordan SBG Systems kan gi dine kartleggingsløsninger presisjon og pålitelighet.
SLAM-basert mobil kartlegging ved hjelp av et RTK-inertialnavigasjonssystem
Mobil kartlegging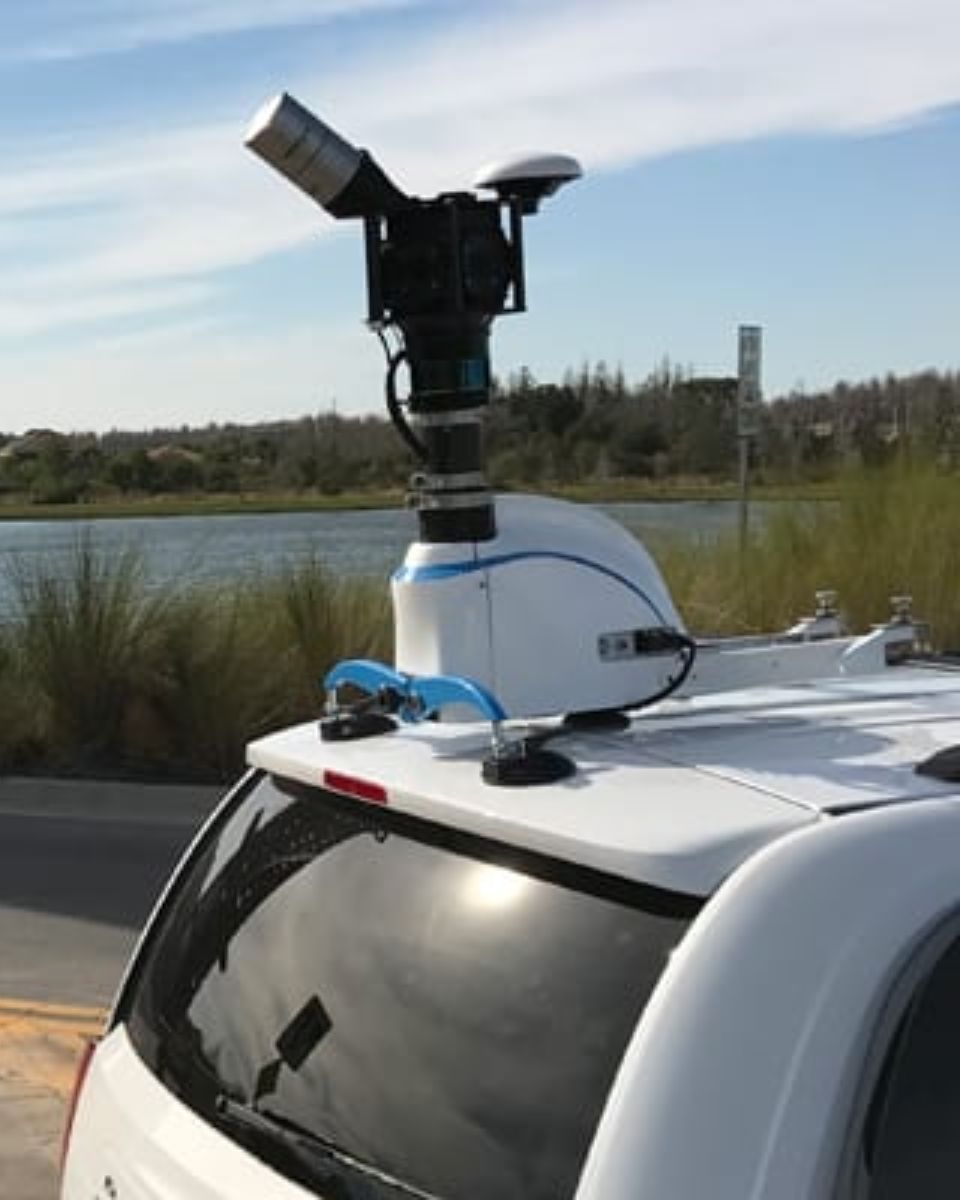
RTK- INS et bidrar til SLAM-beregninger og synkroniserer LiDAR og kamera
Innendørs kartlegging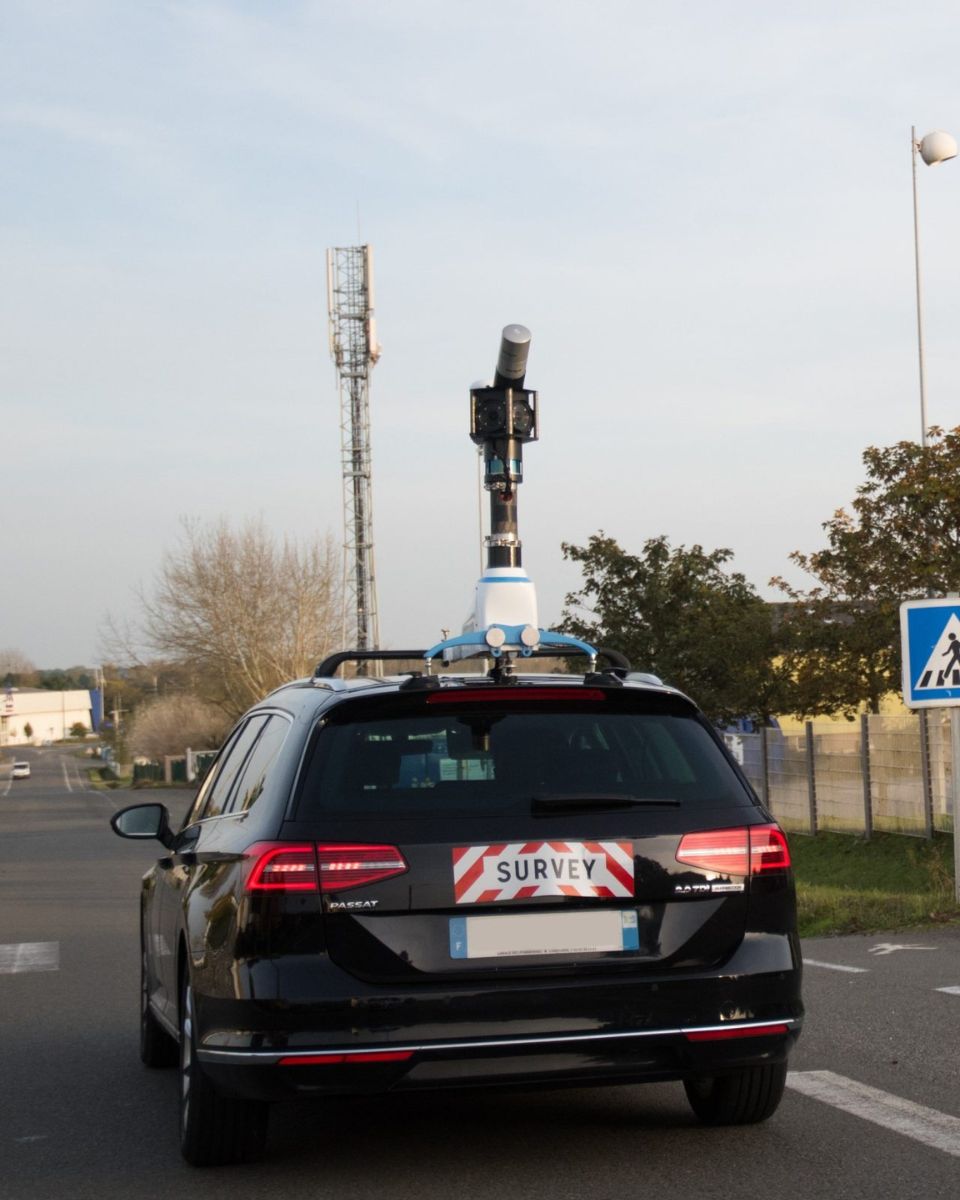



De snakker om oss
Våre kunder spenner fra industrielle produsenter til beredskapsstyrker, og de stoler på at våre treghetssystemer skal produsere nøyaktige og pålitelige kart i miljøer der det er umulig å bruke « GNSS ».
Bli en av våre fornøyde kunder og finn ut mer om hvordan vi kan hjelpe deg med dine behov innen innendørskartlegging ved hjelp av våre bransjeledende løsninger.



Oppdag andre spørreundersøkelsesapper
Utnytt potensialet i våre avanserte løsninger for inertialnavigasjon til en rekke kartleggingsbehov. De støtter operasjoner på land, i luften og til sjøs. Vår teknologi leverer pålitelige data, høy presisjon og jevn ytelse i alle miljøer.
Har du spørsmål?
Er du nysgjerrig på hvordan kartleggingssystemer for innendørs bruk fungerer? Vil du vite mer om hvordan inertialsystemer bidrar til nøyaktig kartlegging i miljøer uten tilgang til « GNSS »? Vår FAQ-seksjon tar for seg de vanligste spørsmålene om kartleggingssystemer for innendørs bruk, inkludert informasjon om de aktuelle teknologiene, beste praksis og hvordan du kan integrere våre produkter i dine løsninger.
Hva er et innendørs posisjoneringssystem?
Et innendørs posisjoneringssystem (IPS) er en spesialisert teknologi som nøyaktig identifiserer plasseringen av gjenstander eller personer i lukkede rom, for eksempel bygninger, der signalene fr GNSS -nettverket kan være svake eller fraværende. IPS benytter ulike teknikker for å levere presis posisjonsinformasjon i miljøer som kjøpesentre, flyplasser, sykehus og lagerbygninger.
IPS kan benytte seg av flere teknologier for posisjonsbestemmelse, blant annet:
- Wi-Fi: Bruker signalstyrke og triangulering fra flere tilgangspunkter for å beregne posisjonen.
- Bluetooth Low Energy (BLE): Bruker beacons som sender signaler til enheter i nærheten for sporing.
- Ultralyd: Bruker lydbølger til nøyaktig posisjonsbestemmelse, ofte i kombinasjon med sensorer i mobile enheter.
- RFID (Radio-Frequency Identification): innebærer at det festes merker på varer for sporing i sanntid.
- Inertialmåleenheter (IMU-er): Disse sensorene overvåker bevegelse og orientering, og forbedrer posisjonsnøyaktigheten når de brukes sammen med andre metoder.
Et detaljert digitalt kart over innendørsområdet er avgjørende for nøyaktig posisjonering, mens mobile enheter eller spesialutstyr fanger opp signaler fra posisjoneringsinfrastrukturen.
IPS forbedrer navigasjonen, sporer eiendeler, bistår beredskapstjenester, analyserer kundeatferd i detaljhandelen og integreres i smarte bygningssystemer, noe som forbedrer driftseffektiviteten betydelig der tradisjonelle GNSS svikter.
Hva betyr SLAM?
SLAM, som står for «Simultaneous Localization and Mapping», er en beregningsmetode som brukes innen robotikk og maskinsyn for å lage et kart over et ukjent miljø, samtidig som man holder rede på en agents posisjon i dette miljøet. Dette er særlig nyttig i situasjoner der « GNSS » ikke er tilgjengelig, for eksempel innendørs eller i tettbebygde byområder.
SLAM-systemer bestemmer agentens posisjon og retning i sanntid. Dette innebærer å spore bevegelsene til roboten eller enheten mens den navigerer gjennom omgivelsene. Mens agenten beveger seg, lager SLAM-systemet et kart over omgivelsene. Dette kan være en 2D- eller 3D-fremstilling som gjengir omgivelsenes utforming, hindringer og særtrekk.
Disse systemene bruker ofte flere sensorer, for eksempel kameraer, LiDAR eller inertialmåleenheter (IMU-er), for å samle inn data om omgivelsene. Disse dataene kombineres for å forbedre nøyaktigheten både når det gjelder posisjonsbestemmelse og kartlegging.
SLAM-algoritmer behandler innkommende data for kontinuerlig å oppdatere kartet og agentens posisjon. Dette innebærer komplekse matematiske beregninger, blant annet filtrerings- og optimaliseringsteknikker.
Hva er fotogrammetri?
Fotogrammetri er vitenskapen og teknikken som går ut på å bruke fotografier til å måle og kartlegge avstander, dimensjoner og egenskaper ved objekter eller omgivelser. Ved å analysere overlappende bilder tatt fra ulike vinkler gjør fotogrammetri det mulig å lage nøyaktige 3D-modeller, kart eller målinger. Denne prosessen går ut på å identifisere felles punkter i flere fotografier og beregne deres posisjoner i rommet ved hjelp av trianguleringsprinsipper.
Fotogrammetri brukes mye innenfor ulike fagområder, for eksempel:
- Topografisk kartlegging ved hjelp av fotogrammetri: Utarbeidelse av 3D-kart over landskap og byområder.
- Arkitektur og ingeniørfag: Til byggedokumentasjon og konstruksjonsanalyse.
- Fotogrammetri i arkeologien: Dokumentasjon og rekonstruksjon av funnsteder og gjenstander.
- Luftfotogrammetrisk kartlegging: Til arealmåling og byggeplanlegging.
- Skogbruk og jordbruk: Overvåking av avlinger, skog og endringer i arealbruken.
Når fotogrammetri kombineres med moderne droner eller UAV-er (ubemannede luftfartøyer), muliggjør det rask innsamling av luftbilder, noe som gjør det til et effektivt verktøy for store prosjekter innen landmåling, bygg og anlegg samt miljøovervåking.
Hva er en LiDAR?
LiDAR (Light Detection and Ranging) er en fjernmålingsteknologi som bruker laserlys til å måle avstander til objekter eller overflater. Ved å sende ut laserimpulser og måle tiden det tar før lyset kommer tilbake etter å ha truffet et mål, kan LiDAR generere nøyaktig, tredimensjonal informasjon om omgivelsenes form og egenskaper. Teknologien brukes ofte til å lage 3D-kart med høy oppløsning av jordoverflaten, bygninger og vegetasjon.
LiDAR-systemer er mye brukt i en rekke bransjer, blant annet:
- Topografisk kartlegging: For å kartlegge landskap, skoger og bymiljøer.
- Autonome Lidar-kjøretøy: Til navigasjon og hindringsdeteksjon.
- Landbruk: For å overvåke avlingene og forholdene på åkrene.
- Miljøovervåking: Til modellering av flom, kysterosjon og annet.
LiDAR-sensorer kan monteres på droner, fly eller kjøretøy, noe som muliggjør rask datainnsamling over store områder. Teknologien er høyt verdsatt for sin evne til å levere detaljerte og nøyaktige målinger selv i krevende miljøer, som tette skoger eller ulendt terreng.
Hva er en « IMU »?
En inertialmåleenhet (IMU) er en kompakt sensormodul som måler bevegelsen og orienteringen til en plattform ved å registrere dens lineære akselerasjoner og vinkelrotasjonshastigheter. I sin kjerne består en IMU av tre akselerometre og tre gyroskoper som er plassert langs ortogonale akser for å gi seks målegrader.
Akselerometre registrerer hvordan plattformen akselererer i rommet, mens gyroskoper sporer hvordan den roterer. Ved å behandle disse målingene samlet gir en IMU ( IMU ) presis informasjon om endringer i hastighet, stilling og kurs uten å være avhengig av eksterne signaler. Dette gjør IMU-er uunnværlige for navigering i miljøer der GPS ikke er tilgjengelig, er upålitelig eller bevisst blokkert. Ytelsen deres avhenger i stor grad av sensorkvalitet, kalibrering og hvor godt feil – som skjevheter, støy, skalafaktorer og feiljusteringer – kontrolleres.
IMU-er av høy kvalitet er utstyrt med avanserte mekanismer for kalibrering, termisk kompensasjon, vibrasjonsfiltrering og stabilitet mot avvik, for å sikre at feil ikke akkumuleres raskt over tid. Takket være disse egenskapene brukes IMU-er i et bredt spekter av anvendelser – fra UAV-er, loitering-ammunisjon og autonome kjøretøy til AUV-er, robotikk og industrielle stabiliseringssystemer– og gir pålitelig, kontinuerlig oversikt over bevegelse og orientering selv under de tøffeste driftsforholdene.
Hva er et referansesystem?
Et referansesystem er i hovedsak et koordinatsystem som brukes til å beskrive objekters posisjon, bevegelse og orientering. Innen inertialnavigasjon utgjør det det matematiske grunnlaget som gjør det mulig å uttrykke målinger fra sensorer – som akselerometre, gyroskoper og magnetometre – på en konsistent og meningsfull måte.
Hver vektor du arbeider med (akselerasjon, hastighet, flygestilling) defineres i forhold til et valgt referansesystem, så det er avgjørende å velge og forstå disse referansesystemene. I praksis har vi å gjøre med to hovedkategorier: inertialreferansesystemer og ikke-inertialreferansesystemer.
Et inertialsystem er et referansesystem som enten befinner seg i fullstendig hvile eller beveger seg med konstant hastighet, uten rotasjon eller akselerasjon; dette gjør at Newtons lover kan anvendes direkte. Siden det ikke finnes ekte inertialsystemer på Jorden, bruker vi tilnærminger – vanligvis ved å benytte et jordbasert inertialsystem (ECI) for anvendelser i stor høyde eller i rommet.
For de fleste operasjoner på land og til sjøs benytter vi ikke-inertiale koordinatsystemer som det jordcentrerte og jordfaste (ECEF) koordinatsystemet eller lokale navigasjonskoordinatsystemer som Nord-Øst-Ned (NED) eller Øst-Nord-Opp (ENU). Disse koordinatsystemene roterer sammen med jorden og tar hensyn til tyngdekraften, så bevegelsesligningene må korrigeres for Coriolis- og sentrifugaleffekter.
I et INS er karosserireferansesystemet, som er festet til kjøretøyet, det systemet der rådataene fra « IMU » måles; navigasjonsreferansesystemet er det systemet der man ønsker å uttrykke hastighet, orientering og posisjon; og det inertielle referansesystemet ligger over disse som den ideelle matematiske referansen. Transformasjoner mellom disse referansesystemene – som håndteres ved hjelp av rotasjonsmatriser, kvaternioner eller retningskosinmatriser – gjør det mulig for systemet å videreformidle orientering og integrere akselerasjoner i hastighet og posisjon. Til syvende og sist utgjør et referansesystem det felles «språket» som omdanner rå inertialmålinger til brukbar navigasjonsinformasjon.
