Exakt navigation och positionering för autonoma fordon
Våra rörelse- och navigeringssensorer erbjuder många fördelar för avancerade förarstödsystem (ADAS) och autonoma fordon, vilket bidrar till ökad säkerhet, precision och prestanda. Dessa sensorer integrerar avancerad teknik som Inertial Navigation Systems (INS) och GNSS (Global Navigation Satellite System) för att tillhandahålla realtidsdata med hög precision om fordonets position, rörelse och orientering, även i krävande miljöer.
Vi är kända för vår expertis inom sensorutveckling, omfattande kalibreringstekniker och filtreringsalgoritmer. Våra INS kombinerar data från accelerometrar, gyroskop och GNSS för att tillhandahålla mycket exakt och tillförlitlig positioneringsinformation.
Vår teknik är en grundsten för att kartera vägar och omgivningar med hög noggrannhet och göra det möjligt för fordon att navigera i komplexa miljöer, följa fördefinierade rutter exakt och arbeta på ett säkert sätt.
Förbättrad sensorfusion och tillförlitlig prestanda under alla förhållanden
INS-data slås samman med GNSS, kameror, LiDAR, radar och andra sensorer för att skapa ett robust och tillförlitligt system för omgivningsseende. Denna fusion möjliggör exakt och motståndskraftig lokalisering, vilket är avgörande för filhållning, kontroll av fordonsdynamik och autonom körning samtidigt som det förbättrar säkerheten och tillförlitligheten.
Autonoma tekniker och ADAS kräver konsekvent prestanda oavsett miljöförhållanden. Alla våra sensorer är konstruerade för robust drift i tuffa miljöer (temperaturer och vibrationer) och komplex mottagning av GNSS-signaler, där våra INS-lösningar säkerställer kontinuerlig navigation när satellitsignalmottagningen försämras vid infart i tunnlar, P-hus eller vid körning i stadsmiljöer bland höga byggnader.
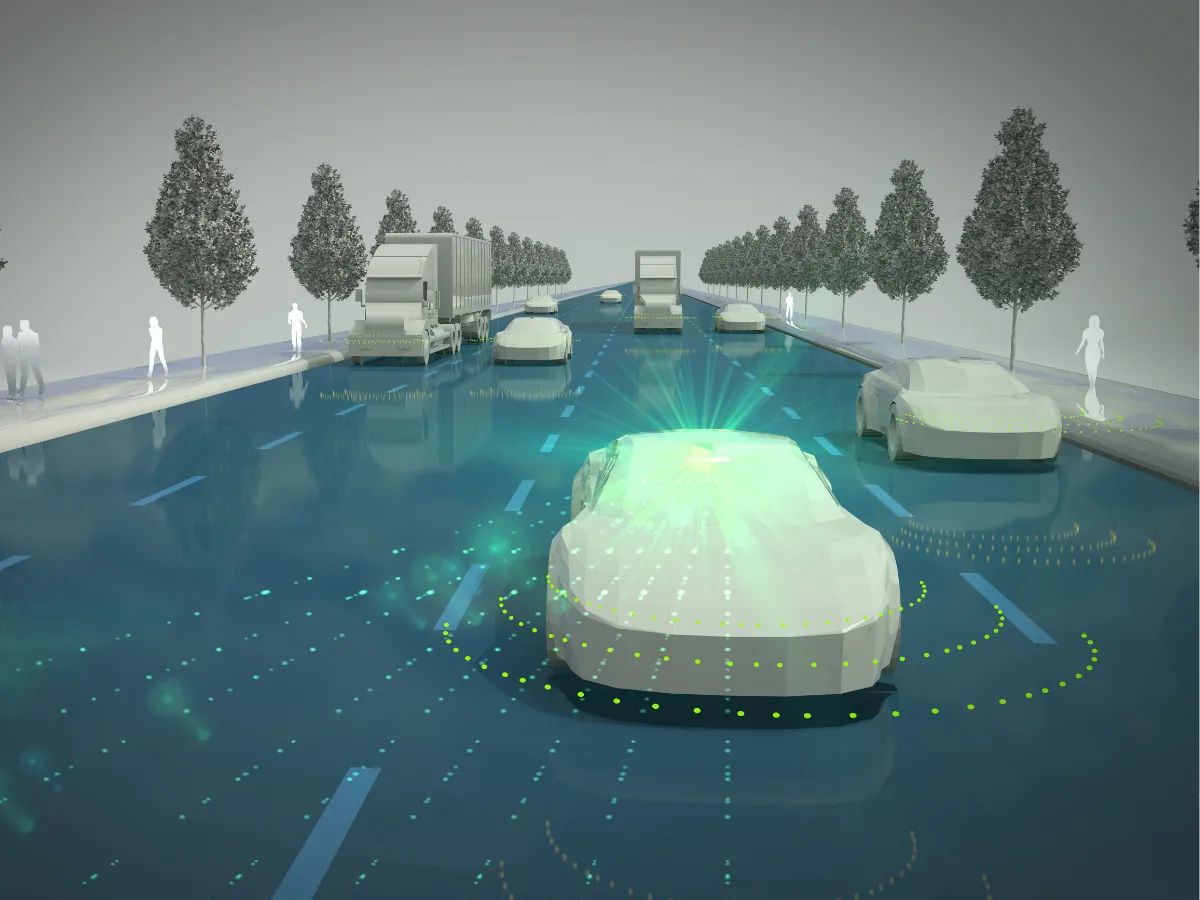
Förbättrad lokalisering och noggrannhet vid kartmatchning
Våra inertiella navigeringssystem använder en kombination av accelerometrar och gyroskop för att mäta ett fordons acceleration och vinkelhastighet utan att vara beroende av externa GNSS-signaler. När de paras ihop med GNSS i en nära kopplad sensorfusionsalgoritm ger de en kontinuerlig och mycket exakt bana, även under avbrott i GNSS.
För ADAS-tillämpningar är denna tillförlitlighet i realtid avgörande: Med ett integrerat INS+GNSS-system håller INS en jämn bana även när signaler förloras, vilket ger exakta riktnings- och platsdata som hjälper fordonet att hamna rätt i förhållande till rätt vägsegment på HD-kartan (High-Definition). Det kombinerade systemet möjliggör exakt lokalisering, vilket är nödvändigt för att fordonet ska förstå sin exakta position i förhållande till vägelement eller undvika att utföra osäkra manövrar på grund av felaktiga GNSS-mätvärden.
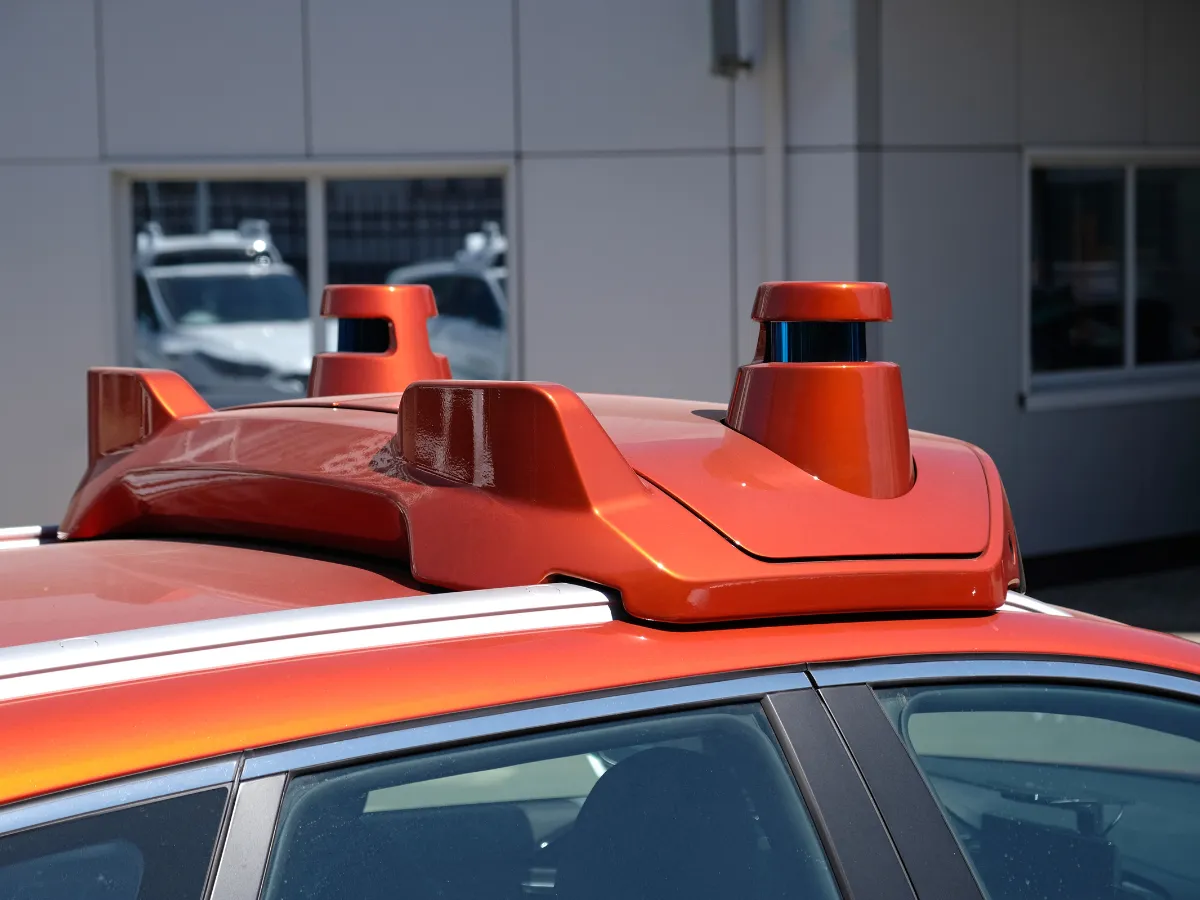
Lösningar för ADAS-system
Våra GNSS/INS-sensorer levererar exakta data om position, hastighet och orientering i realtid. De säkerställer tillförlitlig prestanda även i tunnlar eller stadsmiljöer med höga byggnader. Med robust kalibrering, låg latens och enkel integrering stöder våra lösningar säkrare, smartare och mer autonoma fordon eller ADAS-system.

Ellipse-D

Ekinox Micro

Ekinox-D
Applikationsbroschyr för fordon
Våra broschyrer ger en djupgående inblick för att möta dina behov. De är utformade för att vara både informativa och engagerande och utgör en värdefull resurs för såväl kunder som partners och intressenter.
Våra användningsområden
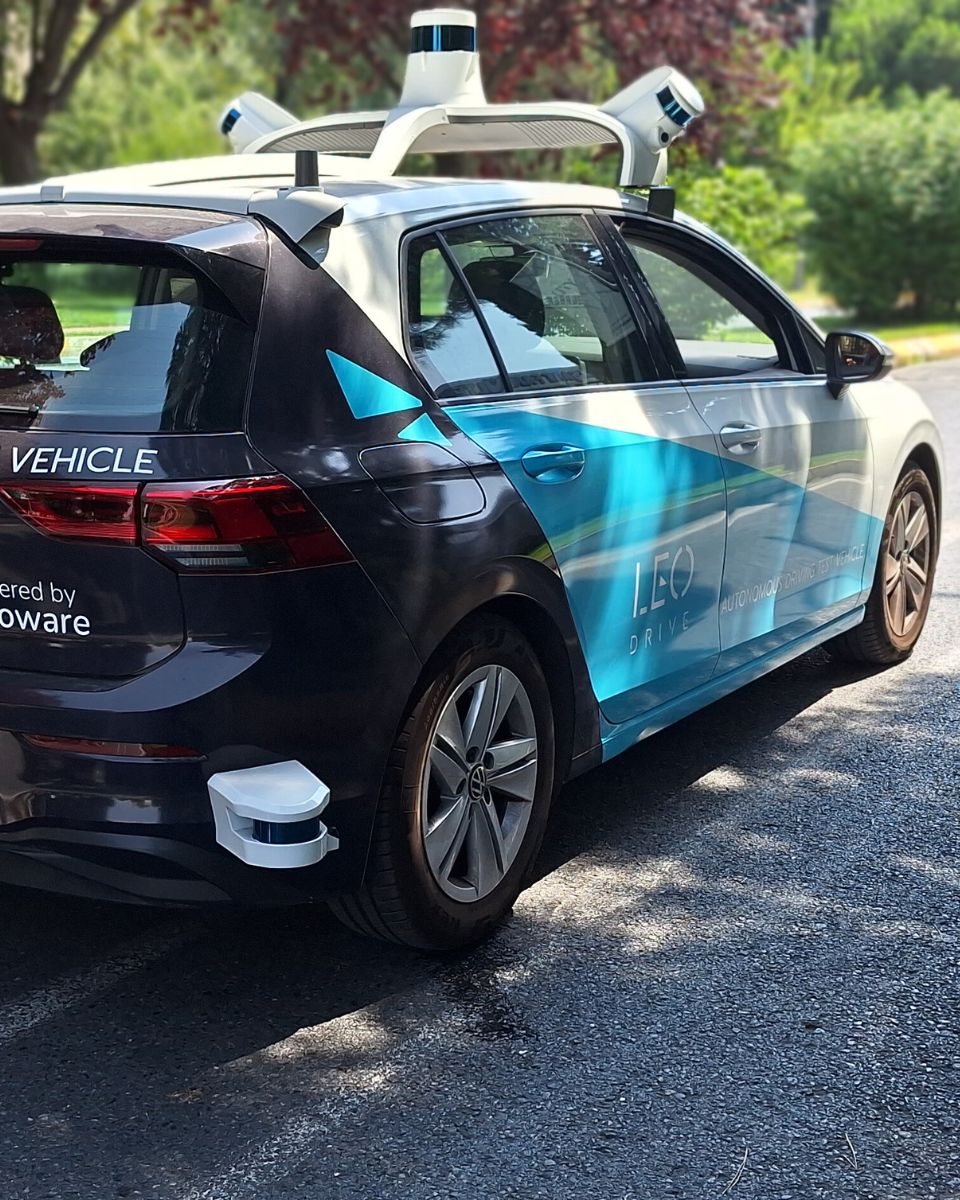
SBG Systems stödjer utveckling och validering av förarstödsystem (ADAS) med högprecisionslösningar för tröghetsnavigering.
Upptäck hur våra kunder har integrerat vår teknik för att förbättra säkerhet, prestanda och innovation i ADAS-applikationer.



De pratar om oss
Upptäck hur kunder och branschledare erkänner SBG Systems som en pionjär inom tröghetslösningar. De uppskattar vår expertis inom applikationer för autonoma fordon och ADAS. Vår innovativa teknik kombinerar högpresterande tröghetssensorer med avancerad GNSS-kapacitet. Det sätter standarden för precision och tillförlitlighet i komplexa köromgivningar.


Utforska andra applikationer för autonoma farkoster
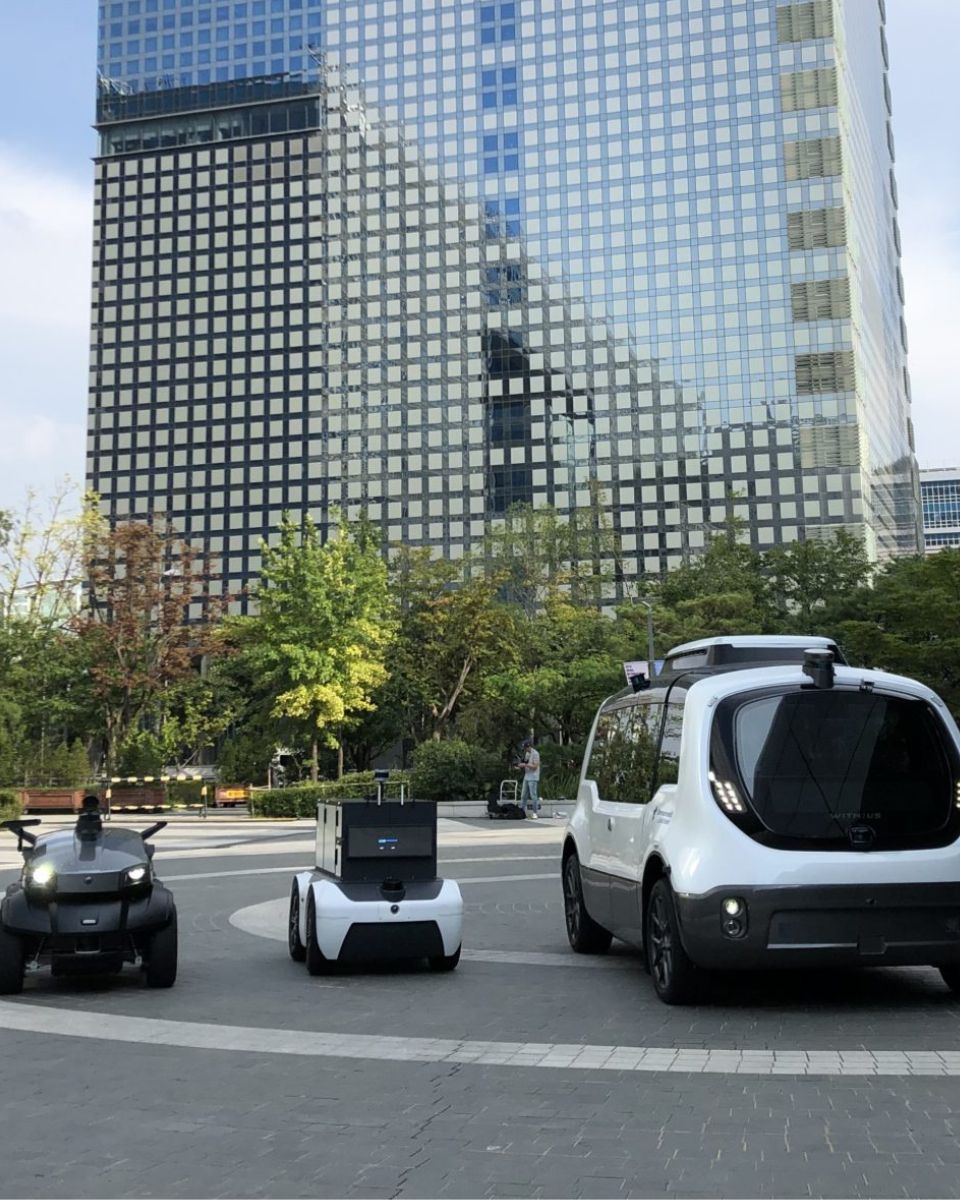
SBG Systems tröghetsnavigeringslösningar stöder många autonoma fordonsapplikationer utöver traditionella personbilar. Våra sensorer möjliggör exakta positions-, orienterings- och rörelsedata för obemannade markfordon och leveransrobotar. De betjänar även autonoma skyttlar och industrimaskiner med prestanda i realtid. Även i GNSS-fria miljöer säkerställer vår teknik tillförlitlig navigering och kontroll.
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om den ADAS-systemapplikation vi lyfter fram. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan ADAS i bilar och självkörande bilar?
ADAS (Advanced Driver Assistance Systems) ökar bilsäkerheten genom att tillhandahålla funktioner som filhållning, adaptiv farthållare och automatisk inbromsning, men kräver aktiv övervakning av föraren. Däremot syftar självkörande bilar, som är utrustade med system för autonom körning, till att helt automatisera fordonsdriften utan mänsklig inblandning.
Medan ADAS stöder förare genom att hjälpa till med uppgifter och förbättra säkerheten, är självkörande bilar utrustade för att hantera alla aspekter av autonom körning, från navigering till beslutsfattande, vilket erbjuder en högre grad av automation (SAE-nivåer) och bekvämlighet. ADAS-egenskaper eller funktioner tillskrivs SAE-nivåer under 3, och självkörande bilar i sig motsvarar lägst nivå 4.
Vad är ett gyroskop?
Ett gyroskop är en sensor som mäter vinkelhastighet – den hastighet med vilken ett objekt roterar kring en eller flera axlar – och är en av de grundläggande byggstenarna i tröghetsnavigeringssystem. Dess huvudsakliga syfte är att tillhandahålla exakt information i realtid om rotationsrörelser så att en INS eller IMU kan avgöra hur ett objekts orientering förändras över tid.
Moderna gyroskop som används inom navigation, särskilt inom flyg- och rymdfart, försvar, marin och robotik, är typiskt MEMS-baserade (Micro-Electro-Mechanical Systems) eller optiska teknologier som FOG (Fiber Optic Gyroscopes) och RLG (Ring Laser Gyroscopes). Även om deras fysikaliska principer skiljer sig åt, utnyttjar de alla samma grundläggande koncept: när ett system roterar känner sensorn av den resulterande tröghetseffekten och omvandlar den till en elektrisk signal.
I ett MEMS-gyroskop utsätts små vibrerande strukturer – ofta kiselmassor som drivs vid specifika resonansfrekvenser – för corioliskrafter när enheten roterar. Dessa krafter orsakar mätbara förändringar i mönstren för vibrationerna, vilket omvandlas till information om vinkelhastigheten. I optiska gyron upplever ljus som färdas i motsatta riktningar längs en sluten bana fasförskjutningar när systemet roterar; denna Sagnaceffekt möjliggör extremt noggranna och driftstabila rotationsmätningar helt utan rörliga delar.
Gyroskop tillför avgörande data till ett tröghetsnavigeringssystems algoritmer, vilket gör att systemet kan beräkna attityd (rullning, skärpning/lutning och giring). I kombination med accelerometrar bildar de en IMU, som ger omfattande rörelsemätning. Gyroskop av hög kvalitet minskar drift, ökar stabiliteten och gör att navigeringssystemet fungerar tillförlitligt även i GPS-störda eller GPS-fria miljöer. Vid tillämpningar som UAV-styrning, strövande robotvapen (loitering munitions), AUV-styrning, maritim krängningskompensering eller navigering av autonoma fordon, påverkar gyroskopets noggrannhet direkt systemets förmåga att bibehålla en exakt och stabil bana.
Vad är relativ position?
Relativ position avser förflyttningen av en rörlig plattform mätt i förhållande till en känd startpunkt snarare än ett absolut geografiskt koordinatsystem. Istället för att uttrycka position i termer av latitud, longitud och altitud beskriver relativ position hur långt och i vilken riktning plattformen har förflyttats från sin ursprungliga referensram.
En INS beräknar detta genom att integrera uppmätta accelerationer och rotationshastigheter över tid: accelerometrarna fastställer förändringar i hastighet, och dessa hastigheter integreras sedan igen för att erhålla förändringar i position, allt uttryckt inom en definierad koordinatram såsom karossramen eller en lokal navigeringsram.
Eftersom relativ position inte är beroende av externa signalkällor – GNSS, radiofyrar eller landmärken – är den extremt värdefull i GPS-störda miljöer, inomhusmiljöer, undervattensnavigering eller alla uppdrag där enbart rörelsen sedan den senaste kända punkten krävs.
Noggrannheten hos den relativa positionen försämras dock över tid på grund av drift som orsakas av sensorbias och brus, vilket är anledningen till att INS-lösningar ofta kombinerar tröghetsdata med stödkällor som GNSS, vägmätare, DVL:er eller barometrar för att begränsa feltillväxten. Slutligen ger relativ position ett kontinuerligt och autonomt sätt att spåra rörelse, vilket utgör ryggraden i död räkning (dead reckoning), styr- och kontrollsystem inom många flyg-, marin- och robotapplikationer.
