Autonome styrings- og kontrollsystemer
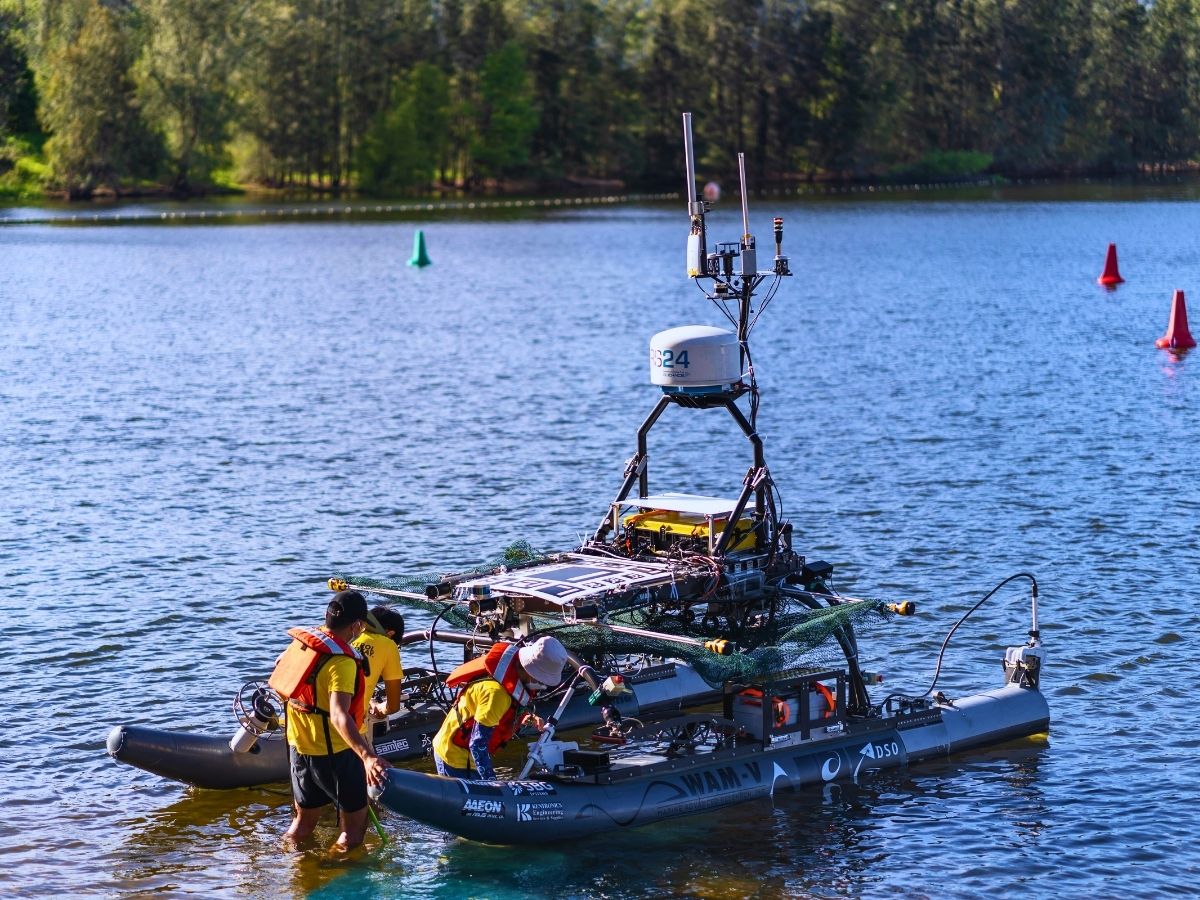
Våre bevegelses- og navigasjonssystemer ligger til grunn for USV-ens beslutningsprosesser, slik at den autonomt kan følge forhåndsdefinerte ruter, unngå hindringer og reagere på endringer i omgivelsene.
For det første benytter våre USV-løsninger avanserte algoritmer for å sikre sikker og effektiv navigasjon. Ved hjelp av sensordata justerer de fartøyets kurs i sanntid. I tillegg lar våre maritime inertialøsninger fjernoperatører overvåke og styre USV-en. De overfører også navigasjonsdata, sensormålinger og video i sanntid til kontrollstasjonen.
Til slutt gjør kommunikasjonsforbindelser det mulig for operatører å gripe inn i kritiske situasjoner, noe som sikrer pålitelig navigasjon over lange avstander og under komplekse oppdrag.
Sanntids kinematisk posisjonering for USV-er
RTK-systemer (Real-time kinematic) gir posisjonsnøyaktighet på centimeternivå ved å korrigere data fra « GNSS » med sanntidsinformasjon fra en referansestasjon. Dette er avgjørende for USV-operasjoner som krever høy presisjon. Hver GNSS -konstellasjon, inkludert GPS, GLONASS og Galileo, leverer globale posisjonsdata for å bestemme USV-ens nøyaktige posisjon (breddegrad, lengdegrad og høyde). Dette gir presis posisjonering og navigasjon i åpne vannområder der satellittsignaler er tilgjengelige, slik at USV-er kan følge forhåndsdefinerte ruter og nå angitte veipunkter med høy nøyaktighet. GNSS Nøyaktigheten kan forbedres ved å bruke sanntids kinematisk posisjonering (RTK) eller presis punktposisjonering (PPP), som beregner eller modellerer feilene som oppstår i GNSS.
Last ned brosjyren vår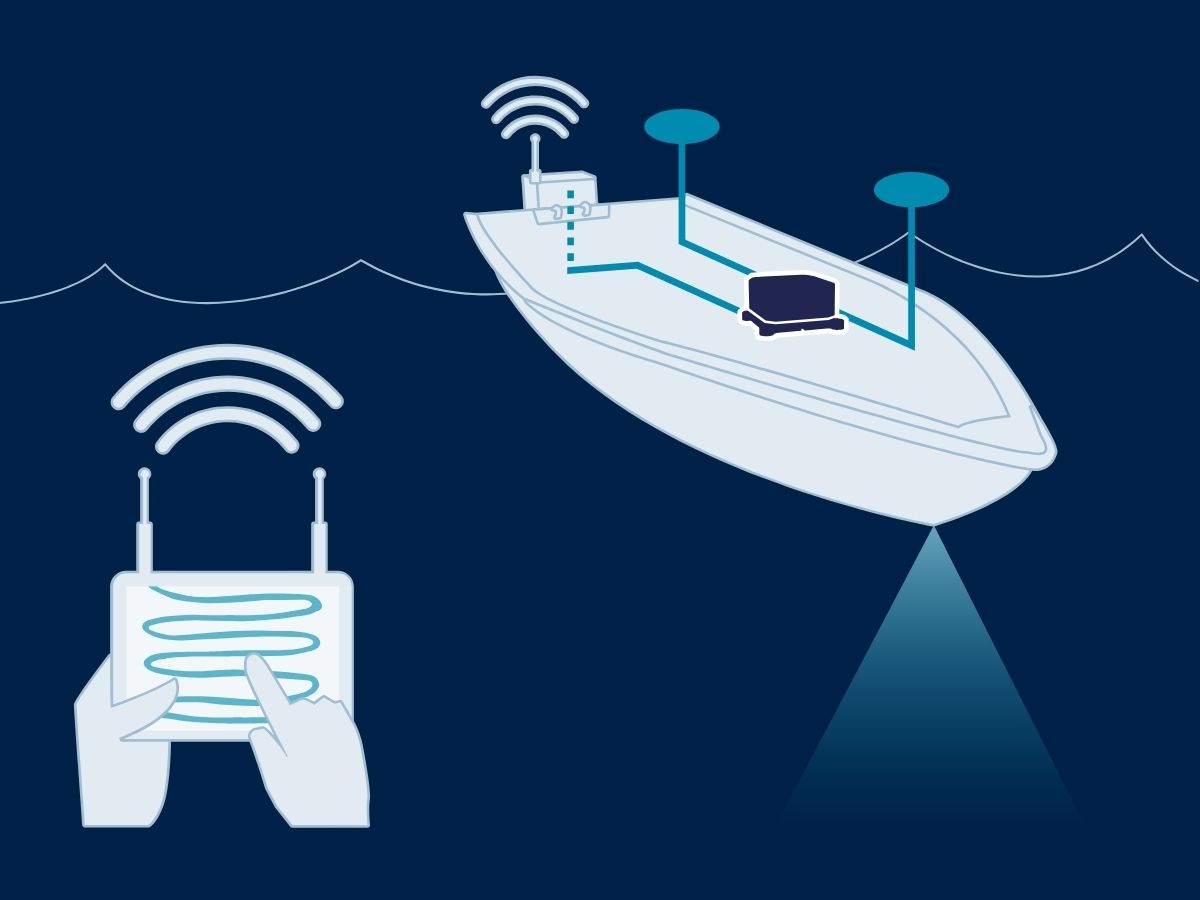
Datafusjon og sensorintegrasjon
Våre treghetssensorer integrerer ofte data fra flere sensorer (GNSS, IMU, sonar…) for å forbedre posisjoneringsnøyaktigheten og påliteligheten. Sensorfusjon forbedrer den generelle navigasjonsytelsen, slik at USV-en kan operere effektivt i komplekse miljøer der en enkelt navigasjonsmetode kan være utilstrekkelig. Med våre autonome styrings-, navigasjons- og kontrollsystemer minimerer USV-ene risikoen for menneskelige feil, noe som sikrer en mer konsistent ytelse under komplekse oppdrag.
USV-er tilbyr kostnadseffektive, sikre og svært allsidige løsninger for ulike maritime oppgaver, fra forsvar og overvåking til miljøovervåking og datainnsamling, samtidig som de gir overlegen utholdenhet og presisjon.
Løsninger for ubemannede overflatefartøy
Våre innovative løsninger byr på enestående presisjon og robusthet, noe som sikrer at fartøyet ditt yter optimalt i alle maritime miljøer. Fra leting til forsvar – vår teknologi gir deg den påliteligheten du trenger.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
Brosjyre om forsvarsapplikasjoner
Få brosjyren vår sendt direkte til innboksen din!
Kundehistorier
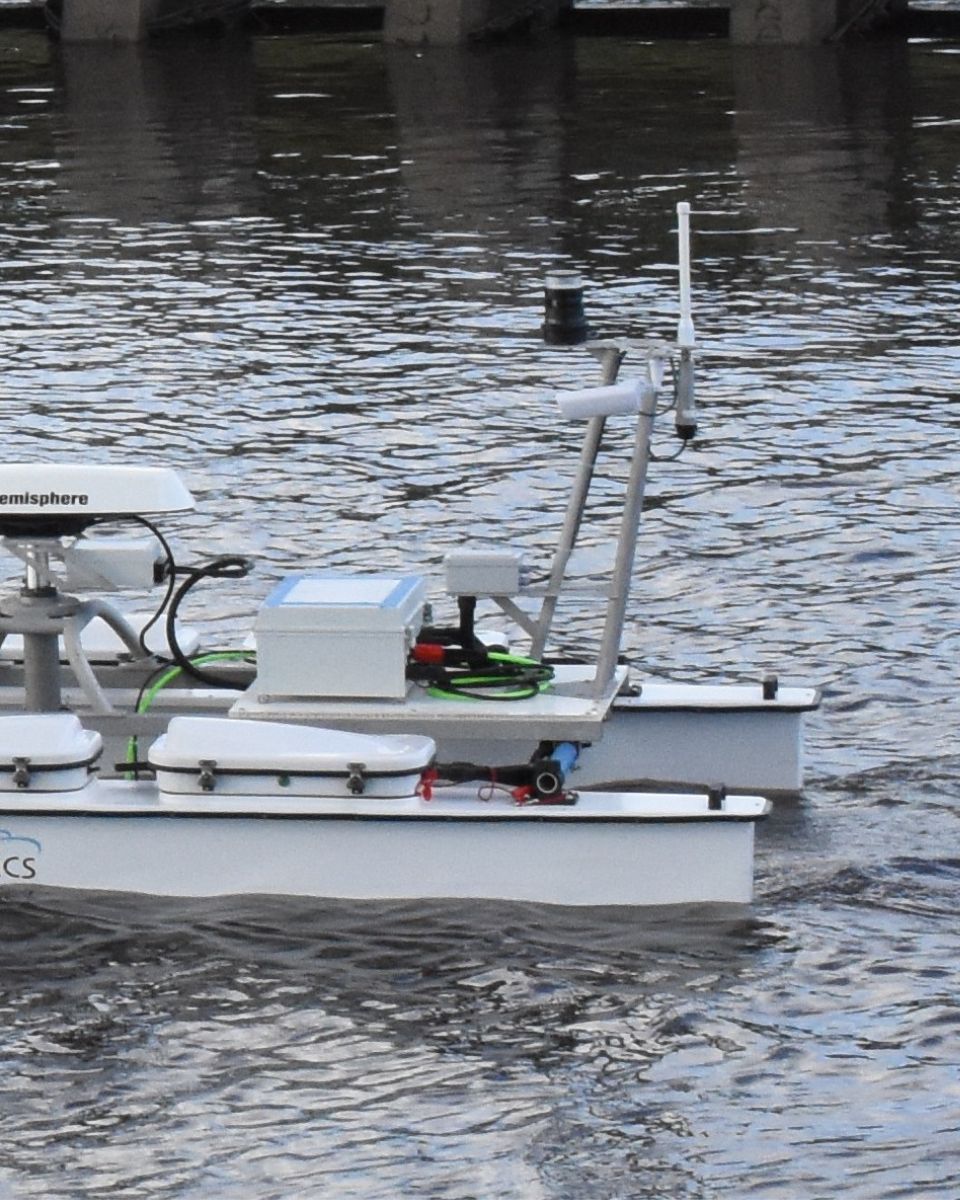
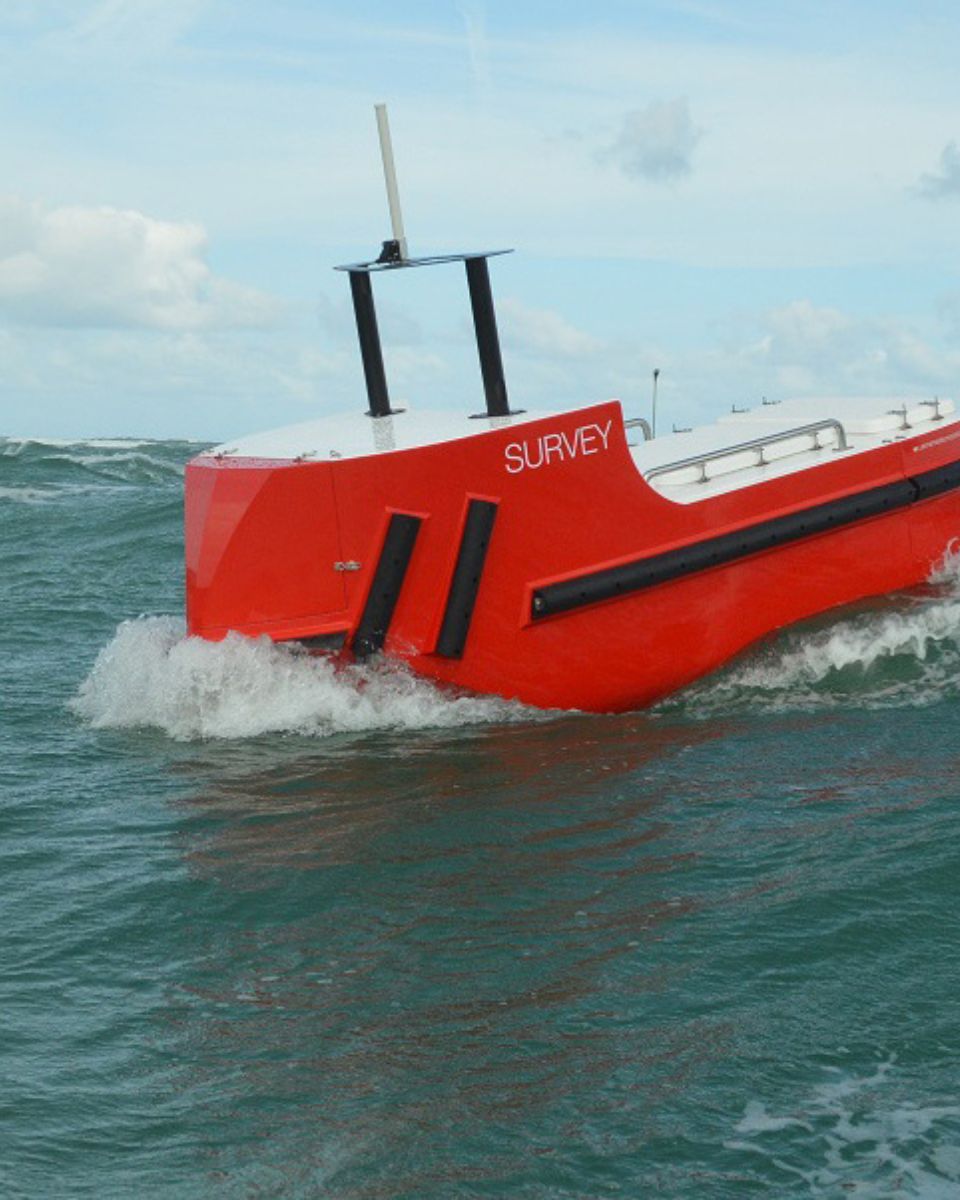
Oppdag hvilken innvirkning våre USV-navigasjonsløsninger har gjennom våre grundige casestudier, som viser hvor avgjørende de er for å sikre suksess i et bredt spekter av prosjekter. Vår banebrytende teknologi gir uovertruffen nøyaktighet og pålitelighet, og er perfekt tilpasset for å imøtekomme de unike kravene til ulike maritime operasjoner.



De snakker om oss
Hør det direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres anbefalinger og suksesshistorier viser hvilken betydelig innvirkning sensorene våre har i praktiske anvendelser innen autonome kjøretøy.



Oppdag andre ubemannede systemer innen maritime anvendelser
Oppdag hvordan treghetsnavigasjonssystemer gir et bredt spekter av ubemannede maritime systemer nye muligheter. Fra autonome overflatefartøy (USV-er) til undervannsfartøy (UUV-er) sikrer våre løsninger pålitelige posisjons-, orienterings- og bevegelsesdata – noe som muliggjør sikker og effektiv drift selv i de mest utfordrende marine miljøene.
Har du spørsmål?
Velkommen til vår FAQ-seksjon. Hvis du trenger nærmere forklaring, kan du se listen over ofte stilte spørsmål nedenfor. Hvis du ikke finner den informasjonen du leter etter, må du gjerne ta direkte kontakt med oss.
Hva er det inertielle styringssystemet til en USV?
Et inertialnavigasjonssystem for et ubemannet overflatefartøy (USV) er avgjørende for presis navigasjon og styring, særlig når det ikke er tilgang til « GNSS ». Inertialsensorer registrerer bevegelse og orientering, noe som muliggjør effektiv navigasjon i krevende miljøer.
Inertialnavigasjonssystemer (INS) integrerer data fra « IMU » med andre systemer, som for eksempel « GNSS » eller «Doppler Velocity Logs», for å oppnå økt nøyaktighet. De benytter også navigasjonsalgoritmer, som for eksempel Kalman-filtrering, for å beregne posisjon og hastighet.
Inertialsensorer støtter autonom drift ved å levere nøyaktige kurs- og posisjonsdata til ulike bruksområder. De sikrer effektiv drift under forhold der det ikke er tilgang til « GNSS » og muliggjør justeringer i sanntid for forbedret manøvrerbarhet.
Hva er nyttelast?
Med nyttelast menes alt utstyr, alle enheter eller alt materiale som et kjøretøy (drone, fartøy …) frakter for å utføre sin tiltenkte oppgave utover de grunnleggende funksjonene. Nyttelasten skiller seg fra komponentene som er nødvendige for driften av kjøretøyet, slik som motorer, batteri og ramme.
Eksempler på nyttelaster:
- Kameraer: kameraer med høy oppløsning, termiske kameraer…
- Sensorer: LiDAR, hyperspektrale sensorer, kjemiske sensorer…
- Kommunikasjonsutstyr: radioer, signalforsterkere…
- Vitenskapelige instrumenter: værsensorer, luftprøvetakere…
- Annet spesialutstyr
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva er ROV?
ROV, eller fjernstyrt undervannsfartøy (Remotely Operated Vehicle), er en ubemannet undervannsrobot utviklet for å operere i miljøer som er for dype, farlige eller på annen måte utilgjengelige for menneskelige dykkere. ROV-er er mye brukt i marine næringer som offshore olje- og gassvirksomhet, vitenskapelig forskning, miljøovervåking og marine operasjoner. I motsetning til autonome undervannsfartøy (AUV-er), som opererer uavhengig langs forhåndsprogrammerte ruter, er ROV-er vanligvis koblet til et overflatefartøy via en forsyningskabel som leverer strøm, kommunikasjon og styresignaler. Denne kabelen gjør det mulig for en operatør på overflaten å styre fartøyet i sanntid, noe som gir presis manøvrering, overvåking og kontroll av sensorer og manipulatorer om bord.
ROV-er er utstyrt med en rekke instrumenter avhengig av oppdraget. De er vanligvis utstyrt med HD-kameraer for visuell inspeksjon, sonarsystemer for kartlegging og navigasjon, samt manipulatorarmer for å håndtere gjenstander på havbunnen. Avanserte modeller kan inneholde spesialiserte sensorer som miljøsonder, magnetometre og inertialnavigasjonssystemer (INS) for å opprettholde nøyaktig posisjonering under krevende undervannsforhold. Siden GPS-/GNSS -signaler ikke kan trenge gjennom vann, er ROV-er avhengige av en kombinasjon av akustiske posisjoneringssystemer, Doppler-hastighetslogger (DVL-er), trykksensorer og inertialnavigasjon for å estimere sin posisjon i forhold til overflatefartøyet eller et fast referansepunkt. Høypresisjons-ROV-er som brukes i undervannsbygging eller vitenskapelig forskning, integrerer ofte IMU-er av taktisk kvalitet for å sikre nøyaktighet på centimeternivå under langvarige operasjoner, selv i områder med dårlig akustisk dekning.
Utformingen av en ROV er svært modulær, noe som gjør det mulig å montere ulike nyttelaster avhengig av oppdragskravene. Små ROV-er i observasjonsklassen er lette og bærbare, og er beregnet på enkle visuelle inspeksjoner, mens ROV-er i arbeidsklassen er mye større og i stand til å utføre tunge oppgaver som undervannsbygging, reparasjon av rørledninger eller prøvetaking. ROV-er gir uovertruffen tilgang til undervannsmiljøer, utvider menneskets evner og muliggjør operasjoner på dybder og over tidsrom som ellers ville vært umulige. I hovedsak er en ROV både et allsidig utforskningsverktøy og en presisjonsplattform for gjennomføring av komplekse undervannsoppdrag, som bygger bro mellom menneskelig tilsyn og fjernstyrt robotkapasitet.
