Trinnene i å bygge tillit
I enhver produksjonsprosess er tillit mer enn bare en ønskelig egenskap, det er fundamentet som langsiktig suksess og partnerskap er bygget på.

ISO 9001-sertifisert
Vår ISO 9001:2015-sertifisering, tildelt av Bureau Veritas, gjenspeiler vår sterke forpliktelse til kvalitet og kontinuerlig forbedring.
Denne internasjonale standarden legger stor vekt på risikobasert tenkning, og krever at vi identifiserer potensielle risikoer og muligheter som kan påvirke kvaliteten på våre produkter og tjenester. Vi iverksetter proaktive tiltak for å håndtere disse faktorene, noe som sikrer en konsekvent høy standard.
For å opprettholde sertifiseringen har vi robuste prosesser for overvåking, måling, analyse og evaluering av effektiviteten til vårt kvalitetsstyringssystem (QMS). Regelmessige eksterne revisjoner og ledelsesevalueringer gjør det mulig for oss å avdekke forbedringsområder og iverksette korrigerende tiltak når det er nødvendig.
Å bestå denne grundige revisjonen bekrefter at vårt QMS oppfyller de høyeste internasjonale standarder. Denne anerkjennelsen styrker ikke bare kundens tillit og tilfredshet, men gir oss også et klart fortrinn.
Kalibrerings- og valideringstester
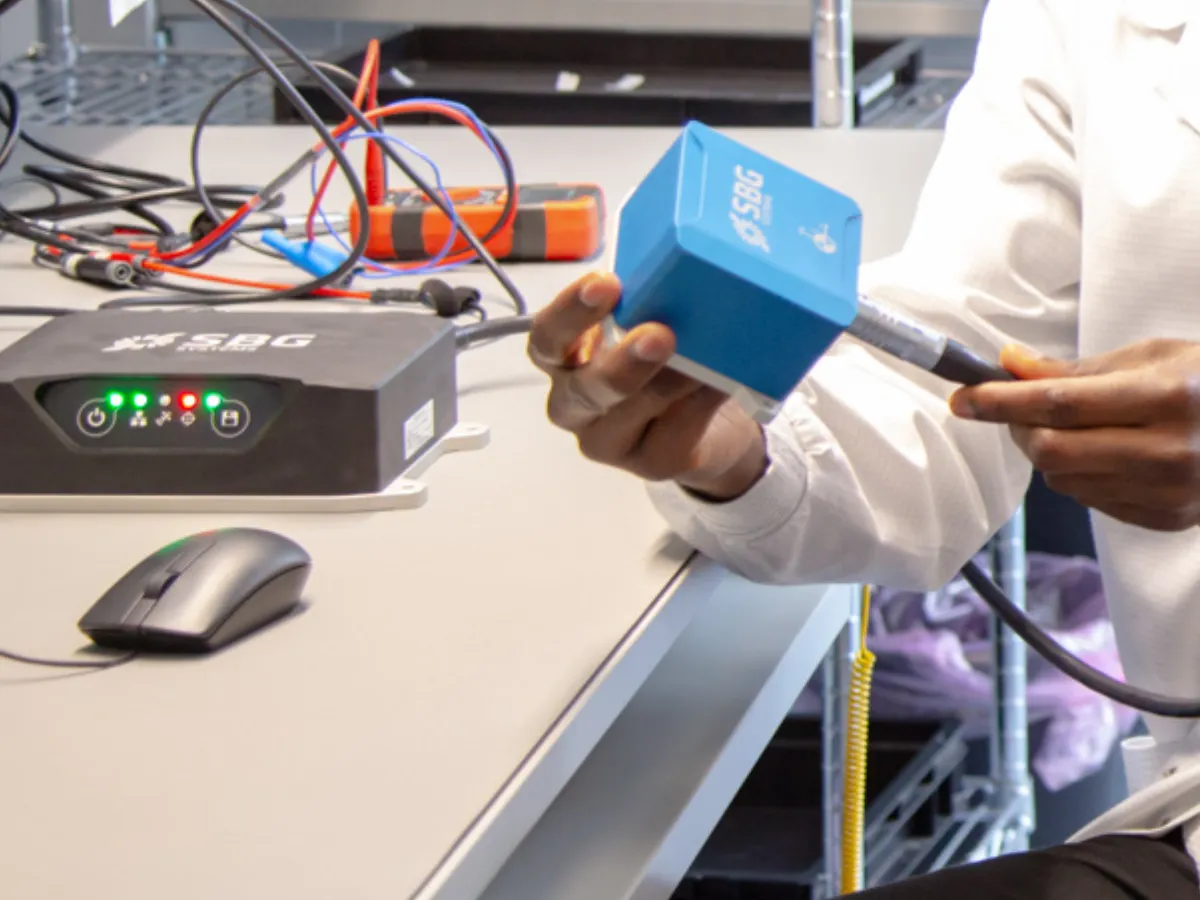
SBG Systems utfører en omfattende fabrikkkalibrering og validering på hver eneste IMU, AHRS og INS før forsendelse. Hver sensor karakteriseres individuelt ved hjelp av automatiserte fleroppede bevegelsessystemer og temperaturkamre for å kompensere for dens unike feilkilder.
Når dette er utført, lagres kalibreringsparameterne permanent i sensorens ikke-flyktige minne og verifiseres gjennom grundige valideringstester. Denne engangsprosessen på fabrikken sikrer at hver enhet oppfyller sine publiserte spesifikasjoner og leverer pålitelig ytelse over tid uten behov for rutinemessig reservering.
Utvidede Kalman-filtre
Det utvidede Kalman-filtret (EKF) er kraftige algoritmer som er mye brukt i treghetssensorsystemer for å beregne tilstander som posisjon, hastighet og orientering i sanntid.
I motsetning til standard Kalman-filtre, som forutsetter lineær dynamikk, er EKF utformet for å håndtere de ikke-lineære sammenhengene som er naturlige i treghetssensorer som akselerometre og gyroskoper. Ved å linearisere systemet rundt det gjeldende tilstandsestimatet, forutsier EKF den neste tilstanden og oppdaterer den ved hjelp av sensormålinger, noe som effektivt reduserer påvirkningen av støy og skjevheter.
Vi har utviklet banebrytende datafusjonsalgoritmer som er skreddersydd for treghetsnavigasjonens behov. Avhengig av plattform, opererer vi enten løst eller tette koblede INS/GNSS utvidede Kalman-filtre (EKF) for å oppnå best mulig ytelse i hver enkelt applikasjon, enten det er luft-, bakke- eller marinbasert.
Avanserte bevegelsesprofiler
Bevegelsesprofiler for treghetssensorer er matematiske eller algoritmiske representasjoner av bevegelsesmønstre som beskriver hvordan hastighet, akselerasjon og posisjon endrer seg over tid.
Disse profilene er essensielle for å tolke rådata fra akselerometre, gyroskoper og magnetometre, noe som gir nøyaktig sporing av et objekts bevegelse i et 3D-rom. Ved å modellere spesifikke mønstre, som lineære, roterende eller komplekse dynamiske bevegelser, tillater bevegelsesprofiler systemer å forutsi og kompensere for feil som sensoravdrift eller støy.
Vi legger stor vekt på å finjustere feilmodellene for vår IMU og støtteutstyr for å sikre optimal ytelse med et bredt spekter av utstyr: IMU, GNSS, dobbel antenne-retning, magnetometer, odometer (DMI), DVL og andre.
Navigasjonsfilteret vårt integrerer også ditt kjøretøys spesifikke begrensninger, som dynamiske kjøretøyrestriksjoner eller forbedret høydeberegning for maritime formål.