Ellipse driver innovasjonen innen autonome kjøretøy
«Samarbeidet med SBG Systems og integreringen av Ellipse-D i kjøretøyet vårt har vært avgjørende for å oppnå den presisjonen og påliteligheten som er avgjørende for vårt FoU-arbeid og vår autonome drift.» | Oğuzhan Sağlam – salgssjef
Hva gjør Leo Drive?
Leo Drive er ledende innen teknologi for autonome kjøretøy og baner vei for fremtiden innen autonom transformasjon.
Selskapet spesialiserer seg på å levere skalerbare programvare- og maskinvareløsninger, og tilbyr en helhetlig tjeneste fra start til slutt for integrering av autonome systemer.
Deres mål er å gjøre autonom teknologi mer tilgjengelig og sikre bred anvendelse på tvers av ulike bransjer.
Leo Drives innovative tilnærming gjør at produktene deres er tilpasningsdyktige og kan brukes i et bredt spekter av scenarier, noe som sikrer at autonom teknologi kan integreres sømløst i ethvert miljø.
Sluttbrukerne av Leo Drives løsninger spenner over ulike bransjer, inkludert UAV-er, UGV-er og autonome kjøresystemer.
Disse brukerne stoler på den høye nøyaktigheten og påliteligheten til INS for anvendelser som luftkartlegging, stabilisering av gimbalkameraer og navigering av bakkekjøretøy.
Første kontakt og kundereise
Vårt samarbeid med Leo Drive startet for mange år siden, i forbindelse med lanseringen av vårt første inertialnavigasjonssystem, IG-500-serien.
Gjennom årene har Leo Drive fortsatt å stole på oss når det gjelder deres avanserte løsninger innen « INS », og er nå en stolt samarbeidspartner. Den tilliten og påliteligheten som ble etablert i de tidlige fasene av dette samarbeidet, har bare blitt sterkere, noe som har gjort våre produkter til en integrert del av Leo Drives løsninger for autonom teknologi.
Leo Drives tekniske krav
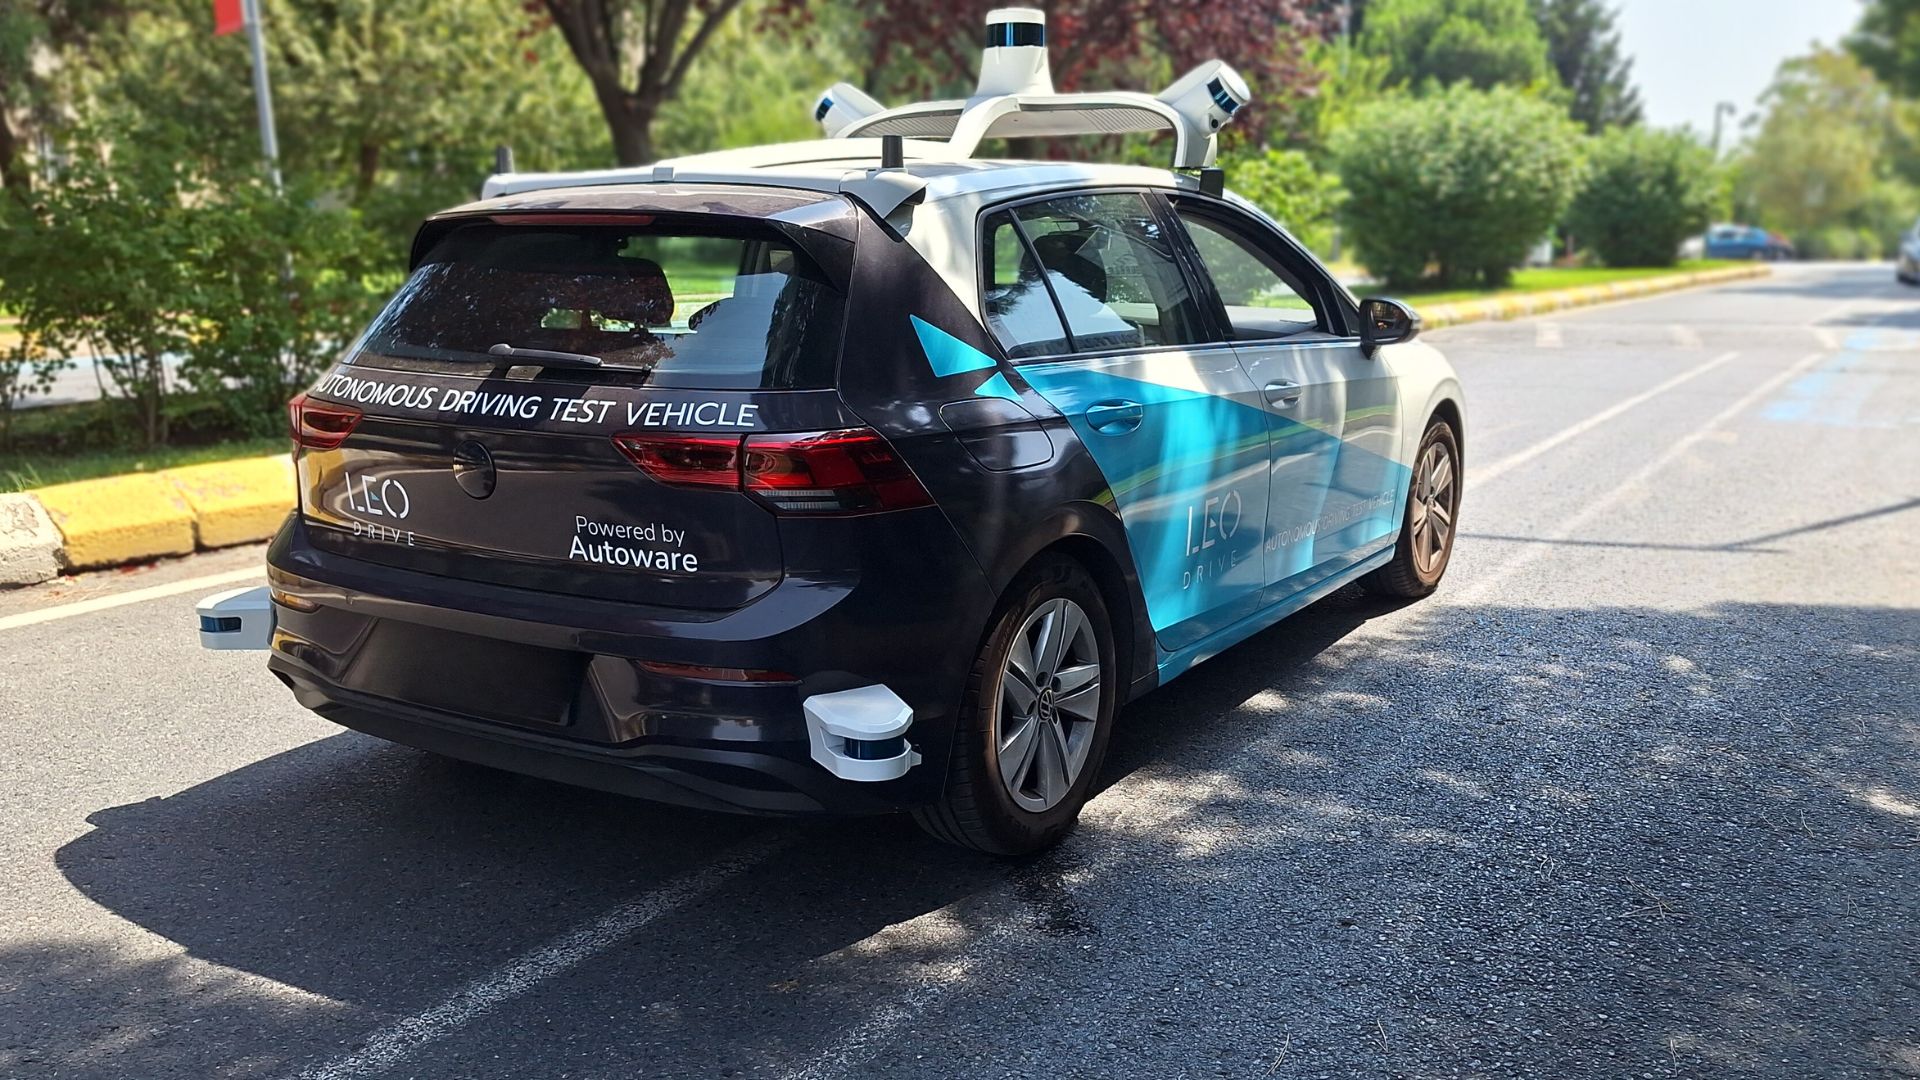
Leo Drive trengte et høypresisjons-inertialnavigasjonssystem som kunne levere nøyaktige posisjons- og orienteringsdata i sanntid til selskapets autonome testkjøretøy. Kjøretøyene kjører på Autoware-programvaren, verdens ledende åpen kildekode-prosjekt for autonom kjøring.
Leo Drives viktigste krav var blant annet:
- RTK-funksjonalitet med to antenner: For å sikre høy presisjon i posisjonering og orientering.
- Pålitelighet: Leverer konsistente og nøyaktige data som er avgjørende for sikkerheten og effektiviteten ved autonom drift.
- Fleksibilitet ved integrering: Systemet måtte være kompatibelt med Leo Drives eksisterende plattformer og robust nok til å takle kravene til sanntidsbehandling i dynamiske miljøer.
Deres søknad og løsningen vi tilbyr
Etter å ha analysert Leo Drives krav nøye, anbefalte våre eksperter Ellipse-D, et RTK-inertialnavigasjonssystem med to antenner (INS), for å imøtekomme lokaliseringsbehovene.
Ellipse -D ble valgt på grunn av sin nøyaktighet, pålitelighet og avanserte funksjoner, som er avgjørende for utvikling og testing av autonome kjøretøy.
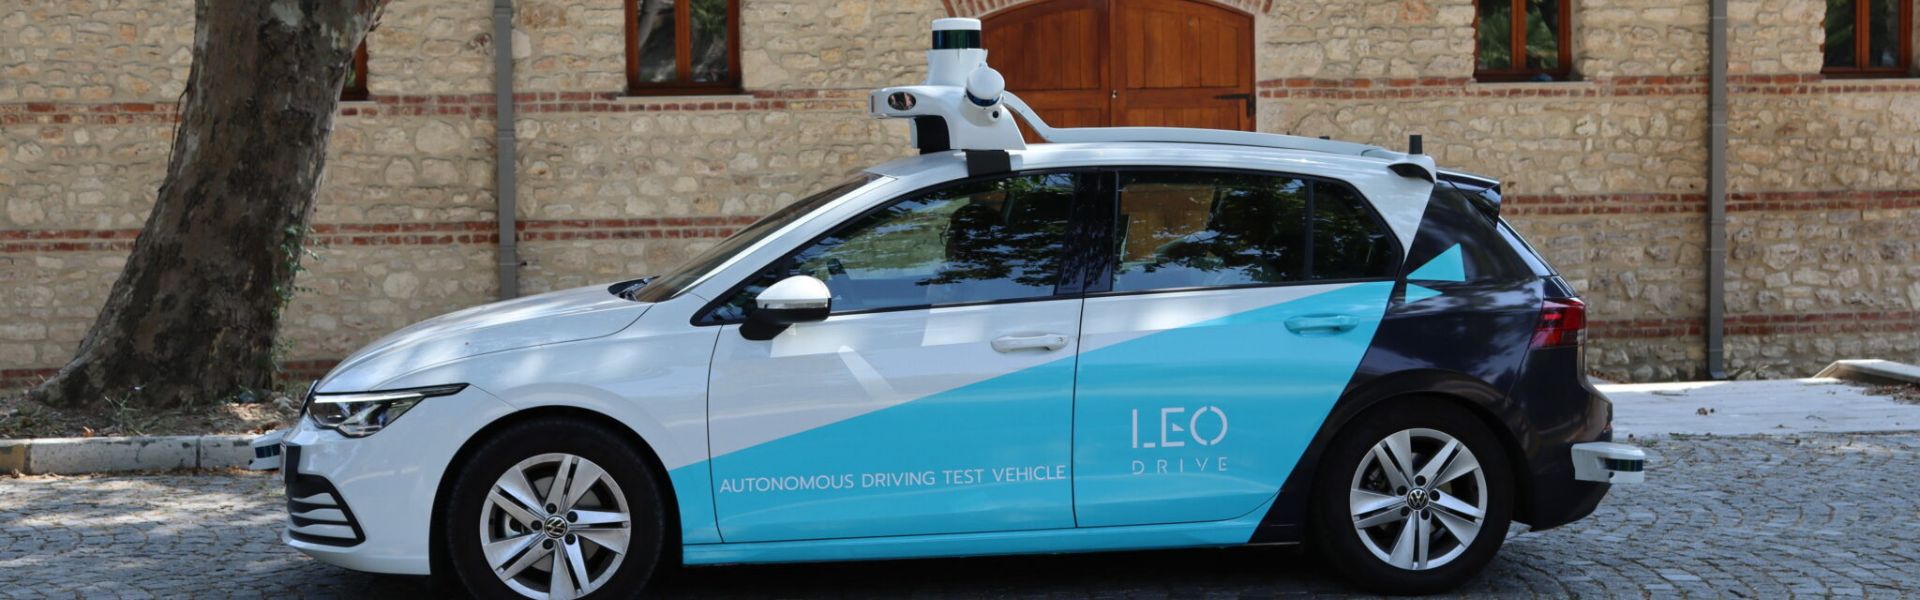
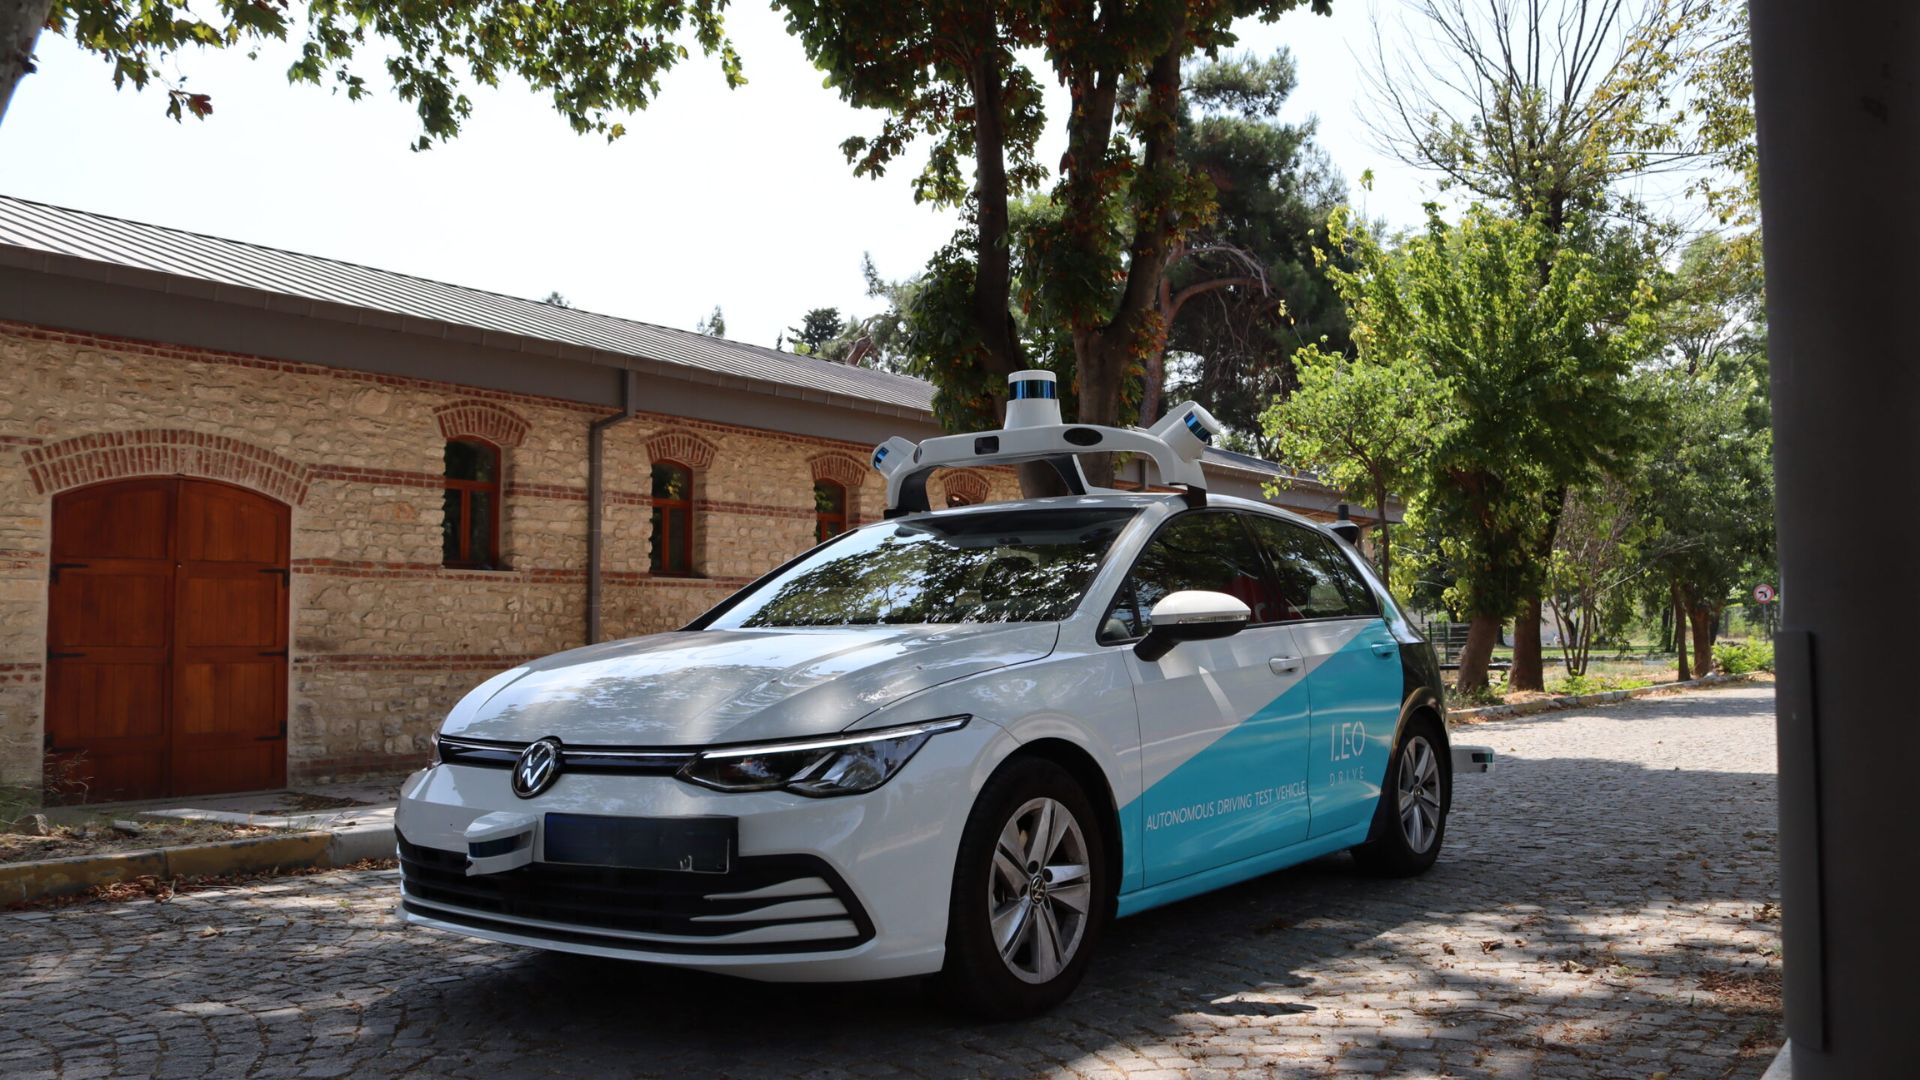
Ellipse-D INS ble integrert i Leo Drives autonome testkjøretøy, en personbil som er ombygd for autonom drift. Kjøretøyet er utstyrt med GNSS/INS -systemer, flere kameraer og LiDAR-sensorer, og krever presis navigasjon og nøyaktige posisjonsdata for sikker og effektiv drift.
Dette kjøretøyet fungerer som en avgjørende plattform for forskning og utvikling (FoU) samt teknologidemonstrasjoner.
Testkjøretøyet drives av Autoware-programvaren, som driftes av Autoware Foundation. Dette er en ideell organisasjon som arbeider for utvikling av åpen kildekode og samarbeidsbasert programvare for autonome kjøretøy.
Medlemskapet mellom SBG Systems og Autoware Foundation sikrer at våre sensorer og vår programvare integreres sømløst med Autowares plattform, noe som styrker verktøyene og ressursene for miljøet rundt autonome kjøretøy.
Integrasjon, støtte og mer
Leo Drive monterte Ellipse-D INS på testkjøretøyene sine ved å bruke ikke-ferromagnetiske materialer for å forhindre interferens og sikre optimal sensorytelse.
De elektriske tilkoblingene ble utført via RS-232/422- og CAN-grensesnitt, og det ble brukt spesialtilpassede drivere i ROS2-miljøet for å integrere sanntidsdataene fra Ellipse-D i selskapets sensorfusjonsalgoritmer. Integrasjonen med Autoware-plattformen gikk sømløst, takket være ROS2-driveren Ellipse-D.
Under integrasjonsfasen ga vårt supportteam kontinuerlig assistanse og løste raskt eventuelle utfordringer som oppstod. Supportportalen SBG Systems var også en verdifull ressurs som ga omfattende veiledning og hjelp til feilsøking.
Viktige funksjoner i « Ellipse-D» som spilte en avgjørende rolle i Leo Drives selvkjørende bil
- Nøyaktig posisjonering: « Ellipse-D» leverer svært nøyaktige navigasjonsdata i sanntid.
- Pålitelige orienteringsdata: RTK-funksjonalitet med to antenner sikrer at orienteringsdataene er pålitelige og støtter kjøretøyets komplekse navigasjonsalgoritmer.
- Sømløs integrasjon: Sensorens RS-232/422- og CAN-tilkoblinger gjorde det enkelt å integrere den med Leo Drives innebygde datamaskiner. Spesialtilpassede drivere og noder i ROS2-miljøet sørget for problemfri kommunikasjon mellom « Ellipse-D» og andre sensorer i kjøretøyet, noe som styrket systemets samlede robusthet.
Ellipse-D overgår forventningene og oppfyller 100 % av Leo Drives krav
Siden Leo Drive integrerte Ellipse-D INS i sin selvkjørende bil, har selskapet opplevd flere betydelige forbedringer:
- Forbedret nøyaktighet: Den høye nøyaktigheten i posisjonering og orientering som Ellipse-D gir, har vært avgjørende for å forbedre ytelsen og påliteligheten til Leo Drives autonome systemer.
- Økt effektivitet: Den avanserte algoritmen iEllipse -serien muliggjør jevnere utviklingsprosesser og mer nøyaktige testresultater, noe som effektiviserer FoU-arbeidet.
- Rask støtte: Den omfattende kundestøtten, som inkluderer detaljert dokumentasjon og et responsivt team for teknisk støtte, sikret en problemfri integrasjonsprosess.
- De pålitelige sensordataene fra « Ellipse-D» har også vært avgjørende for kvalitetskontrollen, noe som har gjort det mulig for Leo Drive å gjennomføre nøyaktige tester av andre sensorer og ytterligere forbedre den generelle påliteligheten til sine autonome kjøretøy.
Leo Drive pekte ut tre fremragende egenskaper ved SBG Systems som har vært avgjørende for deres suksess: Enestående kundestøtte, produkter av høy kvalitet og en brukervennlig supportportal.
Hos SBG Systems fikk teamet vårt verdifull erfaring gjennom samarbeidet med Leo Drive om dette prosjektet. Videre betraktet vi dette samarbeidet som et ekte partnerskap, ikke bare et kundeforhold. Imidlertid medførte integreringen av komplekse algoritmer for autonom teknologi en rekke utfordringer. Likevel viste våre team innen salg, forretningsutvikling og algoritmer stor innsats.
Som et resultat forsto vi de tekniske kravene fullt ut og oppfylte dem.
Til slutt vant vi Leo Drives tillit som en fornøyd samarbeidspartner. I navigasjonsbransjen avhenger suksess til syvende og sist av å bygge opp tillit og pålitelighet steg for steg.
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS -enhet med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hvilke autonominivåer finnes det for selvkjørende biler?
Autonominivåene for selvkjørende biler er inndelt i seks nivåer (nivå 0 til nivå 5) av Society of Automotive Engineers (SAE), som definerer graden av automatisering i bilens drift. Her er en oversikt:
- Nivå 0: Ingen automatisering – Den menneskelige føreren har full kontroll over kjøretøyet til enhver tid, og det finnes kun passive systemer som varsler og advarsler.
- Nivå 1: Førerassistanse – Kjøretøyet kan bistå enten med styring eller akselerasjon/bremsing, men den menneskelige føreren må beholde kontrollen og holde øye med omgivelsene (f.eks. adaptiv cruisekontroll).
- Nivå 2: Delvis automatisering – Kjøretøyet kan styre både styring og akselerasjon/bremsing samtidig, men føreren må være oppmerksom og klar til å ta over når som helst (f.eks. Teslas Autopilot, GMs Super Cruise).
- Nivå 3: Betinget automatisering – Kjøretøyet kan håndtere alle aspekter ved kjøringen under visse forhold, men den menneskelige føreren må være klar til å gripe inn når systemet ber om det (f.eks. ved kjøring på motorvei). Føreren trenger ikke å følge med aktivt, men må være på vakt.
- Nivå 4: Høy automatisering – Kjøretøyet kan utføre alle kjøreoppgaver autonomt under bestemte forhold eller i bestemte miljøer (for eksempel i byområder eller på motorveier) uten menneskelig inngripen. I andre miljøer eller under spesielle omstendigheter kan det imidlertid være nødvendig at et menneske tar over styringen.
- Nivå 5: Full automatisering – Kjøretøyet er fullstendig autonomt og kan utføre alle kjøreoppgaver under alle forhold uten menneskelig innblanding. Det er ikke behov for en sjåfør, og kjøretøyet kan kjøre hvor som helst og under alle forhold.
Disse nivåene bidrar til å definere utviklingen av teknologien for autonome kjøretøy, fra grunnleggende førerstøtte til full autonomi.
Hvordan fungerer selvkjørende biler?
Selvkjørende biler er kjøretøy utstyrt med avanserte systemer som gjør at de kan navigere og styre seg selv uten menneskelig innblanding. Disse kjøretøyene bruker en kombinasjon av sensorer og algoritmer for autonom kjøring til å oppfatte omgivelsene, ta beslutninger og utføre oppgaver knyttet til selvkjøring. Målet er å oppnå full autonomi, der kjøretøyet kan håndtere alle aspekter ved kjøringen på en sikker og effektiv måte.
Selvkjørende biler er avhengige av en rekke nøkkelteknologier for å oppfatte omgivelsene. Disse omfatter:
- GNSS (Global Navigation Satellite System): for å motta sanntidsoppdateringer om den selvkjørende bilens posisjon, hastighet og kjøreretning.
- INS (Inertialnavigasjonssystemer): for å opprettholde nøyaktigheten i tilfelle signalbrudd fr GNSS . Systemet gir sanntidsoppdateringer om den selvkjørende bilens posisjon, hastighet og retning.
- LiDAR (Light Detection and Ranging): bruk av laserstråler for å lage et detaljert 3D-kart over kjøretøyets omgivelser. Denne teknologien hjelper bilen med å oppdage og måle objekter i nærheten, blant annet andre kjøretøy, fotgjengere og veiskilt.
- Radar (Radio Detection and Ranging): bruk av radiobølger til å måle hastighet, avstand og retning til objekter. Radar er særlig nyttig under ugunstige værforhold og for å oppdage objekter på lengre avstander.
- Kameraer: for å registrere visuell informasjon om kjøretøyets omgivelser, blant annet kjørefeltmarkeringer, trafikklys og veiskilt. De er avgjørende for å tolke komplekse visuelle signaler og ta beslutninger basert på visuelle data.
Hva er forskjellen mellom ADAS i biler og selvkjørende biler?
ADAS (Advanced Driver Assistance Systems) øker kjøresikkerheten ved å tilby funksjoner som kjørefeltassistanse, adaptiv cruisekontroll og automatisk bremsing, men krever aktiv oppfølging fra føreren. Selvkjørende biler, derimot, som er utstyrt med autonome kjøresystemer, har som mål å automatisere kjøretøyets drift fullstendig uten menneskelig inngripen.
Mens ADAS støtter sjåførene ved å hjelpe til med oppgaver og øke sikkerheten, er selvkjørende biler utformet for å håndtere alle aspekter ved autonom kjøring, fra navigering til beslutningstaking, og tilbyr dermed et høyere automatiseringsnivå (SAE-nivåer) og større brukervennlighet. ADAS-egenskaper eller -funksjoner tilhører SAE-nivåer under 3, mens selvkjørende biler som sådan tilsvarer minst nivå 4.
