Coast Autonomous utstyrer sin førerløse shuttle med Ellipse-D
Vår treghetssensor inngår i kundens 7-lags kartleggings- og lokaliseringssystem for en autonom shuttle-løsning.
«Ellipse-D er en fullt integrert INS/GNSS, som er svært enkel å implementere i vår løsning.» | Coast Autonomous
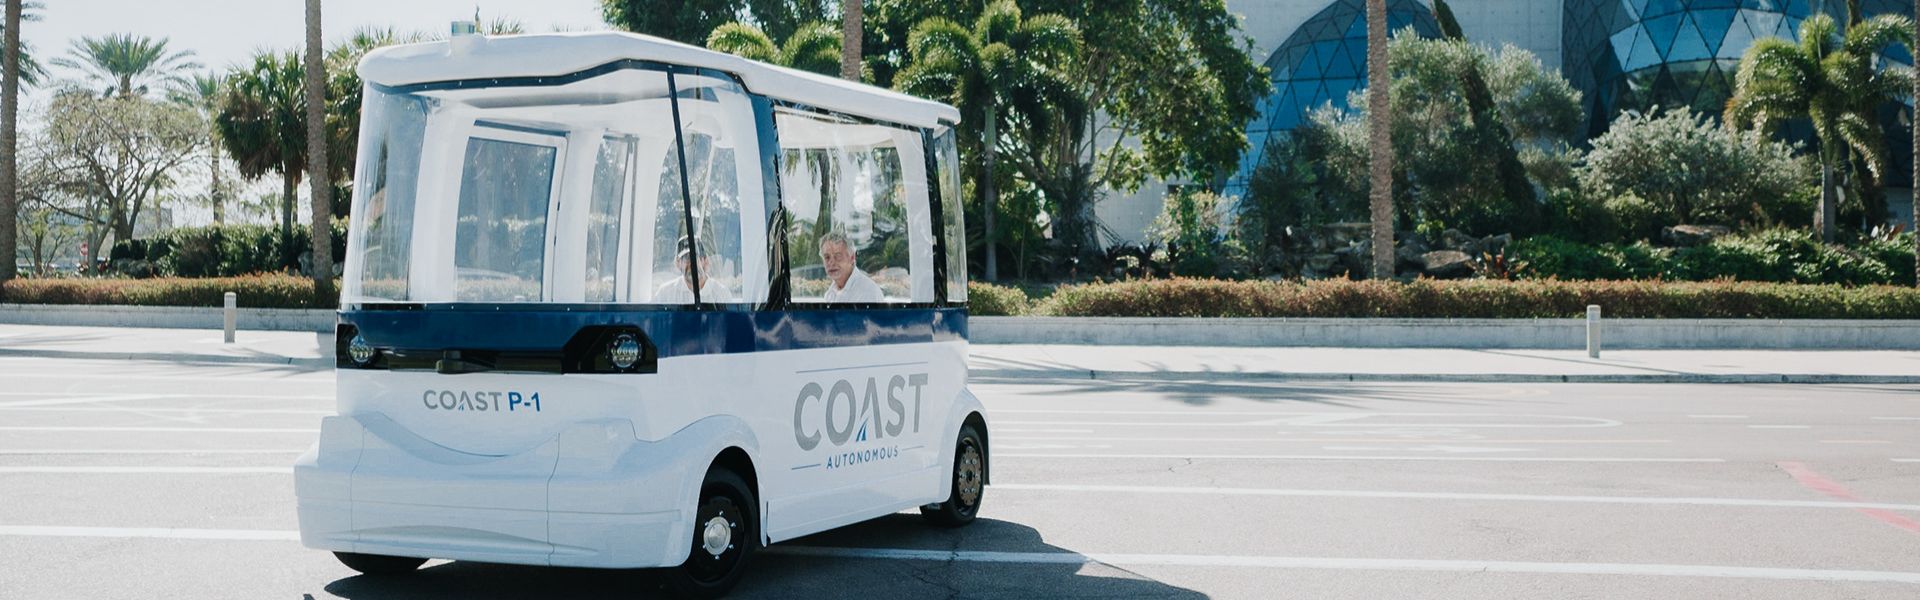
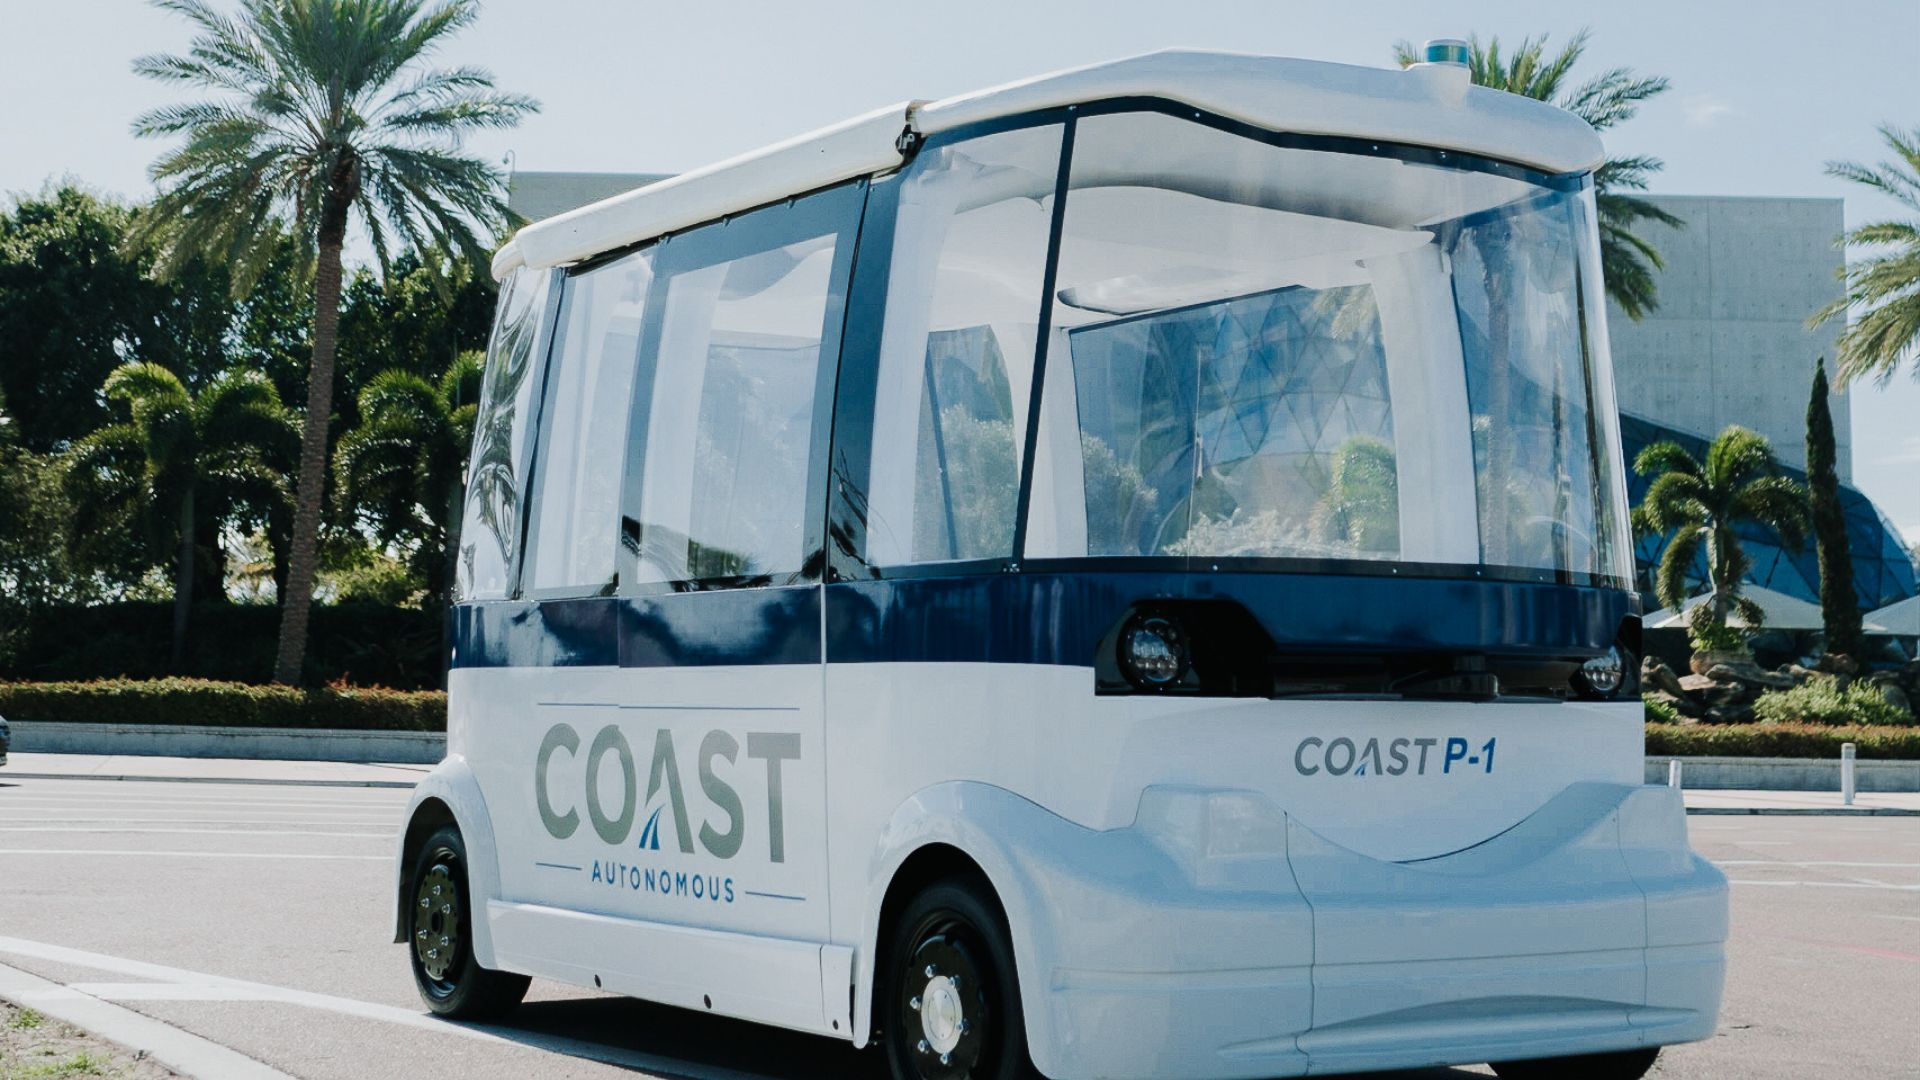
Vår høyt verdsatte samarbeidspartner Coast Autonomous er et selskap som tilbyr løsninger for selvkjørende mobilitet – alt fra autonome golfbiler til nyttekjøretøy. I sin nyeste førerløse shuttle, P-1, har de integrert vår Ellipse-D-inertialnavigasjonssensor.
Førerløse transportløsninger i bymiljøer
Det var med tanken om å «gi byen tilbake til folket» at Coast Autonomous utviklet den selvkjørende shuttlebussen P-1.
Denne førerløse shuttlebussen er utviklet for å frakte passasjerer i fotgjengerområder, for eksempel i bymiljøer eller på universitetsområder. Den kan kjøre både i blandet trafikk og på høyhastighetsfelt.
Tre sentrale faktorer for utviklingen av en slik shuttle er sikkerhet, passasjeropplevelse og passende hastighet, og kjøretøyet analyserer kontinuerlig omgivelsene for å bestemme hastighet og kjøremåte.
Coast Autonomous’ teknologi sikrer en trygg og komfortabel kjøretur ved varierende hastigheter med jevne stopp.
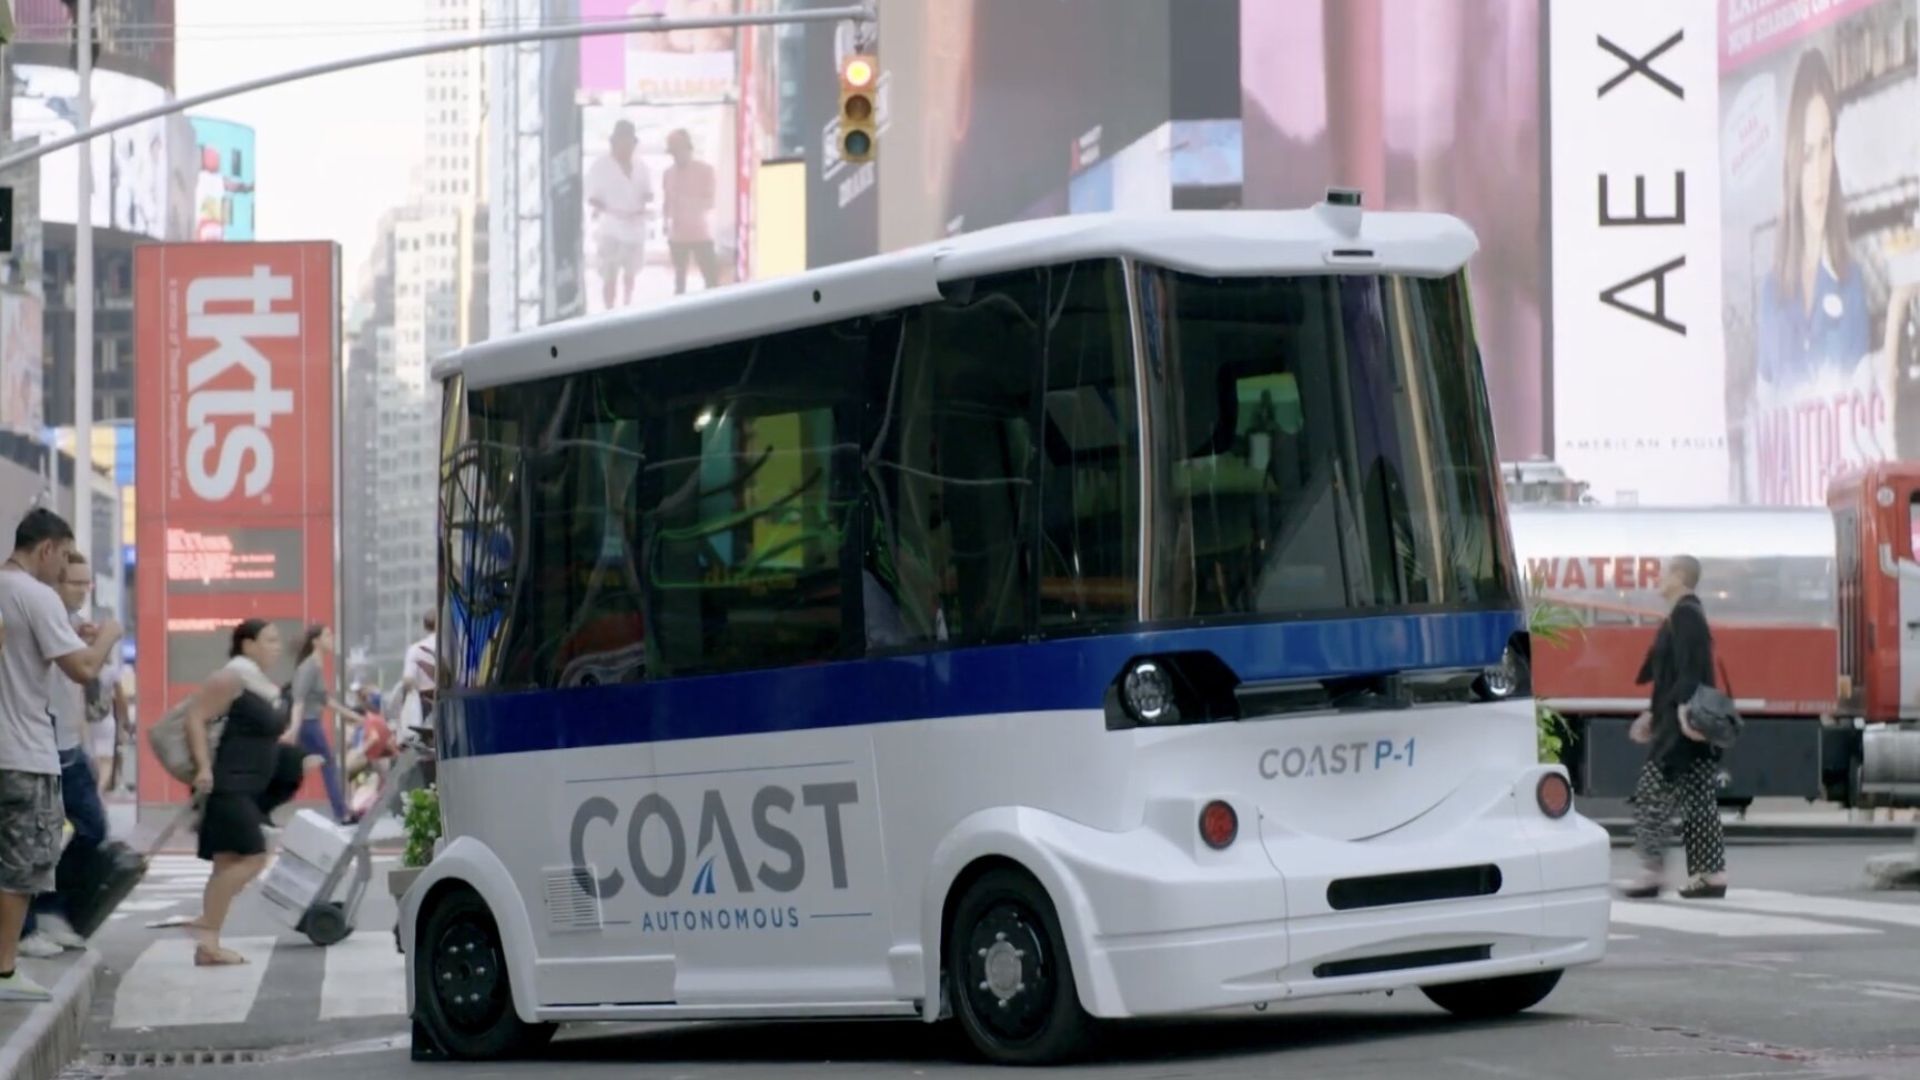
Løsningen har blitt testet med suksess mer enn 60 ganger i syv land, og har fraktet mer enn 120 000 passasjerer på en sikker måte. En av testene fant sted i det travle fotgjengerområdet på Broadway i New York City, som er kjent som et «svært krevende område for GNSS ».
Bestem plasseringen og kjøreretningen til den førerløse shuttlebussen
Selskapet har utviklet et fullt integrert autonomt system på nivå 6, som omfatter robotikk og kunstig intelligens (AI), flåtestyring og -overvåking, samt posisjonering og kartlegging.
Mens en robotprogramvare styrer shuttlen, bestemmer kunstig intelligens hvordan kjøretøyet skal oppføre seg og treffe beslutninger basert på omgivelsene.
Når det gjelder kartlegging og posisjonering, er selskapet ikke utelukkende avhengig av GPS/GNSS -signaler eller beacons for navigering.
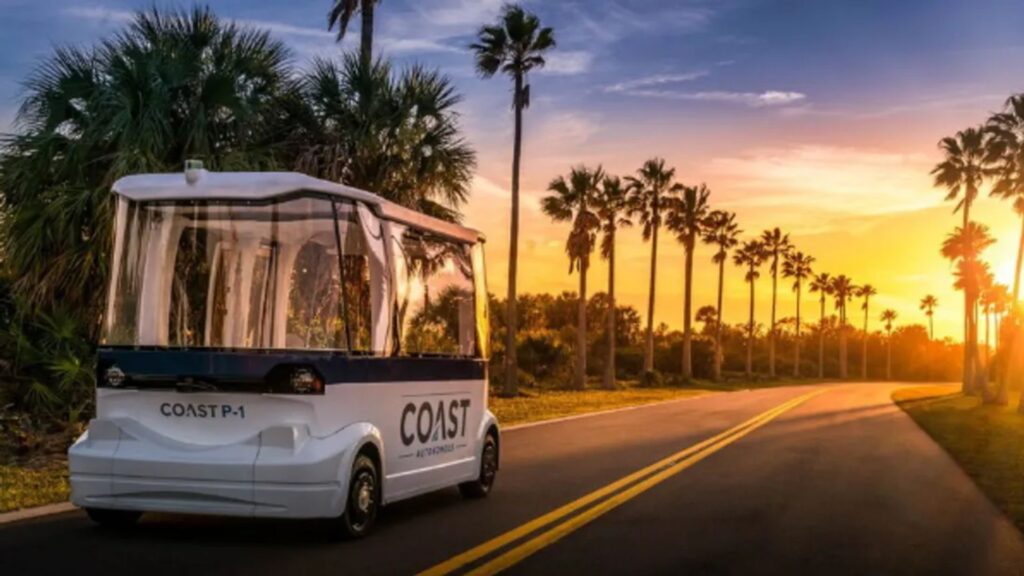
De utviklet et komplett system ved hjelp av syv ulike teknologier, blant annet inertialnavigasjon og SLAM. Dette gjør at shuttlen kan navigere innendørs og til og med under krevende forhold, for eksempel i nærheten av bygninger eller under tak.
Siden disse teknologiene utfyller hverandre, kan systemet avgjøre hvilken som er best å bruke i et bestemt øyeblikk eller i ethvert miljø.
De syv lokaliseringslagene er:
– Optisk SLAM.
– SBG Ellipse-D RTK GNSS/INS med dobbel antenne GNSS med hastighetssensor
– Odometri for navigasjon etter beregning
– 2D LiDAR SLAM
– 3D LiDAR SLAM
Når RTK- GNSS/INS blir mindre og billigere
Ellipse-D var et inertialnavigasjonssystem som integrerte en RTK- GNSS -enhet med to antenner og to frekvenser, og som også var kompatibel med vår etterbehandlingsprogramvare Qinertia.
Siden hele produktserien Ellipse nylig har blitt fornyet, er denne løsningen nå erstattet av Ellipse-D 3. generasjon.
Denne nye INS/GNSS beholder alle sine tidligere funksjoner i en mindre og lettere innpakning, og har en innebygd kraftig 64-bits arkitektur som muliggjør avansert filtrering.
Strømforbruket er også redusert. Den er utviklet for bruk i biler og kan kombinere kjørelengdeinngang med Pulse eller CAN OBDII for økt nøyaktighet ved posisjonsberegning.
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS -enhet med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hvilke autonominivåer finnes det for selvkjørende biler?
Autonominivåene for selvkjørende biler er inndelt i seks nivåer (nivå 0 til nivå 5) av Society of Automotive Engineers (SAE), som definerer graden av automatisering i bilens drift. Her er en oversikt:
- Nivå 0: Ingen automatisering – Den menneskelige føreren har full kontroll over kjøretøyet til enhver tid, og det finnes kun passive systemer som varsler og advarsler.
- Nivå 1: Førerassistanse – Kjøretøyet kan bistå enten med styring eller akselerasjon/bremsing, men den menneskelige føreren må beholde kontrollen og holde øye med omgivelsene (f.eks. adaptiv cruisekontroll).
- Nivå 2: Delvis automatisering – Kjøretøyet kan styre både styring og akselerasjon/bremsing samtidig, men føreren må være oppmerksom og klar til å ta over når som helst (f.eks. Teslas Autopilot, GMs Super Cruise).
- Nivå 3: Betinget automatisering – Kjøretøyet kan håndtere alle aspekter ved kjøringen under visse forhold, men den menneskelige føreren må være klar til å gripe inn når systemet ber om det (f.eks. ved kjøring på motorvei). Føreren trenger ikke å følge med aktivt, men må være på vakt.
- Nivå 4: Høy automatisering – Kjøretøyet kan utføre alle kjøreoppgaver autonomt under bestemte forhold eller i bestemte miljøer (for eksempel i byområder eller på motorveier) uten menneskelig inngripen. I andre miljøer eller under spesielle omstendigheter kan det imidlertid være nødvendig at et menneske tar over styringen.
- Nivå 5: Full automatisering – Kjøretøyet er fullstendig autonomt og kan utføre alle kjøreoppgaver under alle forhold uten menneskelig innblanding. Det er ikke behov for en sjåfør, og kjøretøyet kan kjøre hvor som helst og under alle forhold.
Disse nivåene bidrar til å definere utviklingen av teknologien for autonome kjøretøy, fra grunnleggende førerstøtte til full autonomi.
Hva er georeferering i autonome byggesystemer?
Georeferering i autonome byggesystemer betegner prosessen med å tilpasse byggedata, som kart, modeller eller sensormålinger, til geografiske koordinater i den virkelige verden. Dette sikrer at alle data som samles inn eller genereres av autonome maskiner, som droner, roboter eller tungt utstyr, plasseres nøyaktig i et globalt koordinatsystem, for eksempel breddegrad, lengdegrad og høyde.
I forbindelse med autonom bygging er georeferering avgjørende for å sikre at maskiner opererer med presisjon på store byggeplasser. Det muliggjør nøyaktig plassering av konstruksjoner, materialer og utstyr ved hjelp av satellittbaserte posisjoneringsteknologier, som for eksempel globale navigasjonssatellittsystemer ( GNSS , GNS), for å knytte prosjektet til en konkret plassering i den virkelige verden.
Georeferering gjør det mulig å automatisere og nøyaktig styre oppgaver som utgraving, planering eller deponering av materiale, noe som øker effektiviteten, reduserer feil og sikrer at byggearbeidet følger prosjektspesifikasjonene. Det letter også fremdriftsoppfølging, kvalitetskontroll og integrasjon med geografiske informasjonssystemer (GIS) og bygningsinformasjonsmodellering (BIM) for forbedret prosjektledelse.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
