Inertialsystemer for autonome anleggskjøretøy
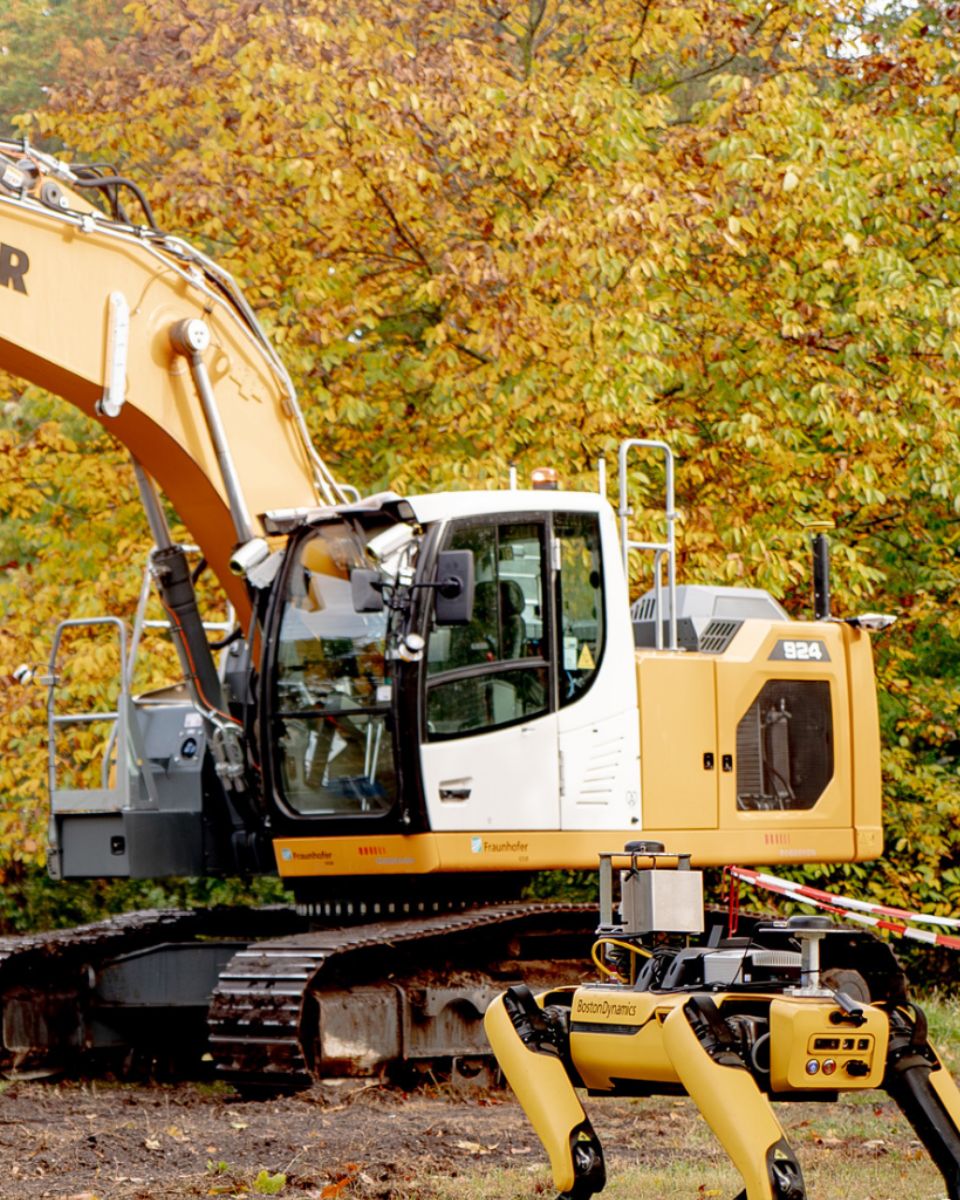
INS eller inertialnavigasjonssystemer er avgjørende for autonome anleggsmaskiner, da de sørger for presis posisjonering og bevegelsessporing i komplekse miljøer. Våre INS -sensorer styrer kjøretøy som autonome lastebiler, bulldosere, gravemaskiner og kraner. De leverer sanntidsdata om posisjon, hastighet og orientering, noe som muliggjør sikker og effektiv drift selv på steder med dårlig GNSS -dekning.
Når den kombineres med RTK- GNSS -teknologi (Real-Time Kinematic), sikrer vår INS nøyaktighet på centimeternivå for oppgaver som planering, utgraving og materialplassering. Denne integrasjonen forbedrer presisjonen, reduserer feil og minimerer prosjektforsinkelser.
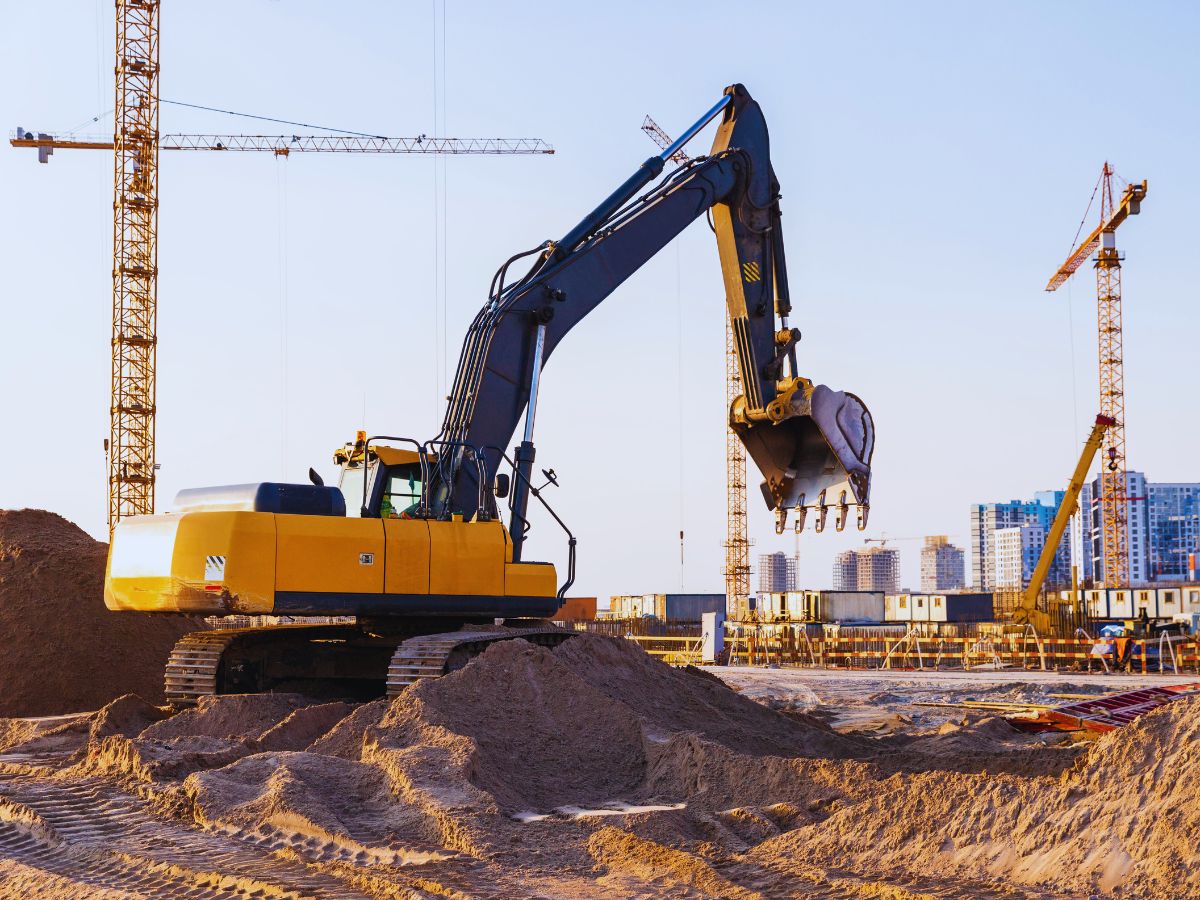
Maskiner som gravemaskiner og bulldosere kan operere døgnet rundt og fullføre jordarbeid og planering med minimal tilsyn. Dette gjør at maskinene kan redusere drivstofforbruket og øke effektiviteten, noe som resulterer i kostnadsbesparelser og miljøfordeler.
Løsninger for landmåling og kartlegging
Inersielle systemer spiller også en avgjørende rolle innen bygg- og anleggsoppmåling og kartlegging. Droner utstyrt med INS og GNSS brukes til å gjennomføre luftoppmålinger. De tar bilder og samler inn data med høy oppløsning for å lage detaljerte topografiske kart og 3D-modeller av byggeplasser. Disse kartene gir verdifull innsikt i forholdene på byggeplassen og hjelper prosjektledere og ingeniører med å ta velbegrunnede beslutninger.
Integrering av et INS sikrer nøyaktig georeferering av dataene, selv i områder med komplekst terreng eller svake GNSS -signaler. I tillegg kan droner utstyrt med INS utføre kontinuerlig overvåking av fremdriften i byggearbeidet. De sporer endringer i forholdene på byggeplassen og sikrer at arbeidet gjennomføres i henhold til planen.
Dette nivået av presisjon og automatisering reduserer betydelig tiden og arbeidsinnsatsen som kreves ved tradisjonelle oppmålingsmetoder.
Økt sikkerhet på byggeplasser
Autonome anleggskjøretøy som bulldosere, gravemaskiner, hjullastere og lastebiler bidrar til å forbedre sikkerheten på byggeplasser.
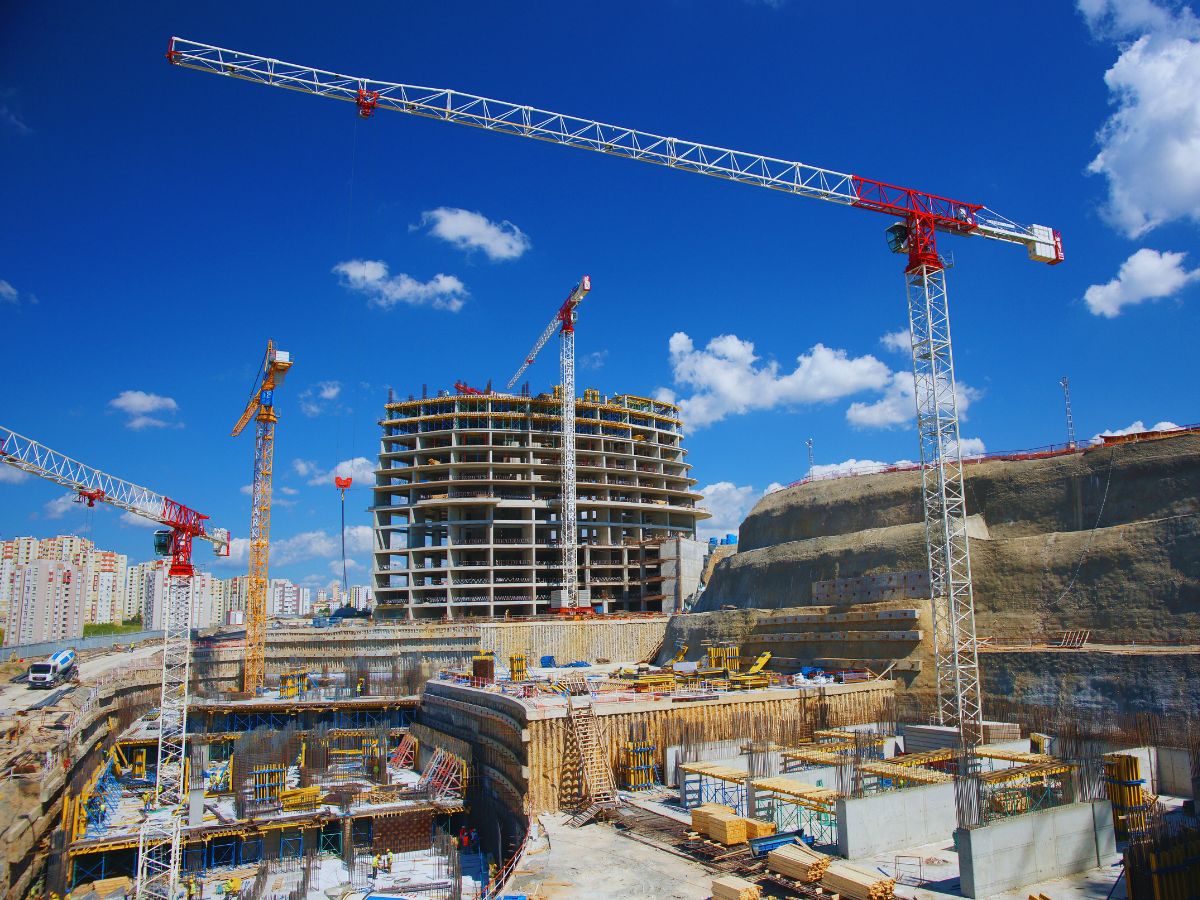
Bygge- og anleggsarbeid er i seg selv risikofylt, og arbeiderne utsettes for farer som tungt maskineri, ustabilt terreng og store høyder. Ved å ta i bruk autonome maskiner og fjernstyrte anleggskjøretøy kan mange av disse risikoene reduseres.
Våre treghetssystemer leverer sanntidsdata om posisjon og bevegelse til autonomt anleggsutstyr. Få presis kontroll og reduser sannsynligheten for ulykker.
I tillegg kan autonome droner brukes til å inspisere farlige områder, som ustabile konstruksjoner eller dype utgravingssteder, uten å sette arbeidere i fare. Denne kombinasjonen av automatisering og presis navigasjon bidrar til å skape et tryggere arbeidsmiljø for anleggspersonell.
Løsninger for autonom bygging
Vi tilbyr et bredt utvalg av bevegelses- og navigasjonsprodukter som er utviklet for å forbedre ytelsen til autonome maskiner og systemer. Våre høypresisjons-inertialsystemer, integrert med teknologi for « GNSS », gir den nøyaktigheten og påliteligheten som kreves for dine autonome anleggsprosjekter. Dette gjør at utstyret ditt kan utføre oppgaver som planering, utgraving og materialplassering med minimal menneskelig innblanding.

Ellipse-A

Ellipse-D

Ekinox Micro
Brosjyre om autonome applikasjoner
Få brosjyren vår sendt direkte til innboksen din med en gang.
Kundehistorier
Er du nysgjerrig på hvordan våre inertialprodukter forandrer byggebransjen?
Våre casestudier belyser praktiske anvendelser av teknologien fra SBG Systemsi autonome byggeprosjekter.
Våre løsninger integreres for eksempel med suksess i veibygging og store infrastrukturprosjekter.
Videre forbedrer de effektiviteten, øker nøyaktigheten og styrker sikkerheten i alle byggeprosesser.




De snakker om oss
Hør det direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres anbefalinger og suksesshistorier viser hvilken betydelig innvirkning sensorene våre har i praktiske anvendelser innen peking og stabilisering.



Utforsk andre autonome industrielle bruksområder
Oppdag hvordan våre avanserte inertialnavigasjonssystemer og bevegelsessensorer revolusjonerer et bredt spekter av anvendelser innen autonome kjøretøy. Fra landbaserte roboter til undervannsfartøy – våre løsninger sikrer presis og pålitelig ytelse i mangfoldige og krevende miljøer. Utforsk hvordan vi støtter utviklingen av autonome teknologier med våre banebrytende løsninger.
Har du spørsmål?
Autonom bygging er et felt i rask utvikling, og du har kanskje spørsmål om hvordan du best kan utnytte disse teknologiene i prosjektene dine. Vår FAQ-seksjon gir klare og konsise svar. Den omhandler autonom bygging, treghetssystemer og deres praktiske anvendelser.
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
Hva er Real Time Kinematic?
Real-Time Kinematic (RTK) er en presis satellittnavigasjonsteknikk som brukes til å forbedre nøyaktigheten av posisjonsdata hentet fra målinger fra det globale navigasjonssatellittsystemet (GNSS). Den er mye brukt i anvendelser som landmåling, landbruk og navigasjon av autonome kjøretøy.
Ved å bruke en basestasjon som mottar signaler fr GNSS -systemet og beregner sin posisjon med høy nøyaktighet. Deretter sender den korreksjonsdata til én eller flere mobile mottakere (rovers) i sanntid. Roverne bruker disse dataene til å justere sine målinger fr GNSS , noe som forbedrer deres posisjonsnøyaktighet.
RTK gir nøyaktighet på centimeternivå ved å korrigere signaler fr GNSS n i sanntid. Dette er betydelig mer nøyaktig enn standard posisjonering med « GNSS », som vanligvis gir en nøyaktighet på noen få meter.
Korreksjonsdataene fra basestasjonen sendes til roverne via ulike kommunikasjonsmetoder, for eksempel radio, mobilnettverk eller Internett. Denne sanntidskommunikasjonen er avgjørende for å opprettholde nøyaktigheten under dynamiske operasjoner.
Hva er georeferering i autonome byggesystemer?
Georeferering i autonome byggesystemer betegner prosessen med å tilpasse byggedata, som kart, modeller eller sensormålinger, til geografiske koordinater i den virkelige verden. Dette sikrer at alle data som samles inn eller genereres av autonome maskiner, som droner, roboter eller tungt utstyr, plasseres nøyaktig i et globalt koordinatsystem, for eksempel breddegrad, lengdegrad og høyde.
I forbindelse med autonom bygging er georeferering avgjørende for å sikre at maskiner opererer med presisjon på store byggeplasser. Det muliggjør nøyaktig plassering av konstruksjoner, materialer og utstyr ved hjelp av satellittbaserte posisjoneringsteknologier, som for eksempel globale navigasjonssatellittsystemer ( GNSS , GNS), for å knytte prosjektet til en konkret plassering i den virkelige verden.
Georeferering gjør det mulig å automatisere og nøyaktig styre oppgaver som utgraving, planering eller deponering av materiale, noe som øker effektiviteten, reduserer feil og sikrer at byggearbeidet følger prosjektspesifikasjonene. Det letter også fremdriftsoppfølging, kvalitetskontroll og integrasjon med geografiske informasjonssystemer (GIS) og bygningsinformasjonsmodellering (BIM) for forbedret prosjektledelse.
Hva er « INS »?
Et INS (Inertial Navigation System) er en selvstendig navigasjonsløsning som bestemmer en plattforms posisjon, orientering og hastighet ved hjelp av utelukkende treghetssensorer – typisk:
- Akselerometre (måler lineær akselerasjon)
- Gyroskoper (måler vinkelrotasjon)
Hvordan fungerer det?
Gyroskoper registrerer hvordan plattformen roterer (rulling, krengning, gir). Akselerometre måler bevegelse langs tre akser. Et navigasjonsfilter (vanligvis et Kalman-filter) integrerer disse målingene over tid for å beregne:
- Posisjon (x, y, z)
- Hastighet
- Holdning (orientering)
Viktige kjennetegn
- Helt autonom: Krever ingen eksterne signaler for å fungere
- Høy oppdateringsfrekvens: Ofte hundrevis eller tusenvis av målinger per sekund
- Fungerer i alle miljøer: Kan brukes under jorden, under vann, innendørs og i områder uten GPS-dekning
- Nøyaktigheten avhenger av sensorklassen: Spenner fra IMU-er i forbrukerklassen til taktiske og navigasjonsklasse-IMU-er INS
Vanlige bruksområder
- Luftfart og forsvar: missiler, ubemannede luftfartøyer (UAV), loitering-ammunisjon, pansrede kjøretøy
- Marine: AUV-er, USV-er, skip, hydrografiske systemer
- Landrobotikk: autonome kjøretøy, SLAM, AGV-er
- Landmåling og kartlegging: mobile kartleggingssystemer, LiDAR
- Industri: stabilisering, bevegelsessporing
