


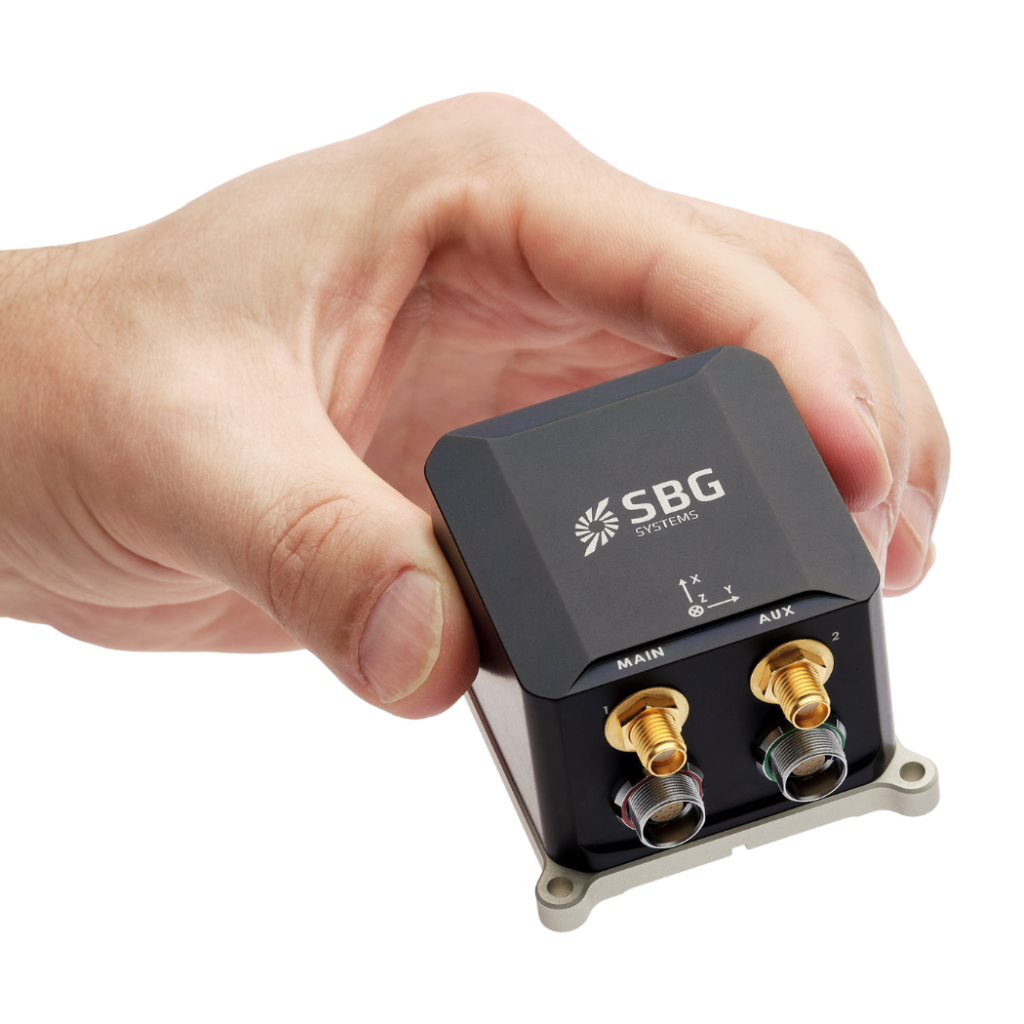

Ekinox Micro Kraftig og kompakt « INS » for kritiske oppdrag
Ekinox Micro er et høytytende, GNSS -støttet inertialnavigasjonssystem (INS) utviklet for bruk i en rekke applikasjoner på land, til sjøs og i luften. Denne miniatyrsensoren integrerer en GNSS -mottaker med taktiske MEMS-inertialsensorer for å gi overlegen nøyaktighet under krevende forhold.
Ekinox Micro er liten og lett, men likevel robust nok til å tåle tøffe miljøer. Den er godkjent i henhold til standardene MIL-STD-461, MIL-STD-1275 og MIL-STD-810.
Oppdag alle funksjonene og bruksområdene til Ekinox Micro .
Tekniske spesifikasjoner
Ytelse ved bevegelse og navigering
1.2 m Vertikal posisjon med ett festepunkt
1.5 m RTK-horisontalposisjon
0,01 m + 0,5 ppm RTK-vertikalposisjon
0,015 m + 1 ppm PPK i horisontal posisjon
0,01 m + 0,5 ppm * PPK vertikal posisjon
0,015 m + 1 ppm * Rulling/stigning ved ett punkt
0.02 ° RTK-rulling/stigning
0.015 ° PPK-rull/stigning
0,01 ° * Overskrift med ett punkt
0.08 ° RTK-kurs
0.05 ° PPK-overskrift
0,035 ° *
Navigasjonsfunksjoner
Enkelt- og dobbelt GNSS -antenne Nøyaktighet for heving i sanntid
5 cm eller 5 % av svellingen Svingningsperiode for bølger i sanntid
0 til 20 sekunder Svingningsmodus i sanntid
Automatisk justering
Bevegelsesprofiler
Overflatefartøy, undervannsfartøy, havkartlegging, marine og ekstreme marine forhold Luft
Fly, helikoptre, luftfartøy, UAV Land
Bil, kjøretøy, tog/jernbane, lastebil, tohjulinger, tungt maskineri, fotgjenger, ryggsekk, terrengkjøring
GNSS ytelse
Intern dobbel antenne Frekvensbånd
Flerfrekvens GNSS funksjoner
SBAS, RTK, PPK GPS-signaler
L1 C/A, L2C Galileo-signaler
E1, E5B GLONASS-signaler
L10F, L20F Beidou-signaler
B1L, B2L GNSS tid til første utbedring
< 24 s Forstyrrelse og forfalskning
Avanserte risikoreduserende tiltak og indikatorer, OSNMA
Miljøspesifikasjoner og driftsområde
IP-68-klassifisert (1,5 m, 2 timer) + tåler sprut av parafin Driftstemperatur
-40 °C til 71 °C Vibrasjoner
3 g RMS – 20 Hz til 2 kHz Støtdempere
500 g i 0,3 ms MTBF (beregnet)
246 000 h I samsvar med
MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
Grensesnitt
GNSS, RTCM, kilometerteller, DVL, eksternt magnetometer Utdataprotokoller
NMEA, binær sbgECom, TSS, Simrad, Dolog Inndataprotokoller
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datalogger
8 GB eller 48 timer ved 200 Hz Produksjonshastighet
Opptil 200 Hz Ethernet
Full duplex (10/100 Base-T), PTP-hovedklokke, NTP, webgrensesnitt, FTP, REST API Serielle porter
RS-232/422 opptil 921 kbps: opptil 4 innganger/utganger CAN
1x CAN 2.0 A/B, opptil 1 Mbps Synkroniser UT
PPS, utløser opptil 200 Hz, virtuell kilometerteller – 2 utganger Synkroniser IN
PPS, kilometerteller, hendelsesmarkør opp til 1 kHz – 5 innganger
Mekaniske og elektriske spesifikasjoner
9 til 36 V likestrøm Strømforbruk
5.1 W EMC
RED (direktivet om radioutstyr) + IEC 6100 + MIL-STD 461G + MIL-STD 1275E Antenneeffekt
5 V likestrøm – maks. 150 mA per antenne | Forsterkning: 17 – 50 dB Vekt (g)
165 g Mål (L x B x H)
42 mm × 57 mm × 60 mm
Spesifikasjoner for tidsinnstilling
< 200 ns PTP-nøyaktighet
< 1 µs PPS-nøyaktighet
< 1 µs (jitter < 1 µs) Avdrift ved navigasjon etter beregning
1 ppm
Hovedanvendelser
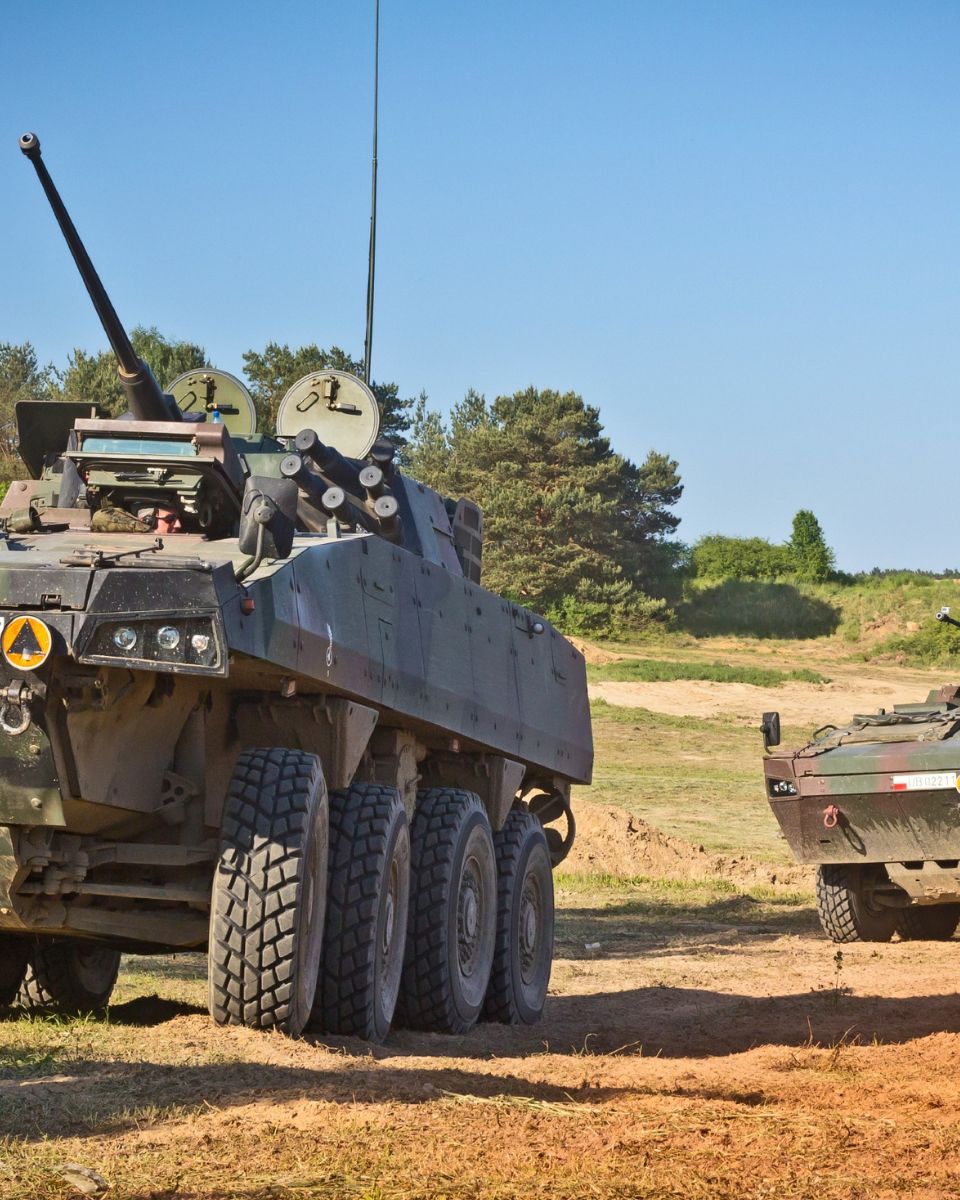
Fra styringssystemer på slagmarken til styring av autonome kjøretøy og krevende maritim navigasjon tilbyr Ekinox Micro uovertruffen nøyaktighet, stabilitet og sanntidsytelse der presisjon er avgjørende. Systemet tåler effektivt tøffe forhold, inkludert kraftige vibrasjoner, ekstreme temperaturer og miljøer uten tilgang til GNSS, og sikrer kontinuerlig drift uten kompromisser.
Dette kompakte systemet støtter bruksområder som krever presise orienterings-, kurs- og posisjonsdata, for eksempel navigasjon av ubemannede luftfartøyer (UAV), geospatiale kartlegginger og mobil robotikk.
Optimaliser driften din med den uovertrufne ytelsen og påliteligheten til Ekinox Micro , utviklet for å forbedre applikasjonens funksjonalitet og sikre jevn ytelse der det trengs mest.
Oppdag hvilken forskjell Ekinox Micro INS kan utgjøre for dine kritiske operasjoner.
Ekinox Micro datablad
Få alle sensorfunksjonene og spesifikasjonene sendt direkte til innboksen din!
Sammenlign « Ekinox »Micro med andre produkter
Oppdag hvordan Ekinox Micro skiller seg ut fra våre banebrytende treghetssensorer, som er profesjonelt utviklet for navigasjon, bevegelsessporing og presis måling av heving.
-

Ekinox Micro
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.05 °
- GNSS mottaker
- Intern dobbel antenne
- Ethernet
- Full duplex (10/100 base-T), PTP-hovedklokke, NTP, webgrensesnitt, FTP, REST API
- I samsvar med
- MIL-STD-461 | MIL-STD-1275 | MIL-STD-810
- Vekt (g)
- 165 g
- Mål (L x B x H)
- 42 × 57 × 60 mm
-
- RTK-horisontalposisjon
- 0.01 m
- RTK-rulling/stigning
- 0.05 °
- RTK-kurs
- 0.2 °
- GNSS mottaker
- Intern dobbel antenne
- Ethernet
- –
- I samsvar med
- MIL-STD-810
- Vekt (g)
- 65 g
- Mål (L x B x H)
- 46 × 45 × 32 mm
-
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.04 °
- GNSS mottaker
- Intern geodetisk dobbeltantenne
- Ethernet
- Full duplex (10/100 base-T), PTP-hovedklokke, NTP, webgrensesnitt, FTP, REST API
- I samsvar med
- MIL-STD-810, EN 60945
- Vekt (g)
- 600 g
- Mål (L x B x H)
- 100 × 86 × 75 mm
-
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.02 °
- RTK-kurs
- 0.03 °
- GNSS mottaker
- Intern geodetisk dobbeltantenne
- Ethernet
- Full duplex (10/100 base-T), PTP/NTP, NTRIP, webgrensesnitt, FTP
- I samsvar med
- MIL-STD-810
- Vekt (g)
- 76 g
- Mål (L x B x H)
- 51,5 × 78,75 × 20 mm


Kompatibilitet


Dokumentasjon og ressurser
Ekinox Micro leveres med omfattende dokumentasjon, utformet for å støtte brukerne i alle ledd.
Fra installasjonsveiledning til avansert konfigurasjon og feilsøking – våre oversiktlige og detaljerte håndbøker sikrer problemfri integrering og drift.
Kundehistorier
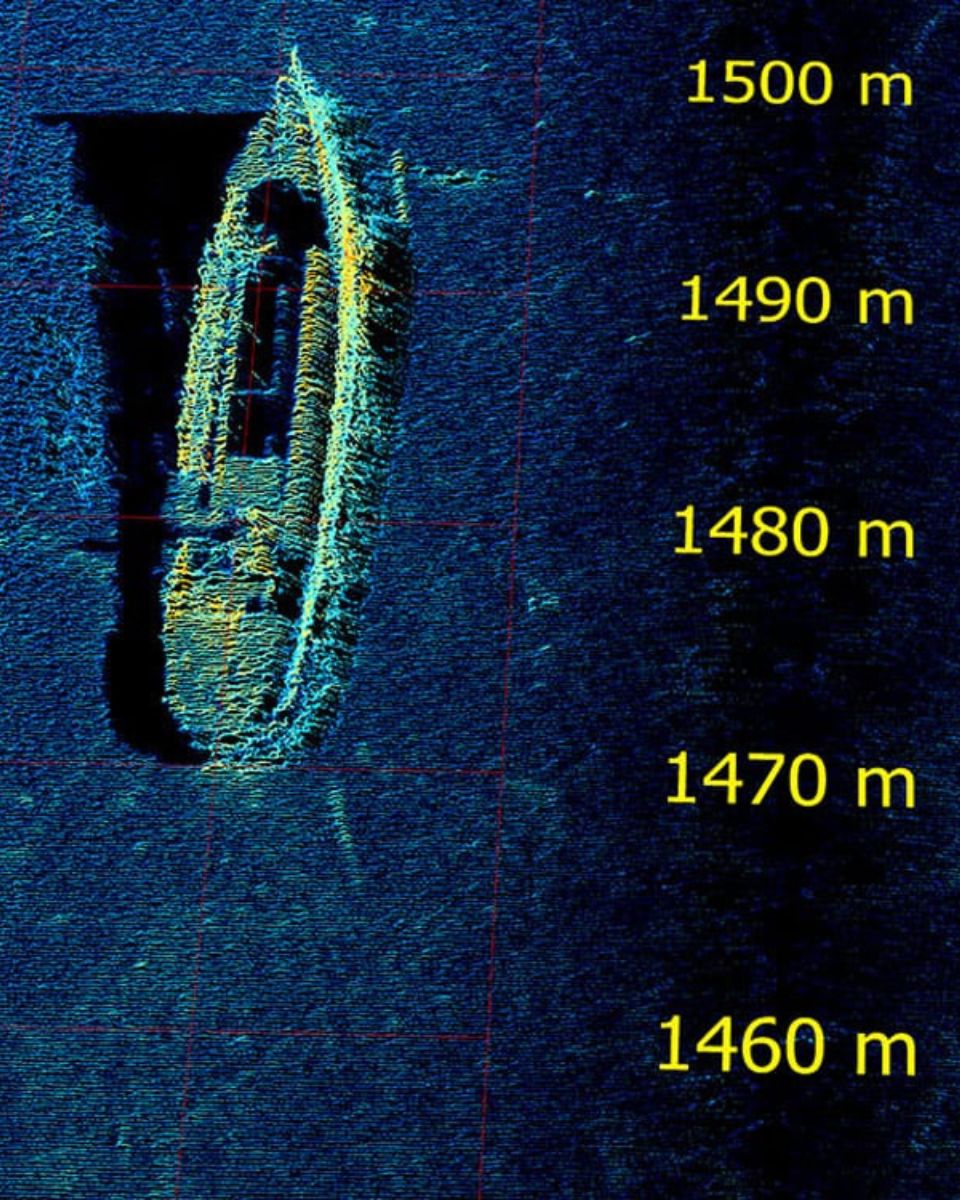
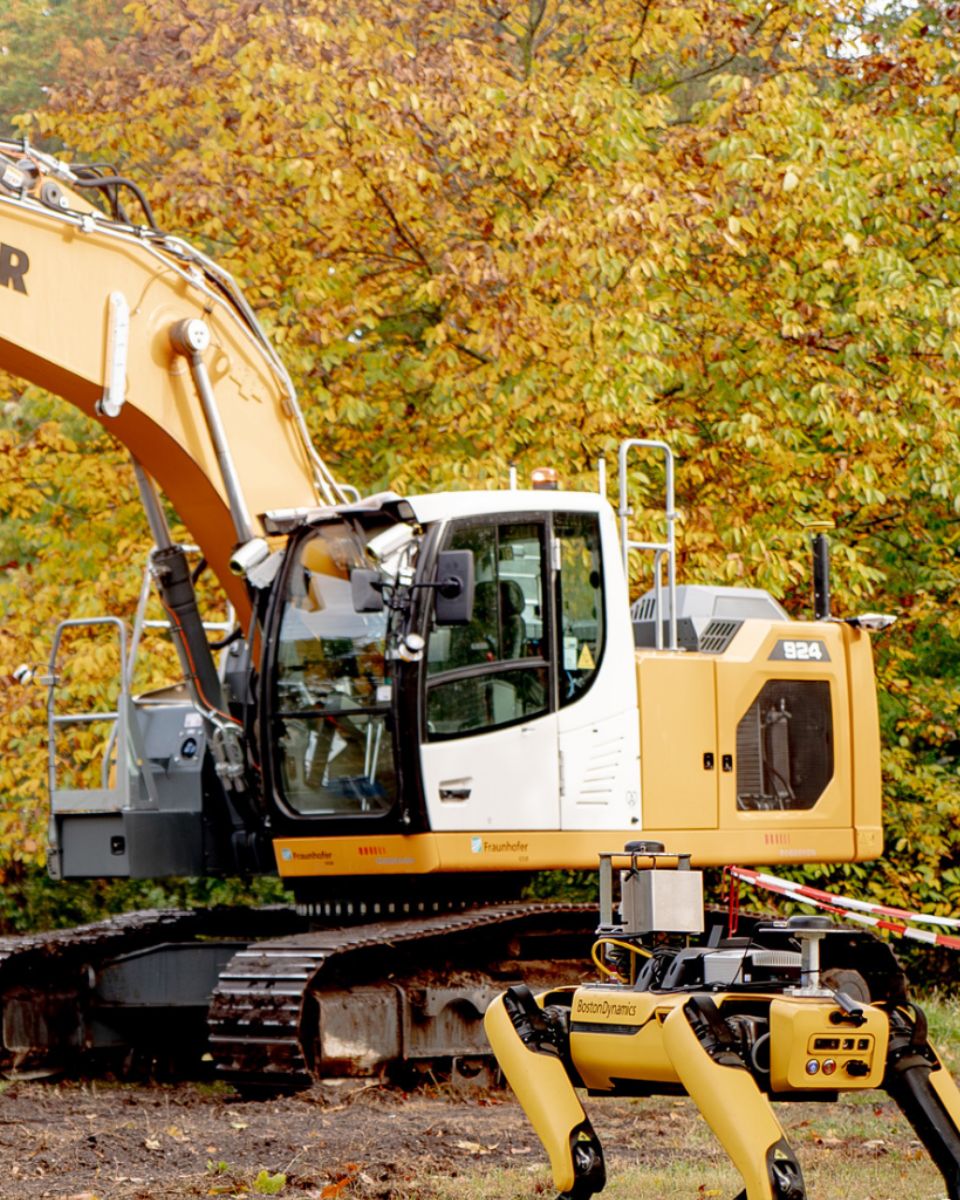
Utforsk praktiske bruksområder som viser hvordan våre « Ekinox »Micro øker ytelsen, reduserer driftsstans og forbedrer driftseffektiviteten. Finn ut hvordan våre avanserte sensorer og intuitive grensesnitt gir deg den presisjonen og kontrollen du trenger for å oppnå best mulig resultat i dine bruksområder.



Andre produkter og tilbehør
Oppdag hvordan våre løsninger kan forvandle driften din ved å utforske vårt mangfoldige utvalg av applikasjoner. Med våre bevegelses- og navigasjonssensorer og programvare får du tilgang til banebrytende teknologier som fremmer suksess og innovasjon innen ditt felt.
Bli med oss og utnytt potensialet i løsninger for inertialnavigasjon og posisjonering på tvers av ulike bransjer.

Qinertia GNSS-INS

GNSS Antenner

Kabler
Vår produksjonsprosess
Oppdag presisjonen og ekspertisen som ligger bak hvert eneste produkt fra SBG Systems . Videoen nedenfor gir et innblikk i hvordan vi nøye utformer, produserer og tester våre høytytende treghetsnavigasjonssystemer. Fra avansert ingeniørkunst til streng kvalitetskontroll – produksjonsprosessen vår sikrer at hvert produkt oppfyller de høyeste standardene for pålitelighet og nøyaktighet.
Se videoen nå for å lære mer!

Be om et tilbud
De snakker om oss
Her presenterer vi erfaringer og anbefalinger fra fagfolk i bransjen og kunder som har benyttet seg av Ekinox Micro i sine prosjekter.
Oppdag hvordan vår innovative teknologi har forvandlet driften deres, økt produktiviteten og levert pålitelige resultater i en rekke ulike bruksområder.



Ofte stilte spørsmål
Velkommen til vår FAQ-seksjon, der vi besvarer de viktigste spørsmålene dine om vår banebrytende teknologi og bruksområdene hennes. Her finner du utfyllende svar om produktfunksjoner, installasjonsprosesser, tips til feilsøking og anbefalte fremgangsmåter for å få mest mulig ut av opplevelsen din med Ekinox Micro .
Finn svarene dine her!
Hvordan sikrer vi at sensorkvaliteten oppfyller standardene for militære anvendelser av UAV-er?
Hos SBG Systems innebærer arbeidet med å sikre de høyeste kvalitetsstandardene for våre treghetsmåleenheter (IMU-er) en grundig prosess. Vi starter med å velge ut de beste MEMS-komponentene, med fokus på pålitelige akselerometre og gyroskoper som oppfyller våre strenge kvalitetskrav. Våre IMU-er er innkapslet i robuste hus som er konstruert for å tåle vibrasjoner og ulike miljøforhold, noe som garanterer holdbarhet og ytelse.
Vår automatiserte kalibreringsprosess benytter et 2-akset bord og dekker temperaturområder fra -40 °C til 85 °C. Denne kalibreringen kompenserer for ulike faktorer, blant annet avvik, kryssakseeffekter, feiljustering, skalafaktorer og ikke-lineariteter i akselerometre og gyroskoper, og sikrer dermed jevn ytelse under alle værforhold.
Vår kvalifiseringsprosess omfatter i tillegg en streng intern kontroll for å sikre at kun sensorer som oppfyller våre spesifikasjoner går videre i produksjonen. Hver IMU leveres med en detaljert kalibreringsrapport og har to års garanti. Denne grundige tilnærmingen sikrer høy kvalitet, pålitelighet og jevn ytelse over tid, og resulterer i førsteklasses IMU-er for forsvarssektoren og andre kritiske bruksområder.
Vi gjennomfører også grundige miljø- og utholdenhetstester for å sikre påliteligheten. Noen av sensorene våre oppfyller flere MIL-STD-standarder, noe som garanterer motstandsdyktighet mot støt, vibrasjoner og ekstreme forhold.
Hva betyr «jamming» og «spoofing»?
Jamming og spoofing er to typer forstyrrelser som i betydelig grad kan påvirke påliteligheten og nøyaktigheten til satellittbaserte navigasjonssystemer som GNSS.
Støysending innebærer bevisst forstyrrelse av satellittsignaler ved å sende ut forstyrrende signaler på de samme frekvensene som brukes av systemer for « GNSS ». Denne forstyrrelsen kan overvelde eller overdøve de legitime satellittsignalene, slik at « GNSS »-mottakere ikke klarer å behandle informasjonen nøyaktig. Støysending brukes ofte i militære operasjoner for å forstyrre motstandernes navigasjonsevne, og det kan også påvirke sivile systemer, noe som fører til navigasjonsfeil og driftsproblemer.
Spoofing innebærer derimot overføring av forfalskede signaler som etterligner ekte GNSS signaler. Disse villedende signalene kan få GNSS mottakere til å beregne feil posisjoner eller tidspunkter. Spoofing kan brukes til å villede eller gi feilinformasjon til navigasjonssystemer, noe som potensielt kan føre til at kjøretøy eller fly kommer ut av kurs eller gir falske posisjonsdata. I motsetning til jamming, som bare hindrer signalmottak, villedes mottakeren aktivt ved spoofing ved at falsk informasjon presenteres som legitim.
Både forstyrrelse og forfalskning utgjør betydelige trusler mot integriteten til systemer som er avhengige av « GNSS », noe som krever avanserte mottiltak og robuste navigasjonsteknologier for å sikre pålitelig drift i omstridte eller utfordrende miljøer.
Hva er nyttelast?
Med nyttelast menes alt utstyr, alle enheter eller alt materiale som et kjøretøy (drone, fartøy …) frakter for å utføre sin tiltenkte oppgave utover de grunnleggende funksjonene. Nyttelasten skiller seg fra komponentene som er nødvendige for driften av kjøretøyet, slik som motorer, batteri og ramme.
Eksempler på nyttelaster:
- Kameraer: kameraer med høy oppløsning, termiske kameraer…
- Sensorer: LiDAR, hyperspektrale sensorer, kjemiske sensorer…
- Kommunikasjonsutstyr: radioer, signalforsterkere…
- Vitenskapelige instrumenter: værsensorer, luftprøvetakere…
- Annet spesialutstyr
Hva er en sanntidsklokke?
En sanntidsklokke (RTC) er en elektronisk enhet som er utviklet for å holde oversikt over gjeldende klokkeslett og dato, selv når strømmen er slått av. RTC-er brukes mye i applikasjoner som krever nøyaktig tidsmåling, og har flere viktige funksjoner.
For det første holder de nøyaktig oversikt over sekunder, minutter, timer, dager, måneder og år, og inkluderer ofte beregninger for skuddår og ukedager for å sikre presisjon på lang sikt. RTC-er bruker lite strøm og kan drives av et reservebatteri, slik at de kan fortsette å holde tiden selv under strømbrudd. De gir også tidsstempler for dataregistreringer og logger, noe som sikrer nøyaktig dokumentasjon.
I tillegg kan RTC-er utløse planlagte operasjoner, slik at systemer kan våkne fra strømsparingsmodus eller utføre oppgaver på bestemte tidspunkter. De spiller en avgjørende rolle i synkroniseringen av flere enheter (f.eks. GNSS/INS), og sikrer at de fungerer samordnet.
RTC-er er en integrert del av ulike enheter, fra datamaskiner og industrielt utstyr til IoT-enheter, og bidrar til å forbedre funksjonaliteten og sikre pålitelig tidsstyring på tvers av flere applikasjoner.
