Forbedring av navigasjonen i selvkjørende biler
Våre inertialnavigasjonssystemer (INS) leverer sanntidsdata for rulling, stigning og kurs, integrert med en GNSS -mottaker for å opprettholde nøyaktigheten ved signalbrudd. De synkroniserer og stabiliserer nøyaktig tilleggsutstyr, som LiDAR eller kameraer, for bruk i førerløse biler.
I tillegg gir integrering av en INS med andre sensorer en helhetlig forståelse av kjøretøyets omgivelser. Videre muliggjør denne integrasjonen navigering i komplekse og dynamiske scenarier med større presisjon.
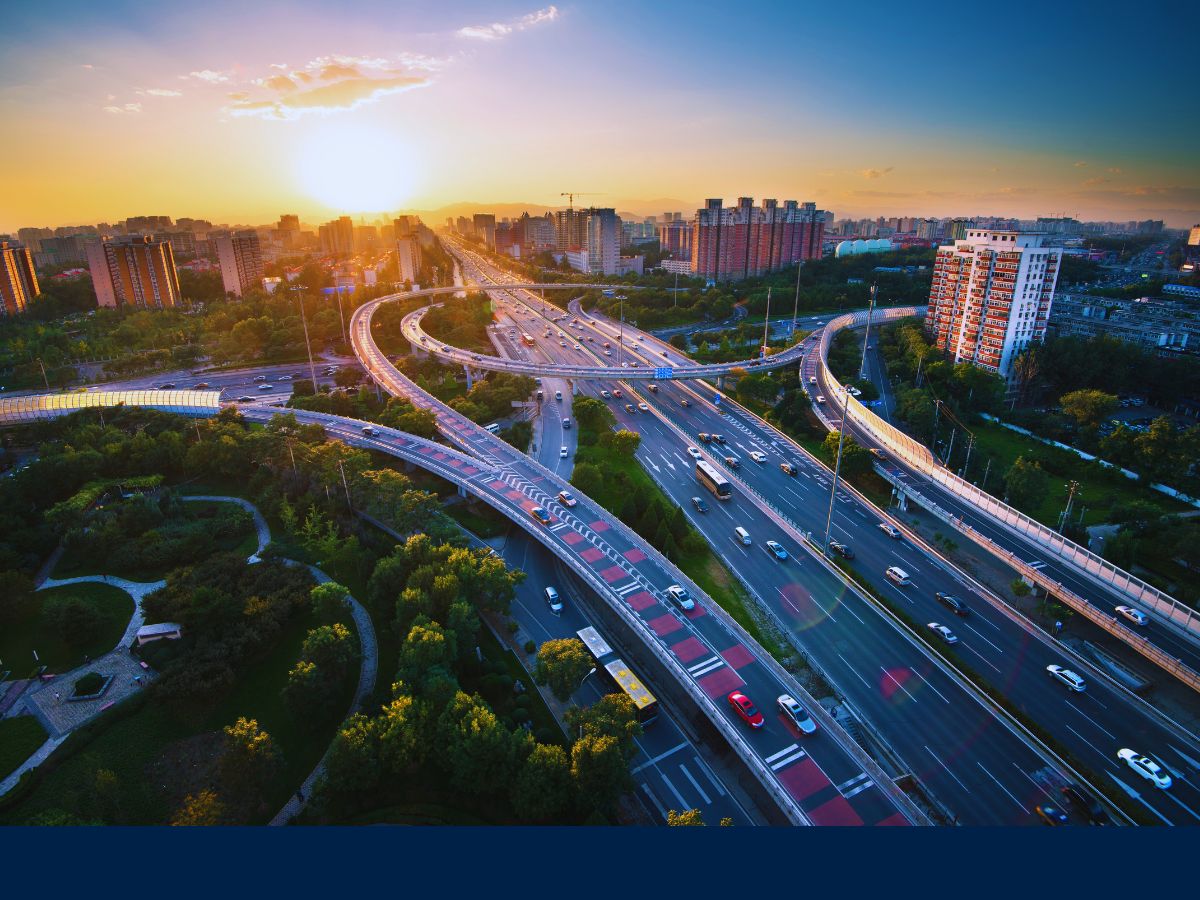
Forbedring av sikkerheten og påliteligheten til selvkjørende kjøretøy
Et av de mest utfordrende miljøene for selvkjørende biler er byområder, der GNSS signaler kan bli blokkert av høye bygninger, og trafikkforholdene kan endre seg raskt. INS gir den nøyaktigheten og påliteligheten som trengs for å navigere trygt i disse miljøene.
Våre INS sensorer bruker Micro-elektromekaniske systemer (MEMS)-teknologi. Dette muliggjør mindre, mer nøyaktige og mer energieffektive sensorer, noe som forbedrer den samlede ytelsen til INS i selvkjørende biler.
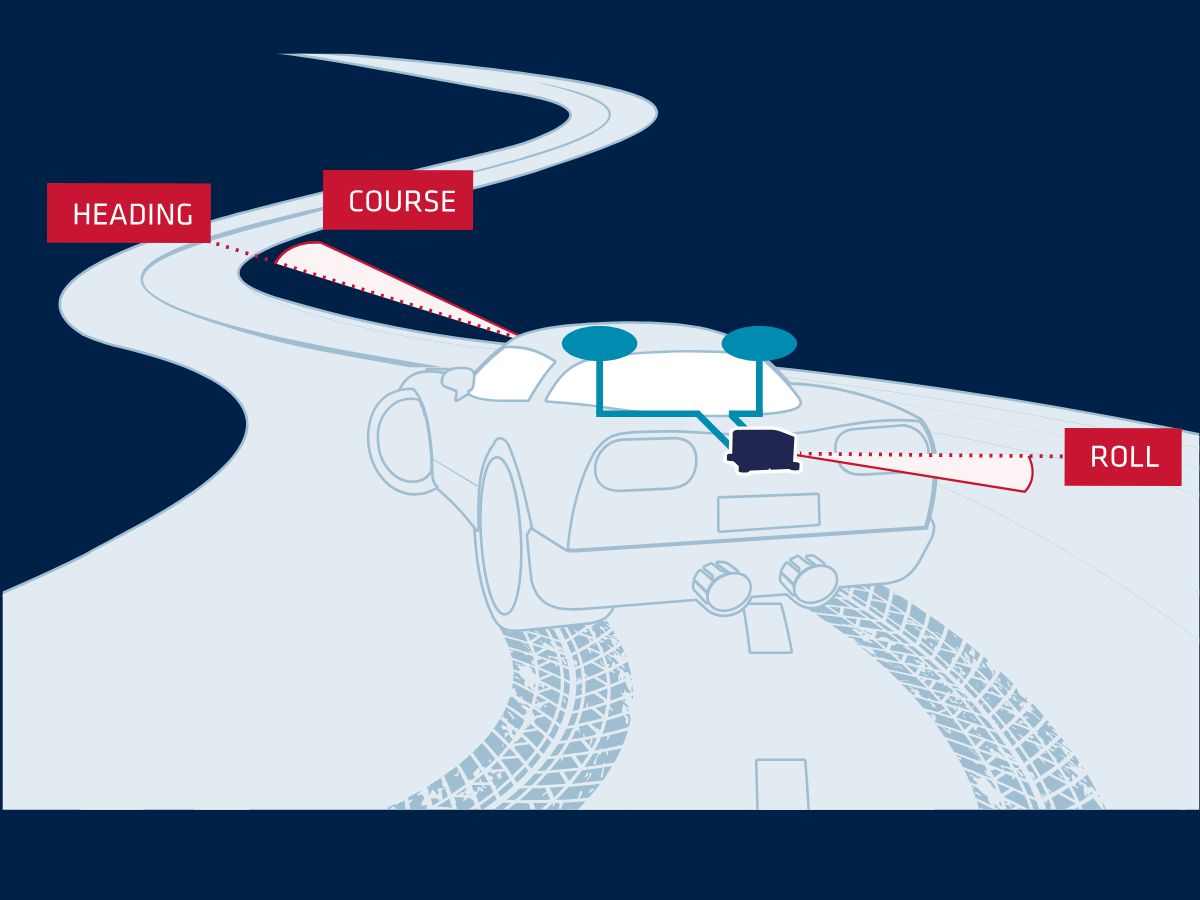
Inertialnavigasjonssystemer for selvkjørende biler
Våre treghetsnavigasjonssystemer er utviklet for å gi den uovertrufne nøyaktigheten og påliteligheten som kreves for å navigere trygt i komplekse miljøer, som for eksempel byens «kløfter».
Vi har utviklet avanserte INS -løsninger som integreres sømløst med systemene i dine autonome kjøretøy, og leverer sanntidsdata som sikrer presis posisjonering og jevn, nøyaktig styring. Fra bygatene til krevende terreng gir vi teknologien til dine selvkjørende biler de robuste og høytytende navigasjonsfunksjonene som trengs for å oppnå sikker, pålitelig og effektiv autonom drift.
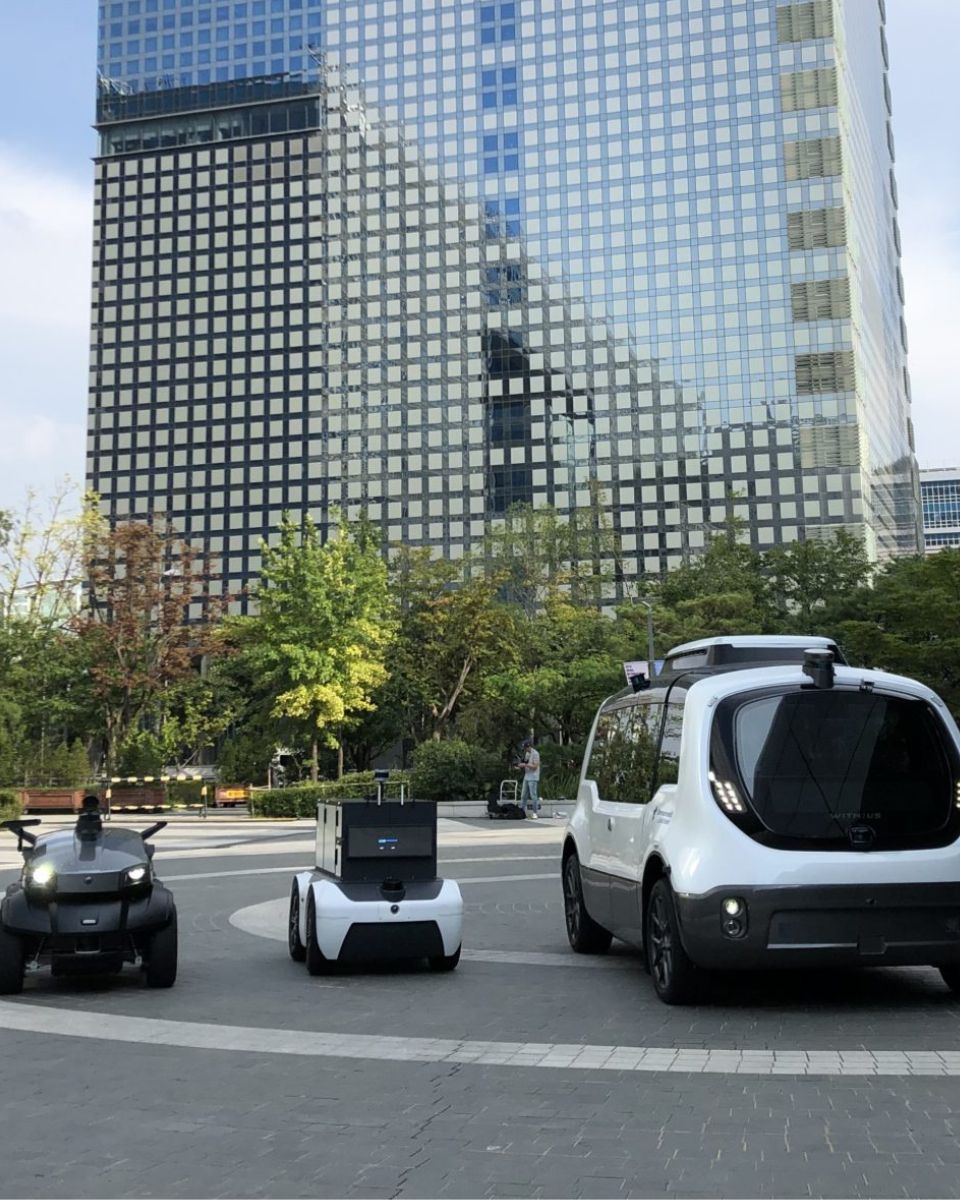
Oppdag våre løsninger for selvkjørende biler
Bli med oss på å forme fremtiden for autonom mobilitet, der innovasjon møter presisjon, og hver eneste reise styres med uovertruffen nøyaktighet. Oppdag våre løsninger for navigasjon av selvkjørende biler.

Ellipse-D

Ekinox Micro

Ekinox-D
Brosjyre om autonome applikasjoner
Få brosjyren vår rett i innboksen din!
Kundehistorier
I vår seksjon med casestudier kan du utforske hvordan vår inertialteknologi endrer landskapet for selvkjørende kjøretøy. Disse eksemplene fra virkeligheten viser hvordan våre avanserte sensorer muliggjør presis navigering og pålitelig ytelse. Våre løsninger øker sikkerheten i komplekse bymiljøer. De sikrer optimal funksjonalitet når signaler fr GNSS n ikke er tilgjengelige.

TREALIS’ system for påvisning av feil på skinner med Apogee Navsight
Posisjonering av trikk og tog
Hvordan GapEOD bidrar til sikrere geofysiske undersøkelser med Ellipse
Posisjonering av trikk og tog

De snakker om oss
Hør det direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres uttalelser og suksesshistorier viser hvilken betydelig innvirkning sensorene våre har i praktiske anvendelser innen autonome kjøretøy.



Utforsk andre mulige bruksområder for selvkjørende biler
Selvkjørende kjøretøy forandrer bransjer langt utover transportsektoren. Fra landbruk og logistikk til bygg- og anleggsbransjen og overvåking – avansert navigasjonsteknologi muliggjør smartere, tryggere og mer effektive driftsprosesser. Utforsk det brede spekteret av innovative bruksområder som er drevet av autonomi.
Har du spørsmål?
Her finner du svar på de vanligste spørsmålene om applikasjonene vi presenterer. Vår FAQ gir tydelige forklaringer på hver enkelt applikasjon. Den hjelper brukerne med å forstå praktiske bruksområder og fordeler. Hvis du ikke finner den informasjonen du trenger, kan du dessuten kontakte oss direkte.
Hvordan fungerer selvkjørende biler?
Selvkjørende biler er kjøretøy utstyrt med avanserte systemer som gjør at de kan navigere og styre seg selv uten menneskelig innblanding. Disse kjøretøyene bruker en kombinasjon av sensorer og algoritmer for autonom kjøring til å oppfatte omgivelsene, ta beslutninger og utføre oppgaver knyttet til selvkjøring. Målet er å oppnå full autonomi, der kjøretøyet kan håndtere alle aspekter ved kjøringen på en sikker og effektiv måte.
Selvkjørende biler er avhengige av en rekke nøkkelteknologier for å oppfatte omgivelsene. Disse omfatter:
- GNSS (Global Navigation Satellite System): for å motta sanntidsoppdateringer om den selvkjørende bilens posisjon, hastighet og kjøreretning.
- INS (Inertialnavigasjonssystemer): for å opprettholde nøyaktigheten i tilfelle signalbrudd fr GNSS . Systemet gir sanntidsoppdateringer om den selvkjørende bilens posisjon, hastighet og retning.
- LiDAR (Light Detection and Ranging): bruk av laserstråler for å lage et detaljert 3D-kart over kjøretøyets omgivelser. Denne teknologien hjelper bilen med å oppdage og måle objekter i nærheten, blant annet andre kjøretøy, fotgjengere og veiskilt.
- Radar (Radio Detection and Ranging): bruk av radiobølger til å måle hastighet, avstand og retning til objekter. Radar er særlig nyttig under ugunstige værforhold og for å oppdage objekter på lengre avstander.
- Kameraer: for å registrere visuell informasjon om kjøretøyets omgivelser, blant annet kjørefeltmarkeringer, trafikklys og veiskilt. De er avgjørende for å tolke komplekse visuelle signaler og ta beslutninger basert på visuelle data.
Hva er forskjellen mellom ADAS i biler og selvkjørende biler?
ADAS (Advanced Driver Assistance Systems) øker kjøresikkerheten ved å tilby funksjoner som kjørefeltassistanse, adaptiv cruisekontroll og automatisk bremsing, men krever aktiv oppfølging fra føreren. Selvkjørende biler, derimot, som er utstyrt med autonome kjøresystemer, har som mål å automatisere kjøretøyets drift fullstendig uten menneskelig inngripen.
Mens ADAS støtter sjåførene ved å hjelpe til med oppgaver og øke sikkerheten, er selvkjørende biler utformet for å håndtere alle aspekter ved autonom kjøring, fra navigering til beslutningstaking, og tilbyr dermed et høyere automatiseringsnivå (SAE-nivåer) og større brukervennlighet. ADAS-egenskaper eller -funksjoner tilhører SAE-nivåer under 3, mens selvkjørende biler som sådan tilsvarer minst nivå 4.
Hvordan fungerer GPS?
GPS (Global Positioning System) fungerer ved hjelp av en konstellasjon av satellitter, presis tidsmåling og trilaterasjon for å bestemme posisjonen din hvor som helst på jorden.
Her er den enkleste og tydeligste forklaringen:
1 – Satellitter sender ut signaler
Omtrent 30 GPS-satellitter går i bane rundt Jorden, og hver av dem sender kontinuerlig ut følgende:
– Sin nøyaktige posisjon i rommet
– Det nøyaktige tidspunktet signalet ble sendt (ved hjelp av atomklokker)
Disse signalene beveger seg med lysets hastighet.
2 – Mottakeren din måler overføringstiden
En GPS-mottaker (i telefonen, dronen, INS osv.) mottar signaler fra flere satellitter.
Ved å måle hvor lang tid det tok for hvert signal å nå frem, beregner den avstanden:
avstand = lysets hastighet × reisetid
3 – Trilaterasjon beregner posisjonen din
For å finne posisjonen din bruker mottakeren trilaterasjon (ikke triangulering):
- Med 1 satellitt → kan du befinne deg hvor som helst på en kule
- Med 2 satellitter → sirkler krysser hverandre
- Med 3 satellitter → to mulige punkter
- Med 4 satellitter → din nøyaktige 3D-posisjon + klokkekorreksjon
Mottakeren din har ikke et atomur, så den fjerde satellitten er nødvendig for å korrigere tidsfeil.
4 – Korrigeringer forbedrer nøyaktigheten
Rå GPS-data inneholder feil som skyldes:
- Atmosfæren (ionosfæren, troposfæren)
- Avvik i satellittklokken
- Feil i baneprognoser
- Flerveisrefleksjoner (signaler som reflekteres fra bygninger)
For å forbedre nøyaktigheten:
- SBAS (f.eks. WAAS, EGNOS) leverer korreksjoner i sanntid
- RTK- og PPP-teknikker korrigerer feil ned til centimeternivå
- INS Koblingen (IMU + GPS) utjevner og fyller hullene når signalet svikter
6 – Sluttprodukt
Mottakeren kombinerer alle dataene for å beregne:
- Breddegrad
- Lengdegrad
- Høyde
- Hastighet
- Nøyaktig tid
Moderne GPS-mottakere gjør dette dusinvis eller hundrevis av ganger i sekundet.
Hva er « INS »?
Et INS (Inertial Navigation System) er en selvstendig navigasjonsløsning som bestemmer en plattforms posisjon, orientering og hastighet ved hjelp av utelukkende treghetssensorer – typisk:
- Akselerometre (måler lineær akselerasjon)
- Gyroskoper (måler vinkelrotasjon)
Hvordan fungerer det?
Gyroskoper registrerer hvordan plattformen roterer (rulling, krengning, gir). Akselerometre måler bevegelse langs tre akser. Et navigasjonsfilter (vanligvis et Kalman-filter) integrerer disse målingene over tid for å beregne:
- Posisjon (x, y, z)
- Hastighet
- Holdning (orientering)
Viktige kjennetegn
- Helt autonom: Krever ingen eksterne signaler for å fungere
- Høy oppdateringsfrekvens: Ofte hundrevis eller tusenvis av målinger per sekund
- Fungerer i alle miljøer: Kan brukes under jorden, under vann, innendørs og i områder uten GPS-dekning
- Nøyaktigheten avhenger av sensorklassen: Spenner fra IMU-er i forbrukerklassen til taktiske og navigasjonsklasse-IMU-er INS
Vanlige bruksområder
- Luftfart og forsvar: missiler, ubemannede luftfartøyer (UAV), loitering-ammunisjon, pansrede kjøretøy
- Marine: AUV-er, USV-er, skip, hydrografiske systemer
- Landrobotikk: autonome kjøretøy, SLAM, AGV-er
- Landmåling og kartlegging: mobile kartleggingssystemer, LiDAR
- Industri: stabilisering, bevegelsessporing
