Møt SAF2Nav: vår nye robuste navigasjonsløsning
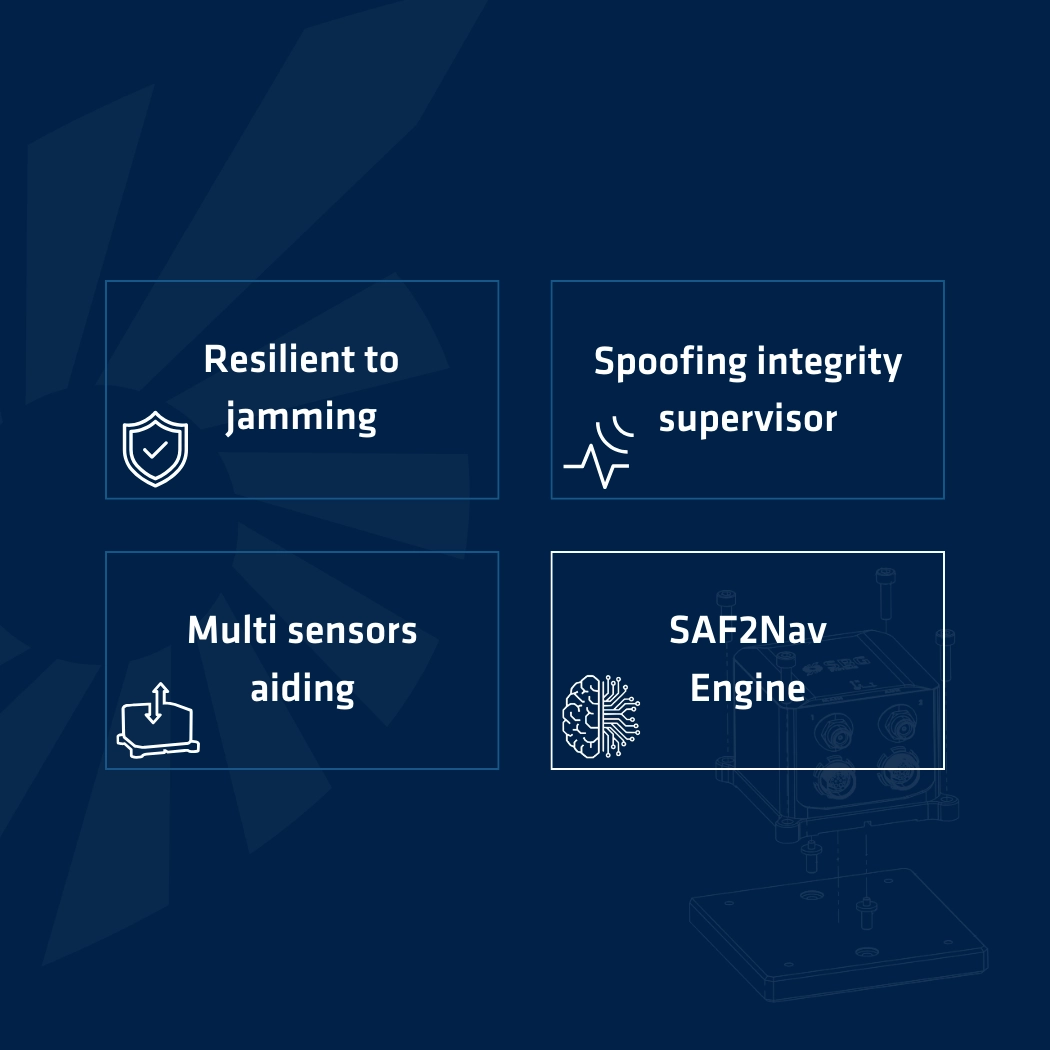
I en tid hvor påliteligheten til « GNSS » ikke lenger kan tas for gitt, setter SAF2Nav en ny standard for robust navigasjon. Denne navigasjonsløsningen, utviklet av SBG Systems, går utover grensene for tradisjonell treghetsnavigasjon ved å fusjonere flere datakilder for å levere kontinuerlig og pålitelig posisjonering – selv i de mest fiendtlige miljøene med signalforstyrrelser og spoofing.
Basert på nesten to tiår med ekspertise innen sensorfusjon, kombinerer SAF2Nav et modulært «plug-and-play»-integrasjonsrammeverk med en avansert to-trinns integritetsfusjonsmotor. Sammen muliggjør de sømløs integrasjon av tredjepartssensorer, samtidig som de sikrer automatisk avvisning av avvikende verdier, kontinuerlig integritetsovervåking og pålitelig ytelse i dynamiske miljøer på land, i luften og til sjøs.
SAF2Nav gjenspeiler vårt kontinuerlige engasjement for å levere navigasjon du kan stole på – både i dag og i fremtiden. Denne funksjonaliteten er nå tilgjengelig gjennom en enkel firmwareoppdatering for systemene i Ellipse -serien (versjon 3.3) og Ekinox/Apogee/Quanta/Navsight (versjon 6.0).
GNSS og kildene til feilene deres
Utforsk grunnleggende prinsipper for « GNSS » og nøyaktigheten til disse metodene. Lær om trilaterasjon, signalmålinger, feilkilder og teknikker for presis posisjonering.
Les hele artikkelen
Differensialkorreksjoner fra DGPS til PPK
Finn ut hvordan avanserte teknologier for korreksjon av « GNSS » (feil i posisjonsbestemmelsen), som DGNSS, SBAS, RTK og PPK, forbedrer posisjonsnøyaktigheten til centimeternivå.
Les hele artikkelen
Løsning av tvetydigheter ved presis punktposisjonering (PPP)
Les mer om løsning av tvetydigheter i presis punktposisjonering (PPP) og hvordan du kan oppnå nøyaktighet på centimeternivå med « GNSS » uten å være avhengig av lokale referansestasjoner eller et tett nettverk av bakkenettverk.
Les hele artikkelen
Virkningen av atmosfæriske feil på RTK og PPK
Finn ut hvordan vår Ionoshield-teknologi kan redusere ionosfærens innvirkning på RTK- og PPK-korreksjoner.
Les hele artikkelen
Innføring i MEMS-teknologi
Utforsk grunnleggende prinsipper innen MEMS-teknologi. Lær om sensorkvalitet, måleområder, håndtering av vibrasjoner og teknikker for presis posisjonering.
Les hele artikkelen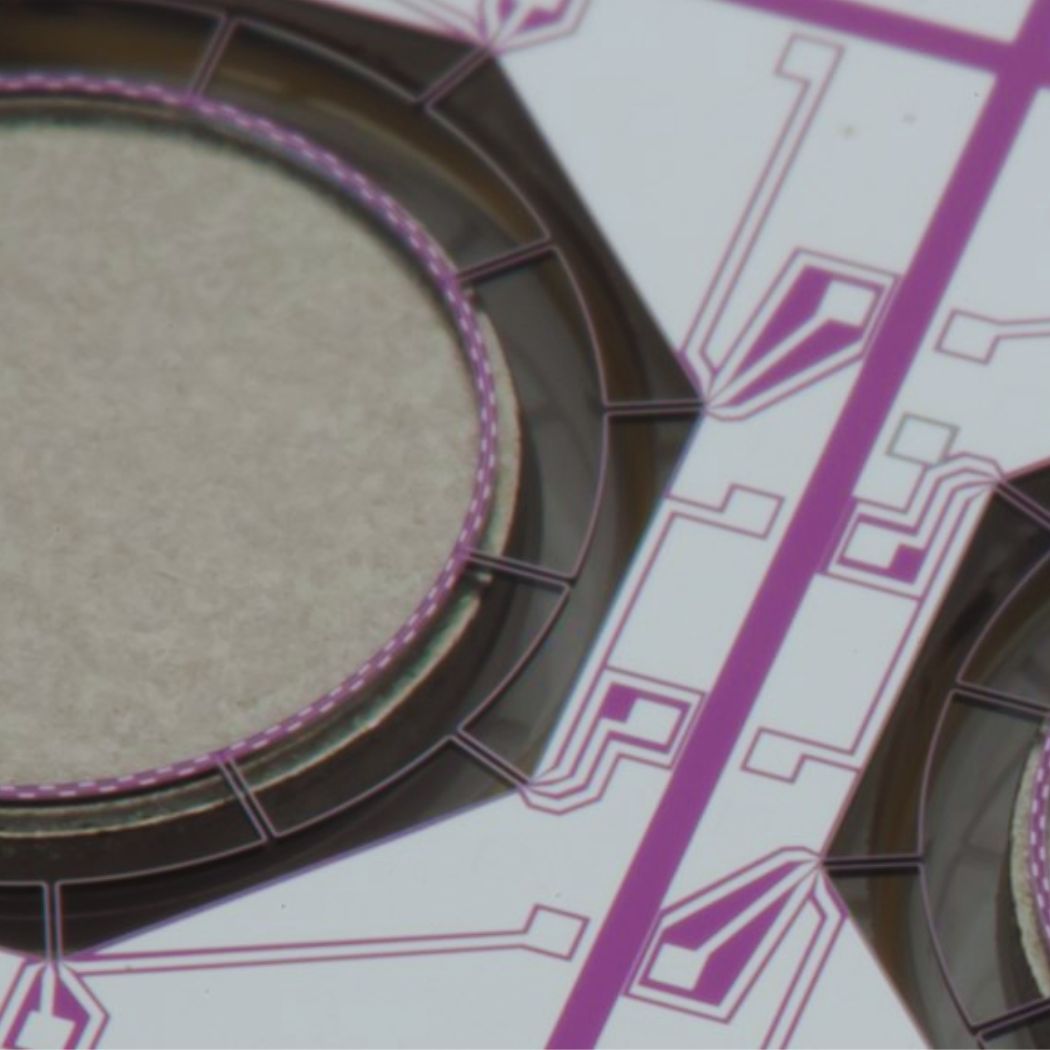
Vitenskapelige artikler
Vi gjennomfører en rekke forskningsprosjekter for å utvikle innovative og effektive produkter.
For å kunne utvikle og produsere pålitelige løsninger med høy ytelse er avansert forskning og utveksling av vitenskapelige data med kolleger avgjørende. Derfor holder vi jevnlig foredrag på fagkonferanser og deler vår kunnskap gjennom vitenskapelige artikler.
Nedenfor finner du noen av våre nyeste publikasjoner som vi har presentert på konferanser som ION GNSS, Inertial Sensors and Systems m.fl.
