


ヒーブ
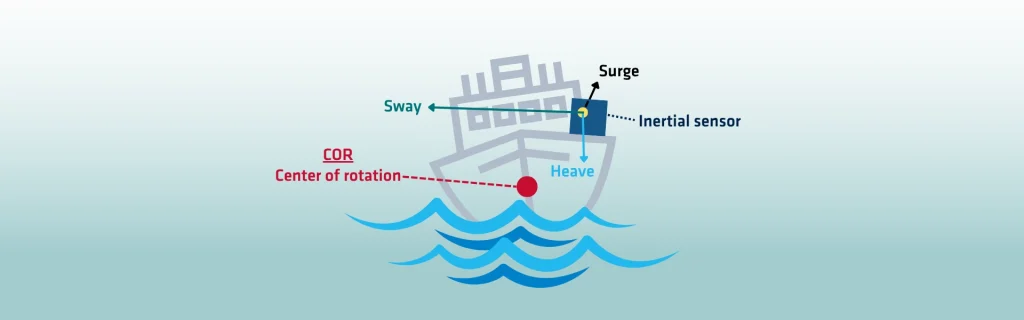
ヒーブとは、海面波浪によって引き起こされる船舶やプラットフォームの垂直方向の動きを指します。回転運動を伴うピッチやロールとは異なり、上下の変位を伴います。ピッチやロールが角度変化を伴う運動であるのに対し、ヒーブは厳密に垂直方向の動きです。ヒーブは、航海や海洋エンジニアリングにおいて重要な要素です。過度なヒーブは、船舶の安定性、精度、および乗員の安全に直接的な影響を与えます。
波の高さは、ヒーブに影響を与える主要な要因です。波が大きいほど垂直変位が強くなり、運動の振幅が大きくなります。また、波の周期もヒーブの特性に影響を与えます。周期が長いと垂直運動は滑らかになりますが、周期が短いと急速な振動が発生します。波の方向によっても、ヒーブの体感は変わります。船首や船尾から接近する波は、側面から打ち寄せる波とは異なる影響を及ぼします。さらに、船の設計もヒーブに対する応答に重要な役割を果たします。船体の形状、排水量、重量配分によって、運動がどのように吸収されるかが決まります。
ヒーブは船舶の安定性に大きな影響を与えます。継続的な垂直方向の小型振動は、快適性、機器の性能、安全性に影響を及ぼします。小型船舶の場合、強いヒーブは危険な状況を招く可能性があります。海洋開発においては、掘削やプラットフォームの安定性に課題をもたらします。垂直方向の動きは、ドリルストリングや海底アンカリングの動作を妨げる可能性があります。そのため、海洋活動には正確な補正システムが不可欠です。
また、航法の精度にも影響します。垂直変位は、離着岸、測量、建設時の正確な位置決めに影響を与えます。運動がGNSSや慣性測定を乱すため、高度な補正が必要となります。したがって、ミッションを成功させるためには正確なモニタリングが不可欠です。
最適な揚力測定法と技術
高度な測定ツールにより、正確なデータが提供されます。加速度計、波浪センサー、モーションユニットがリアルタイムモニタリングを実現します。船舶の垂直方向の動きを理解し管理することは、海洋およびオフショア作業の安全性、安定性、効率性を確保するために不可欠です。
不整合を修正するために、いくつかの方法と技術が使用されます。
1 – リアルタイムヒーブ補正
加速度計、ジャイロスコープ、GNSS結合INSなどのセンサーが船舶の動きをリアルタイムで測定します。システムはヒーブ変位を計算し、音響測深機や掘削ライザーなどの機器に直ちに補正を適用します。
2 – 遅延ヒーブ処理
一部の高度なシステムでは、遅延ヒーブアルゴリズムを使用しています。これらのアルゴリズムは、精度を向上させるために短い時間遅延でモーションデータを処理します。この方法は、不規則な波の条件で特に効果的です。
3 – アクティブヒーブ補正(AHC)
AHCシステムは、油圧または電動アクチュエータを使用して垂直方向の動きに物理的に対抗します。クレーン、掘削リグ、遠隔操作無人探査機(ROV)で広く使用されています。機器の位置を継続的に調整することで、波によるヒーブにもかかわらず安定性を維持します。
4 – パッシブヒーブ補正(PHC)
PHCは、スプリングやダンパーなどの機械システムに依存してこれらの力を吸収します。AHCほど正確ではありませんが、完全な補正が不要なアプリケーションでモーションの影響を軽減します。
5 – ダイナミックポジショニングシステム(DP)
DPシステムは、データをスラスター制御と統合します。船舶全体の姿勢を安定させ、モーションの影響を軽減します。他のセンサーと組み合わせることで、DPはオフショア作業における保船性能を向上させます。
6 – ポストプロセッシング補正
水路測量では、これらの補正は通常データ収集後に適用されます。モーションセンサーデータがソナーやライダーの測定値と同期されます。その後、ソフトウェアがヒーブの影響を除去し、正確な海底地形図を作成します。
リアルタイムの波浪モニタリング用に設計された海洋ソリューションのラインナップをご覧ください。水路アプリケーション向けのナビゲーションソリューション
