

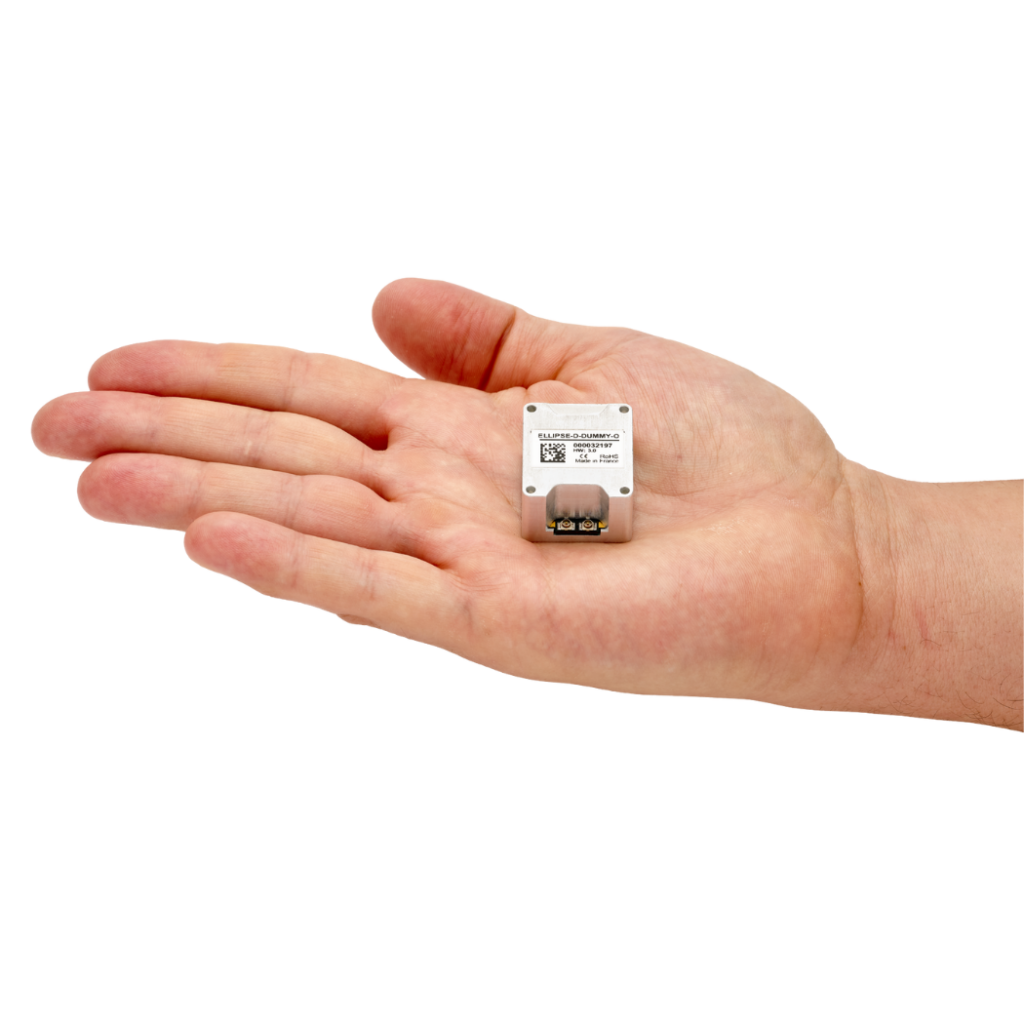


OEM Ellipse-D OEM Ellipse-D è il più piccolo INS con GNSS a doppia antenna
OEM Ellipse-D fa parte dei sistemi di navigazione inerziale SMD assistiti da GNSS, compatti e ad alte prestazioni, progettati per misurazioni precise di orientamento, posizione e rollio/beccheggio (heave) in un fattore di forma in miniatura. Questa soluzione avanzata integra un'Unità di Misura Inerziale (IMU) con un ricevitore GNSS a doppia banda e quadrupla costellazione, sfruttando la tecnologia all'avanguardia di fusione dei sensori per offrire prestazioni affidabili, anche in ambienti esigenti. Dotato di heading a doppia antenna, garantisce un'accuratezza e una stabilità eccezionali per le applicazioni che richiedono una direzione precisa, anche in condizioni statiche.
Scopri tutte le funzionalità
OEM Ellipse-D integra un ricevitore GNSS ad alte prestazioni (L1/L2 GPS, GLONASS, GALILEO, BEIDOU), in grado di effettuare posizionamento DGNSS, SBAS e RTK. Dispone inoltre di un heading a doppia antenna che offre un angolo di direzione robusto e accurato nelle condizioni più difficili. In aggiunta, offre un ingresso DVL come funzione supplementare per migliorare le prestazioni in ambienti marini e subacquei complessi, come aree sotto ponti o alberi, oltre all'ausilio GNSS. L'ingresso DVL fornisce informazioni affidabili sulla velocità anche quando i segnali GNSS non sono disponibili, portando a un notevole miglioramento della precisione del dead reckoning.


Specifiche tecniche
Prestazioni di movimento e navigazione
1.2 m Posizione verticale in un unico punto
1.5 m Posizione orizzontale RTK
0,01 m + 1 ppm Posizione verticale RTK
0,02 m + 1 ppm Posizione orizzontale PPK
0,01 m + 0,5 ppm Posizione verticale PPK
0,02 m + 1 ppm Rotazione/inclinazione su un unico punto
0.1 ° Inclinazione e beccheggio RTK
0.05 ° Rullio/beccheggio PPK
0.03 ° Titolo a punto singolo
0.2 ° Direzione RTK
0.2 ° Titolo PPK
0.1 °
Funzioni di navigazione
Antenna GNSS singola e doppia Precisione del sollevamento in tempo reale
5 cm o il 5% di rigonfiamento Periodo delle onde di sollevamento in tempo reale
da 0 a 20 s Modalità di sollevamento in tempo reale
Regolazione automatica Precisione del sollevamento ritardato
2 cm o 2,5 % Periodo dell'onda di sollevamento ritardato
da 0 a 40 s
Profili di movimento
Marino, subacqueo Aria
Aereo, UAV ad ala fissa, elicottero, UAV Terrestre
Settore automobilistico, macchinari pesanti, veicoli fuoristrada, pedoni, settore ferroviario, impianti fissi, autocarri
Prestazioni GNSS
Doppia antenna geodetica interna Banda di frequenza
Multifrequenza Caratteristiche GNSS
SBAS, RTK, RAW Segnali GPS
L1C/A, L2C Segnali di Galileo
E1, E5b Segnali Glonass
L1OF, L2OF Segnali Beidou
B1/B2 Tempo al primo punto GNSS
< 24 s Interferenze e spoofing
Misure di mitigazione avanzate e indicatori, compatibili con OSNMA
Specifiche ambientali e campo di funzionamento
Alluminio, finitura superficiale conduttiva Temperatura di esercizio
da -40 °C a 78 °C Vibrazioni
8 g RMS – da 20 Hz a 2 kHz Ammortizzatori (di marcia)
100 g, 6 ms, onda semisinusoidale Ammortizzatori (non funzionanti)
500 g, 0,1 ms, semionda sinusoidale MTBF (calcolato)
218.000 ore Conforme a
MIL-STD-810G
Interfacce
GNSS, RTCM, odometro, DVL, magnetometro esterno Protocolli di output
NMEA, Binary sbgECom, TSS, KVH, Dolog Protocolli di input
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Tasso di produzione
200 Hz, 1.000 Hz (dati IMU) Porte seriali
RS-232/422 fino a 2 Mbps: fino a 3 ingressi/uscite CAN
1x CAN 2.0 A/B, fino a 1 Mbps Uscita di sincronizzazione
PPS, frequenza di trigger fino a 200 Hz – 1 uscita Sincronizzazione IN
PPS, generatore di impulsi di evento fino a 1 kHz – 2 ingressi
Specifiche meccaniche ed elettriche
da 2,5 a 5,5 V CC Consumo energetico
900 mW Potenza dell'antenna
3,0 V CC – max 30 mA per antenna | Guadagno: 17 – 50 dB Peso (g)
17 g Dimensioni (L x P x A)
29,5 x 25,5 x 16 mm
Specifiche temporali
< 200 ns Precisione del PPS
< 1 µs (jitter < 1 µs) Deriva con navigazione a stima
1 ppm
Applicazioni OEM Ellipse-D
L'OEM Ellipse-D ridefinisce la precisione e l'adattabilità, offrendo una navigazione inerziale assistita da GNSS all'avanguardia su misura per diverse applicazioni. Da veicoli autonomi e UAV a robotica e imbarcazioni marine, l'Ellipse-D garantisce un'accuratezza eccezionale, un'affidabilità robusta e prestazioni in tempo reale senza interruzioni.
Con una profonda esperienza nei settori aerospaziale, della difesa, della robotica e in altri settori, offriamo soluzioni che superano le aspettative.
Scheda tecnica OEM Ellipse-D
Ricevi tutte le caratteristiche e le specifiche dei sensori direttamente nella tua casella di posta!
Confronta con altri prodotti
Confronta la nostra gamma di sensori OEM inerziali più avanzati per la navigazione, il movimento e il rilevamento del sussulto.
Le specifiche complete sono disponibili nel Manuale Hardware fornito su richiesta.
-
OEM Ellipse-D
- Posizione orizzontale in un unico punto
- 1.2 m
- Rotazione/inclinazione su un unico punto
- 0.1 °
- Titolo a punto singolo
- 0.2 °
- Ricevitore GNSS
- Doppia antenna interna
- Registratore di dati
- –
- Ethernet
- –
- Peso (g)
- 17 g
- Dimensioni (L x P x A)
- 29,5 x 25,5 x 16 mm
-
- Posizione orizzontale in un unico punto
- 1,2 m *
- Rotazione/inclinazione su un unico punto
- 0.1 °
- Titolo a punto singolo
- 0.2 °
- Ricevitore GNSS
- Antenna esterna
- Registratore di dati
- –
- Ethernet
- –
- Peso (g)
- 8 g
- Dimensioni (L x P x A)
- 29,5 x 25,5 x 11 mm
-
- Posizione orizzontale in un unico punto
- 1.2 m
- Rotazione/inclinazione su un unico punto
- 0.03 °
- Titolo a punto singolo
- 0.08 °
- Ricevitore GNSS
- Doppia antenna interna
- Registratore di dati
- 8 GB o 48 ore a 200 Hz
- Ethernet
- Full duplex (10/100 Base-T), PTP / NTP, NTRIP, interfaccia web, FTP
- Peso (g)
- 38 g
- Dimensioni (L x P x A)
- 50 × 37 × 23 mm
-
- Posizione orizzontale in un unico punto
- 1.2 m
- Rotazione/inclinazione su un unico punto
- 0.03 °
- Titolo a punto singolo
- 0.06 °
- Ricevitore GNSS
- Doppia antenna geodetica interna
- Registratore di dati
- 8 GB o 48 ore a 200 Hz
- Ethernet
- Full duplex (10/100 Base-T), PTP / NTP, NTRIP, interfaccia web, FTP
- Peso (g)
- 76 g
- Dimensioni (L x P x A)
- 51,5 x 78,75 x 20 mm


Driver e software di compatibilità


Documentazione e risorse
I nostri prodotti sono corredati da una documentazione online completa, pensata per assistere gli utenti in ogni fase. Dalle guide all'installazione alla configurazione avanzata e alla risoluzione dei problemi, i nostri manuali chiari e dettagliati garantiscono un'integrazione e un funzionamento senza intoppi.
I nostri casi di studio
Esplora casi d'uso reali che dimostrano come i nostri sensori OEM migliorano le prestazioni, riducono i tempi di inattività e incrementano l'efficienza operativa. Scopri come le nostre soluzioni avanzate e le interfacce intuitive offrono la precisione e il controllo di cui hai bisogno per eccellere nelle tue applicazioni.




Altri prodotti e accessori
Scopri come le nostre soluzioni possono trasformare le tue operazioni esplorando la nostra vasta gamma di applicazioni. Con i nostri sensori di movimento e navigazione e il nostro software, avrai accesso a tecnologie all'avanguardia che stimolano il successo e l'innovazione nel tuo settore.
Unisciti a noi per sbloccare il potenziale delle soluzioni di navigazione inerziale e posizionamento in vari settori.

Qinertia GNSS-INS

Antenne GNSS
Processo di produzione
Scopri la precisione e l'esperienza che si celano dietro a ogni prodotto SBG Systems. Il seguente video offre uno sguardo ravvicinato su come progettiamo, produciamo e testiamo meticolosamente i nostri sistemi di navigazione inerziale ad alte prestazioni. Dall'ingegneria avanzata al rigoroso controllo qualità, il nostro processo produttivo garantisce che ogni prodotto soddisfi i più elevati standard di affidabilità e precisione.
Guarda ora per saperne di più!

Richiedi un preventivo
Si parla di noi
Presentiamo le esperienze e le testimonianze di professionisti del settore e clienti che hanno utilizzato i nostri prodotti nei loro progetti.
Scopri come la nostra tecnologia innovativa ha trasformato le loro attività, migliorato la produttività e garantito risultati affidabili in diverse applicazioni.



Sezione Domande frequenti
Benvenuti nella nostra sezione FAQ, dove rispondiamo alle vostre domande più urgenti sulla nostra tecnologia all’avanguardia e sulle sue applicazioni. Qui troverete risposte esaurienti sulle caratteristiche dei prodotti, sulle procedure di installazione, sui consigli per la risoluzione dei problemi e sulle migliori pratiche per ottimizzare la vostra esperienza. Che siate nuovi utenti in cerca di indicazioni o professionisti esperti alla ricerca di approfondimenti avanzati, le nostre FAQ sono pensate per fornirvi le informazioni di cui avete bisogno.
Trovate qui le vostre risposte!
Come posso combinare i sistemi inerziali con un LiDAR per la mappatura con droni?
La combinazione dei sistemi inerziali di SBG Systems con il LiDAR per la mappatura tramite drone migliora la precisione e l'affidabilità nell'acquisizione di dati geospaziali precisi.
Ecco come funziona l'integrazione e quali vantaggi offre per la mappatura con i droni:
- Un metodo di telerilevamento che utilizza impulsi laser per misurare le distanze dalla superficie terrestre, creando una mappa 3D dettagliata del terreno o delle strutture.
- L'INS di SBG Systems combina un'Unità di Misura Inerziale (IMU) con i dati GNSS per fornire posizionamento, orientamento (beccheggio, rollio, imbardata) e velocità accurati, anche in ambienti in cui il GNSS non è disponibile.
Il sistema inerziale di SBG è sincronizzato con i dati LiDAR. L'INS traccia con precisione la posizione e l'orientamento del drone, mentre il LiDAR cattura i dettagli del terreno o degli oggetti sottostanti.
Conoscendo l'orientamento preciso del drone, è possibile posizionare con precisione i dati LiDAR nello spazio 3D.
Il componente GNSS fornisce il posizionamento globale, mentre l'IMU offre dati di orientamento e movimento in tempo reale. Questa combinazione garantisce che, anche quando il segnale GNSS è debole o non disponibile (ad esempio, vicino a edifici alti o foreste dense), l'INS possa continuare a tracciare la traiettoria e la posizione del drone, consentendo una mappatura LiDAR coerente.
Cosa significano i termini “jamming” e “spoofing”?
Il jamming e lo spoofing sono due tipi di interferenza che possono influire in modo significativo sull'affidabilità e sulla precisione dei sistemi di navigazione basati su satelliti come il GNSS.
Il jamming si riferisce allaですね disruzione intenzionale dei segnali satellitari mediante la trasmissione di segnali interferenti sulle stesse frequenze utilizzate dai sistemi GNSS. Questa interferenza può sovrastare o mascherare i legittimi segnali satellitari, impedendo ai ricevitori GNSS di elaborare accuratamente le informazioni. Il jamming è comunemente impiegato nelle operazioni militari per disturbare le capacità di navigazione degli avversari e può anche colpire i sistemi civili, causando guasti di navigazione e problemi operativi.
Lo spoofing, d'altra parte, comporta la trasmissione di segnali contraffatti che imitano i veri segnali GNSS. Questi segnali ingannevoli possono indurre i ricevitori GNSS a calcolare posizioni o orari errati. Lo spoofing può essere utilizzato per sviare o disinformare i sistemi di navigazione, causando potenzialmente la deviazione di veicoli o aeromobili dalla rotta o fornendo dati di localizzazione falsi. A differenza del jamming, che ostruisce semplicemente la ricezione del segnale, lo spoofing inganna attivamente il ricevitore presentando informazioni false come se fossero legittime.
Sia il jamming che lo spoofing rappresentano minacce significative all'integrità dei sistemi dipendenti dal GNSS, rendendo indispensabili contromisure avanzate e tecnologie di navigazione resilienti per garantire un funzionamento affidabile in ambienti contesi o ostili.
Che cos’è un payload?
Per “carico utile” si intende qualsiasi attrezzatura, dispositivo o materiale che un veicolo (drone, imbarcazione… ) trasporta per svolgere la funzione prevista oltre alle funzioni di base. Il carico utile è distinto dai componenti necessari al funzionamento del veicolo, quali motori, batteria e telaio.
Esempi di payload:
- Telecamere: telecamere ad alta risoluzione, telecamere termiche…
- Sensori: LiDAR, sensori iperspettrali, sensori chimici…
- Apparecchiature di comunicazione: radio, ripetitori di segnale…
- Strumenti scientifici: sensori meteorologici, campionatori d’aria…
- Altre attrezzature specializzate
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
