

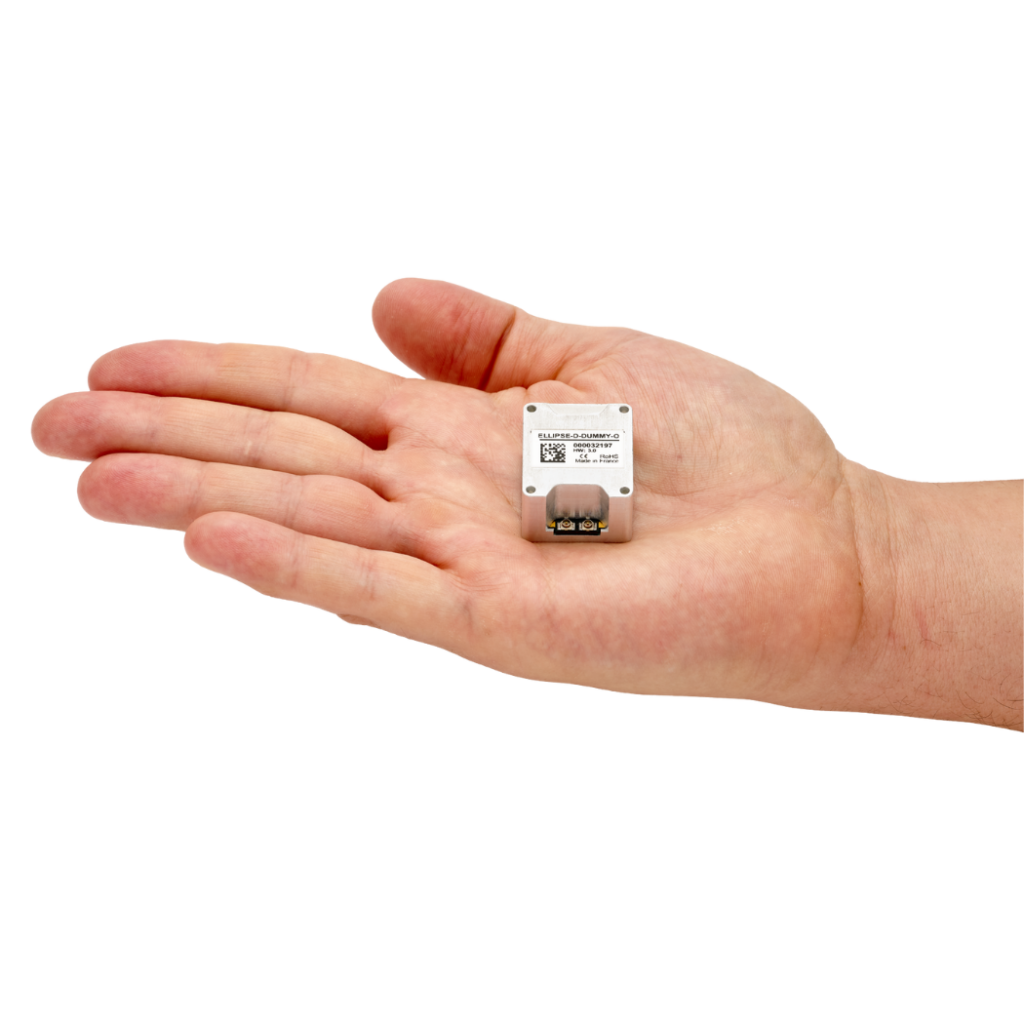


OEM Ellipse-D OEM Ellipse-D er den minste INS med to antenner GNSS
OEM Ellipse-D er en del av et kompakt, høytytende SMD-inertialnavigasjonssystem med støtte fra « GNSS » – utviklet for presise målinger av orientering, posisjon og heving i et miniatyrformat. Denne avanserte løsningen integrerer en inertialmåleenhet (IMU) med en dual-band, quad-constellation GNSS -mottaker, og utnytter banebrytende sensorfusjonsteknologi for å levere pålitelig ytelse, selv i krevende miljøer. Utstyrt med kursmåling via to antenner sikrer den eksepsjonell nøyaktighet og stabilitet for applikasjoner som krever presis kursbestemmelse, også under statiske forhold.
Oppdag alle funksjonene
OEM Ellipse-D har en innebygd høytytende GNSS -mottaker (L1/L2 GPS, GLONASS, GALILEO, BEIDOU) som støtter DGNSS-, SBAS- og RTK-posisjonering. Den har også et system med to antenner for kursmåling som gir robuste og nøyaktige kursvinkler selv under de mest krevende forholdene. I tillegg tilbyr den en DVL-inngang som en ekstra funksjon for å forbedre ytelsen i krevende marine og undervannsmiljøer, for eksempel under broer eller trær, i tillegg til støtte fr GNSS . DVL-inngangen gir pålitelig hastighetsinformasjon selv når signaler fr GNSS n ikke er tilgjengelige, noe som fører til en betydelig forbedring av nøyaktigheten ved navigasjon etter beregning.


Tekniske spesifikasjoner
Ytelse ved bevegelse og navigering
1.2 m Vertikal posisjon med ett festepunkt
1.5 m RTK-horisontalposisjon
0,01 m + 1 ppm RTK-vertikalposisjon
0,02 m + 1 ppm PPK i horisontal posisjon
0,01 m + 0,5 ppm PPK vertikal posisjon
0,02 m + 1 ppm Rulling/stigning ved ett punkt
0.1 ° RTK-rulling/stigning
0.05 ° PPK-rull/stigning
0.03 ° Overskrift med ett punkt
0.2 ° RTK-kurs
0.2 ° PPK-overskrift
0.1 °
Navigasjonsfunksjoner
Enkelt- og dobbelt GNSS -antenne Nøyaktighet for heving i sanntid
5 cm eller 5 % av svellingen Svingningsperiode for bølger i sanntid
0 til 20 sekunder Svingningsmodus i sanntid
Automatisk justering Nøyaktighet ved forsinket heving
2 cm eller 2,5 % Forsinket hevebølgeperiode
0 til 40 sekunder
Bevegelsesprofiler
Marin, Undervanns Luft
Fly, UAV med fast vinge, helikopter, UAV Land
Kjøretøy, tungt maskineri, terrengkjøretøy, fotgjengere, jernbane, statisk utstyr, lastebiler
GNSS ytelse
Intern geodetisk dobbeltantenne Frekvensbånd
Flerfrekvens GNSS funksjoner
SBAS, RTK, RAW GPS-signaler
L1C/A, L2C Galileo-signaler
E1, E5b GLONASS-signaler
L1OF, L2OF Beidou-signaler
B1/B2 GNSS tid til første utbedring
< 24 s Forstyrrelse og forfalskning
Avanserte risikoreduserende tiltak og indikatorer, OSNMA-klar
Miljøspesifikasjoner og driftsområde
Aluminium, ledende overflatebehandling Driftstemperatur
-40 °C til 78 °C Vibrasjoner
8 g RMS – 20 Hz til 2 kHz Støtdempere (driftsrelaterte)
100 g, 6 ms, halv sinusbølge Støtdempere (ikke i drift)
500 g, 0,1 ms, halv sinusbølge MTBF (beregnet)
218 000 timer I samsvar med
MIL-STD-810G
Grensesnitt
GNSS, RTCM, kilometerteller, DVL, eksternt magnetometer Utdataprotokoller
NMEA, binær sbgECom, TSS, KVH, Dolog Inndataprotokoller
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Produksjonshastighet
200 Hz, 1 000 Hz (data fra «IMU ») Serielle porter
RS-232/422 opptil 2 Mbps: opptil 3 innganger/utganger CAN
1x CAN 2.0 A/B, opptil 1 Mbps Synkroniser UT
PPS, utløser opptil 200 Hz – 1 utgang Synkroniser IN
PPS, hendelsesmarkør opp til 1 kHz – 2 innganger
Mekaniske og elektriske spesifikasjoner
2,5 til 5,5 VDC Strømforbruk
900 mW Antenneeffekt
3,0 VDC – maks. 30 mA per antenne | Forsterkning: 17 – 50 dB Vekt (g)
17 g Mål (L x B x H)
29,5 x 25,5 x 16 mm
Spesifikasjoner for tidsinnstilling
< 200 ns PPS-nøyaktighet
< 1 µs (jitter < 1 µs) Drift ved navigasjon etter beregning
1 ppm
OEM Ellipse-D-applikasjoner
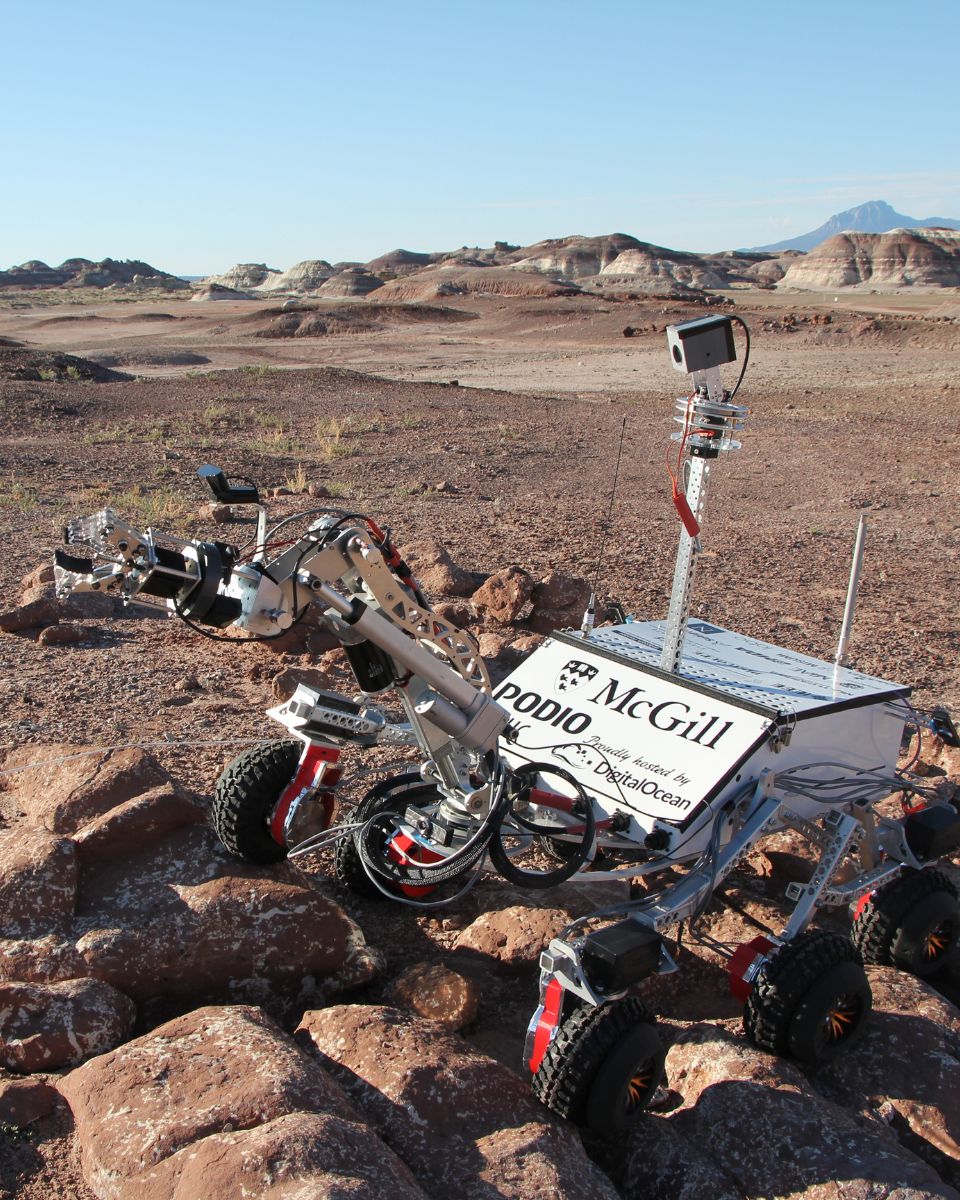
OEM Ellipse -D setter nye standarder for presisjon og tilpasningsevne, og tilbyr banebrytende GNSS-støttet treghetsnavigasjon som er skreddersydd for en rekke bruksområder. Fra autonome kjøretøy og UAV-er til robotikk og marinefartøy sikrer Ellipse-D enestående nøyaktighet, solid pålitelighet og sømløs ytelse i sanntid.
Med omfattende kompetanse innen luftfart, forsvar, robotikk og andre bransjer leverer vi løsninger som overgår forventningene.
OEM Ellipse-D-datablad
Få alle sensorfunksjonene og spesifikasjonene sendt direkte til innboksen din!
Sammenlign med andre produkter
Sammenlign vårt mest avanserte utvalg av inertielle «OEM »-sensorer for navigasjon, bevegelses- og heveovervåking.
Fullstendige spesifikasjoner finnes i maskinvarehåndboken, som er tilgjengelig på forespørsel.
-
OEM Ellipse-D
- Horisontal posisjon med ett festepunkt
- 1.2 m
- Rulling/stigning ved ett punkt
- 0.1 °
- Overskrift med ett punkt
- 0.2 °
- GNSS mottaker
- Intern dobbel antenne
- Datalogger
- –
- Ethernet
- –
- Vekt (g)
- 17 g
- Mål (L x B x H)
- 29,5 x 25,5 x 16 mm
-
- Horisontal posisjon med ett festepunkt
- 1,2 m *
- Rulling/stigning ved ett punkt
- 0.1 °
- Overskrift med ett punkt
- 0.2 °
- GNSS mottaker
- Ekstern antenne
- Datalogger
- –
- Ethernet
- –
- Vekt (g)
- 8 g
- Mål (L x B x H)
- 29,5 × 25,5 × 11 mm
-
- Horisontal posisjon med ett festepunkt
- 1.2 m
- Rulling/stigning ved ett punkt
- 0.03 °
- Overskrift med ett punkt
- 0.08 °
- GNSS mottaker
- Intern dobbel antenne
- Datalogger
- 8 GB eller 48 timer ved 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP/NTP, NTRIP, webgrensesnitt, FTP
- Vekt (g)
- 38 g
- Mål (L x B x H)
- 50 × 37 × 23 mm
-
- Horisontal posisjon med ett festepunkt
- 1.2 m
- Rulling/stigning ved ett punkt
- 0.03 °
- Overskrift med ett punkt
- 0.06 °
- GNSS mottaker
- Intern geodetisk dobbeltantenne
- Datalogger
- 8 GB eller 48 timer ved 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP/NTP, NTRIP, webgrensesnitt, FTP
- Vekt (g)
- 76 g
- Mål (L x B x H)
- 51,5 × 78,75 × 20 mm


Drivere og programvare for kompatibilitet


Dokumentasjon og ressurser
Våre produkter leveres med omfattende dokumentasjon på nettet, som er utformet for å støtte brukerne i alle ledd. Fra installasjonsveiledninger til avansert konfigurasjon og feilsøking – våre oversiktlige og detaljerte bruksanvisninger sikrer problemfri integrering og drift.
Våre casestudier
Utforsk praktiske bruksområder som viser hvordan våre « OEM »-sensorer øker ytelsen, reduserer driftsstans og forbedrer driftseffektiviteten. Finn ut hvordan våre avanserte løsninger og intuitive grensesnitt gir deg den presisjonen og kontrollen du trenger for å oppnå best mulig resultat i dine bruksområder.
Andre produkter og tilbehør
Oppdag hvordan våre løsninger kan forvandle driften din ved å utforske vårt mangfoldige utvalg av applikasjoner. Med våre bevegelses- og navigasjonssensorer og programvare får du tilgang til banebrytende teknologier som fremmer suksess og innovasjon innen ditt felt.
Bli med oss og utnytt potensialet i løsninger for inertialnavigasjon og posisjonering på tvers av ulike bransjer.

Qinertia GNSS-INS

Produksjonsprosess
Oppdag presisjonen og ekspertisen som ligger bak hvert eneste produkt fra SBG Systems . Videoen nedenfor gir et innblikk i hvordan vi nøye utformer, produserer og tester våre høytytende treghetsnavigasjonssystemer. Fra avansert ingeniørkunst til streng kvalitetskontroll – produksjonsprosessen vår sikrer at hvert produkt oppfyller de høyeste standardene for pålitelighet og nøyaktighet.
Se videoen nå for å lære mer!

Be om et tilbud
De snakker om oss
Her presenterer vi erfaringer og anbefalinger fra fagfolk i bransjen og kunder som har tatt i bruk produktene våre i sine prosjekter.
Oppdag hvordan vår innovative teknologi har forvandlet driften deres, økt produktiviteten og gitt pålitelige resultater i en rekke ulike bruksområder.



FAQ-delen
Velkommen til vår FAQ-seksjon, der vi besvarer de viktigste spørsmålene dine om vår banebrytende teknologi og bruksområdene hennes. Her finner du utfyllende svar om produktfunksjoner, installasjonsprosesser, tips til feilsøking og anbefalte fremgangsmåter for å få mest mulig ut av opplevelsen din. Enten du er en ny bruker som trenger veiledning eller en erfaren fagperson på jakt etter avansert kunnskap, er vår FAQ utformet for å gi deg den informasjonen du trenger.
Finn svarene dine her!
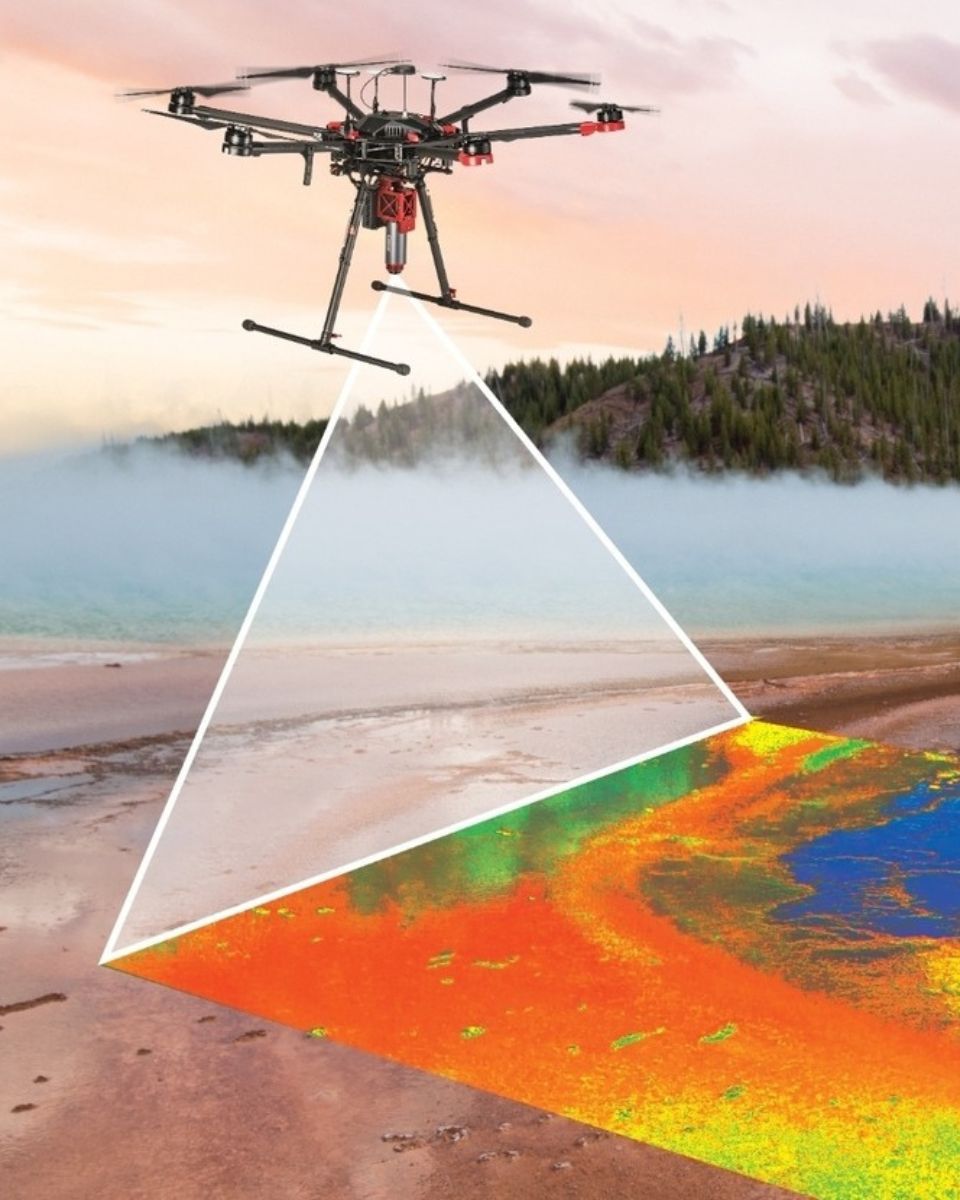
Hvordan kan jeg kombinere inertialsystemer med en LIDAR for kartlegging med drone?
Ved å kombinere SBG Systemss treghetssystemer med LiDAR for kartlegging med droner oppnås økt nøyaktighet og pålitelighet ved innsamling av presise geospatiale data.
Slik fungerer integrasjonen, og slik kommer den til nytte ved kartlegging med droner:
- En fjernmålingsmetode som bruker laserimpulser til å måle avstander til jordoverflaten, og dermed skaper et detaljert 3D-kart over terrenget eller bygninger.
- SBG Systems INS kombinerer en inertialmåleenhet (IMU) med data fr GNSS n for å gi nøyaktig posisjonering, orientering (pitch, roll, yaw) og hastighet, selv i miljøer uten tilgang til « GNSS ».
SBGs treghetssystem er synkronisert med LiDAR-dataene. Det integrerte treghetssystemet ( INS ) sporer nøyaktig dronens posisjon og orientering, mens LiDAR registrerer detaljer om terrenget eller objektene under.
Ved å kjenne til dronens nøyaktige orientering kan LiDAR-dataene plasseres nøyaktig i 3D-rommet.
GNSS -komponenten sørger for global posisjonering, mens IMU gir orienterings- og bevegelsesdata i sanntid. Denne kombinasjonen sikrer at selv når GNSS -signalet er svakt eller utilgjengelig (f.eks. i nærheten av høye bygninger eller tett skog), kan INS fortsette å spore dronens bane og posisjon, noe som muliggjør konsistent LiDAR-kartlegging.
Hva betyr «jamming» og «spoofing»?
Jamming og spoofing er to typer forstyrrelser som i betydelig grad kan påvirke påliteligheten og nøyaktigheten til satellittbaserte navigasjonssystemer som GNSS.
Støysending innebærer bevisst forstyrrelse av satellittsignaler ved å sende ut forstyrrende signaler på de samme frekvensene som brukes av systemer for « GNSS ». Denne forstyrrelsen kan overvelde eller overdøve de legitime satellittsignalene, slik at « GNSS »-mottakere ikke klarer å behandle informasjonen nøyaktig. Støysending brukes ofte i militære operasjoner for å forstyrre motstandernes navigasjonsevne, og det kan også påvirke sivile systemer, noe som fører til navigasjonsfeil og driftsproblemer.
Spoofing innebærer derimot overføring av forfalskede signaler som etterligner ekte GNSS signaler. Disse villedende signalene kan få GNSS mottakere til å beregne feil posisjoner eller tidspunkter. Spoofing kan brukes til å villede eller gi feilinformasjon til navigasjonssystemer, noe som potensielt kan føre til at kjøretøy eller fly kommer ut av kurs eller gir falske posisjonsdata. I motsetning til jamming, som bare hindrer signalmottak, villedes mottakeren aktivt ved spoofing ved at falsk informasjon presenteres som legitim.
Både forstyrrelse og forfalskning utgjør betydelige trusler mot integriteten til systemer som er avhengige av « GNSS », noe som krever avanserte mottiltak og robuste navigasjonsteknologier for å sikre pålitelig drift i omstridte eller utfordrende miljøer.
Hva er nyttelast?
Med nyttelast menes alt utstyr, alle enheter eller alt materiale som et kjøretøy (drone, fartøy …) frakter for å utføre sin tiltenkte oppgave utover de grunnleggende funksjonene. Nyttelasten skiller seg fra komponentene som er nødvendige for driften av kjøretøyet, slik som motorer, batteri og ramme.
Eksempler på nyttelaster:
- Kameraer: kameraer med høy oppløsning, termiske kameraer…
- Sensorer: LiDAR, hyperspektrale sensorer, kjemiske sensorer…
- Kommunikasjonsutstyr: radioer, signalforsterkere…
- Vitenskapelige instrumenter: værsensorer, luftprøvetakere…
- Annet spesialutstyr
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
