

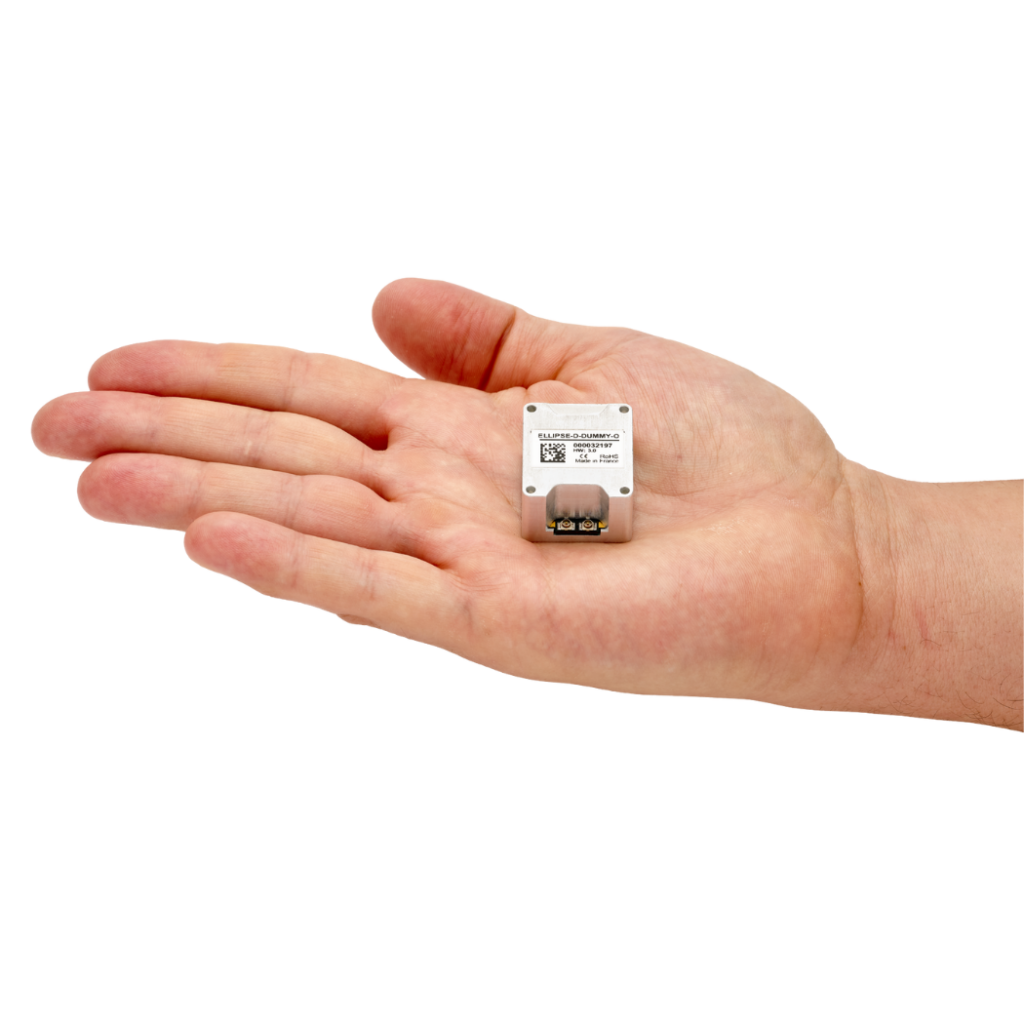


OEM Ellipse-D O Ellipse-D OEM é o menor INS com GNSS de antena dupla
O OEM Ellipse-D faz parte de uma linha compacta e de alto desempenho de sistemas de navegação inercial SMD auxiliados por GNSS, projetados para medições precisas de orientação, posição e movimento de arfagem (heave) em um formato miniaturizado. Esta solução avançada integra uma Unidade de Medição Inercial (IMU) com um receptor GNSS de banda dupla e quádrupla constelação, aproveitando a tecnologia de ponta de fusão de sensores para fornecer desempenho confiável, mesmo em ambientes exigentes. Equipado com orientação por antena dupla, ele garante precisão e estabilidade excepcionais para aplicações que exigem rumo preciso, inclusive em condições estáticas.
Descubra todos os recursos
O OEM Ellipse-D incorpora um receptor GNSS de alto desempenho (L1/L2 GPS, GLONASS, GALILEO, BEIDOU), capaz de posicionamento DGNSS, SBAS e RTK. Ele também possui uma orientação por antena dupla, entregando um ângulo de rumo robusto e preciso nas condições mais desafiadoras. Adicionalmente, oferece uma entrada DVL como recurso complementar para melhorar o desempenho em ambientes marinhos e subaquáticos desafiadores, como áreas sob pontes ou árvores, além do auxílio GNSS. A entrada DVL fornece informações de velocidade confiáveis mesmo quando os sinais GNSS estão indisponíveis, levando a uma melhoria significativa na precisão da navegação por estimativa (dead reckoning).


Especificações
Desempenho de movimento e navegação
1.2 m Posição vertical em um único ponto
1.5 m Posição horizontal RTK
0,01 m + 1 ppm Posição vertical RTK
0,02 m + 1 ppm Posição horizontal do PPK
0,01 m + 0,5 ppm Posição vertical do PPK
0,02 m + 1 ppm Rotação/inclinação em um único ponto
0.1 ° Rotação/inclinação RTK
0.05 ° Rolagem/inclinação do PPK
0.03 ° Título de ponto único
0.2 ° Rumo RTK
0.2 ° Título do PPK
0.1 °
Recursos de navegação
Antena GNSS única e dupla Precisão do movimento vertical em tempo real
5 cm ou 5 % de inchaço Período da onda de elevação em tempo real
0 a 20 s Modo de elevação em tempo real
Ajuste automático Precisão do movimento vertical atrasada
2 cm ou 2,5 % Período da onda de elevação atrasada
0 a 40 s
Perfis de movimento
Marinho, Subaquático Ar
Avião, UAV de asa fixa, helicóptero, UAV Terra
Automotivo, Maquinário Pesado, Veículos Off-Road, Pedestres, Ferroviário, Estático, Caminhões
Desempenho GNSS
Antena dupla geodésica interna Banda de frequência
Multifrequência Recursos de GNSS
SBAS, RTK, RAW Sinais de GPS
L1C/A, L2C Sinais do Galileo
E1, E5b Sinais do Glonass
L1OF, L2OF Sinais do Beidou
B1/B2 Tempo até o primeiro posicionamento (TTFF) do GNSS
< 24 s Jamming e Spoofing
Medidas avançadas de mitigação e indicadores, compatíveis com a OSNMA
Especificações ambientais e faixa de operação
Alumínio, acabamento de superfície condutivo Temperatura de operação
-40 °C a 78 °C Vibrações
8g RMS – 20Hz a 2 kHz Choques (operacional)
100g 6ms, onda meio-seno Choques (não operacional)
500g 0,1ms, onda meio-seno MTBF (calculado)
218.000 horas Em conformidade com
MIL-STD-810G
Interfaces
GNSS, RTCM, odômetro, DVL, magnetômetro externo Protocolos de saída
NMEA, binário sbgECom, TSS, KVH, Dolog Protocolos de entrada
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Taxa de produção
200 Hz, 1.000 Hz (dados de IMU) Portas seriais
RS-232/422 até 2 Mbps: até 3 entradas/saídas CAN
1x CAN 2.0 A/B, até 1 Mbps Saída de sincronização
PPS, disparo de até 200 Hz – 1 saída Sincronização IN
PPS, marcador de eventos de até 1 kHz – 2 entradas
Especificações mecânicas e elétricas
2.5 a 5.5 VDC Consumo de energia
900 mW Potência da antena
3,0 VCC – no máximo 30 mA por antena | Ganho: 17 – 50 dB Peso (g)
17 g Dimensões (C x L x A)
29,5 x 25,5 x 16 mm
Especificações de temporização
< 200 ns Precisão do PPS
< 1 µs (jitter < 1 µs) Deriva em navegação por estimativa (dead reckoning)
1 ppm
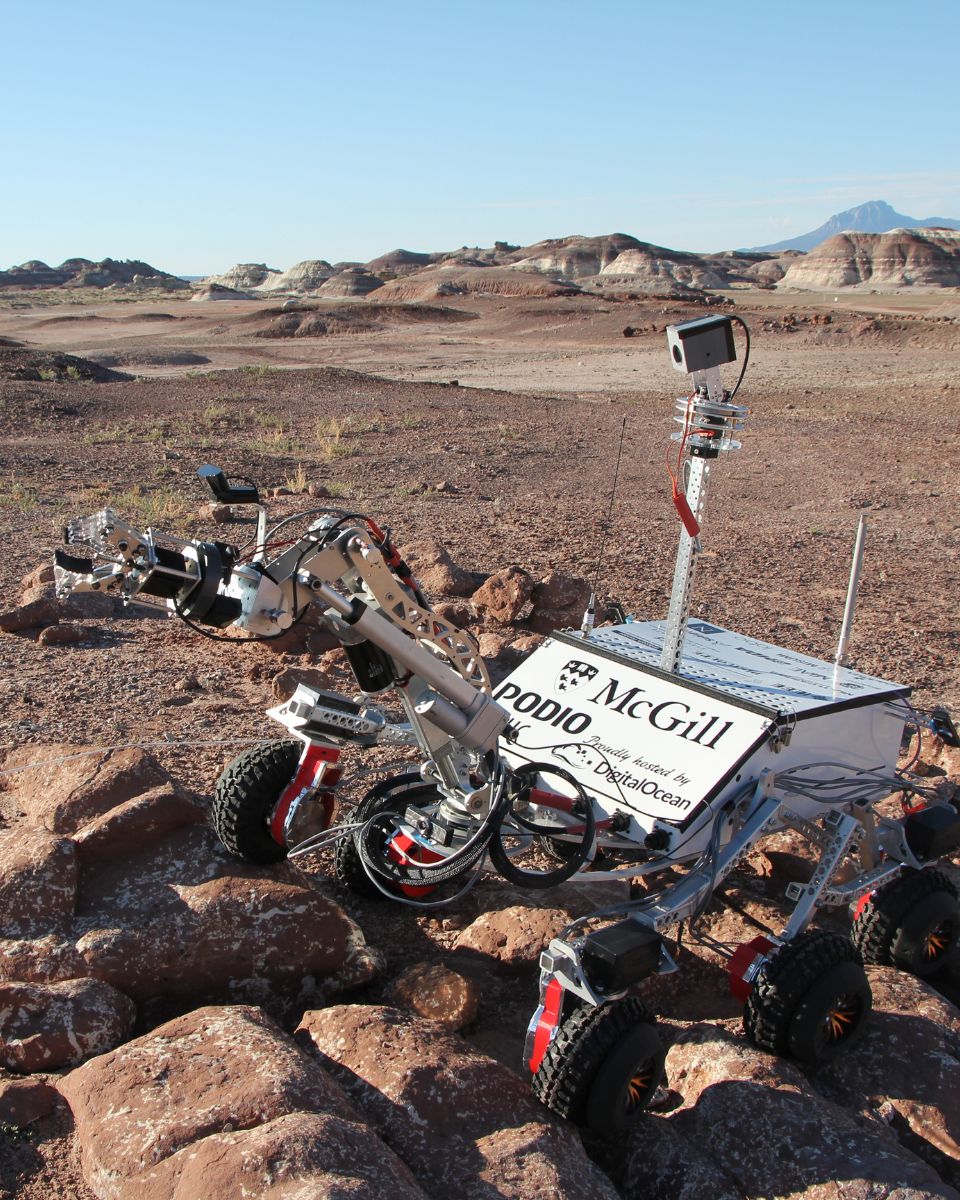
Aplicações do OEM Ellipse-D
O OEM Ellipse-D redefina a precisão e a adaptabilidade, oferecendo navegação inercial auxiliada por GNSS de ponta, adaptada para diversas aplicações. De veículos autônomos e UAVs a robótica e embarcações marítimas, o Ellipse-D garante precisão excepcional, confiabilidade robusta e desempenho contínuo em tempo real.
Com profunda expertise em aeroespacial, defesa, robótica e outras indústrias, entregamos soluções que superam expectativas.
Datasheet do OEM Ellipse-D
Receba todas as funcionalidades e especificações dos sensores diretamente na sua caixa de entrada!
Comparar com outros produtos
Compare nossa linha inercial mais avançada de sensores OEM para navegação, movimento e medição de arfagem.
As especificações completas podem ser encontradas no Manual de Hardware disponível mediante solicitação.
-
OEM Ellipse-D
- Posição horizontal em um único ponto
- 1.2 m
- Rotação/inclinação em um único ponto
- 0.1 °
- Título de ponto único
- 0.2 °
- Receptor GNSS
- Antena Dupla Interna
- Registrador de dados
- –
- Ethernet
- –
- Peso (g)
- 17 g
- Dimensões (C x L x A)
- 29,5 x 25,5 x 16 mm
-
- Posição horizontal em um único ponto
- 1,2 m *
- Rotação/inclinação em um único ponto
- 0.1 °
- Título de ponto único
- 0.2 °
- Receptor GNSS
- Antena externa
- Registrador de dados
- –
- Ethernet
- –
- Peso (g)
- 8 g
- Dimensões (C x L x A)
- 29.5 x 25.5 x 11 mm
-
- Posição horizontal em um único ponto
- 1.2 m
- Rotação/inclinação em um único ponto
- 0.03 °
- Título de ponto único
- 0.08 °
- Receptor GNSS
- Antena dupla interna
- Registrador de dados
- 8 GB ou 48 h a 200 Hz
- Ethernet
- Full duplex (10/100 Base-T), PTP/NTP, NTRIP, interface web, FTP
- Peso (g)
- 38 g
- Dimensões (C x L x A)
- 50 x 37 x 23 mm
-
- Posição horizontal em um único ponto
- 1.2 m
- Rotação/inclinação em um único ponto
- 0.03 °
- Título de ponto único
- 0.06 °
- Receptor GNSS
- Antena dupla geodésica interna
- Registrador de dados
- 8 GB ou 48 h a 200 Hz
- Ethernet
- Full duplex (10/100 Base-T), PTP/NTP, NTRIP, interface web, FTP
- Peso (g)
- 76 g
- Dimensões (C x L x A)
- 51,5 x 78,75 x 20 mm


Drivers de compatibilidade e software


Documentação e recursos
Nossos produtos vêm com documentação online abrangente, projetada para apoiar os usuários a cada passo. Desde guias de instalação até configuração avançada e solução de problemas, nossos manuais claros e detalhados garantem uma integração e operação tranquilas.
Nossos estudos de caso
Explore casos de uso do mundo real que demonstram como nossos sensores OEM aprimoram o desempenho, reduzem o tempo de inatividade e melhoram a eficiência operacional. Saiba como nossas soluções avançadas e interfaces intuitivas fornecem a precisão e o controle necessários para se destacar em suas aplicações.




Produtos e acessórios adicionais
Descubra como nossas soluções podem transformar suas operações explorando nossa diversa gama de aplicações. Com nossos sensores e softwares de Movimento e Navegação, você obtém acesso a tecnologias de ponta que impulsionam o sucesso e a inovação em sua área.
Junte-se a nós para desbloquear o potencial das soluções de navegação e posicionamento inercial em vários setores.

Qinertia GNSS-INS

Antenas GNSS
Processo de produção
Descubra a precisão e a experiência por trás de cada produto da SBG Systems. O vídeo a seguir oferece uma visão interna de como projetamos, fabricamos e testamos meticulosamente nossos sistemas de navegação inercial de alto desempenho. Da engenharia avançada ao controle de qualidade rigoroso, nosso processo de produção garante que cada produto atenda aos mais altos padrões de confiabilidade e precisão.
Assista agora para saber mais!

Solicite um orçamento
Eles falam sobre nós
Apresentamos as experiências e depoimentos de profissionais da indústria e clientes que aproveitaram nossos produtos em seus projetos.
Descubra como nossa tecnologia inovadora transformou suas operações, aumentou a produtividade e entregou resultados confiáveis em diversas aplicações.



Seção de perguntas frequentes
Bem-vindo à nossa seção de Perguntas Frequentes, onde respondemos às suas dúvidas mais urgentes sobre nossa tecnologia de ponta e suas aplicações. Aqui, você encontrará respostas completas sobre os recursos dos produtos, processos de instalação, dicas para solução de problemas e práticas recomendadas para otimizar sua experiência. Seja você um novo usuário em busca de orientação ou um profissional experiente em busca de informações avançadas, nossas Perguntas Frequentes foram elaboradas para fornecer as informações de que você precisa.
Encontre suas respostas aqui!
Como posso combinar sistemas inerciais com um LIDAR para mapeamento com drones?
A combinação dos sistemas inerciais da SBG Systems com LiDAR para mapeamento com drones aumenta a precisão e a confiabilidade na captura de dados geoespaciais precisos.
Veja a seguir como funciona a integração e quais são os benefícios para o mapeamento com drones:
- Um método de sensoriamento remoto que usa pulsos de laser para medir distâncias até a superfície da Terra, criando um mapa 3D detalhado do terreno ou de estruturas.
- O INS da SBG Systems combina uma Unidade de Medição Inercial (IMU) com dados GNSS para fornecer posicionamento, orientação (arfagem, rolagem, guinada) e velocidade precisos, mesmo em ambientes sem sinal GNSS.
O sistema inercial da SBG é sincronizado com os dados do LiDAR. O INS rastreia com precisão a posição e a orientação do drone, enquanto o LiDAR captura os detalhes do terreno ou do objeto abaixo.
Ao conhecer a orientação exata do drone, os dados do LiDAR podem ser posicionados com precisão no espaço 3D.
O componente GNSS fornece posicionamento global, enquanto a IMU oferece dados de orientação e movimento em tempo real. A combinação garante que, mesmo quando o sinal GNSS estiver fraco ou indisponível (por exemplo, perto de edifícios altos ou florestas densas), o INS possa continuar a rastrear a trajetória e a posição do drone, permitindo um mapeamento LiDAR consistente.
O que significam os termos “jamming” e “spoofing”?
O *jamming* (interferência) e o *spoofing* (falsificação) são dois tipos de interferência que podem afetar significativamente a confiabilidade e a precisão dos sistemas de navegação baseados em satélite, como o GNSS.
O *jamming* refere-se à interrupção intencional de sinais de satélite por meio da transmissão de sinais interferentes nas mesmas frequências utilizadas pelos sistemas GNSS. Essa interferência pode sobrepor ou encobrir os sinais legítimos de satélite, tornando os receptores GNSS incapazes de processar a informação com precisão. O *jamming* é comumente empregado em operações militares para perturbar as capacidades de navegação de adversários, podendo também afetar sistemas civis, resultando em falhas de navegação e desafios operacionais.
Por outro lado, o *spoofing* envolve a transmissão de sinais falsificados que imitam sinais GNSS legítimos. Esses sinais enganosos podem induzir os receptores GNSS a calcularem posições ou horários incorretos. O *spoofing* pode ser usado para desviar ou desinformar sistemas de navegação, fazendo potencialmente com que veículos ou aeronaves saiam da rota ou fornecendo dados de localização falsos. Ao contrário do *jamming*, que apenas obstrui a recepção do sinal, o *spoofing* engana ativamente o receptor ao apresentar informações falsas como se fossem legítimas.
Tanto o jamming quanto o spoofing representam ameaças significativas à integridade de sistemas dependentes de GNSS, exigindo contramedidas avançadas e tecnologias de navegação resilientes para garantir uma operação confiável em ambientes contestados ou desafiadores.
O que é uma carga útil?
A carga útil refere-se a qualquer equipamento, dispositivo ou material que um veículo (drone, embarcação… ) transporta para cumprir sua finalidade específica, além das funções básicas. A carga útil é distinta dos componentes necessários para o funcionamento do veículo, como seus motores, bateria e estrutura.
Exemplos de cargas úteis:
- Câmeras: câmeras de alta resolução, câmeras termográficas...
- Sensores: LiDAR, sensores hiperespectrais, sensores químicos…
- Equipamentos de comunicação: rádios, repetidores de sinal…
- Instrumentos científicos: sensores meteorológicos, amostradores de ar…
- Outros equipamentos especializados
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
