

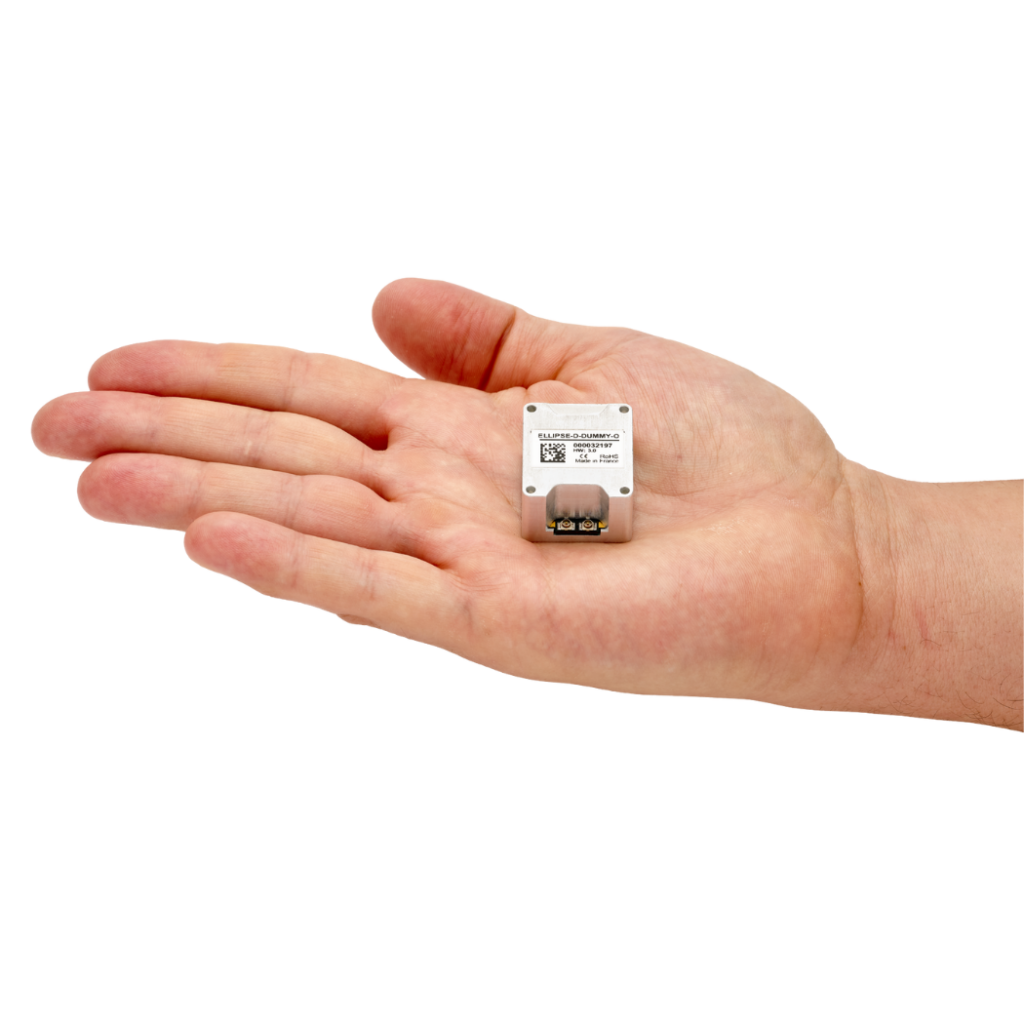


OEM Ellipse-D OEM Ellipse-D to najmniejszy system INS z dwuantenowym odbiornikiem GNSS
OEM Ellipse-D to część kompaktowych, wysokowydajnych, wspomaganych systemem GNSS, inercyjnych systemów nawigacyjnych SMD, zaprojektowana do precyzyjnych pomiarów orientacji, pozycji i kołysania w miniaturowej obudowie. To zaawansowane rozwiązanie integruje inercyjną jednostkę pomiarową (IMU) z dwupasmowym odbiornikiem GNSS, obsługującym cztery konstelacje, wykorzystując najnowocześniejszą technologię fuzji czujników, aby zapewnić niezawodne działanie, nawet w wymagających środowiskach. Wyposażony w podwójną antenę do określania kierunku, zapewnia wyjątkową dokładność i stabilność w zastosowaniach wymagających precyzyjnego określania kierunku, w tym w warunkach statycznych.
Odkryj wszystkie funkcje
OEM Ellipse-D integruje wysokiej klasy odbiornik GNSS (L1/L2 GPS, GLONASS, GALILEO, BEIDOU) obsługujący pozycjonowanie DGNSS, SBAS i RTK. Jest on również wyposażony w podwójną antenę, zapewniającą solidny i dokładny kąt heading w najtrudniejszych warunkach. Dodatkowo, oferuje wejście DVL jako funkcję dodatkową, poprawiającą wydajność w trudnych środowiskach morskich i podwodnych, takich jak obszary pod mostami lub drzewami, oprócz wspomagania GNSS. Wejście DVL zapewnia wiarygodne informacje o prędkości, nawet gdy sygnały GNSS są niedostępne, co prowadzi do znacznej poprawy dokładności nawigacji inercyjnej.


Dane techniczne
Wydajność ruchu i nawigacji
1.2 m Pojedynczy punkt położenia pionowego
1.5 m Pozycja pozioma RTK
0,01 m + 1 ppm Pozycja pionowa RTK
0,02 m + 1 ppm Pozycja pozioma PPK
0,01 m + 0,5 ppm Pozycja pionowa PPK
0,02 m + 1 ppm Pojedynczy punkt roll/pitch
0.1 ° Roll/Pitch RTK
0.05 ° Roll/pitch PPK
0.03 ° Pojedynczy punkt heading
0.2 ° Heading RTK
0.2 ° Heading PPK
0.1 °
Funkcje nawigacyjne
Pojedyncza i podwójna antena GNSS Dokładność pomiaru ruchu pionowego w czasie rzeczywistym
5 cm lub 5 % pęcznienia Okres fal pionowych w czasie rzeczywistym
od 0 do 20 s Tryb ruchu pionowego w czasie rzeczywistym
Automatyczna regulacja Dokładność pomiaru opóźnionego ruchu pionowego
2 cm lub 2,5 % Okres fali opóźnionego falowania
od 0 do 40 s
Profile ruchu
Morskie, podwodne Powietrze
Samolot, bezzałogowy statek powietrzny o stałym skrzydle, śmigłowiec, bezzałogowy statek powietrzny Teren
Motoryzacja, maszyny ciężkie, pojazdy terenowe, piesi, kolej, obiekty stacjonarne, samochody ciężarowe
Wydajność GNSS
Wewnętrzna podwójna antena geodezyjna Pasmo częstotliwości
Wieloczęstotliwościowy Funkcje GNSS
SBAS, RTK, RAW Sygnały GPS
L1C/A, L2C Sygnały Galileo
E1, E5b Sygnały GLONASS
L1OF, L2OF Sygnały Beidou
B1/B2 Czas do pierwszego ustalenia pozycji GNSS (TTFF)
< 24 s Zakłócanie i fałszowanie
Zaawansowane środki ograniczające ryzyko i wskaźniki, zgodność z OSNMA
Specyfikacje środowiskowe i zakres pracy
Aluminium, przewodząca powłoka powierzchniowa Temperatura pracy
od -40 °C do 78 °C Wibracje
8 g RMS – od 20 Hz do 2 kHz Amortyzatory (eksploatacyjne)
100 g, 6 ms, półfala sinusoidalna Amortyzatory (nieprzeznaczone do użytku)
500 g, 0,1 ms, półfala sinusoidalna MTBF (obliczony)
218 000 godzin Zgodność z
MIL-STD-810G
Interfejsy
GNSS, RTCM, odometr, DVL, zewnętrzny magnetometr Protokoły output
NMEA, Binary sbgECom, TSS, KVH, Dolog Protokoły Input
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Output rate
200 Hz, 1000 Hz (dane IMU) Porty szeregowe
RS-232/422 do 2 Mb/s: do 3 wejść/wyjść CAN
1x CAN 2.0 A/B, do 1 Mb/s Wyjście synchronizacji
PPS, częstotliwość wyzwalania do 200 Hz – 1 wyjście Synchronizacja WEJŚCIE
PPS, sygnał wyzwalający zdarzenia o częstotliwości do 1 kHz – 2 wejścia
Dane techniczne dotyczące części mechanicznych i elektrycznych
od 2,5 do 5,5 VDC Pobór mocy
900 mW Moc anteny
3,0 VDC - maks. 30 mA na antenę | Zysk: 17 - 50 dB Masa (g)
17 g Wymiary (dł. x szer. x wys.)
29,5 × 25,5 × 16 mm
Specyfikacje czasowe
< 200 ns Dokładność PPS
< 1 µs (jitter < 1 µs) Dryfowanie metodą nawigacji zliczeniowej
1 ppm
Zastosowania OEM Ellipse-D
OEM Ellipse-D na nowo definiuje precyzję i elastyczność, oferując najnowocześniejszą nawigację inercyjną wspomaganą systemem GNSS, dostosowaną do różnorodnych zastosowań. Od pojazdów autonomicznych i bezzałogowych statków powietrznych po robotykę i statki morskie, Ellipse-D zapewnia wyjątkową dokładność, niezawodną niezawodność i płynną wydajność w czasie rzeczywistym.
Dzięki głębokiej wiedzy specjalistycznej w branży lotniczej, obronnej, robotycznej i innych, dostarczamy rozwiązania, które przewyższają oczekiwania.
Arkusz danych OEM Ellipse-D
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj z innymi produktami
Porównaj naszą najbardziej zaawansowaną gamę czujników OEM do nawigacji, monitorowania ruchu i wykrywania falowania.
Pełne specyfikacje można znaleźć w podręczniku sprzętowym (Hardware Manual) dostępnym na życzenie.
-
OEM Ellipse-D
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Pojedynczy punkt roll/pitch
- 0.1 °
- Pojedynczy punkt heading
- 0.2 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Datalogger
- –
- Ethernet
- –
- Masa (g)
- 17 g
- Wymiary (dł. x szer. x wys.)
- 29,5 × 25,5 × 16 mm
-
- Pozycja pozioma w jednym punkcie
- 1,2 m *
- Pojedynczy punkt roll/pitch
- 0.1 °
- Pojedynczy punkt heading
- 0.2 °
- Odbiornik GNSS
- Antena zewnętrzna
- Datalogger
- –
- Ethernet
- –
- Masa (g)
- 8 g
- Wymiary (dł. x szer. x wys.)
- 29,5 × 25,5 × 11 mm
-
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Pojedynczy punkt roll/pitch
- 0.03 °
- Pojedynczy punkt heading
- 0.08 °
- Odbiornik GNSS
- Wbudowana podwójna antena
- Datalogger
- 8 GB lub 48 godzin przy częstotliwości 200 Hz
- Ethernet
- Pełny dupleks (10/100 Base-T), PTP / NTP, NTRIP, interfejs internetowy, FTP
- Masa (g)
- 38 g
- Wymiary (dł. x szer. x wys.)
- 50 × 37 × 23 mm
-
- Pozycja pozioma w jednym punkcie
- 1.2 m
- Pojedynczy punkt roll/pitch
- 0.03 °
- Pojedynczy punkt heading
- 0.06 °
- Odbiornik GNSS
- Wewnętrzna podwójna antena geodezyjna
- Datalogger
- 8 GB lub 48 godzin przy częstotliwości 200 Hz
- Ethernet
- Pełny dupleks (10/100 Base-T), PTP / NTP, NTRIP, interfejs internetowy, FTP
- Masa (g)
- 76 g
- Wymiary (dł. x szer. x wys.)
- 51,5 × 78,75 × 20 mm


Sterowniki i oprogramowanie zapewniające kompatybilność


Dokumentacja i materiały pomocnicze
Do naszych produktów dołączona jest obszerna dokumentacja online, dostępna pod adresem zaprojektowana , która wspiera użytkowników na każdym etapie. Od instrukcji instalacji po zaawansowaną konfigurację i rozwiązywanie problemów — nasze przejrzyste i szczegółowe podręczniki zapewniają płynną integrację i działanie.
Nasze studia przypadków
Poznaj rzeczywiste zastosowania pokazujące, jak nasze sensory OEM zwiększają wydajność, skracają przestoje i poprawiają efektywność operacyjną. Dowiedz się, jak nasze zaawansowane rozwiązania i intuicyjne interfejsy zapewniają precyzję i kontrolę niezbędną do osiągania sukcesów w Twoich zastosowaniach.
Ellipse stosowany w nawigacji pojazdów autonomicznych
Nawigacja autonomiczna

Ellipse napędza innowacje w dziedzinie pojazdów autonomicznych
Nawigacja pojazdów autonomicznych


Inne produkty i akcesoria
Odkryj, jak nasze rozwiązania mogą przekształcić Twoje operacje, zapoznając się z naszą szeroką gamą zastosowań. Dzięki naszym czujnikom ruchu i nawigacji oraz oprogramowaniu zyskujesz dostęp do najnowocześniejszych technologii, które napędzają sukces i innowacje w Twojej dziedzinie.
Dołącz do nas w odkrywaniu potencjału inercyjnej nawigacji i rozwiązań pozycjonujących w różnych branżach.

Qinertia GNSS-INS

Anteny GNSS
Proces produkcyjny
Odkryj precyzję i wiedzę ekspertów kryjącą się za każdym produktem SBG Systems. Poniższy materiał wideo ukazuje od wewnątrz, jak skrupulatnie projektujemy, produkuje i testujemy nasze wysokowydajne systemy nawigacji inercyjnej. Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości, nasz proces produkcyjny gwarantuje, że każdy produkt spełnia najwyższe standardy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystali nasze produkty w swoich projektach.
Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witamy w sekcji FAQ, w której odpowiadamy na najczęściej zadawane pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk pozwalających w pełni wykorzystać możliwości naszych rozwiązań. Niezależnie od tego, czy jesteś nowym użytkownikiem poszukującym wskazówek, czy doświadczonym profesjonalistą szukającym zaawansowanych informacji, nasze FAQ są zaprojektowana , aby dostarczyć Ci potrzebnych informacji.
Znajdź tutaj odpowiedzi na swoje pytania!
Jak mogę połączyć systemy inercyjne z systemem LiDAR do mapowania z użyciem dronów?
Połączenie systemów inercycznych SBG Systems z LiDAR-em do tworzenia map z drona zwiększa dokładność i niezawodność pozyskiwania precyzyjnych danych geoprzestrzennych.
Oto, jak działa ta integracja i jakie korzyści przynosi dla mapowania z wykorzystaniem dronów:
- Metoda teledetekcyjna wykorzystująca impulsy laserowe do pomiaru odległości do powierzchni Ziemi, tworząca szczegółową mapę 3D terenu lub struktur.
- Systemy INS SBG Systems łączą inercyjną jednostkę pomiarową (IMU) z danymi GNSS, aby zapewnić dokładne pozycjonowanie, orientację (pitch, roll, yaw) i prędkość, nawet w środowiskach pozbawionych sygnału GNSS.
System inercyjny SBG jest zsynchronizowany z danymi z systemów LiDAR. INS precyzyjnie śledzi pozycję i orientację drona, podczas gdy LiDAR rejestruje szczegóły terenu lub obiektów znajdujących się poniżej.
Dzięki znajomości dokładnego położenia drona dane z systemu LiDAR można precyzyjnie umiejscowić w przestrzeni 3D.
Komponent GNSS zapewnia pozycjonowanie globalne, podczas gdy IMU oferuje dane o orientacji i ruchu w czasie rzeczywistym. Połączenie to sprawia, że nawet gdy sygnał GNSS jest słaby lub niedostępny (np. w pobliżu wysokich budynków lub gęstych lasów), INS może kontynuować śledzenie ścieżki i pozycji drona, umożliwiając spójne mapowanie LiDAR.
Co oznaczają terminy „zakłócanie” i „spoofing”?
Jamming i spoofing to dwa rodzaje zakłóceń, które mogą znacząco wpłynąć na niezawodność i dokładność satelitarnych systemów nawigacyjnych, takich jak GNSS.
Jamming odnosi się do celowego zakłócania sygnałów satelitarnych poprzez nadawanie sygnałów zakłócających na tych samych częstotliwościach, które są używane przez systemy GNSS. Zakłócenie to może zagłuszyć lub całkowicie przytłoczyć prawowite sygnały satelitarne, uniemożliwiając odbiornikom GNSS poprawne przetworzenie informacji. Jamming jest powszechnie stosowany w operacjach wojskowych w celu zakłócenia możliwości nawigacyjnych przeciwnika, a także może wpływać na systemy cywilne, prowadząc do awarii nawigacji i problemów operacyjnych.
Spoofing z kolei polega na transmisji fałszywych sygnałów, które imitują autentyczne sygnały GNSS. Te zwodnicze sygnały mogą wprowadzić odbiorniki GNSS w błąd, powodując obliczenie nieprawidłowej pozycji lub czasu. Spoofing może być wykorzystywany do zmylenia lub dezinformacji systemów nawigacyjnych, co potencjalnie może spowodować zboczenie pojazdów lub statków powietrznych z kursu albo dostarczyć fałszywe dane o lokalizacji. W przeciwieństwie do jammingu, który jedynie utrudnia odbiór sygnału, spoofing aktywnie oszukuje odbiornik, przedstawiając fałszywe informacje jako wiarygodne.
Zarówno zagłuszanie (jamming), jak i podszywanie się (spoofing) stanowią istotne zagrożenie dla integralności systemów bazujących na GNSS, co wymusza zastosowanie zaawansowanych środków zaradczych i odpornych technologii nawigacyjnych w celu zapewnienia niezawodnego działania w środowiskach zakłóconych lub wymagających.
Czym jest ładunek?
Ładunek to każdy rodzaj sprzętu, urządzenia lub materiału, który pojazd (dron, statek… ) przewozi w celu realizacji zadań wykraczających poza jego podstawowe funkcje. Ładunek nie obejmuje elementów niezbędnych do działania pojazdu, takich jak silniki, akumulator i rama.
Przykłady ładunków:
- Kamery: kamery wysokiej rozdzielczości, kamery termowizyjne…
- Czujniki: LiDAR, czujniki hiperspektralne, czujniki chemiczne…
- Sprzęt łącznościowy: radiostacje, wzmacniacze sygnału…
- Przyrządy naukowe: czujniki pogodowe, urządzenia do pobierania próbek powietrza…
- Inny sprzęt specjalistyczny
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
