

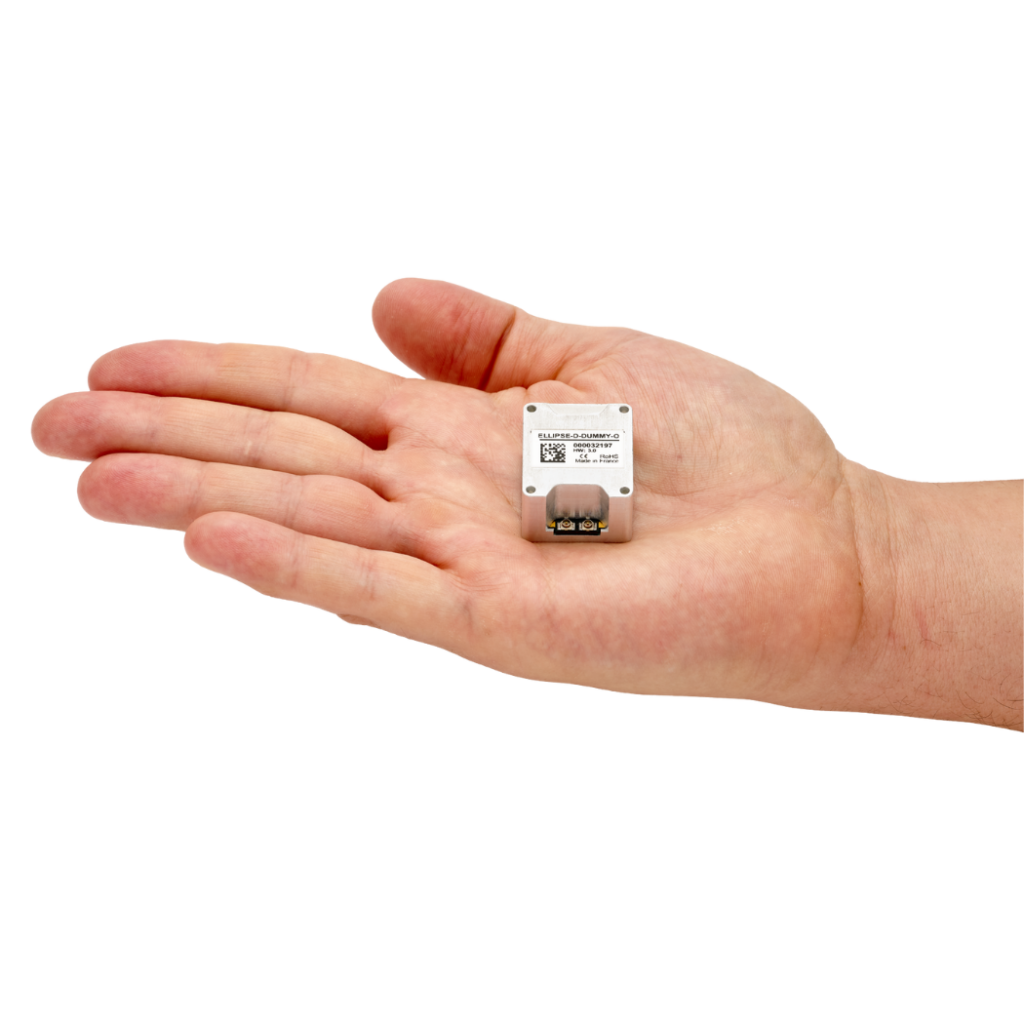


OEM Ellipse-D OEM Ellipse-D är den minsta INS med dubbla antenner GNSS
OEM Ellipse-D ingår i en kompakt, högpresterande SMD-tröghetsnavigeringssystem med stöd av GNSS, utvecklat för exakta mätningar av orientering, position och lyft i miniatyrformat. Denna avancerade lösning integrerar en tröghetsmätningsenhet (IMU) med en dubbelbandsmottagare för fyra konstellationer ( GNSS ) och utnyttjar banbrytande sensorfusionsteknik för att leverera tillförlitlig prestanda, även i krävande miljöer. Utrustad med kursmätning via dubbla antenner garanterar den exceptionell noggrannhet och stabilitet för tillämpningar som kräver exakt kursbestämning, även under statiska förhållanden.
Upptäck alla funktioner
OEM Ellipse-D är utrustad med en högpresterande GNSS -mottagare (L1/L2 GPS, GLONASS, GALILEO, BEIDOU) som stödjer DGNSS-, SBAS- och RTK-positionering. Den har dessutom ett system med två antenner för kursmätning som ger en stabil och exakt kursvinkel även under de mest utmanande förhållandena. Dessutom erbjuder den en DVL-ingång som en extra funktion för att förbättra prestandan i krävande marina och undervattensmiljöer, såsom områden under broar eller träd, utöver stöd fr GNSS . DVL-ingången ger tillförlitlig hastighetsinformation även när signaler fr GNSS en inte är tillgängliga, vilket leder till en betydande förbättring av noggrannheten vid navigering med hjälp av dead reckoning.


Specifikationer
Prestanda för rörelse och navigation
1.2 m Enkelpunkts vertikal position
1.5 m RTK horisontell position
0,01 m + 1 ppm RTK vertikal position
0,02 m + 1 ppm PPK horisontell position
0,01 m + 0,5 ppm PPK vertikal position
0,02 m + 1 ppm Roll/pitch med enskild punkt
0.1 ° RTK roll/pitch
0.05 ° PPK roll/pitch
0.03 ° Kurs med enskild punkt
0.2 ° RTK-kurs
0.2 ° PPK-kurs
0.1 °
Navigationsfunktioner
Enkel och dubbel GNSS-antenn Noggrannhet för vertikalrörelse (heave) i realtid
5 cm eller 5 % av dyningen Vågperiod för vertikalrörelse i realtid
0 till 20 s Läge för vertikalrörelse i realtid
Automatisk justering Fördröjd noggrannhet för vertikalrörelse
2 cm eller 2,5 % Fördröjd vågperiod för vertikalrörelse
0 till 40 s
Rörelseprofiler
Marin, undervattens Luft
Flygplan, fastvingad UAV, helikopter, UAV Mark
Fordon, tunga maskiner, terrängfordon, fotgängare, järnväg, stationär, lastbil
GNSS-prestanda
Internt geodetiskt system med två antenner Frekvensband
Flerfrekvens GNSS-funktioner
SBAS, RTK, RAW GPS-signaler
L1C/A, L2C Galileo-signaler
E1, E5b Glonass-signaler
L1OF, L2OF Beidou-signaler
B1/B2 GNSS tid till första position (TTFF)
< 24 s Störning & Spoofing
Avancerad störningsreducering och indikatorer, förberett för OSNMA
Miljöspecifikationer och drifttemperatur
Aluminium, ledande ytbehandling Drifttemperatur
-40 °C till 78 °C Vibrationer
8g RMS – 20Hz till 2 kHz Stötar (operativa)
100g 6ms, halvsinusvåg Stötar (icke-operativa)
500g 0.1ms, halvsinusvåg MTBF (beräknad)
218 000 timmar Uppfyller standard
MIL-STD-810G
Gränssnitt
GNSS, RTCM, odometer, DVL, extern magnetometer Utdataprotokoll
NMEA, Binär sbgECom, TSS, KVH, Dolog Indataprotokoll
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Utdatafrekvens
200 Hz, 1 000 Hz (IMU-data) Seriella portar
RS-232/422 upp till 2 Mbps: upp till 3 in-/utgångar CAN
1x CAN 2.0 A/B, upp till 1 Mbps Synk UT
PPS, triggning upp till 200 Hz – 1 utgång Synk IN
PPS, händelsemarkör upp till 1 kHz – 2 ingångar
Mekaniska och elektriska specifikationer
2.5 till 5.5 VDC Strömförbrukning
900 mW Antennmatning
3.0 VDC – max 30 mA per antenn | Förstärkning: 17 – 50 dB Vikt (g)
17 g Mått (LxBxH)
29,5 x 25,5 x 16 mm
Tidsspecifikationer
< 200 ns PPS-noggrannhet
< 1 µs (jitter < 1 µs) Drift vid död räkning
1 ppm
OEM Ellipse-D-applikationer
OEM Ellipse -D sätter nya standarder för precision och anpassningsförmåga och erbjuder banbrytande GNSS-baserad tröghetsnavigering som är skräddarsydd för en rad olika tillämpningar. Från autonoma fordon och drönare till robotteknik och fartyg garanterar Ellipse-D enastående noggrannhet, hög tillförlitlighet och smidig realtidsprestanda.
Med djupgående expertis inom flyg- och rymdindustrin, försvarsindustrin, robotteknik och andra branscher levererar vi lösningar som överträffar förväntningarna.
OEM Ellipse-D-datablad
Få alla sensorfunktioner och specifikationer skickade direkt till din inkorg!
Jämför med andra produkter
Jämför vårt mest avancerade sortiment av tröghetsbaserade sensorer frånOEM för navigering, rörelsedetektering och mätning av upp- och nedrörelser.
Fullständiga specifikationer finns i hårdvaruhandboken, som kan erhållas på begäran.
-
OEM Ellipse-D
- Enkelpunkts horisontell position
- 1.2 m
- Roll/pitch med enskild punkt
- 0.1 °
- Kurs med enskild punkt
- 0.2 °
- GNSS-mottagare
- Inbyggd dubbelantenn
- Dataloggare
- –
- Ethernet
- –
- Vikt (g)
- 17 g
- Mått (LxBxH)
- 29,5 x 25,5 x 16 mm
-
- Enkelpunkts horisontell position
- 1,2 m *
- Roll/pitch med enskild punkt
- 0.1 °
- Kurs med enskild punkt
- 0.2 °
- GNSS-mottagare
- Extern antenn
- Dataloggare
- –
- Ethernet
- –
- Vikt (g)
- 8 g
- Mått (LxBxH)
- 29.5 x 25.5 x 11 mm
-
- Enkelpunkts horisontell position
- 1.2 m
- Roll/pitch med enskild punkt
- 0.03 °
- Kurs med enskild punkt
- 0.08 °
- GNSS-mottagare
- Intern dubbelantenn
- Dataloggare
- 8 GB eller 48 h vid 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP / NTP, NTRIP, webbgränssnitt, FTP
- Vikt (g)
- 38 g
- Mått (LxBxH)
- 50 x 37 x 23 mm
-
- Enkelpunkts horisontell position
- 1.2 m
- Roll/pitch med enskild punkt
- 0.03 °
- Kurs med enskild punkt
- 0.06 °
- GNSS-mottagare
- Internt geodetiskt system med två antenner
- Dataloggare
- 8 GB eller 48 h vid 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP / NTP, NTRIP, webbgränssnitt, FTP
- Vikt (g)
- 76 g
- Mått (LxBxH)
- 51,5 x 78,75 x 20 mm


Kompatibilitetsdrivrutiner och programvara


Dokumentation och resurser
Våra produkter levereras med omfattande onlinedokumentation, utformad för att hjälpa användare i varje steg. Från installationsguider till avancerad konfiguration och felsökning säkerställer våra tydliga och detaljerade handböcker en smidig integration och drift.
Våra fallstudier
Utforska verkliga tillämpningsfall som visar hur våra OEM-sensorer ökar prestandan, minskar stilleståndstiden och förbättrar den operativa effektiviteten. Lär dig hur våra avancerade lösningar och intuitiva gränssnitt ger den precision och kontroll du behöver för att lyckas med dina tillämpningar.
Ytterligare produkter och tillbehör
Upptäck hur våra lösningar kan förändra din verksamhet genom att utforska vårt breda utbud av tillämpningar. Med våra sensorer och programvara för rörelse och navigation får du tillgång till toppmodern teknik som driver framgång och innovation inom ditt område.
Följ med oss och lås upp potentialen hos tröghetsnavigerings- och positioneringslösningar i olika branscher.

Qinertia GNSS-INS

GNSS-antenner
Produktionsprocess
Upptäck precisionen och expertisen bakom varje produkt från SBG Systems. Följande video ger en inblick i hur vi noggrant designar, tillverkar och testar våra tröghetsnavigeringssystem med hög prestanda. Från avancerad ingenjörskonst till rigorös kvalitetskontroll ser vår produktionsprocess till att varje produkt uppfyller de högsta standarderna för tillförlitlighet och noggrannhet.
Titta nu för att få veta mer!

Be om en offert
De pratar om oss
Vi presenterar erfarenheter och omdömen från branschfolk och kunder som har använt våra produkter i sina projekt.
Upptäck hur vår innovativa teknik har förändrat deras verksamhet, förbättrat produktiviteten och levererat tillförlitliga resultat inom olika tillämpningar.



FAQ-sektion
Välkommen till vår FAQ-sektion, där vi besvarar dina viktigaste frågor om vår banbrytande teknik och dess tillämpningar. Här hittar du uttömmande svar om produktens funktioner, installationsprocesser, felsökningstips och bästa praxis för att få ut så mycket som möjligt av din upplevelse. Oavsett om du är en ny användare som söker vägledning eller en erfaren yrkesperson som letar efter avancerade insikter, är våra vanliga frågor utformade för att ge dig den information du behöver.
Hitta dina svar här!
Hur kan jag kombinera inertsytor med en LiDAR för drönarkartering?
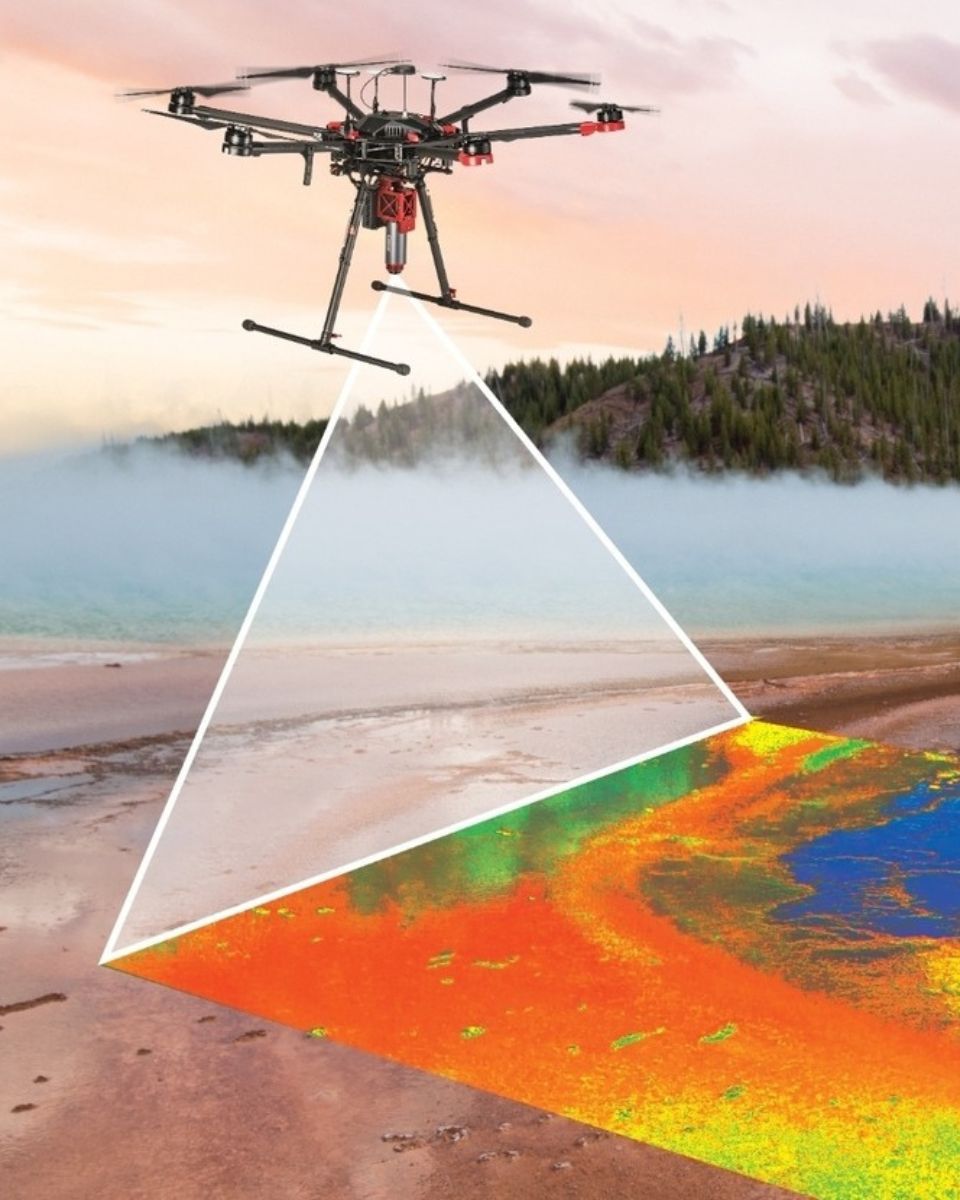
Genom att kombinera SBG Systems inertsytor med LiDAR för drönarkartering förbättras både noggrannhet och tillförlitlighet vid insamling av exakta geospatiala data.
Så här fungerar integrationen och så här gynnar den drönarbaserad kartering:
- En fjärranalysmetod som använder laserpulser för att mäta avstånd till jordytan och därmed skapa en detaljerad 3D-karta över terrängen eller strukturer.
- SBG Systems INS kombinerar en IMU med GNSS-data för att tillhandahålla exakt positionering, orientering (pitch, roll, yaw) och hastighet, även i GNSS-störda miljöer.
SBG:s inertsytor synkroniseras med LiDAR-datan. INS spårar drönarens position och orientering noggrant, medan LiDAR samlar in detaljer om terrängen eller objekten nedanför.
Genom att känna till drönarens exakta orientering kan LiDAR-datan positioneras med stor precision i 3D-rymden.
GNSS-komponenten tillhandahåller global positionering, medan IMU:n erbjuder orienterings- och rörelsedata i realtid. Denna kombination säkerställer att även när GNSS-signalen är svag eller otillgänglig (t.ex. nära höga byggnader eller täta skogar), kan INS fortsätta att spåra drönarens bana och position, vilket möjliggör en konsekvent LiDAR-kartering.
Vad betyder jamming och spoofing?
Jamming och spoofing är två typer av störningar som avsevärt kan påverka tillförlitligheten och noggrannheten hos satellitbaserade navigationssystem som GNSS.
Jamming syftar på avsiktlig störning av satellitsignaler genom sändning av störande signaler på samma frekvenser som GNSS-systemen använder. Denna störning kan överväldiga eller dränka de legitima satellitsignalerna, vilket gör att GNSS-mottagare inte kan bearbeta informationen på ett korrekt sätt. Jamming används ofta i militära operationer för att störa motståndarnas navigeringsförmåga, och det kan även påverka civila system, vilket leder till navigationsfel och operativa problem.
Spoofing innebär å andra sidan överföring av falska signaler som efterliknar äkta GNSS-signaler. Dessa missvisande signaler kan lura GNSS-mottagare att beräkna felaktiga positioner eller tider. Spoofing kan användas för att leda navigationssystem vilse eller ge felaktig information, vilket potentiellt kan få fordon eller flygplan att avvika från sin kurs eller tillhandahålla falska positionsdata. Till skillnad från jamming, som enbart hindrar signalmottagningen, vilseleder spoofing aktivt mottagaren genom att presentera falsk information som legitim.
Både jamming och spoofing utgör betydande hot mot integriteten hos GNSS-beroende system, vilket gör det nödvändigt med avancerade motåtgärder och motståndskraftig navigationsteknik för att säkerställa en tillförlitlig drift i omstridda eller krävande miljöer.
Vad är en nyttolast?
En nyttolast avser all utrustning, anordning eller material som ett fordon (drönare, fartyg …) transporterar för att utföra sitt avsedda syfte utöver grundfunktionerna. Nyttolasten är skild från de komponenter som krävs för fordonets drift, såsom motorer, batteri och ram.
Exempel på nyttolaster:
- Kameror: högupplösta kameror, termografikameror …
- Sensorer: LiDAR, hyperspektrala sensorer, kemiska sensorer …
- Kommunikationsutrustning: radioapparater, signalförstärkare …
- Vetenskapliga instrument: vädersensorer, luftprotagare …
- Annan specialiserad utrustning
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
