Des cimetières militaires américains numérisés pour une mission solennelle
« Nous avons choisi l'Ellipse-D pour sa solution tout-en-un GNSS et inertielle intégrée dans un appareil compact et à faible consommation d'énergie. » | Matthew R. Staley, scientifique spécialisé dans le soutien à l'ingénierie militaire et à la topographie au US Army Geospatial Center
L'Army Geospatial Center (AGC) a fait preuve d'innovation pour aider les visiteurs du cimetière militaire américain à retrouver leurs proches.
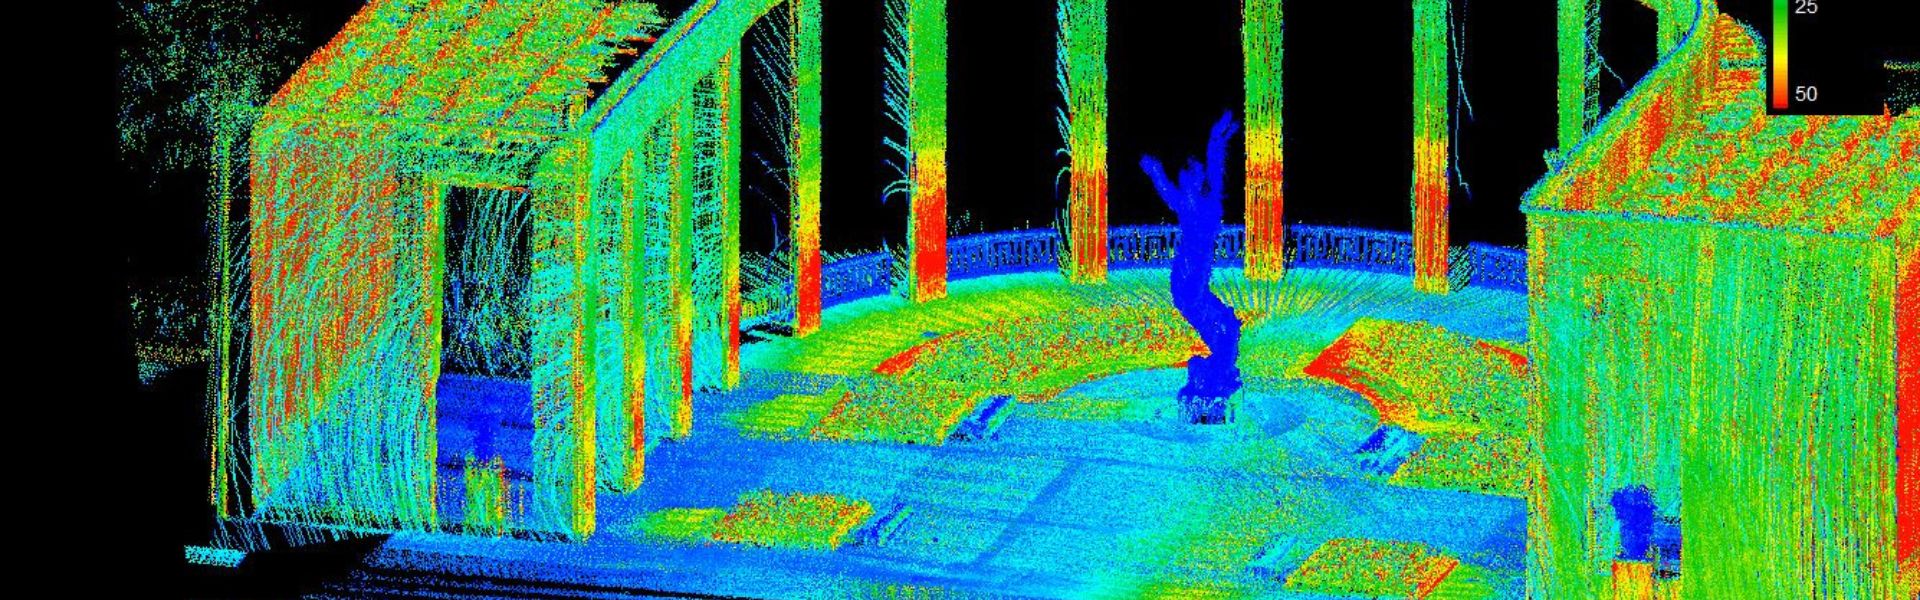
Les méthodes traditionnelles de levé GPS et la numérisation par cartographie 3D ont été intégrées et montées sur un sac à dos spécialement conçu pour la phase de collecte de ce projet.
Une interface web, servant de front-end pour les données collectées, offre une utilisation simple permettant aux visiteurs de retrouver leurs proches et d'accéder aux informations détaillées stockées dans la base de données SIG.
Un projet pilote pour une mission solennelle
Trouver une stèle spécifique dans un cimetière national américain nécessite souvent des recherches approfondies et fastidieuses dans les archives par les administrateurs.
Pour aider les visiteurs à retrouver facilement leurs proches, l'Army Geospatial Center (AGC), en collaboration avec le cimetière national d'Arlington (ANC), a mené à bien un projet pilote incluant les cimetières de Corozal (Panama) et de Normandie (France), qui regroupent au total plus de 15 000 tombes.
Ce vaste projet associe des méthodes de levé traditionnelles et des technologies modernes pour créer des modèles virtuels des deux cimetières.
Les modèles incluent non seulement le terrain sous-jacent et les coordonnées GPS de chaque stèle ou mémorial, mais aussi des éléments tels que les routes, les trottoirs, les arbres, les bordures, les caniveaux, les monuments et de nombreuses autres structures artificielles, avec une précision estimée à 10 cm (3,9 pouces).
Des photographies géolocalisées de l'avant et de l'arrière de chaque stèle, destinées à faciliter l'identification, viennent parachever la solution de collecte.
Les données collectées ont été traitées et intégrées sur l'ordinateur portable ENFIRE. Grâce à ces innovations, les visiteurs peuvent accéder aux données du cimetière, rechercher des proches ou localiser des tombes d'importance historique en utilisant les bornes interactives des installations qui exécutent le programme ANC Explorer.
Les visiteurs virtuels disposent des mêmes fonctionnalités en utilisant le programme sur leur ordinateur personnel ou leur appareil mobile.
Méthode de cartographie mobile par sac à dos
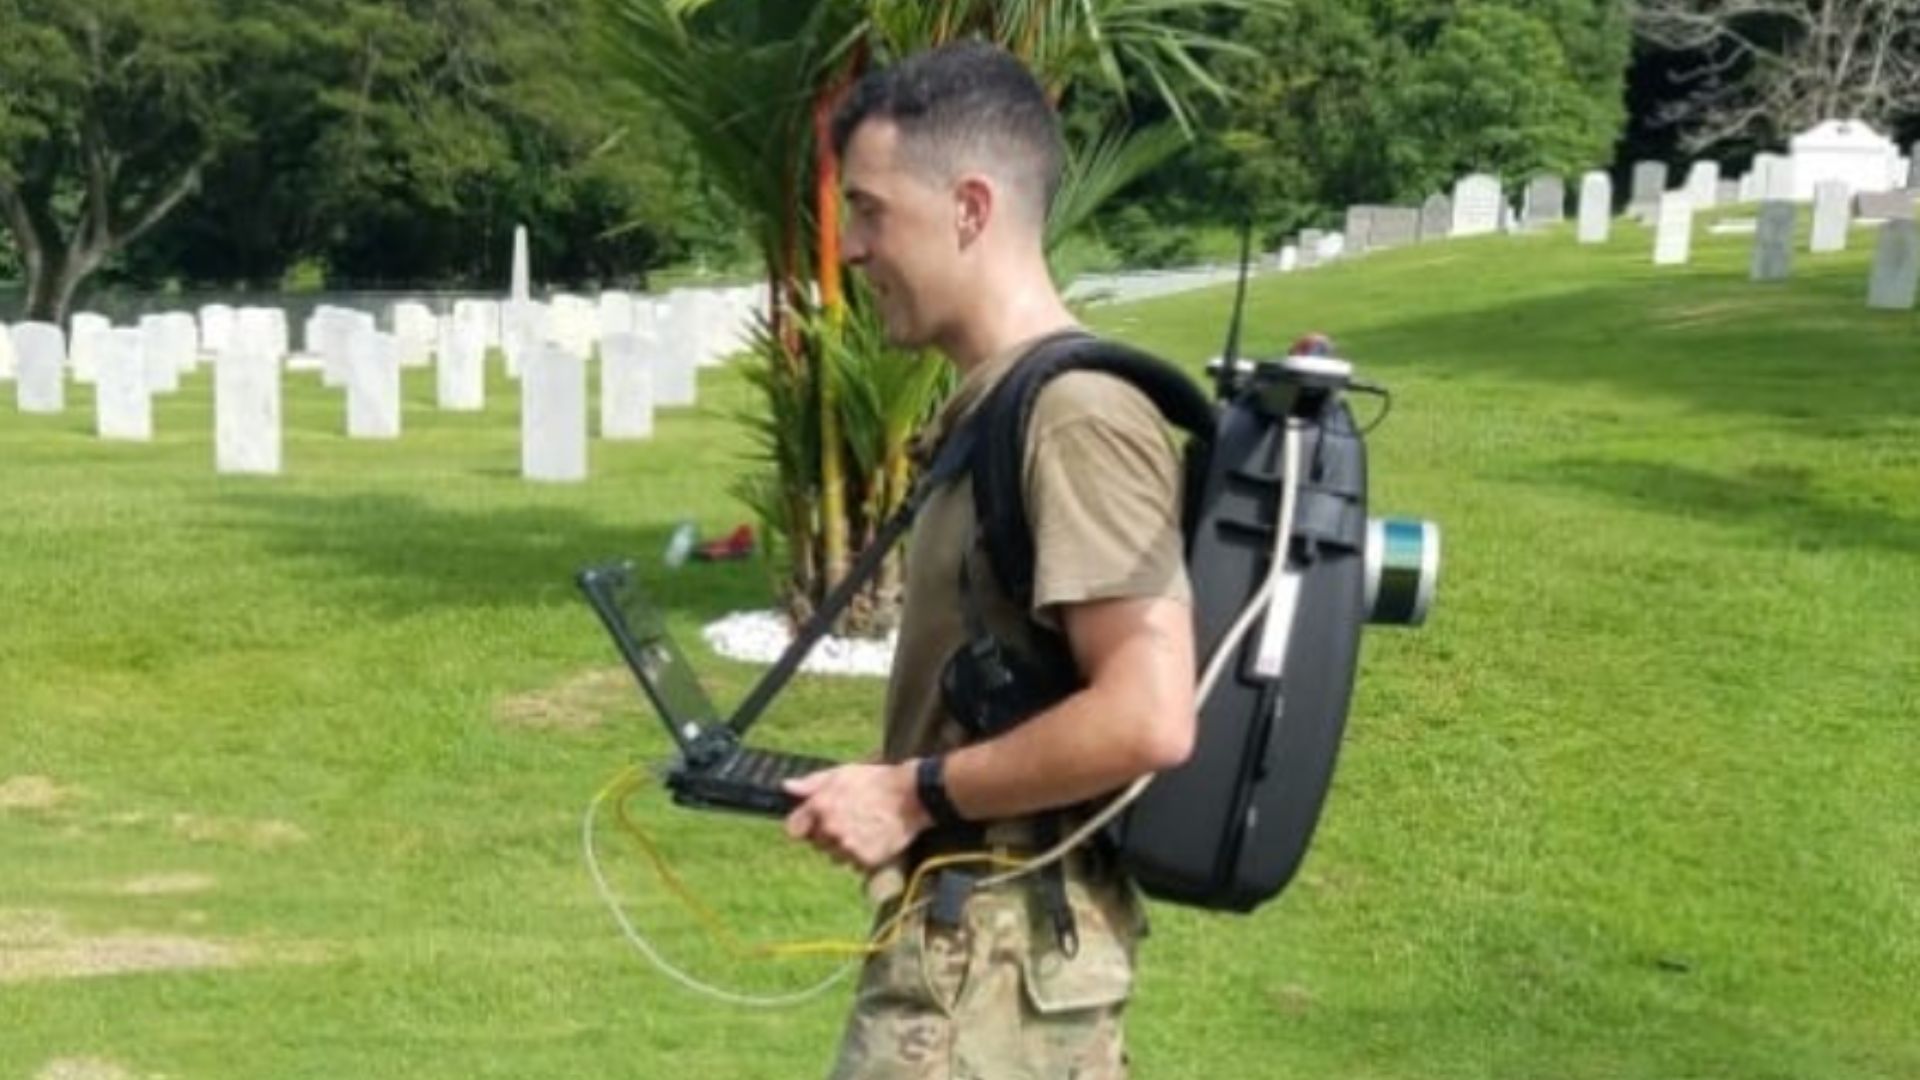
Afin de cartographier l'intégralité des cimetières avec un maximum de détails, Matthew R. Staley, scientifique spécialisé dans le soutien à l'ingénierie militaire et aux levés topographiques au Centre géospatial de l'armée américaine, a développé une solution de cartographie mobile par sac à dos.
L'utilisation de cet équipement minimise les coûts en réduisant les temps de collecte et en fournissant des données dans des formats faciles à gérer. Il s'appuie sur les outils utilisés par les services des levés militaires américains, baptisés ENFIRE et GPS-S.
« J'ai couplé un LiDAR de Velodyne au système de navigation inertielle (INS) Ellipse-D doté d'un GPS RTK intégré de SBG Systems », explique Matthew R. Staley.
Il a choisi l'Ellipse-D pour sa solution tout-en-un GNSS et inertielle intégrée dans un appareil compact et à faible consommation d'énergie.
Le système INS/GNSS assure la compensation des mouvements ainsi que le géoréférencement du nuage de points. De plus, une station de base RTK (Real Time Kinematic) a été installée dans le cimetière afin d'obtenir une précision maximale. Enfin, le logiciel Hypack a permis de gérer efficacement le nuage de points généré.
Ajustement de la déclinaison magnétique
L'un des défis était l'étalonnage du magnétomètre, qui est affecté par la teneur en fer du site. La déclinaison magnétique varie en fonction de l'emplacement ; ainsi, l'expédition du sac à dos des États-Unis vers la France a modifié la déclinaison magnétique.
L'Agence américaine d'océanographie et d'atmosphère (NOAA) met à jour une carte mondiale du champ magnétique terrestre tous les 5 ans.
Cette carte peut être utilisée, pour un emplacement et une date donnés, afin de déterminer la déclinaison magnétique à cet endroit précis.
SBG Systems intègre cette carte dans ses systèmes de navigation inertielle, permettant un cap automatique vers le Nord Vrai lors de l'utilisation de magnétomètres.
Levés topographiques autour des arbres
Un autre défi consistait à réaliser des relevés à proximité de certains types d'arbres qui affectent considérablement la réception satellite. M. Staley a modifié la procédure de collecte des données pour compenser ce problème et poursuit ses recherches sur des moyens permettant d'atténuer davantage l'effet de la végétation sur la réception.
En outre, la réduction de la portée du LiDAR pour obtenir une meilleure précision (± 5 cm au total) sera étudiée comme moyen d'atténuer les artefacts de lacet.
« Je vais bientôt tester le logiciel de post-traitement Qinertia de SBG, cela pourrait aider à maintenir une précision robuste en toutes circonstances », ajoute l'ingénieur militaire américain.
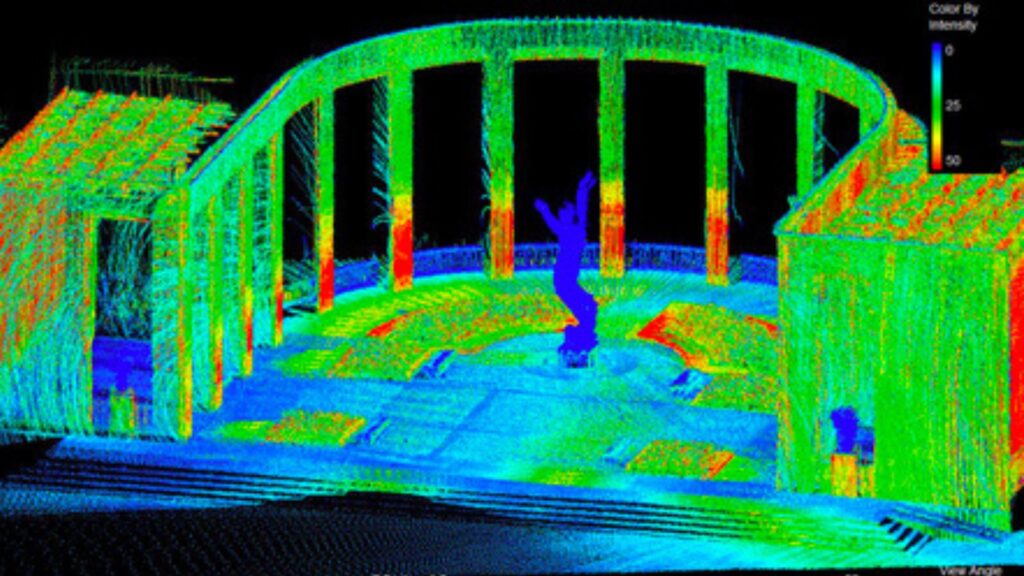
Le logiciel de post-traitement cinématique (PPK) tel que Qinertia donne accès aux corrections RTK hors ligne et améliore les performances des systèmes de navigation inertielle en post-traitant les données inertielles avec les observations GNSS brutes via un calcul appelé Forward-Back-Merge (fusion bidirectionnelle).
Récemment lancé, le logiciel Qinertia a été conçu pour être intuitif et simple d'utilisation, et a été caractérisé de manière indépendante comme le logiciel de post-traitement le plus rapide du marché.
Et ensuite ?
La mission principale était de collecter des données relatives aux inhumations et de confirmer l'applicabilité des ensembles d'outils ENFIRE, GPS-S et LiDAR à l'exploitation et à la gestion du cimetière national d'Arlington.
Ils ont pu auditer les terrains, mettre à jour les registres et évaluer les constructions à l'aide des données LiDAR collectées.
De plus, ils ont élaboré des plans stratégiques qui ont amélioré l'efficacité de leurs processus métier.
Maintenant que la phase pilote est terminée, le Centre Géospatial de l'Armée collabore étroitement avec le cimetière national d'Arlington et l'American Battle Monuments Commission pour évaluer les résultats et déterminer une stratégie pour les améliorations et innovations futures.
Les premiers résultats ont prouvé que les coûts ont été minimisés par rapport aux efforts précédents. De plus, plusieurs communautés ont réalisé un excellent retour sur investissement global.
Ellipse-D
L'Ellipse-D est un système de navigation inertielle intégrant une double antenne et un GNSS RTK bi-fréquence, compatible avec notre logiciel de post-traitement Qinertia.
Conçu pour les applications robotiques et géospatiales, il permet de fusionner les données d'un odomètre avec un signal d'impulsions (Pulse) ou CAN OBDII pour une précision accrue en navigation à estimes.

Demander un devis pour l'Ellipse-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
L'INS accepte-t-elle les données de capteurs d'aide extérieurs ?
Les systèmes de navigation inertielle de notre entreprise acceptent les données de capteurs d'aide externes, tels que les sondes anémobarométriques, les magnétomètres, les locs photomètres, les DVL et autres.
Cette intégration rend l'INS extrêmement polyvalent et fiable, en particulier dans les environnements où le GNSS est indisponible.
Ces capteurs externes améliorent les performances globales et la précision de l'INS en fournissant des données complémentaires.
Quelle est la différence entre un AHRS et un INS ?
La principale différence entre une Centrale d'Attitude et de Cap (AHRS) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et dans l'étendue des données qu'ils fournissent.
Un AHRS fournit des informations d'orientation, plus précisément l'attitude (tangage, roulis) et le cap (yaw) d'un véhicule ou d'un dispositif. Il utilise généralement une combinaison de capteurs, incluant des gyroscopes, des accéléromètres et des magnétomètres, pour calculer et stabiliser l'orientation. L'AHRS délivre la position angulaire sur trois axes (tangage, roulis et lacet), permettant à un système de comprendre son orientation dans l'espace. Il est souvent utilisé dans l'aviation, les drones, la robotique et les systèmes marins pour fournir des données précises d'attitude et de cap, indispensables au contrôle et à la stabilisation des véhicules.
Un INS fournit non seulement des données d'orientation (comme un AHRS), mais suit également la position, la vitesse et l'accélération d'un véhicule au fil du temps. Il utilise des capteurs inertiels pour estimer le mouvement dans un espace tridimensionnel sans dépendre de références externes telles que le GNSS. Il combine les capteurs présents dans un AHRS (gyroscopes, accéléromètres) mais peut également intégrer des algorithmes plus avancés pour le suivi de la position et de la vitesse, en se couplant souvent à des données externes comme le GNSS pour une précision accrue.
En résumé, l'AHRS se concentre sur l'orientation (attitude et cap), tandis que l'INS fournit un ensemble complet de données de navigation, incluant la position, la vitesse et l'orientation.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
