Cartographie mobile basée sur le SLAM
Le vMS3D est un système de cartographie mobile combinant le meilleur des technologies inertielles, GNSS et SLAM.
“L'Ellipse INS fournit des données de vitesse très, très précises.” | M. Ninot, Fondateur de VIAMETRIS
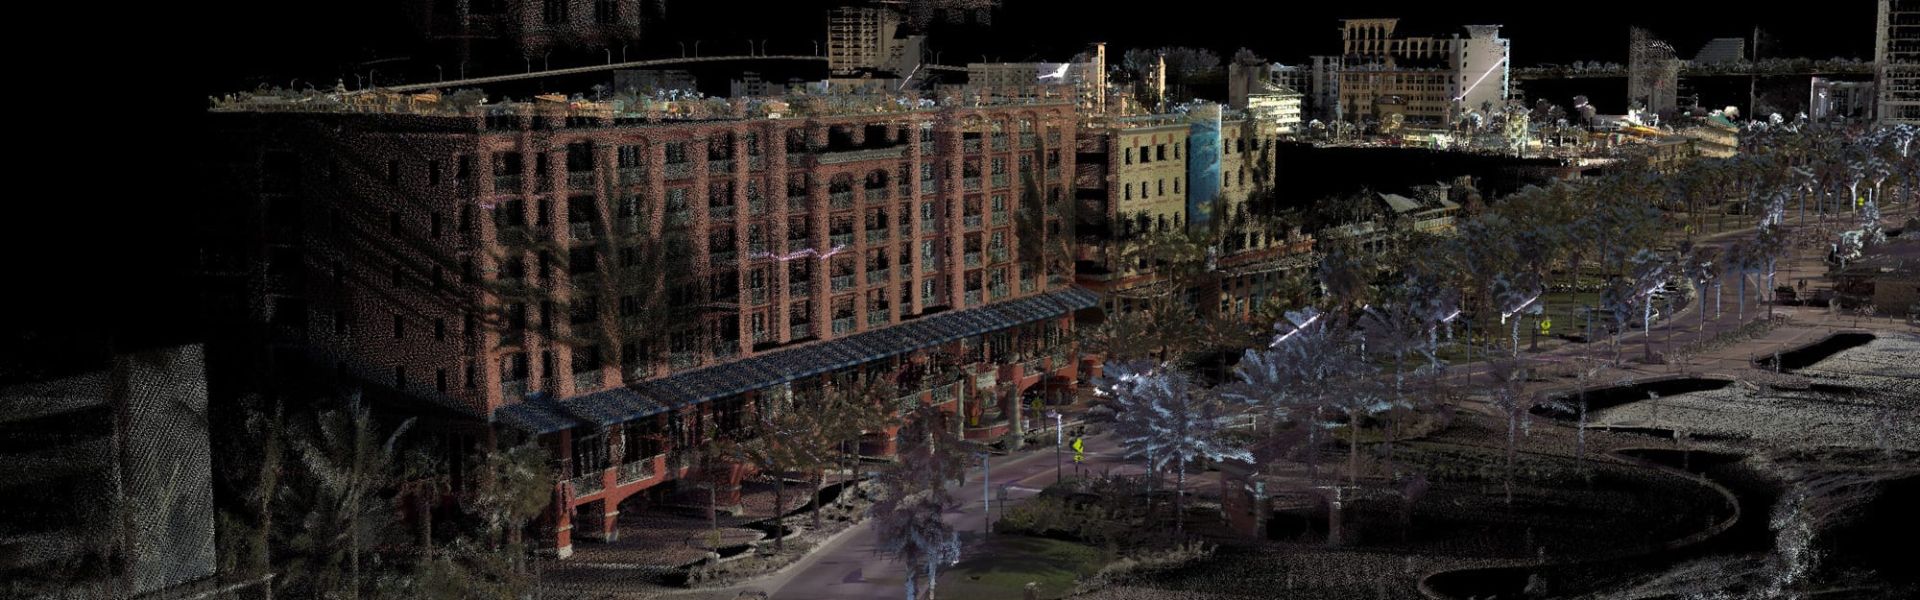
VIAMETRIS est un pionnier dans le développement de solutions basées sur le SLAM. Il y a deux ans, l'entreprise a lancé l'iMS3D, un système de cartographie d'intérieur basé sur la technologie SLAM.
Capitalisant sur cette expérience, l'entreprise vient de lancer une nouvelle solution : le vMS3D, un système de cartographie mobile combinant le meilleur des technologies inertielles, GNSS et SLAM pour offrir une solution innovante avec un rapport performances/prix attractif.
Le système de cartographie mobile le plus intelligent
Le vMS3D ressemble à un système de cartographie mobile (MMS) classique. Il intègre une caméra à 360°, un LiDAR rotatif et un système de navigation interne avec récepteur GNSS.
Le flux de travail automatique et direct ne laisse pas deviner le calcul interne, subtil et pourtant sophistiqué, qui le rend unique. En effet, le vMS3D est équipé d'un LiDAR supplémentaire utilisé pour le calcul SLAM.
Après l'acquisition, le logiciel de post-traitement nommé PPiMMS analyse automatiquement les situations où le GNSS est suffisant, où l'inertiel est privilégié ou où le SLAM est requis.
Le meilleur du GNSS, de l'inertiel et du SLAM
La solution vMS3D prend en compte les avantages et les inconvénients de chaque technologie, selon leurs conditions d'utilisation :
- GNSS : Lorsque le récepteur GNSS fournit des données fiables, par exemple dans un environnement à ciel ouvert, la solution s'appuie sur sa position. En cas de panne ou de perturbation du GNSS, le système choisit entre les données inertielles ou basées sur le SLAM.
- SLAM : La position calculée par le SLAM est privilégiée dans les environnements denses où les objets environnants sont très diversifiés et proches, tels que les canyons urbains ou les forêts. Les capacités du SLAM sont limitées dans les environnements où les objets sont trop éloignés ou impossibles à distinguer.
- Inertiel : Les informations de vitesse et d'orientation fournies par le système de navigation inertielle (INS) permettent d'assister la navigation dans tous les cas où le GNSS et le SLAM sont limités. Le système de navigation inertielle fournit le roulis et le tangage pour contraindre l'ensemble des données LiDAR, de sorte que le nuage de points soit référencé au niveau du sol. Les vitesses de virage sont également très utiles, en particulier lorsqu'un changement brusque de direction se produit. En effet, une compensation d'orientation est requise entre deux scans lorsque le LiDAR est en mouvement.
Ellipse-D, le choix malin de VIAMETRIS
Déjà très satisfait de l'Ellipse pour son iMS3D d'intérieur, Jérôme Ninot, le fondateur de VIAMETRIS, n'a pas cherché bien loin pour sélectionner un INS pour son nouveau projet innovant.
“L'INS Ellipse fournit des données de vitesse très, très précises”, déclare M. Ninot.
Le calcul SLAM innovant permet à VIAMETRIS de s'appuyer sur des capteurs inertiels miniatures et économiques, tandis que d'autres systèmes sur le marché nécessitent des systèmes inertiels de plus grande précision. Les capteurs Ellipse offrent une précision d'attitude de 0,1°.
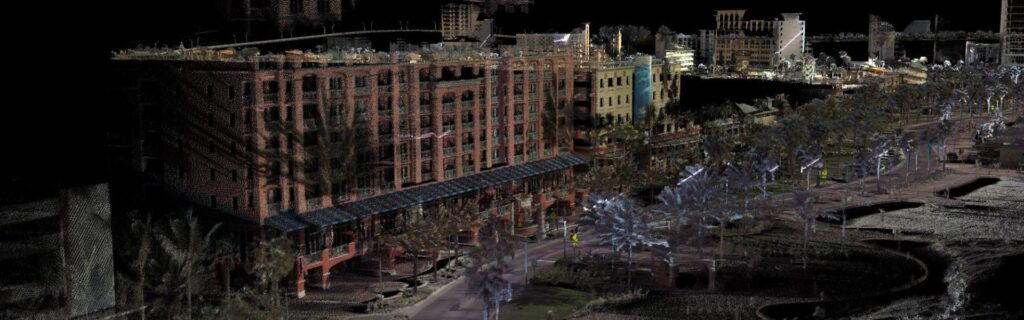
M. Ninot a également choisi le modèle Ellipse-D pour son facteur de forme tout-en-un et miniature, ainsi que pour son récepteur GNSS RTK intégré.
“Avec un INS intégré comme l'Ellipse-D, offrant une interface de communication unique et une synchronisation intégrée au GNSS et au LiDAR, nous avons pu nous concentrer sur notre expertise SLAM” ajoute le PDG, avant de mentionner que moins de câbles est toujours un bon choix.
Ellipse-D, un partenaire pour de nombreuses tâches
Intégré à cette solution innovante, l'Ellipse-D remplit plusieurs tâches. Tout d'abord, il fournit le roulis et le tangage pour contraindre toutes les données LiDAR, de sorte que le nuage de points soit référencé au niveau du sol.
Deuxièmement, les vitesses de virage de l'Ellipse-D sont très utiles, en particulier lorsqu'un changement de direction brusque se produit. En effet, une compensation d'orientation est requise entre deux scans lorsque le LiDAR est en mouvement.
Enfin, l'Ellipse-D fusionne en temps réel les informations inertielles et GNSS pour fournir d'excellentes mesures de vitesse qui sont également très importantes pour assister en continu les algorithmes internes du vMS3D.
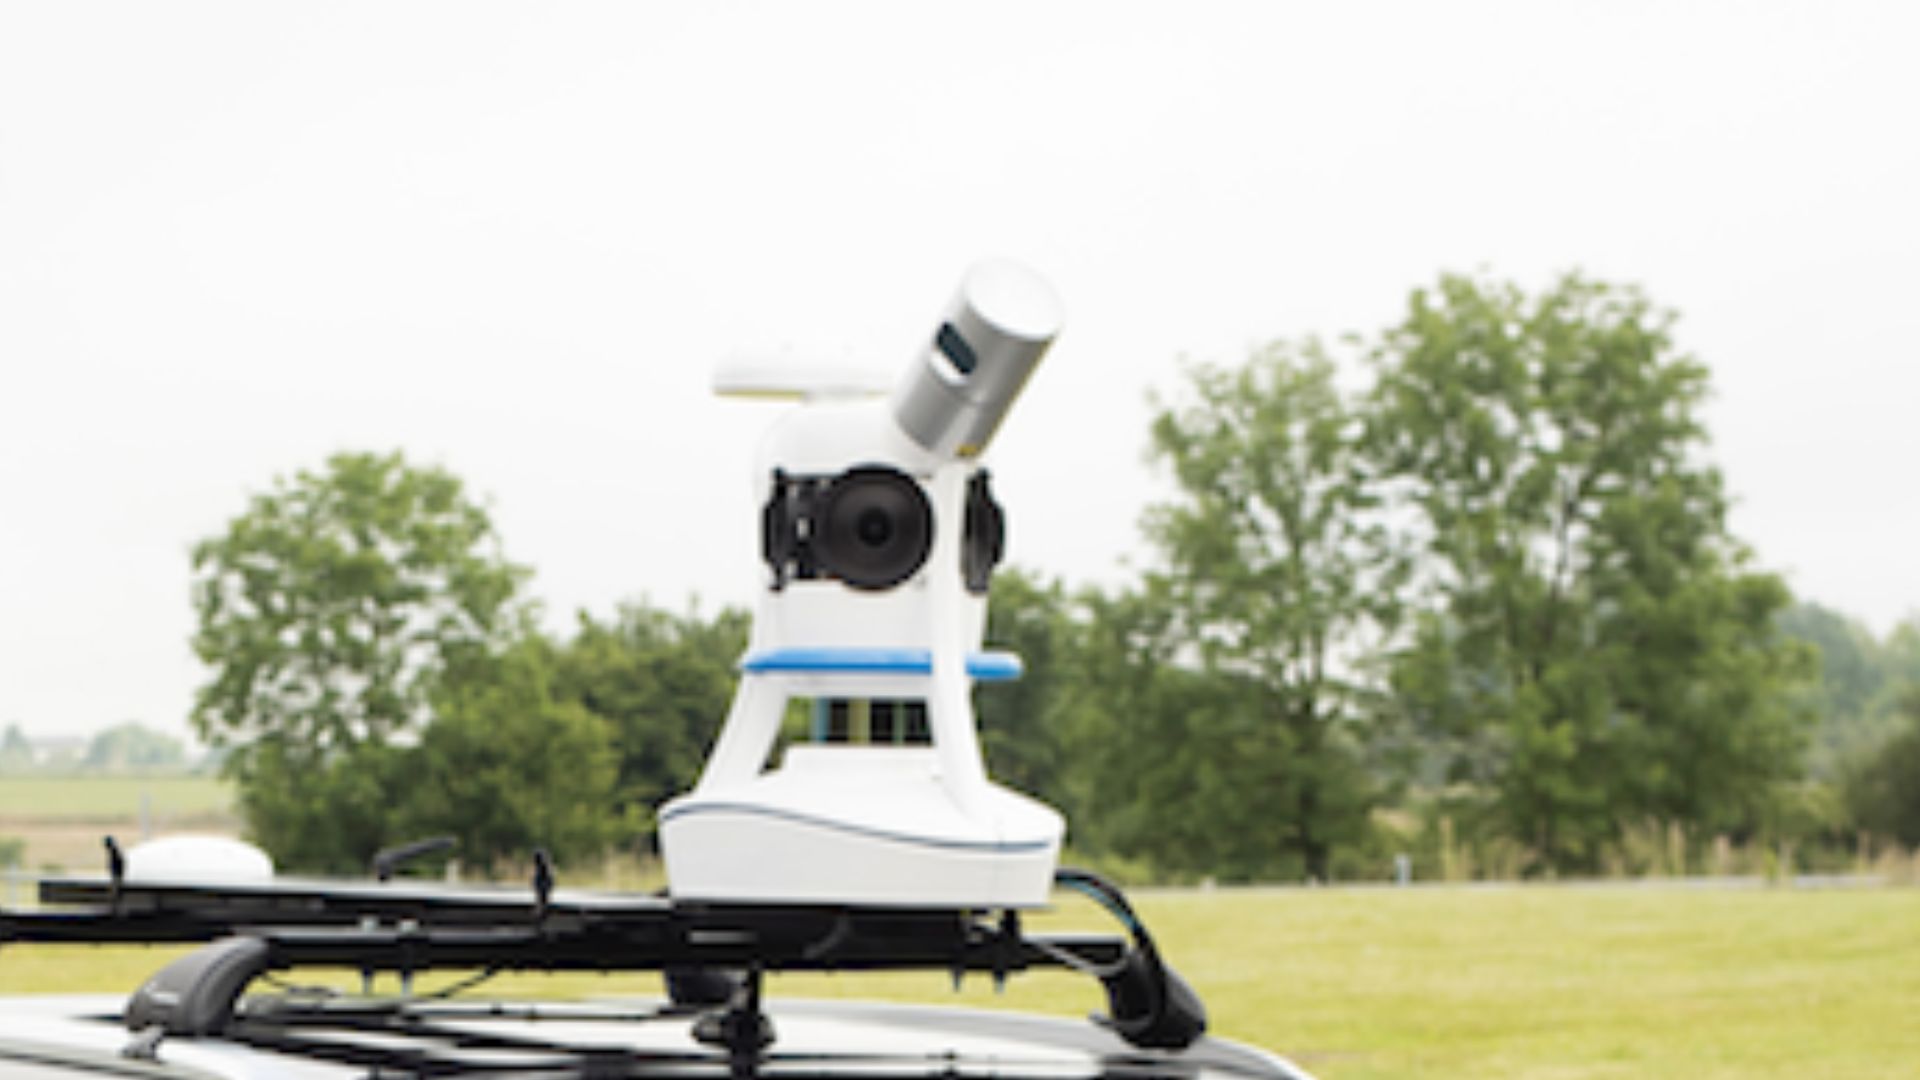
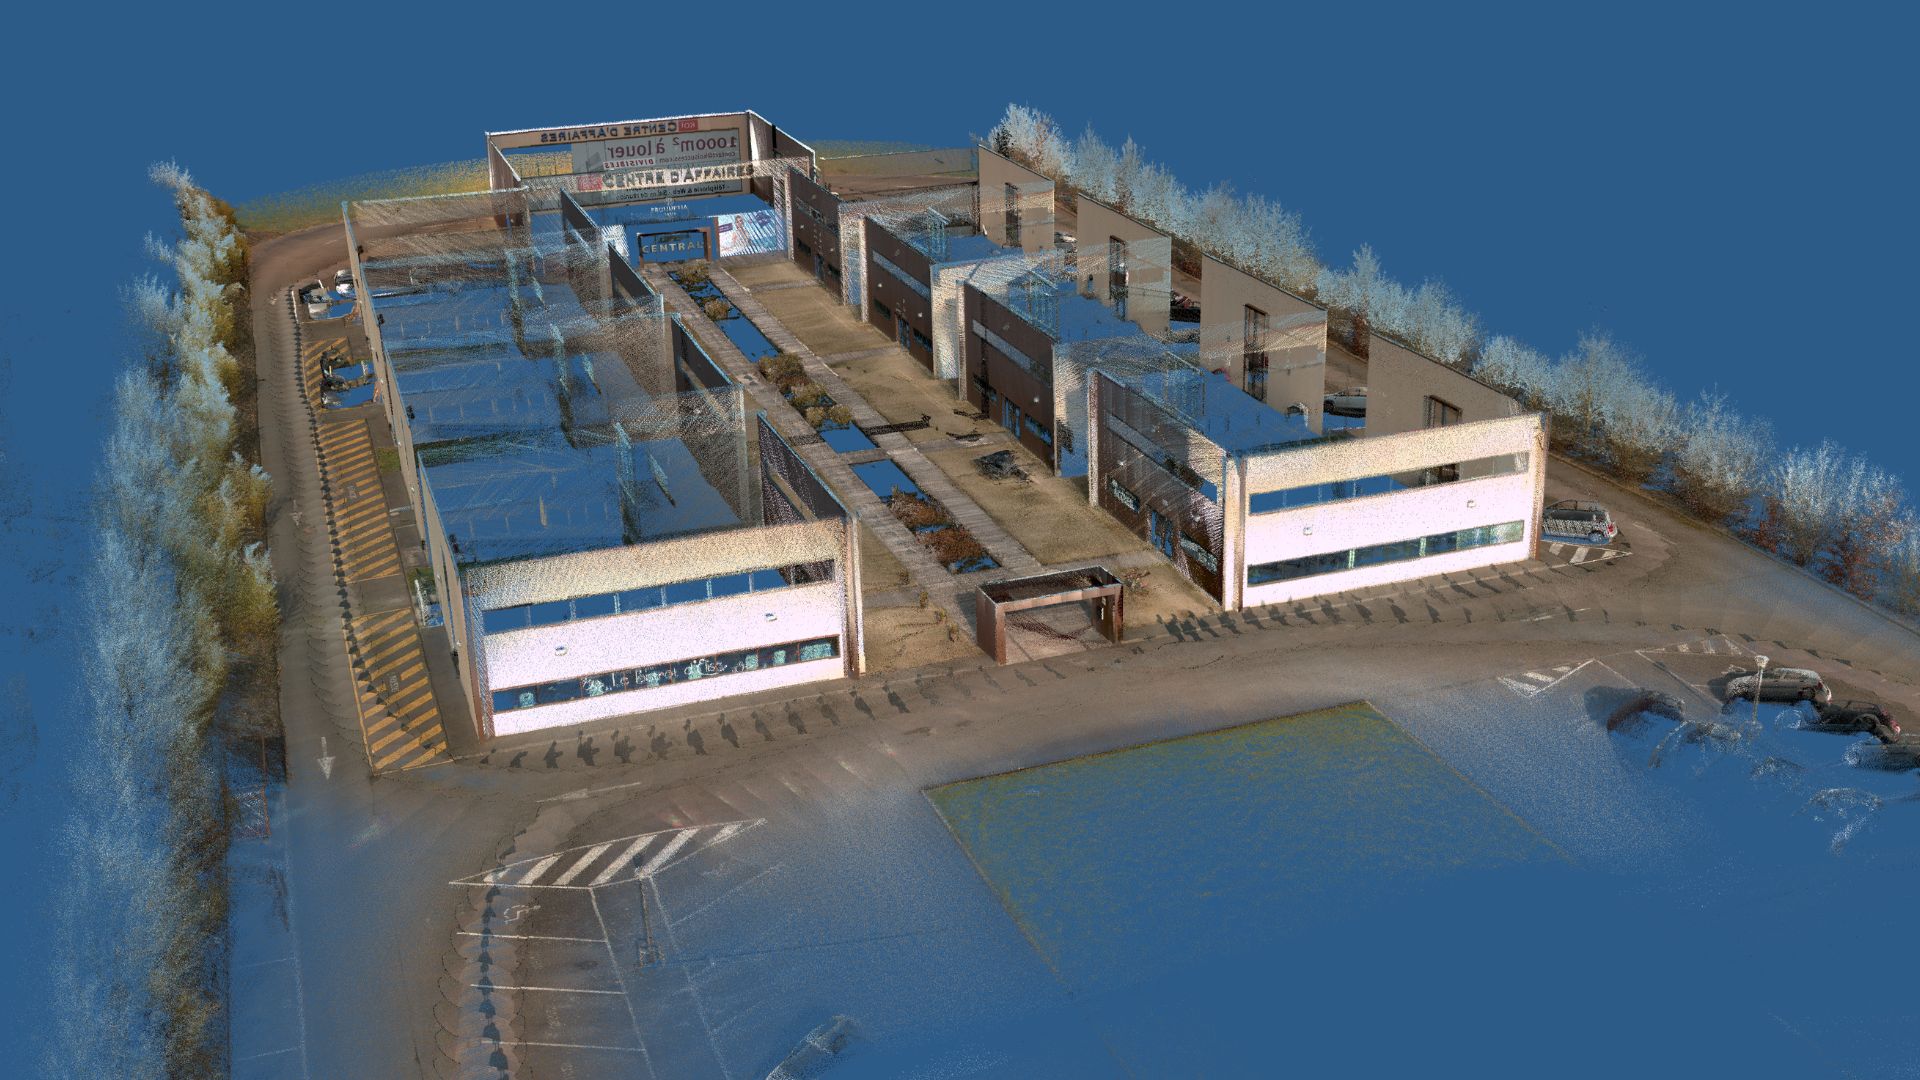
Ellipse-D
L'Ellipse-D est un système de navigation inertielle intégrant une double antenne et un GNSS RTK bi-fréquence, compatible avec notre logiciel de post-traitement Qinertia.
Conçu pour les applications robotiques et géospatiales, il permet de fusionner les données d'un odomètre avec un signal d'impulsions (Pulse) ou CAN OBDII pour une précision accrue en navigation à estimes.

Demander un devis pour l'Ellipse-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Comment puis-je combiner des systèmes inertiels avec un LIDAR pour la cartographie par drone ?
L'association des systèmes inertiels de SBG Systems avec un LiDAR pour la cartographie par drone améliore la précision et la fiabilité dans la capture de données géospatiales précises.
Voici comment l'intégration fonctionne et les avantages qu'elle apporte à la cartographie par drone :
- Une méthode de télédétection qui utilise des pulses laser pour mesurer les distances par rapport à la surface de la Terre, créant ainsi une carte 3D détaillée du terrain ou des structures.
- Un INS SBG Systems associe une unité de mesure inertielle (IMU) aux données GNSS pour fournir un positionnement, une orientation (tangage, roulis, lacet) et une vitesse précis, même dans les environnements où le GNSS est indisponible.
Le système inertiel de SBG est synchronisé avec les données du LiDAR. L'INS suit avec précision la position et l'orientation du drone, tandis que le LiDAR capture les détails du terrain ou des objets en contrebas.
En connaissant l'orientation précise du drone, les données LiDAR peuvent être positionnées avec précision dans l'espace 3D.
Le composant GNSS assure le positionnement mondial, tandis que l'IMU fournit des données de mouvement et d'orientation en temps réel. Cette association garantit que même lorsque le signal GNSS est faible ou indisponible (à proximité de grands bâtiments ou de forêts denses, par exemple), l'INS peut continuer à suivre la trajectoire et la position du drone, permettant ainsi une cartographie LiDAR cohérente.
Qu'est-ce que le sondage par échosondeur multifaisceaux ?
Le sondage par échosondeur multifaisceaux (MBES) est une technique hydrographique avancée utilisée pour cartographier le fond marin et les reliefs sous-marins avec une grande précision.
Contrairement aux sondeurs monofaisceaux traditionnels qui mesurent la profondeur en un point unique directement sous le navire, le sondeur multifaiseau (MBES) utilise un réseau de faisceaux sonores pour capturer simultanément des mesures de profondeur sur une large fauchée du fond marin. Cela permet une cartographie détaillée et haute résolution du relief sous-marin, incluant la topographie, les structures géologiques et les dangers potentiels.
Les systèmes MBES émettent des ondes sonores qui se propagent dans l'eau, se réfléchissent sur le fond marin et retournent vers le navire. En analysant le temps de parcours des échos, le système calcule la profondeur en de nombreux points, créant ainsi une carte détaillée du relief sous-marin.
Cette technologie est essentielle pour diverses applications, notamment la navigation, la construction maritime, la surveillance environnementale et l'exploration des ressources, fournissant des données cruciales pour la sécurité des opérations maritimes et la gestion durable des ressources marines.
Quelle est la différence entre le RTK et le PPK ?
Le temps réel cinématique (RTK) est une technique de positionnement où les corrections GNSS sont transmises en quasi-temps réel, généralement à l'aide d'un flux de correction au format RTCM. Des difficultés peuvent toutefois survenir pour garantir les corrections GNSS, en particulier leur exhaustivité, leur disponibilité, leur couverture et leur compatibilité.
Le principal avantage du post-traitement PPK par rapport au RTK est que les opérations de traitement des données peuvent être optimisées en post-traitement, incluant un traitement vers l'avant et vers l'arrière, tandis qu'en temps réel, toute interruption ou incompatibilité dans les corrections et leur transmission entraînera un positionnement d'une précision moindre.
Un premier avantage clé du post-traitement GNSS (PPK) par rapport au temps réel (RTK) est que le système utilisé sur le terrain n'a pas besoin de liaison de données (datalink)/radio pour injecter les corrections RTCM provenant des CORS dans le système INS/GNSS.
La principale limite à l'adoption du post-traitement est la nécessité pour l'application finale d'agir sur l'environnement. En revanche, si votre application peut tolérer le temps de traitement supplémentaire nécessaire pour produire une trajectoire optimisée, cela améliorera considérablement la qualité des données pour l'ensemble de vos livrables.
