Los robots arrasan en los premios con nuestros sensores
«Los productos de SBG Systems son de primera categoría y proporcionan toda la exactitud y precisión que necesitamos. Es importante destacar que la documentación y el soporte técnico son excelentes, lo cual resulta especialmente beneficioso para estudiantes como nosotros. Un agradecimiento especial al Sr. Jérémy Colombel y al Sr. Nicolas Michel aquí en Singapur, quienes nos han ayudado muchísimo». | Isabella Lu, ingeniera eléctrica, equipo Bumblebee
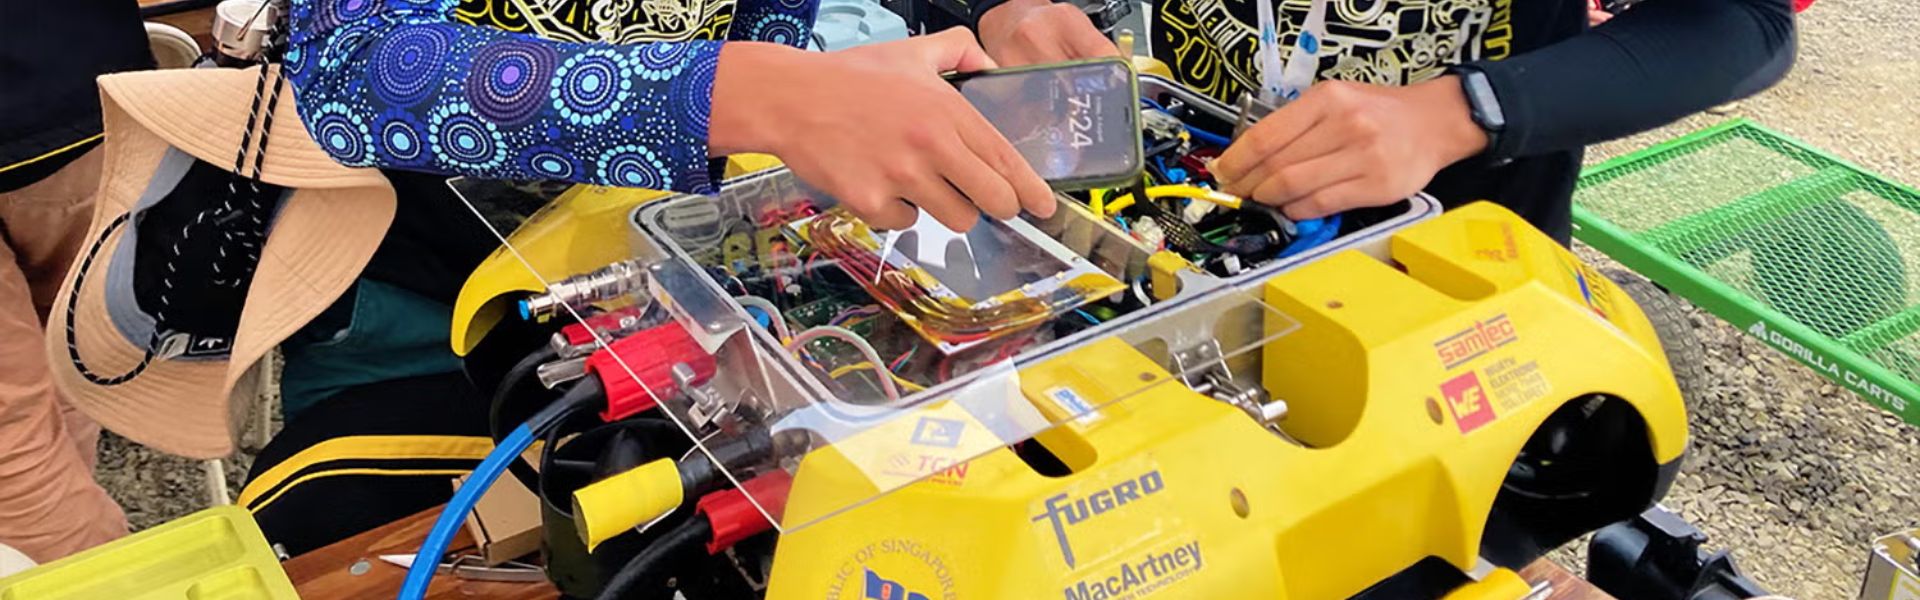
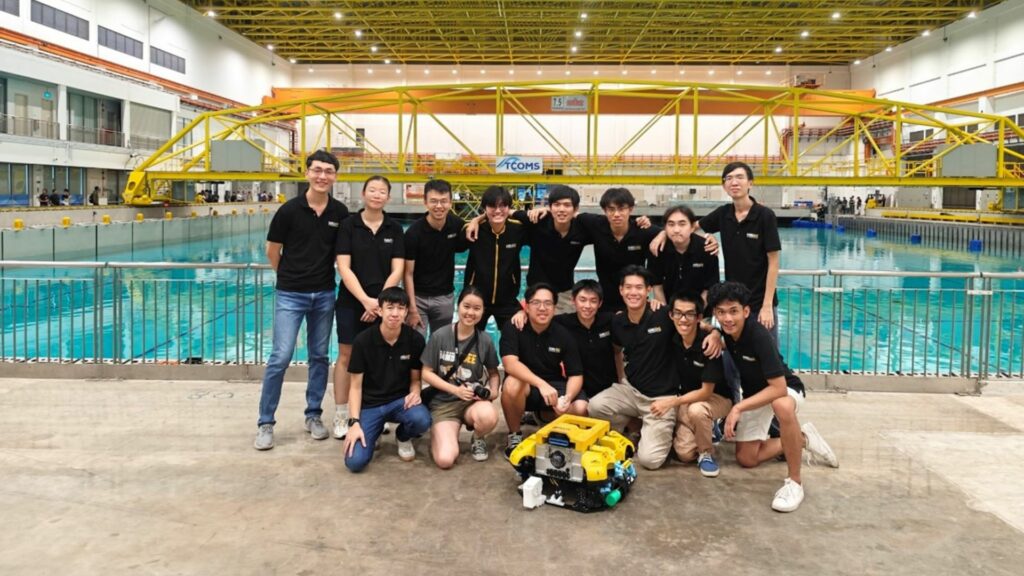
El equipo Bumblebee reúne a estudiantes innovadores de la CDE, la SoC y la Escuela de Negocios de la NUS en la Universidad Nacional de Singapur. Además, su visión es crear los sistemas autónomos del futuro. De hecho, el equipo diseña y construye vehículos marítimos que navegan tanto bajo el agua como en la superficie. Asimismo, su enfoque se centra en impulsar la autonomía en entornos marinos complejos.
Por último, estudiantes de ingeniería mecánica, eléctrica e informática, informática teórica y empresariales aportan su diversa experiencia al equipo.
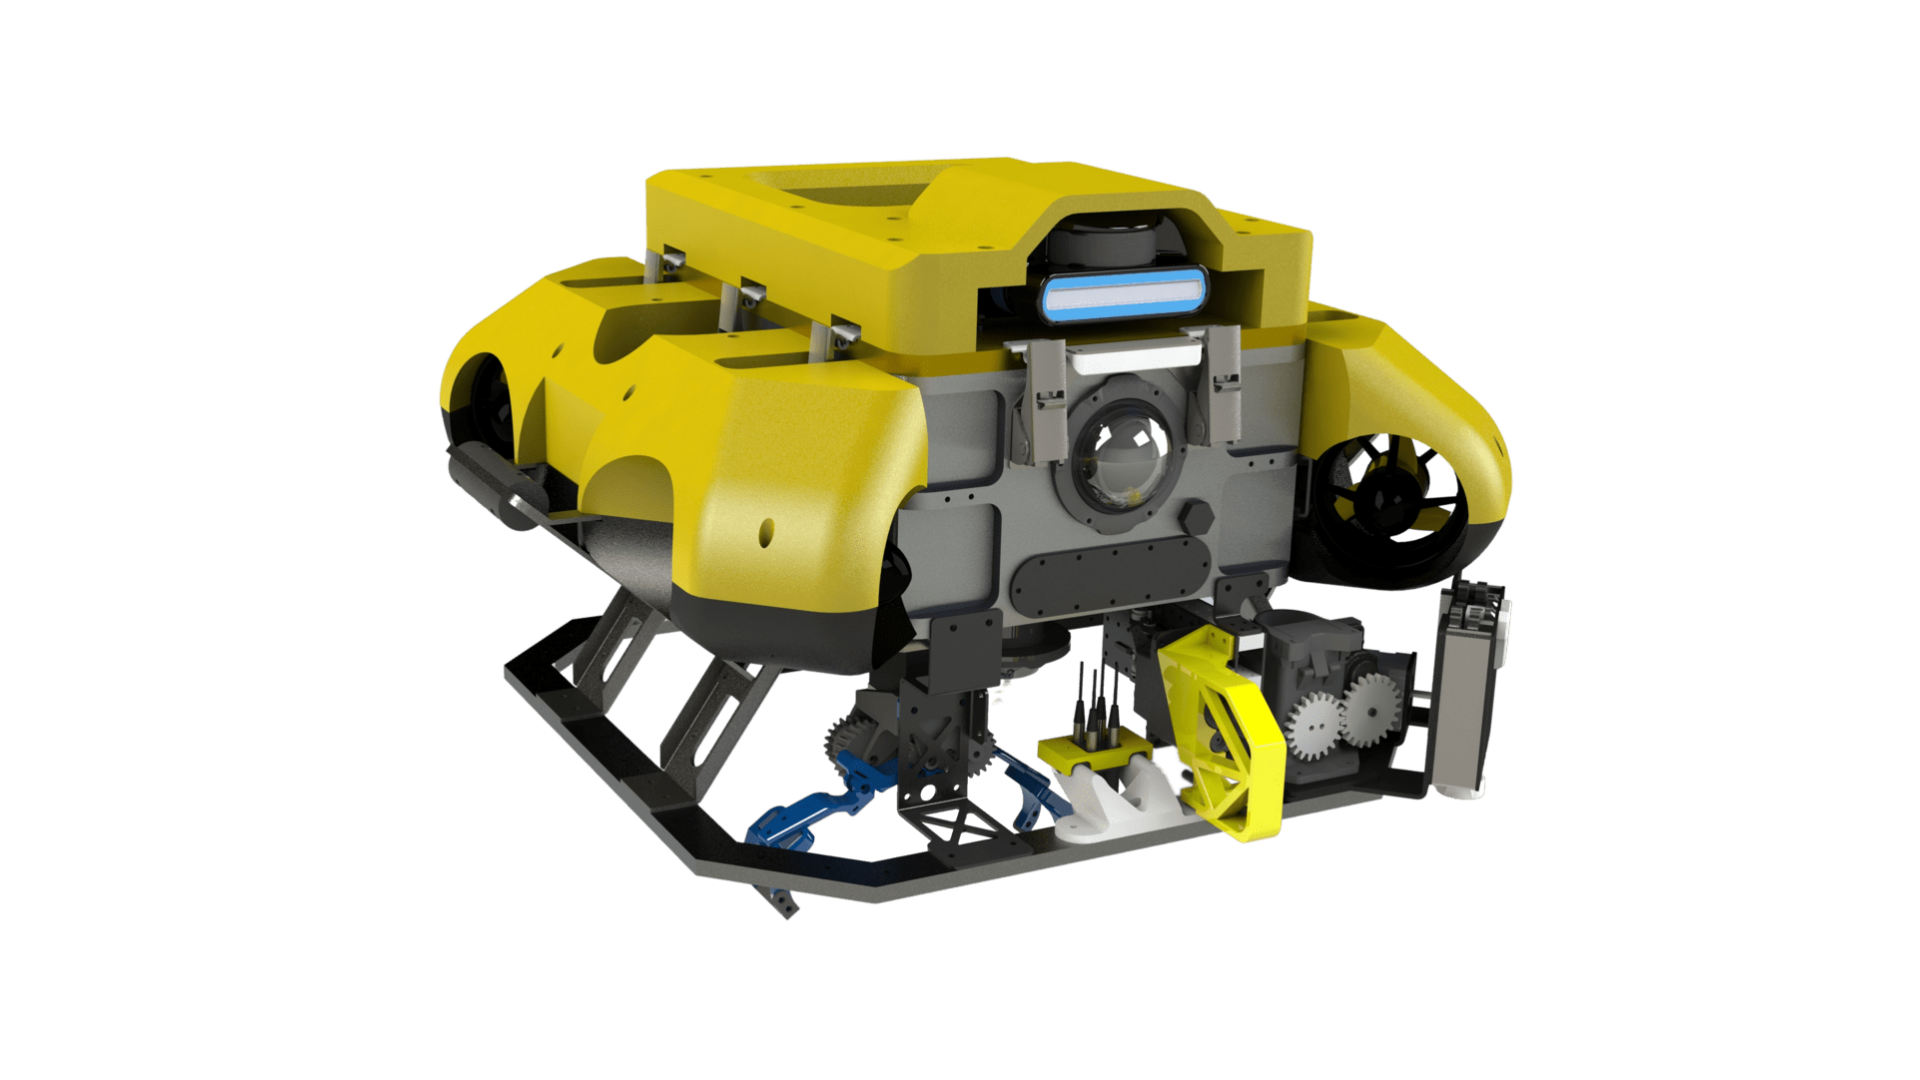
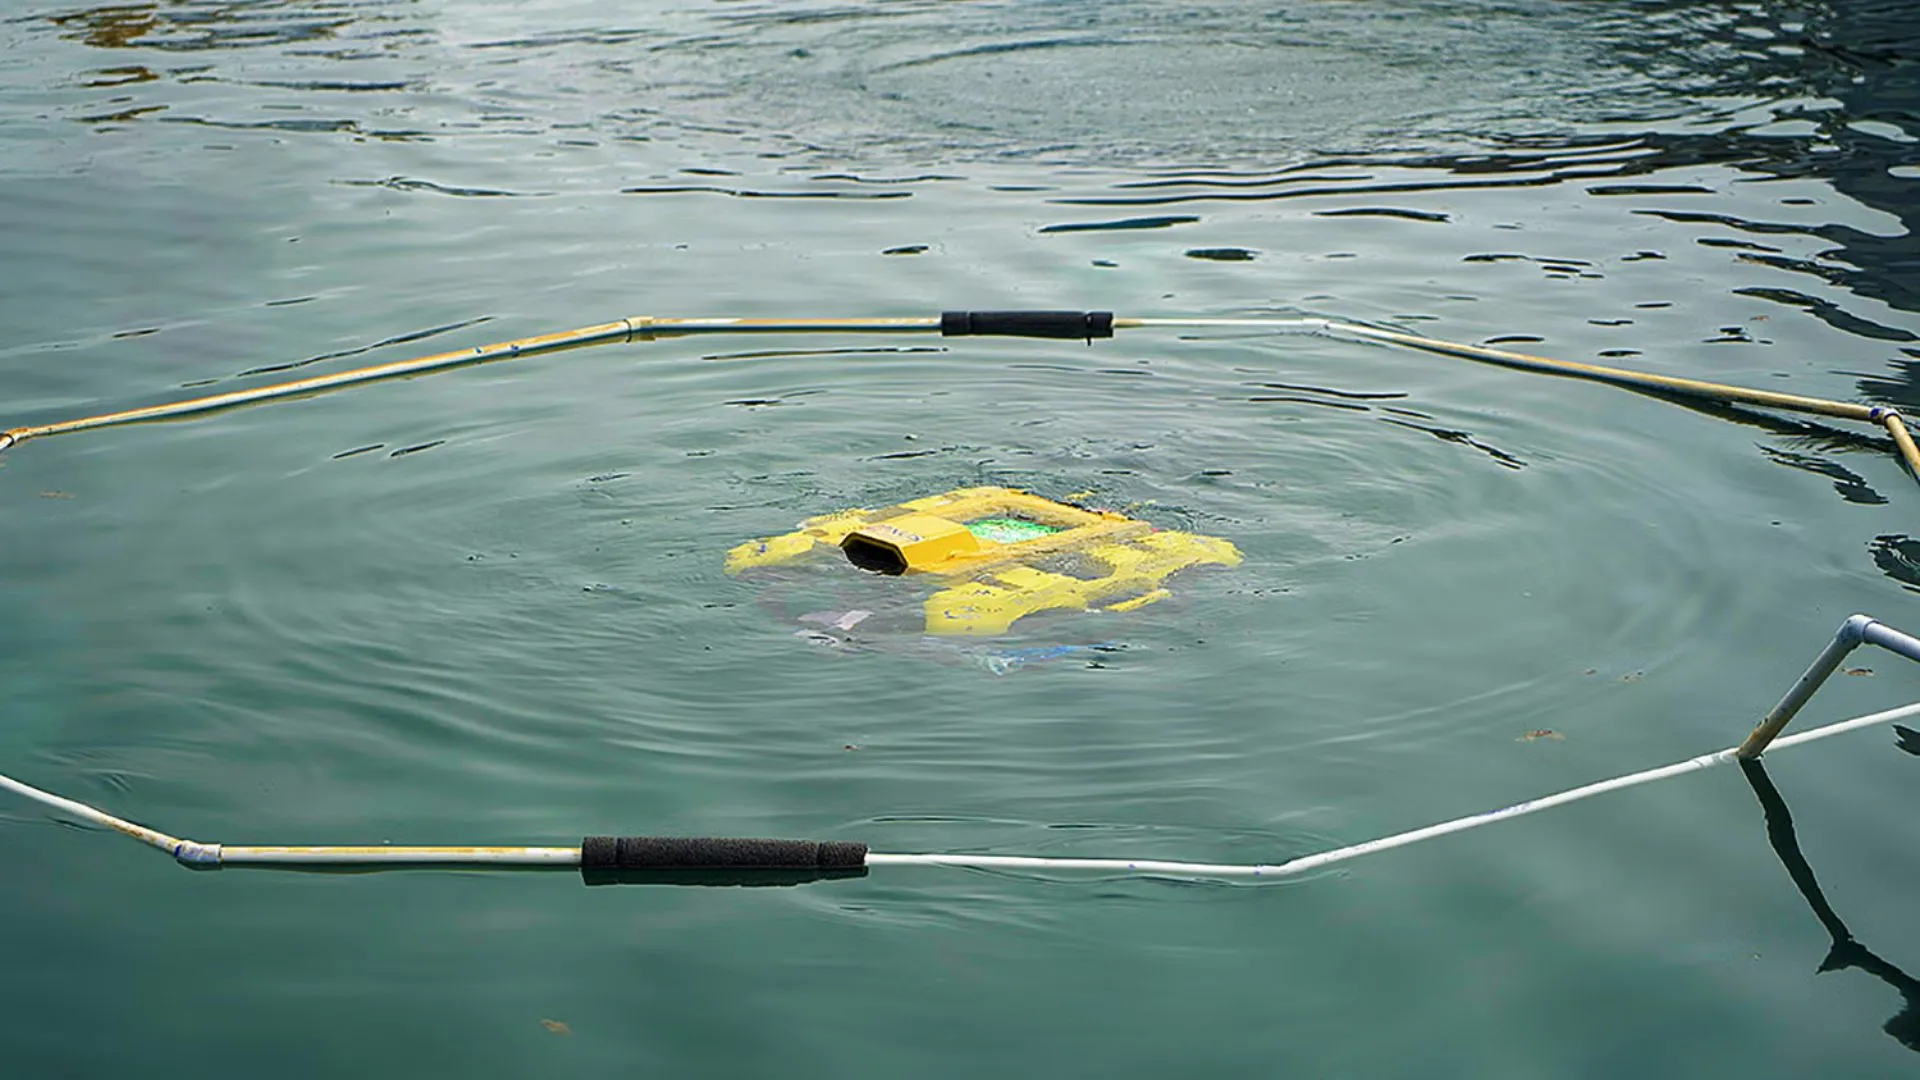
El sistema actual del equipo Bumblebee consta de tres vehículos con capacidad autónoma: BBAUV4.1 (vehículo submarino autónomo), ASV 3.0 (vehículo de superficie autónomo) y Jellyfish (vehículo aéreo no tripulado).
Estos vehículos han cosechado un éxito notable en competiciones internacionales, como el RoboSub Challenge y RobotX.
Necesidad de un INS preciso y robusto
El equipo Bumblebee necesitaba una IMU de alta precisión, robusta y de baja latencia con una unidad GPS para lograr una localización y navegación precisas en un entorno marítimo. Sus requisitos clave incluían:
- Precisión de balanceo y cabeceo inferior a 1 grado.
- Compatibilidad con Ubuntu, preferiblemente con un controlador ROS o un controlador de terceros fácilmente disponible.
- Blindaje magnético integrado adecuado para evitar interferencias.
- Conectores robustos y estándar.
- Compatibilidad con posicionamiento RTK (Cinemática en Tiempo Real).
Estos sensores se montarían en una plataforma WAM-V modificada utilizada para misiones autónomas en entornos marítimos, permitiendo la navegación, la evitación de obstáculos, la detección de objetos y la planificación de misiones.
¿Por qué el equipo Bumblebee eligió SBG Systems?
El equipo Bumblebee llevó a cabo una evaluación exhaustiva de varios proveedores de IMU. De hecho, decidieron asociarse con SBG Systems debido a varios factores clave:
1 – Carcasa resistente a la intemperie: Los sensores de SBG Systems cuentan con carcasas IP-68 resistentes a la intemperie, lo que los hace adecuados para aplicaciones marítimas.
2 – Credibilidad del fabricante: La reputación de SBG Systems en el campo de los sensores inerciales y sistemas de navegación desempeñó un papel significativo en su decisión.
3 – Avances técnicos: El sensor Ellipse-D de SBG Systems ofreció características avanzadas, incluyendo GPS de doble antena y datos de rumbo mejorados, reduciendo la necesidad de calibración del magnetómetro.
4 – Soporte experto: El equipo Bumblebee recibió valioso asesoramiento técnico de los expertos, quienes estuvieron disponibles en todo momento para ayudar.
Orientación precisa y sólido soporte
Tras integrar el Ellipse-D de SBG Systems en sus sistemas, el equipo Bumblebee experimentó mejoras significativas:
- GNSS de doble antena: La adición de GNSS de doble antena eliminó la influencia de las interferencias magnéticas, proporcionando datos de orientación precisos y lecturas de rumbo absoluto, fundamentales para la navegación sobre masas de agua.
- Calibración del giróscopo: El equipo recibió el apoyo de los ingenieros de SBG Systems para abordar los problemas de sesgo del giróscopo y garantizar un rendimiento estable.
Una combinación perfecta
Ellipse-D se adaptó perfectamente a las restricciones de la aplicación ASV del equipo Bumblebee, proporcionando la precisión, robustez y facilidad de integración requeridas.
El equipo Bumblebee valoró varios beneficios de utilizar los productos de SBG Systems:
✦ Soporte rápido: El equipo de asistencia brindó ayuda oportuna cuando fue necesario.
✦ Documentación detallada: Se disponía de hojas de datos exhaustivas y guías de aplicación, lo que facilitó la integración y la resolución de problemas.
✦ Facilidad de integración: Los sensores de SBG Systems fueron diseñados con orificios de montaje y conectividad USB Plug-and-Play, simplificando su integración.
✦ Precios con descuento: La rentabilidad de los precios fue beneficiosa para un proyecto liderado por estudiantes.
✦ Carcasa impermeable y duradera: Las carcasas resistentes a la intemperie de los sensores de SBG Systems contribuyeron a su durabilidad en entornos marítimos.
Tres cosas que al equipo Bumblebee le encantan de nosotros
1 – Sinceridad y compromiso: SBG Systems demostró un compromiso notable para apoyar al equipo Bumblebee más allá de una relación típica entre proveedor y cliente, haciendo un esfuerzo Extra para contribuir al éxito del equipo.
2 – Pasión y dedicación de los ingenieros: La pasión y el conocimiento de los ingenieros de soporte de SBG Systems resonaron con el amor del equipo Bumblebee por la robótica y la tecnología.
3 – Amplia documentación y soporte: La extensa documentación y el soporte, junto con la asistencia del equipo de ventas, hicieron que el proceso de integración fuera más fluido para el equipo estudiantil.
Bumblebee participó recientemente en el Maritime RoboSub Challenge 2023 celebrado en las instalaciones de US Naval Transdec en San Diego, California, con un total de 35 equipos de 5 países. Se proclamaron campeones, junto con los otros logros enumerados a continuación.
Premios RoboSub 2023:
- 1.er puesto en el Desafío de Autonomía
- 1.er puesto en Evaluación de Sistemas
- 1.er puesto en Sitio Web
- 2.º puesto en Documentación de Diseño
SBG Systems extiende sus mejores deseos al equipo Bumblebee para todos sus futuros proyectos.
Ellipse-D
El Ellipse-D es un sistema de navegación inercial que integra un GNSS RTK de doble antena y doble frecuencia que es compatible con nuestro software de postprocesamiento Qinertia.
Diseñado para aplicaciones robóticas y geoespaciales, puede fusionar la entrada del odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.

Solicitar presupuesto para el Ellipse-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Qué es el sistema de guía inercial de un USV?
Un sistema de guía inercial para un vehículo de superficie no tripulado (USV) es fundamental para lograr una navegación y un control precisos, especialmente cuando el GNSS no está disponible. Los sensores inerciales registran el movimiento y la orientación, lo que permite una navegación eficaz en entornos complejos.
Los Sistemas de Navegación Inercial (INS) integran los datos de la IMU con otros sistemas, como GNSS o registros de velocidad Doppler (DVL), para mejorar la precisión. También emplean algoritmos de navegación, como el filtrado de Kalman, para calcular la posición y la velocidad.
Los sensores inerciales facilitan la operación autónoma al proporcionar datos precisos de rumbo y posición para diversas aplicaciones. Garantizan un funcionamiento eficaz en condiciones sin cobertura GNSS y permiten realizar ajustes en tiempo real para mejorar la maniobrabilidad.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
