


OEM Ellipse-N Sistema de navegación inercial de antena única
El OEM Ellipse-N forma parte de los sistemas de navegación inercial SMD compactos y de alto rendimiento asistidos por GNSS, diseñados para mediciones precisas de orientación, posición y movimiento vertical (heave) en un factor de forma en miniatura.
Esta solución avanzada integra una unidad de medición inercial (IMU) con un receptor GNSS de doble banda y cuádruple constelación, aprovechando la tecnología de fusión de sensores de vanguardia para ofrecer un rendimiento fiable, incluso en entornos exigentes. Equipado con rumbo de antena única, garantiza una precisión y estabilidad excepcionales para aplicaciones que requieren un rumbo preciso, incluso en condiciones estáticas.
Descubra todas las características y aplicaciones del OEM Ellipse-N.
Descubra todas las características
El OEM Ellipse-N integra un receptor GNSS de alto rendimiento (L1/L2 GPS, GLONASS, GALILEO, BEIDOU), capaz de posicionamiento DGNSS, SBAS y RTK. También cuenta con rumbo de doble antena que ofrece un ángulo de rumbo robusto y preciso en las condiciones más exigentes. Además, ofrece una entrada DVL como característica adicional para mejorar el rendimiento en entornos marinos y submarinos complejos, como zonas bajo puentes o árboles, junto con la ayuda GNSS. La entrada DVL proporciona información de velocidad fiable incluso cuando las señales GNSS no están disponibles, lo que mejora significativamente la precisión de la navegación a estima.


Especificaciones
Rendimiento de movimiento y navegación
1.2 m Posición vertical en punto simple
1.5 m Posición horizontal RTK
0,01 m + 1 ppm Posición vertical RTK
0,02 m + 1 ppm Posición horizontal PPK
0,01 m + 0,5 ppm * Posición vertical PPK
0,02 m + 1 ppm * Rollo/cabeceo en punto simple
0.1 ° Rollo/cabeceo RTK
0.05 ° Rollo/cabeceo PPK
0,03 ° * Rumbo en punto simple
0.2 ° Rumbo RTK
0.2 ° Rumbo PPK
0,1 ° *
Funciones de navegación
Antena GNSS simple y dual Precisión de oleaje en tiempo real
5 cm o 5 % de oleaje Período de oleaje en tiempo real
0 a 20 s Modo de oleaje en tiempo real
Ajuste automático Precisión de oleaje diferido
2 cm o 2,5 % Período de oleaje diferido
0 a 40 s
Perfiles de movimiento
Marino, Subacuático Aire
Avión, UAV de ala fija, Helicóptero, UAV Terrestre
Automoción, maquinaria pesada, vehículos todoterreno, peatones, ferrocarril, estático, camión
Rendimiento GNSS
Antena única interna Banda de frecuencia
Doble frecuencia Características GNSS
SBAS, RTK, RAW Señales GPS
L1C/A, L2C Señales Galileo
E1, E5b Señales Glonass
L1OF, L2OF Señales Beidou
B1/B2 Tiempo hasta la primera posición GNSS
< 24 s Jamming y spoofing
Mitigación avanzada e indicadores, compatible con OSNMA
Rendimiento del magnetómetro
50 Gauss Estabilidad del factor de escala (%)
0.5 % Ruido (mGauss)
3 mGauss Estabilidad del sesgo (mGauss)
1 mGauss Resolución (mGauss)
1,5 mGauss Frecuencia de muestreo (Hz)
100 Hz Ancho de banda (Hz)
22 Hz
Especificaciones ambientales y rango operativo
Aluminio, acabado superficial conductor Temperatura de funcionamiento
-40 °C a 78 °C Vibraciones
8g RMS – 20Hz a 2 kHz Golpes (operativos)
100g 6ms, onda semisenoidal Impactos (no operativo)
500 g 0,1 ms, onda semisenoidal MTBF (calculado)
218 000 horas Cumple con
MIL-STD-810G
Interfaces
GNSS, RTCM, odómetro, DVL, magnetómetro externo Protocolos de salida
NMEA, Binary sbgECom, TSS, KVH, Dolog Protocolos de entrada
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Tasa de salida
200 Hz, 1000 Hz (datos de IMU) Puertos serie
RS-232/422 hasta 2 Mbps: hasta 3 entradas/salidas CAN
1x CAN 2.0 A/B, hasta 1 Mbps Sincronización OUT
PPS, disparador hasta 200 Hz – 1 salida Sincronización IN
PPS, marcador de eventos hasta 1 kHz – 2 entradas
Especificaciones mecánicas y eléctricas
2,5 a 5,5 VCC Consumo de energía
600 mW Alimentación de antena
3,0 VCC – máx. 30 mA por antena | Ganancia: 17 – 50 dB Peso (g)
17 g Dimensiones (La x An x Al)
29,5 x 25,5 x 16 mm
Especificaciones de temporización
< 200 ns Precisión PPS
< 1 µs (jitter < 1 µs) Deriva en navegación a estima
1 ppm
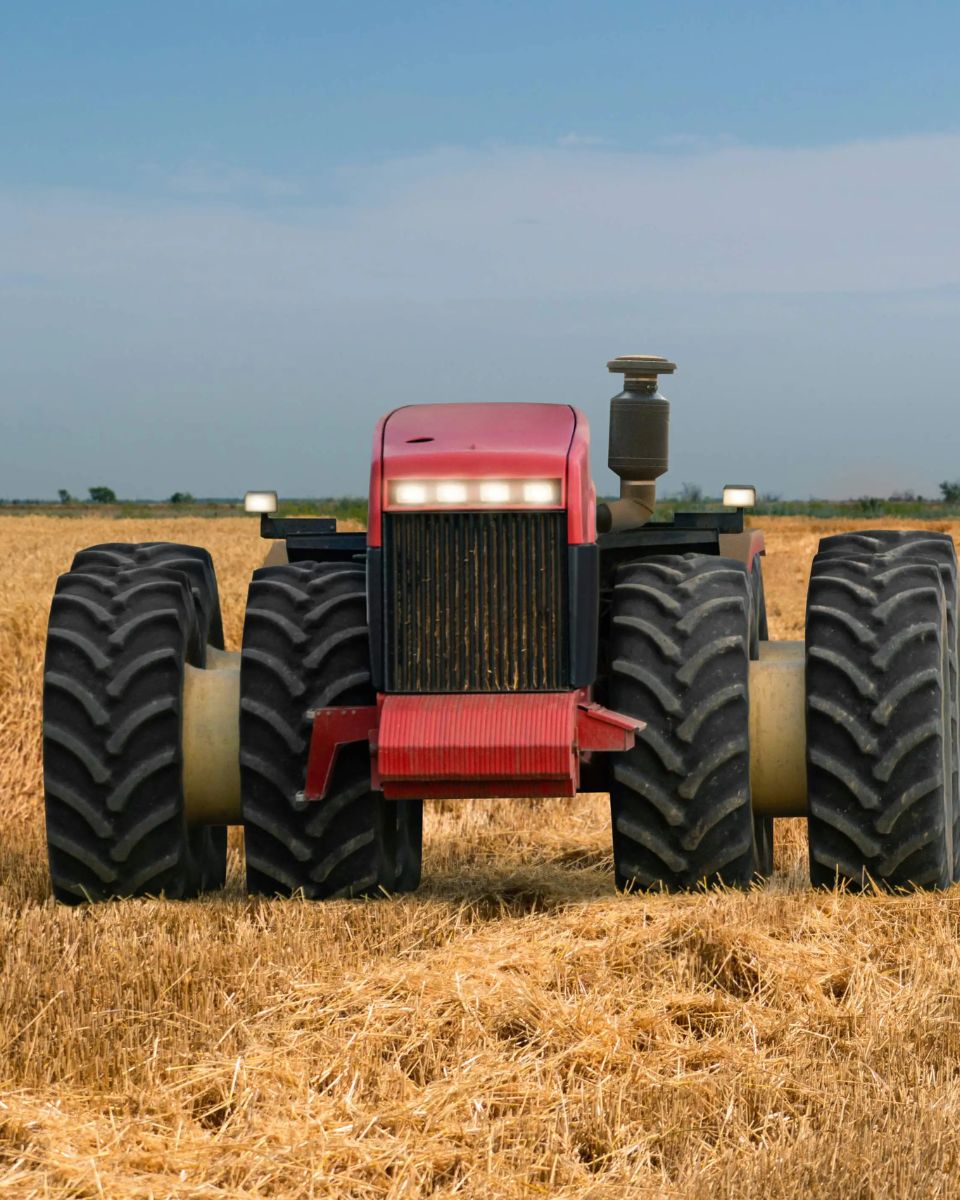
Aplicaciones del OEM Ellipse-N
El OEM Ellipse-N le ofrece precisión y versatilidad, llevando la navegación inercial asistida por GNSS avanzada a un amplio espectro de aplicaciones.
Desde vehículos autónomos y UAVs hasta robótica y embarcaciones marinas, garantiza una precisión, fiabilidad y rendimiento en tiempo real excepcionales.
Nuestra experiencia abarca la industria aeroespacial, defensa, robótica y más, ofreciendo una calidad y fiabilidad inigualables a nuestros socios.
Descubra todas las aplicaciones.
Hoja de datos del OEM Ellipse-N
¡Reciba todas las características y especificaciones del sensor directamente en su correo electrónico!
Comparar con otros productos
Compare nuestra gama de sensores inerciales más avanzada para la navegación, el movimiento y la medición de balances (heave).
Las especificaciones completas se pueden encontrar en el Manual de Hardware disponible bajo petición.
-

OEM Ellipse-N
- Posición horizontal de punto único
- 1.2 m
- Rollo/cabeceo en punto simple
- 0.1 °
- Rumbo en punto simple
- 0.2 °
- Receptor GNSS
- Antena única interna
- Registrador de datos
- –
- Ethernet
- –
- Peso (g)
- 17 g
- Dimensiones (La x An x Al)
- 29,5 x 25,5 x 16 mm
-
- Posición horizontal de punto único
- 1.2 m
- Rollo/cabeceo en punto simple
- 0.1 °
- Rumbo en punto simple
- 0.2 °
- Receptor GNSS
- Antena dual geodésica interna
- Registrador de datos
- –
- Ethernet
- –
- Peso (g)
- 17 g
- Dimensiones (La x An x Al)
- 29,5 x 25,5 x 16 mm
-
- Posición horizontal de punto único
- 1.2 m
- Rollo/cabeceo en punto simple
- 0.03 °
- Rumbo en punto simple
- 0.08 °
- Receptor GNSS
- Antena dual interna
- Registrador de datos
- 8 GB o 48 h a 200 Hz
- Ethernet
- Dúplex completo (10/100 base-T), PTP / NTP, NTRIP, interfaz web, FTP
- Peso (g)
- 38 g
- Dimensiones (La x An x Al)
- 50 x 37 x 23 mm
-
- Posición horizontal de punto único
- 1.2 m
- Rollo/cabeceo en punto simple
- 0.03 °
- Rumbo en punto simple
- 0.06 °
- Receptor GNSS
- Antena dual geodésica interna
- Registrador de datos
- 8 GB o 48 h a 200 Hz
- Ethernet
- Dúplex completo (10/100 base-T), PTP / NTP, NTRIP, interfaz web, FTP
- Peso (g)
- 76 g
- Dimensiones (La x An x Al)
- 51,5 x 78,75 x 20 mm


Controladores y software de compatibilidad


Documentación y recursos
Nuestros productos vienen con documentación en línea completa, diseñada para respaldar a los usuarios en cada paso. Desde guías de instalación hasta configuración avanzada y resolución de problemas, nuestros manuales claros y detallados garantizan una integración y un funcionamiento fluidos.
Nuestros casos de estudio
Explore casos de uso reales que demuestran cómo nuestros sensores OEM mejoran el rendimiento, reducen el tiempo de inactividad y optimizan la eficiencia operativa. Conozca cómo nuestras soluciones avanzadas y nuestras interfaces intuitivas proporcionan la precisión y el control que necesita para destacar en sus aplicaciones.


Productos y accesorios adicionales
Descubra cómo nuestras soluciones pueden transformar sus operaciones explorando nuestra diversa gama de aplicaciones. Con nuestros sensores y software de movimiento y navegación, obtiene acceso a tecnologías de vanguardia que impulsan el éxito y la innovación en su campo.
Únase a nosotros para desbloquear el potencial de las soluciones de navegación y posicionamiento inercial en varias industrias.

Qinertia GNSS-INS

Cables

Antenas GNSS
Proceso de producción
Descubra la precisión y la experiencia detrás de cada producto de SBG Systems. El siguiente video ofrece una visión interna de cómo diseñamos, fabricamos y probamos meticulosamente nuestros sistemas de navegación inercial de alto rendimiento. Desde la ingeniería avanzada hasta el control de calidad riguroso, nuestro proceso de producción garantiza que cada producto cumpla con los más altos estándares de fiabilidad y precisión.
¡Vea el video ahora para obtener más información!

Solicitar presupuesto
Hablan de nosotros
Presentamos las experiencias y testimonios de profesionales de la industria y clientes que han aprovechado nuestros productos en sus proyectos.
Descubra cómo nuestra tecnología innovadora ha transformado sus operaciones, mejorado la productividad y ofrecido resultados confiables en diversas aplicaciones.



Sección de preguntas frecuentes
Bienvenido a nuestra sección de preguntas frecuentes, donde abordamos sus dudas más urgentes sobre nuestra tecnología de vanguardia y sus aplicaciones. Aquí encontrará respuestas exhaustivas sobre las características de los productos, los procesos de instalación, consejos de solución de problemas y mejores prácticas para maximizar su experiencia. Tanto si es un nuevo usuario que busca orientación como si es un profesional experimentado en busca de información avanzada, nuestras preguntas frecuentes están diseñadas para proporcionarle la información que necesita.
¡Encuentre sus respuestas aquí!
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
¿Cómo puedo combinar sistemas inerciales con un LiDAR para la cartografía con drones?
La combinación de los sistemas inerciales de SBG Systems con LiDAR para el mapeo con drones mejora la precisión y la fiabilidad en la captura de datos geoespaciales precisos.
Así es como funciona la integración y cómo beneficia al mapeo basado en drones:
- Método de percepción remota que utiliza pulsos láser para medir distancias a la superficie terrestre, creando un mapa 3D detallado del terreno o las estructuras.
- El INS de SBG Systems combina una unidad de medición inercial (IMU) con datos GNSS para proporcionar un posicionamiento, una orientación (cabeceo, alabeo, guiñada) y una velocidad precisos, incluso en entornos sin GNSS.
El sistema inercial de SBG se sincroniza con los datos del LiDAR. El INS rastrea con precisión la posición y la orientación del dron, mientras que el LiDAR captura los detalles del terreno o de los objetos situados debajo.
Al conocer la orientación precisa del dron, los datos LiDAR se pueden posicionar con precisión en un espacio tridimensional.
El componente GNSS proporciona posicionamiento global, mientras que la IMU ofrece datos de orientación y movimiento en tiempo real. La combinación garantiza que, incluso cuando la señal GNSS sea débil o no esté disponible (por ejemplo, cerca de edificios altos o bosques densos), el INS pueda seguir rastreando la trayectoria y la posición del dron, permitiendo un mapeo LiDAR coherente.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
