Récord mundial de velocidad en bicicleta batido
Ellipse-N utilizado para posicionar las células de cronometraje oficial.
«El mejor INS que pudimos encontrar en el mercado fue el Ellipse-N de SBG Systems. El Ellipse-N tenía que ofrecer un alto nivel de precisión en la posición calculada, la velocidad 3D, las aceleraciones y los ángulos de Euler. Los resultados registrados nos dieron una visión detallada del comportamiento de la bicicleta durante la carrera». | Sr. Amerigo, fundador de Enginova
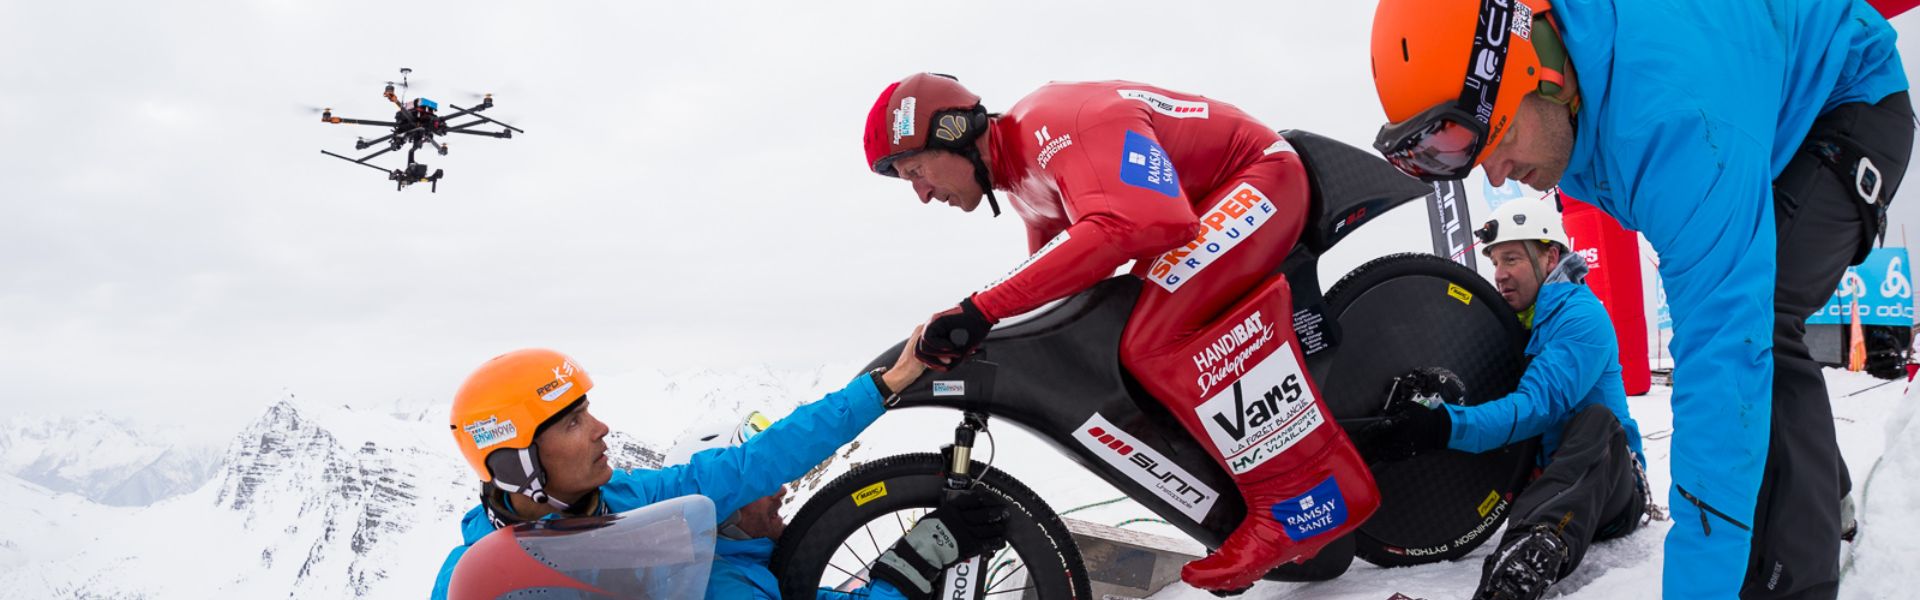
En 2000, Eric Barone fue el primer hombre en lanzarse desde la legendaria pista KL en Vars (Alpes), estableciendo un récord mundial a una velocidad de 222,22 km/h.
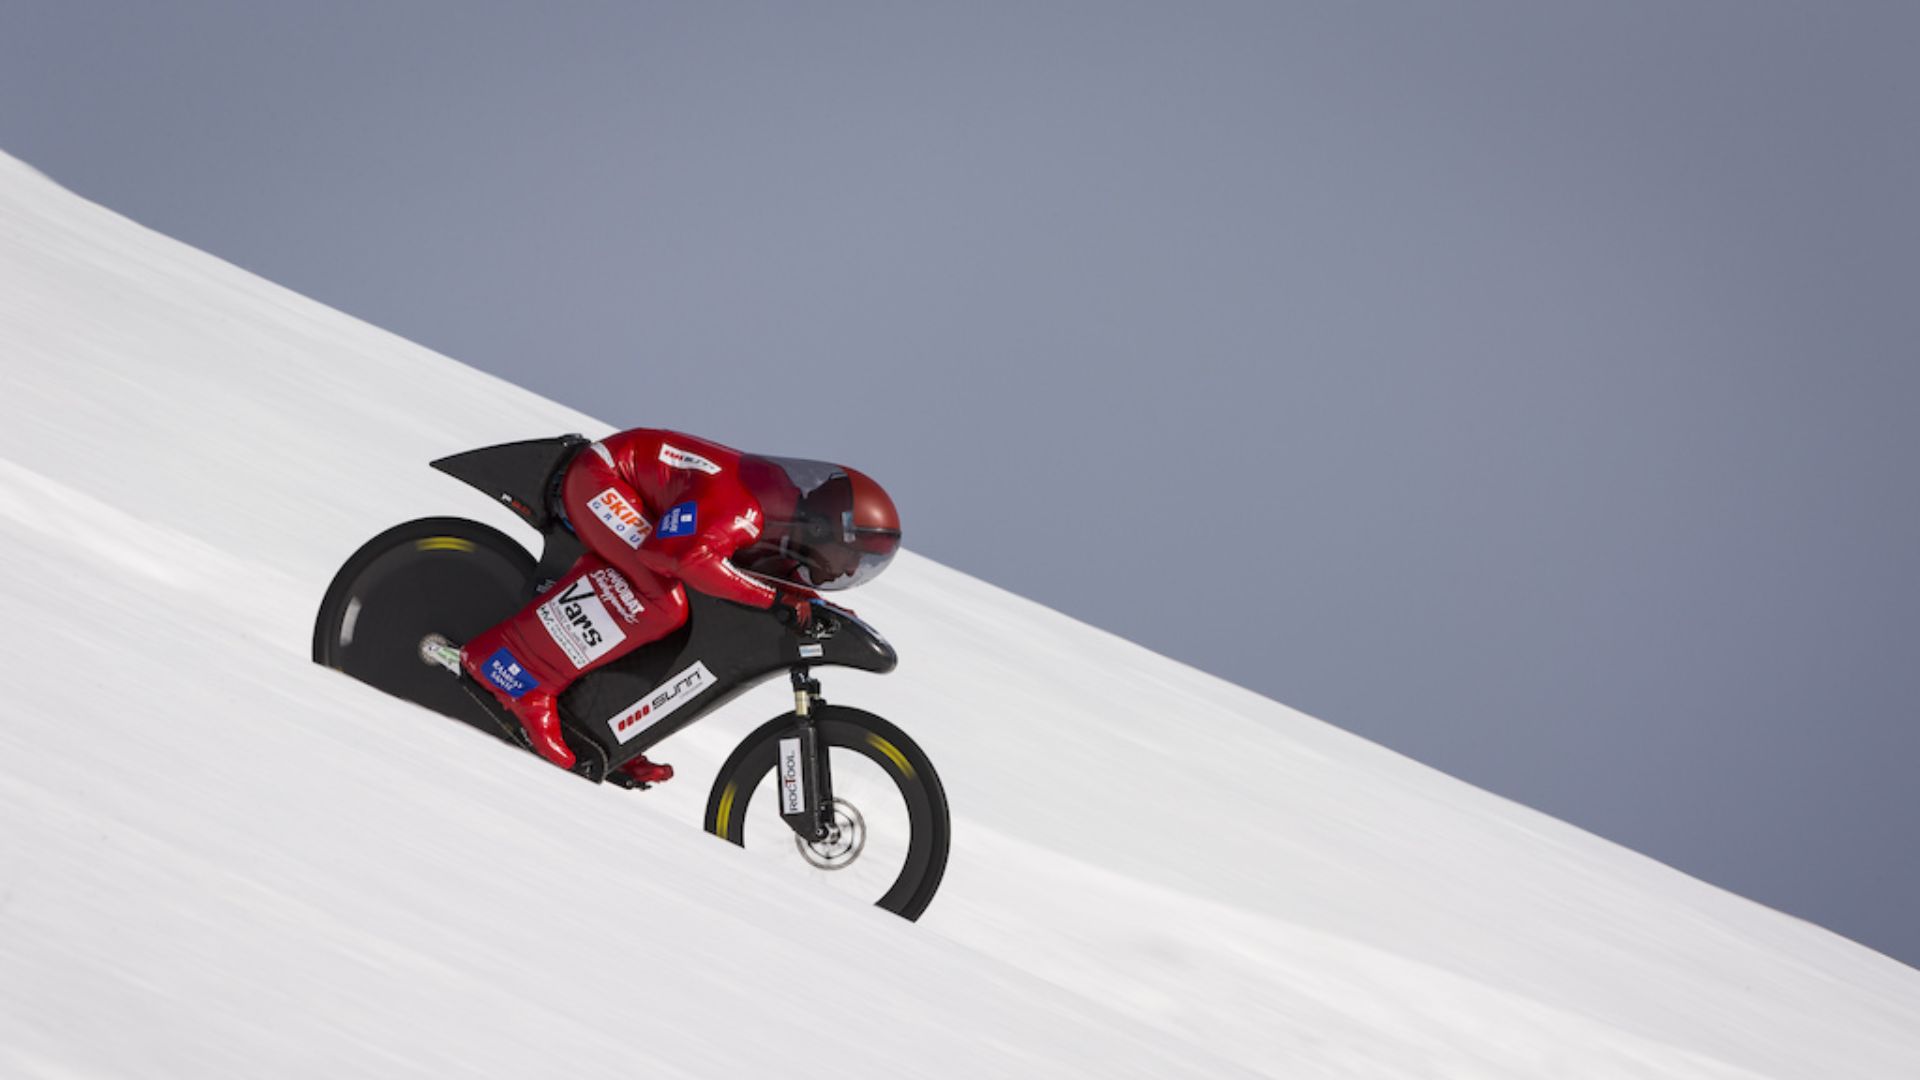
El 28 de marzo de 2015 a las 7:30 a. m., a pesar de las desfavorables condiciones meteorológicas, ¡Eric Barone batió su propio récord mundial de velocidad en bicicleta alcanzando los 223,30 km/h!
Un día frío y ventoso para batir el récord mundial de velocidad en bicicleta
A las 7:30 de la mañana, desde la cima de la famosa pista de KL de Vars, llamada “Chabrieres”, Eric Barone se lanza.
Las ráfagas de viento dificultan mantener la bicicleta en su posición de salida. La sensación térmica alcanza los -20°C en esta mañana de sábado, mientras Eric Barone se enfrenta a un viento racheado.
Huelga decir que las condiciones meteorológicas estaban lejos de ser ideales, pero Eric logró conducir su bicicleta con éxito y la mantuvo rodando durante todo el descenso.
Durante los últimos 500 m, Eric consiguió equilibrar su trayectoria, aprovechando al máximo su potente bicicleta hecha a medida, y batió su propio récord mundial de velocidad: 223.30 km/h.
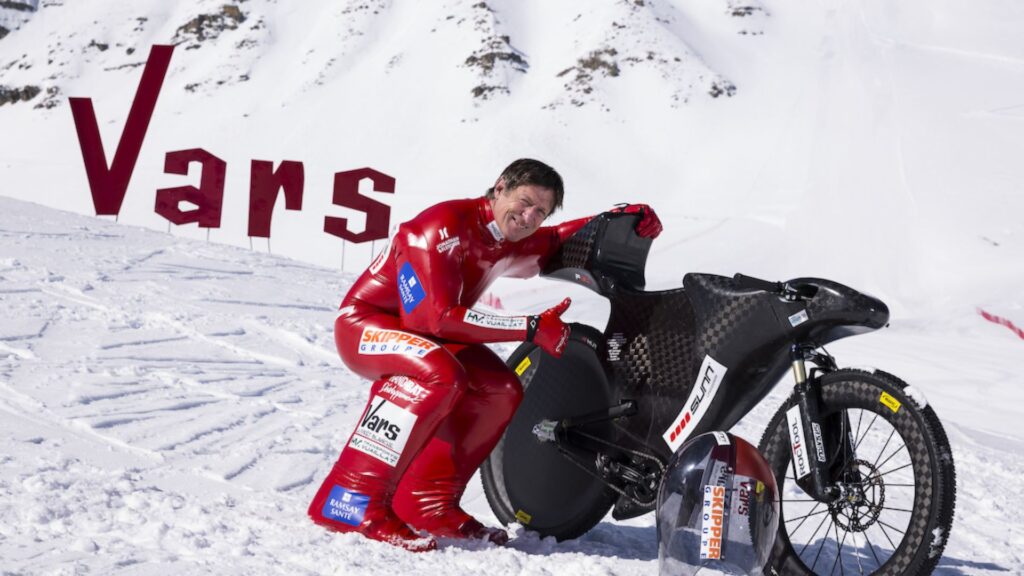
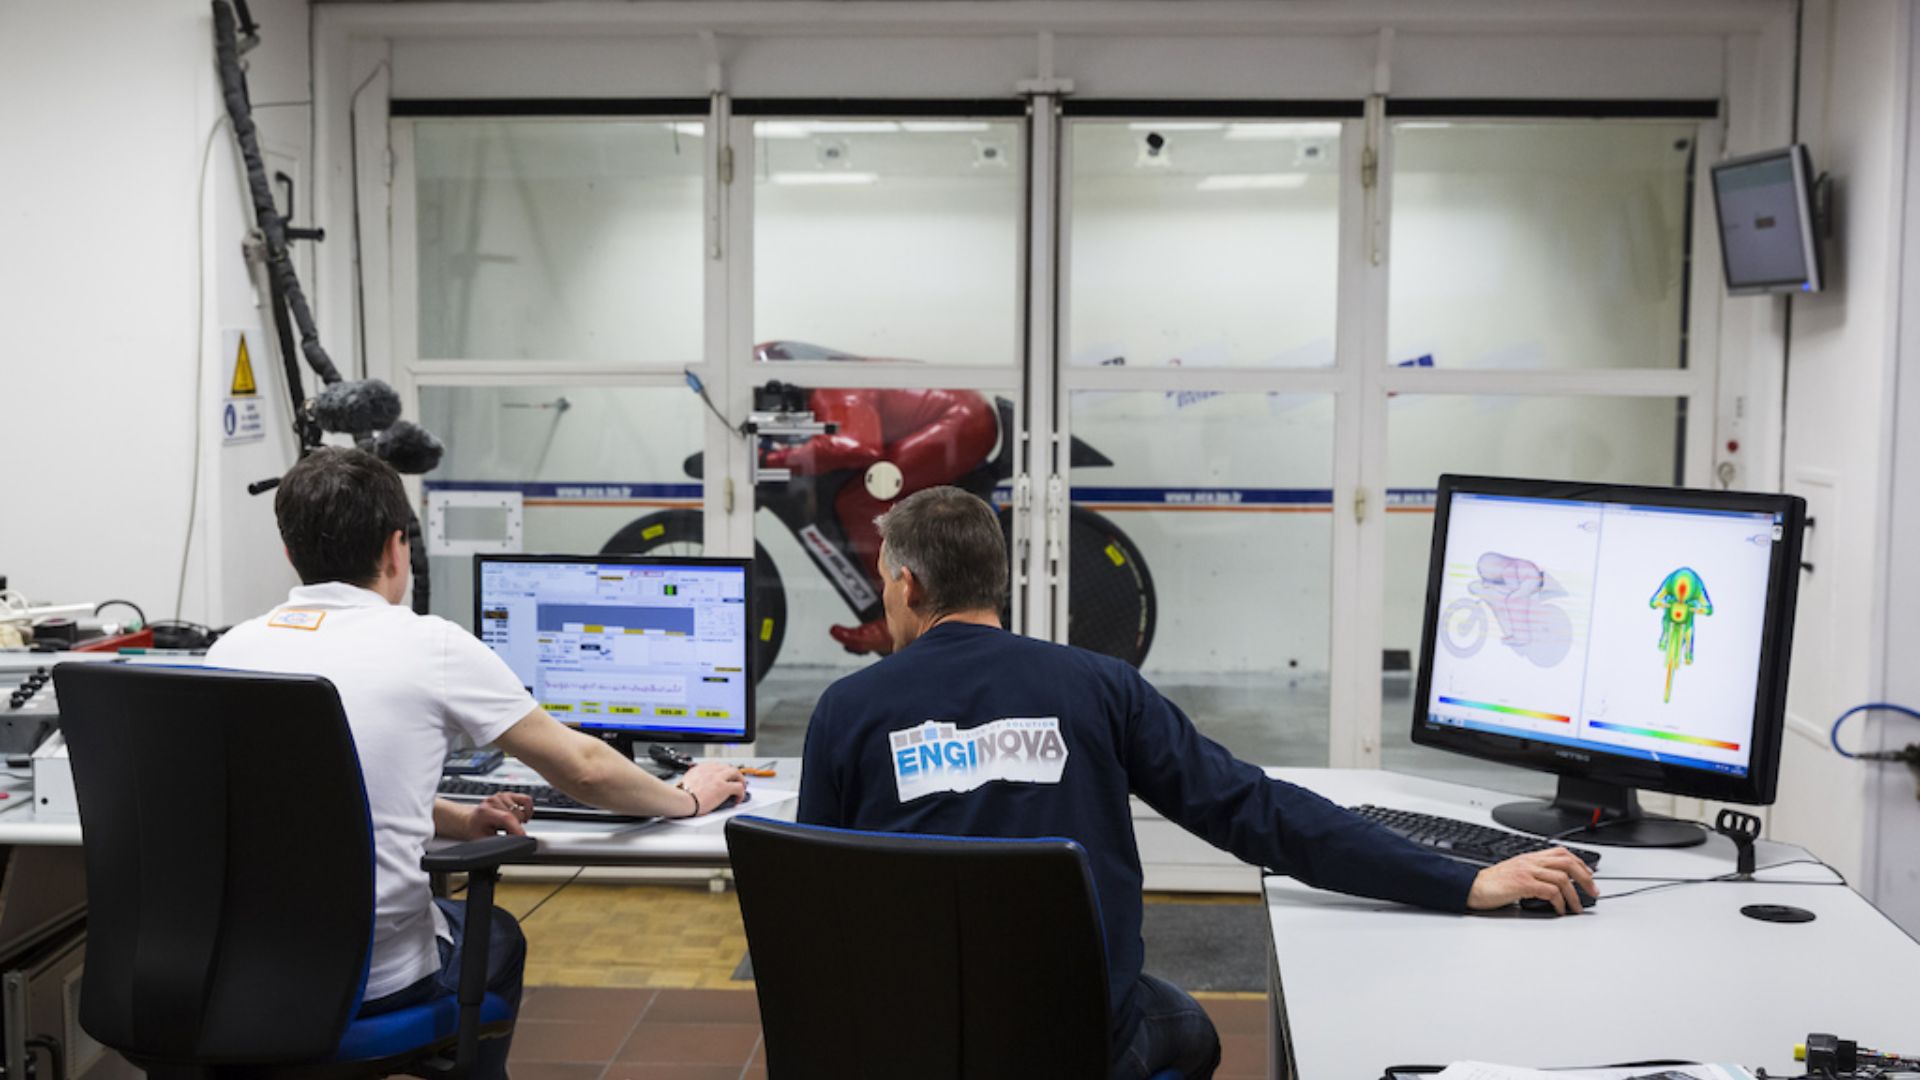
Con más de veinte años de experiencia en la dirección de proyectos e investigación en la industria de los deportes extremos (vela de alta velocidad, bicicleta de montaña, deportes de motor, etc.), Enginova desempeñó un papel fundamental en este logro combinando un prototipo con una bicicleta estándar.
Para alcanzar la máxima velocidad, el diseño del chasis de la bicicleta se basó en teorías aeronáuticas, integrando cálculos de ingeniería, la fabricación de carenados de carbono y pruebas en túnel de viento.
La pendiente también se optimizó para lograr una trayectoria recta.
Ellipse-N utilizado para posicionar las células cronométricas oficiales
En los intentos de récord mundial, el principal desafío es calcular dónde alcanzará Eric la velocidad máxima sin una pista de aceleración completa. Además, el Ellipse-N resolvió este punto crítico.
El Ellipse-N es un sistema de navegación inercial en miniatura con un receptor GNSS integrado. Montado en la bicicleta, proporcionó el comportamiento completo de la máquina a velocidades más bajas, comenzando cerca de los 180 km/h a mitad de pista. Además, los ingenieros utilizaron estos resultados para comparar y perfeccionar el software del simulador de velocidad.
A partir de estas grabaciones a «baja velocidad», los ingenieros de ENGINOVA extrapolaron dónde se produciría la velocidad máxima. Finalmente, colocaron las células cronométricas oficiales a 100 metros de distancia en la ubicación correcta.

“Durante este exitoso proyecto a largo plazo, los ingenieros de Investigación y Soporte de SBG SYSTEMS han demostrado un alto nivel de implicación, ayudándonos a ajustar nuestra cadena de medición y monitorización, y a analizar los resultados. Este trabajo en equipo nos ayudó mucho a alcanzar nuestro objetivo final. ¡Un trabajo realmente excelente!” | Sr. Amerigo, Enginova
Ellipse-N, el mejor INS para condiciones tan adversas
El mejor INS que pudimos encontrar en el mercado fue el Ellipse-N de SBG Systems. El Ellipse-N tenía que ofrecer un alto nivel de precisión en la posición calculada, la velocidad 3D, las aceleraciones y los ángulos de Euler. Los resultados registrados nos dieron una visión detallada del comportamiento de la bicicleta durante la carrera.
El software sbgCenter nos ayudó a comparar esta información registrada con las imágenes de alta frecuencia tomadas durante la carrera. ¡Una combinación increíble y muy eficiente!», afirma el Sr. Amerigo, fundador de Enginova.
Otro punto clave en la elección de Enginova ha sido la clase IP y el rango de temperatura de funcionamiento, un aspecto crucial al trabajar a 2700 metros de altitud. Con su carcasa IP68 y su calibración de temperatura de –40 a +85 °C, el Ellipse-N superó los requisitos y funcionó a la perfección en estas duras condiciones.
Ellipse-N
Ellipse-N es un Sistema de Navegación Inercial (INS) RTK compacto y de alto rendimiento con un receptor GNSS integrado de doble banda y cuatro constelaciones. Proporciona alabeo, cabeceo, rumbo y oleaje vertical, así como una posición GNSS centimétrica.
El sensor Ellipse-N es ideal para entornos dinámicos y condiciones GNSS adversas, pero también puede operar en aplicaciones de menor dinamismo con rumbo magnético.

Solicite un presupuesto para Ellipse-N
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más frecuentes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, ¡no dude en ponerse en contacto con nosotros directamente!
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Qué es el postprocesamiento GNSS?
El postprocesamiento GNSS, o PPK, es un enfoque en el cual las mediciones de datos GNSS sin procesar registradas en un receptor GNSS se procesan después de la actividad de adquisición de datos. Estas se pueden combinar con otras fuentes de mediciones GNSS para proporcionar la trayectoria cinemática más completa y precisa para dicho receptor GNSS, incluso en los entornos más desafiantes.
Estas otras fuentes pueden ser una estación base GNSS local en el proyecto de adquisición de datos o cerca de él, o estaciones de referencia de funcionamiento continuo (CORS) existentes, ofrecidas típicamente por agencias gubernamentales y/o proveedores comerciales de redes CORS.
Un software de post-procesamiento cinemático (PPK) puede utilizar información de órbita y reloj de satélites GNSS disponible gratuitamente para ayudar a mejorar aún más la precisión. El PPK permite la determinación precisa de la ubicación de una estación base GNSS local en un datum de marco de referencia de coordenadas global absoluto, que se utiliza.
El software PPK también permite admitir transformaciones complejas entre diferentes marcos de referencia de coordenadas para respaldar proyectos de ingeniería.
En otras palabras, da acceso a correcciones, mejora la precisión del proyecto e incluso puede reparar pérdidas de datos o errores durante el levantamiento o la instalación posterior a la misión.
¿Qué es el posicionamiento preciso de punto (PPP)?
El posicionamiento preciso en el punto (PPP) es una técnica de navegación por satélite que ofrece un posicionamiento de alta precisión mediante la corrección de los errores de las señales de los satélites. A diferencia de los métodos GNSS tradicionales, que a menudo dependen de estaciones de referencia terrestres (como en el RTK), el PPP utiliza datos de satélites globales y algoritmos avanzados para proporcionar información de ubicación precisa.
El PPP funciona en cualquier parte del mundo sin necesidad de estaciones de referencia locales. Esto lo hace adecuado para aplicaciones en entornos remotos o complejos donde la infraestructura terrestre es escasa. Mediante el uso de datos precisos de órbitas y relojes de satélites, junto con correcciones para los efectos atmosféricos y de multitrayectoria, el PPP minimiza los errores comunes del GNSS y puede alcanzar una precisión centimétrica.
Si bien el PPP puede utilizarse para el posicionamiento post-procesado, que implica el análisis de los datos recopilados a posteriori, también puede proporcionar soluciones de posicionamiento en tiempo real. El PPP en tiempo real (RTPPP) está cada vez más disponible, permitiendo a los usuarios recibir correcciones y determinar su posición en tiempo real.
