Coche de carreras autónomo
AMZ eligió el INS Ellipse-N, ligero y de reducido tamaño, para el análisis del movimiento, la sincronización de equipos y la dinámica del vehículo.
«Necesitábamos un sistema de navegación inercial de alta gama y gran robustez que facilitara la tarea de fusión de sensores, por ejemplo, con un LiDAR». | Miguel de la Iglesia Valls, miembro del equipo
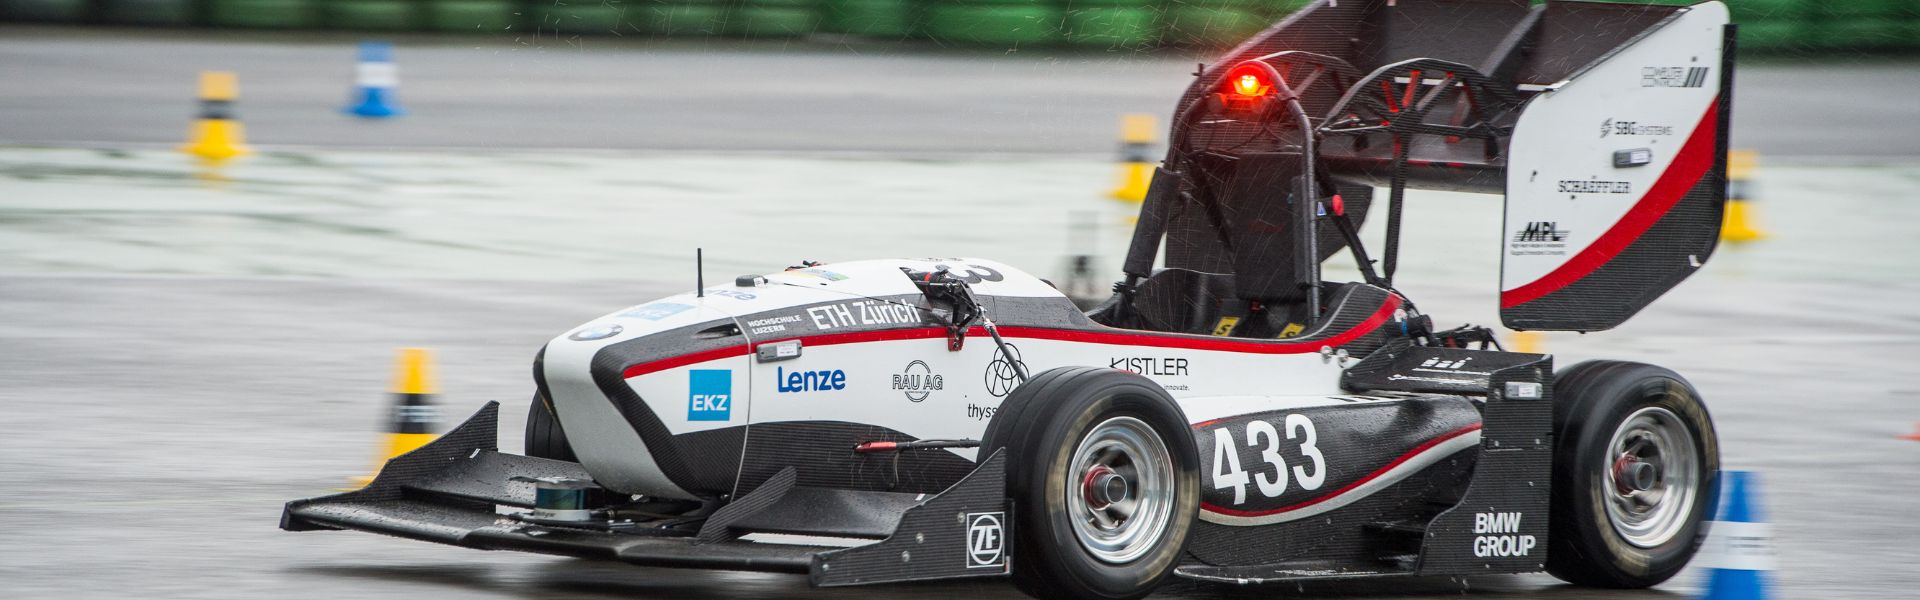
IMU y GPS, partes fundamentales del coche autónomo
Por primera vez en la historia, Formula Student Germany introdujo una categoría sin conductor, en la que los coches de carrera tuvieron que adaptarse para conducir sin intervención humana alguna.
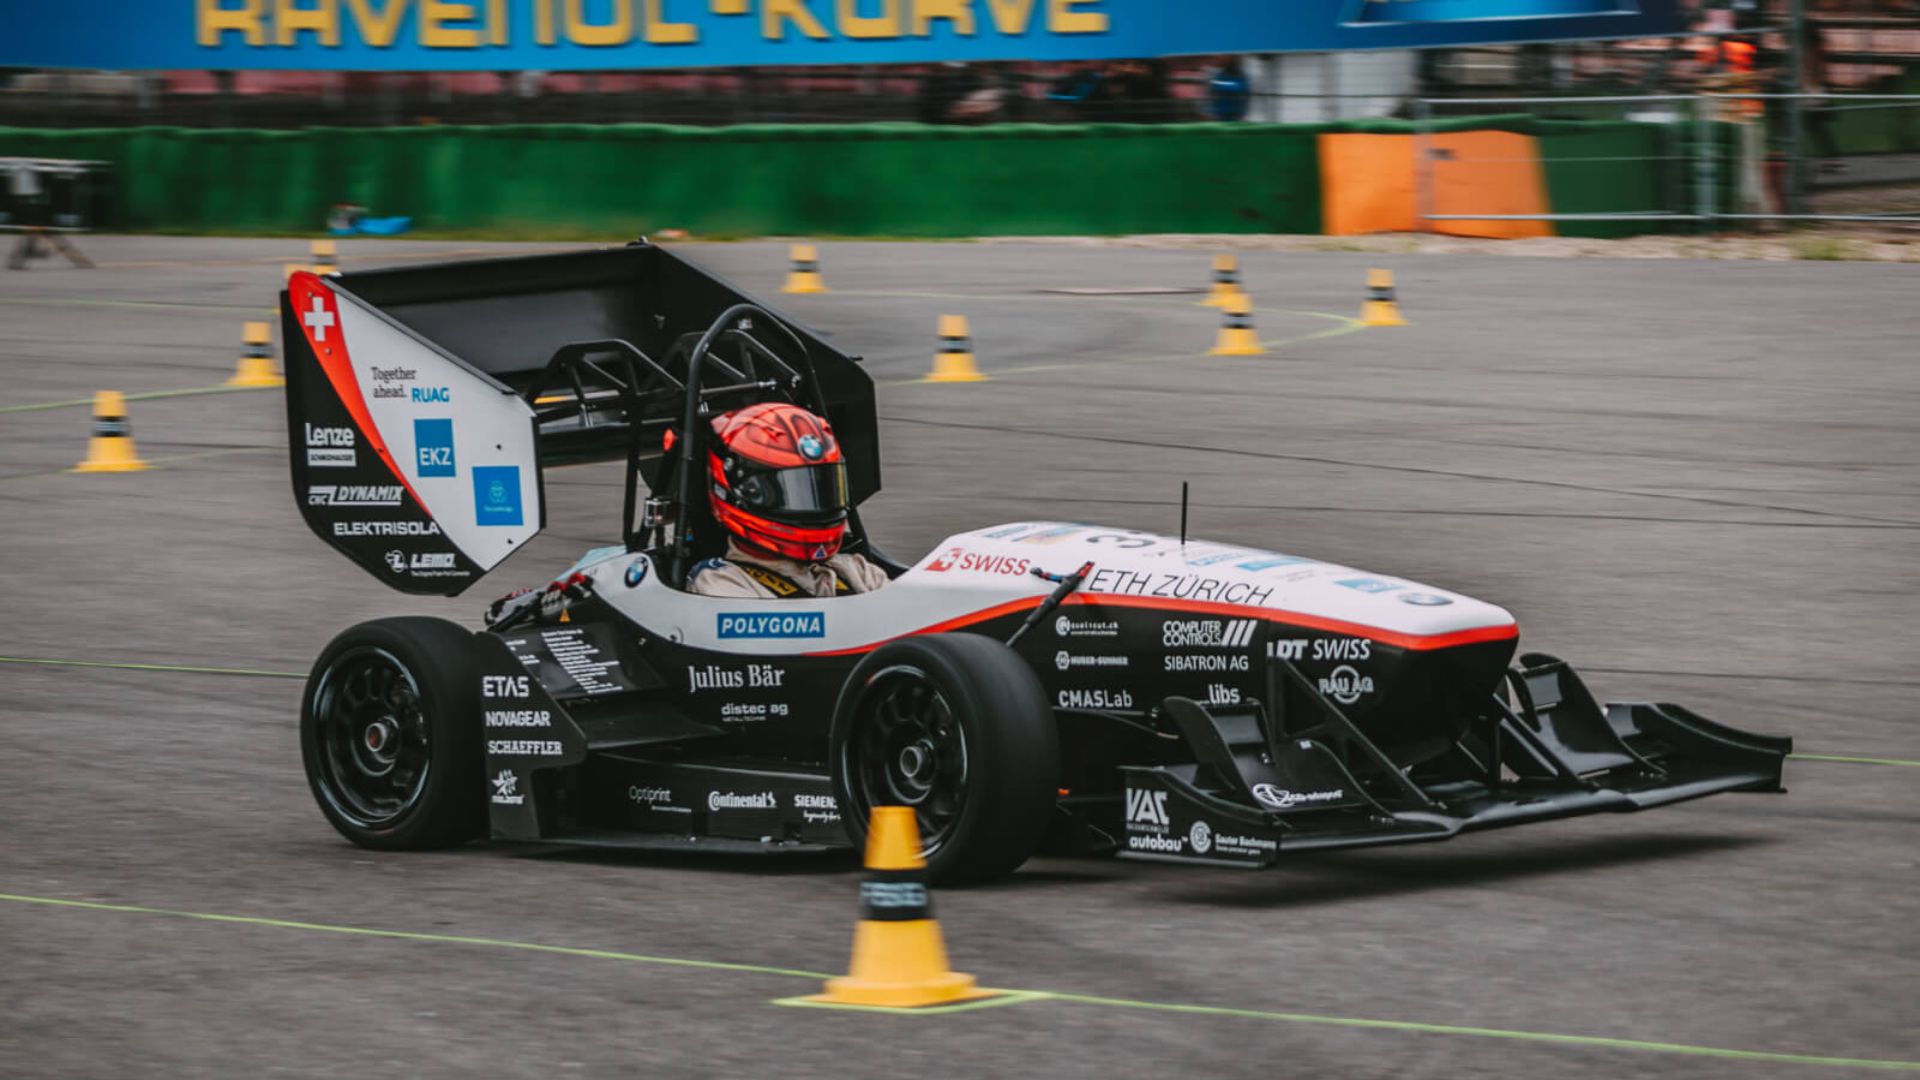
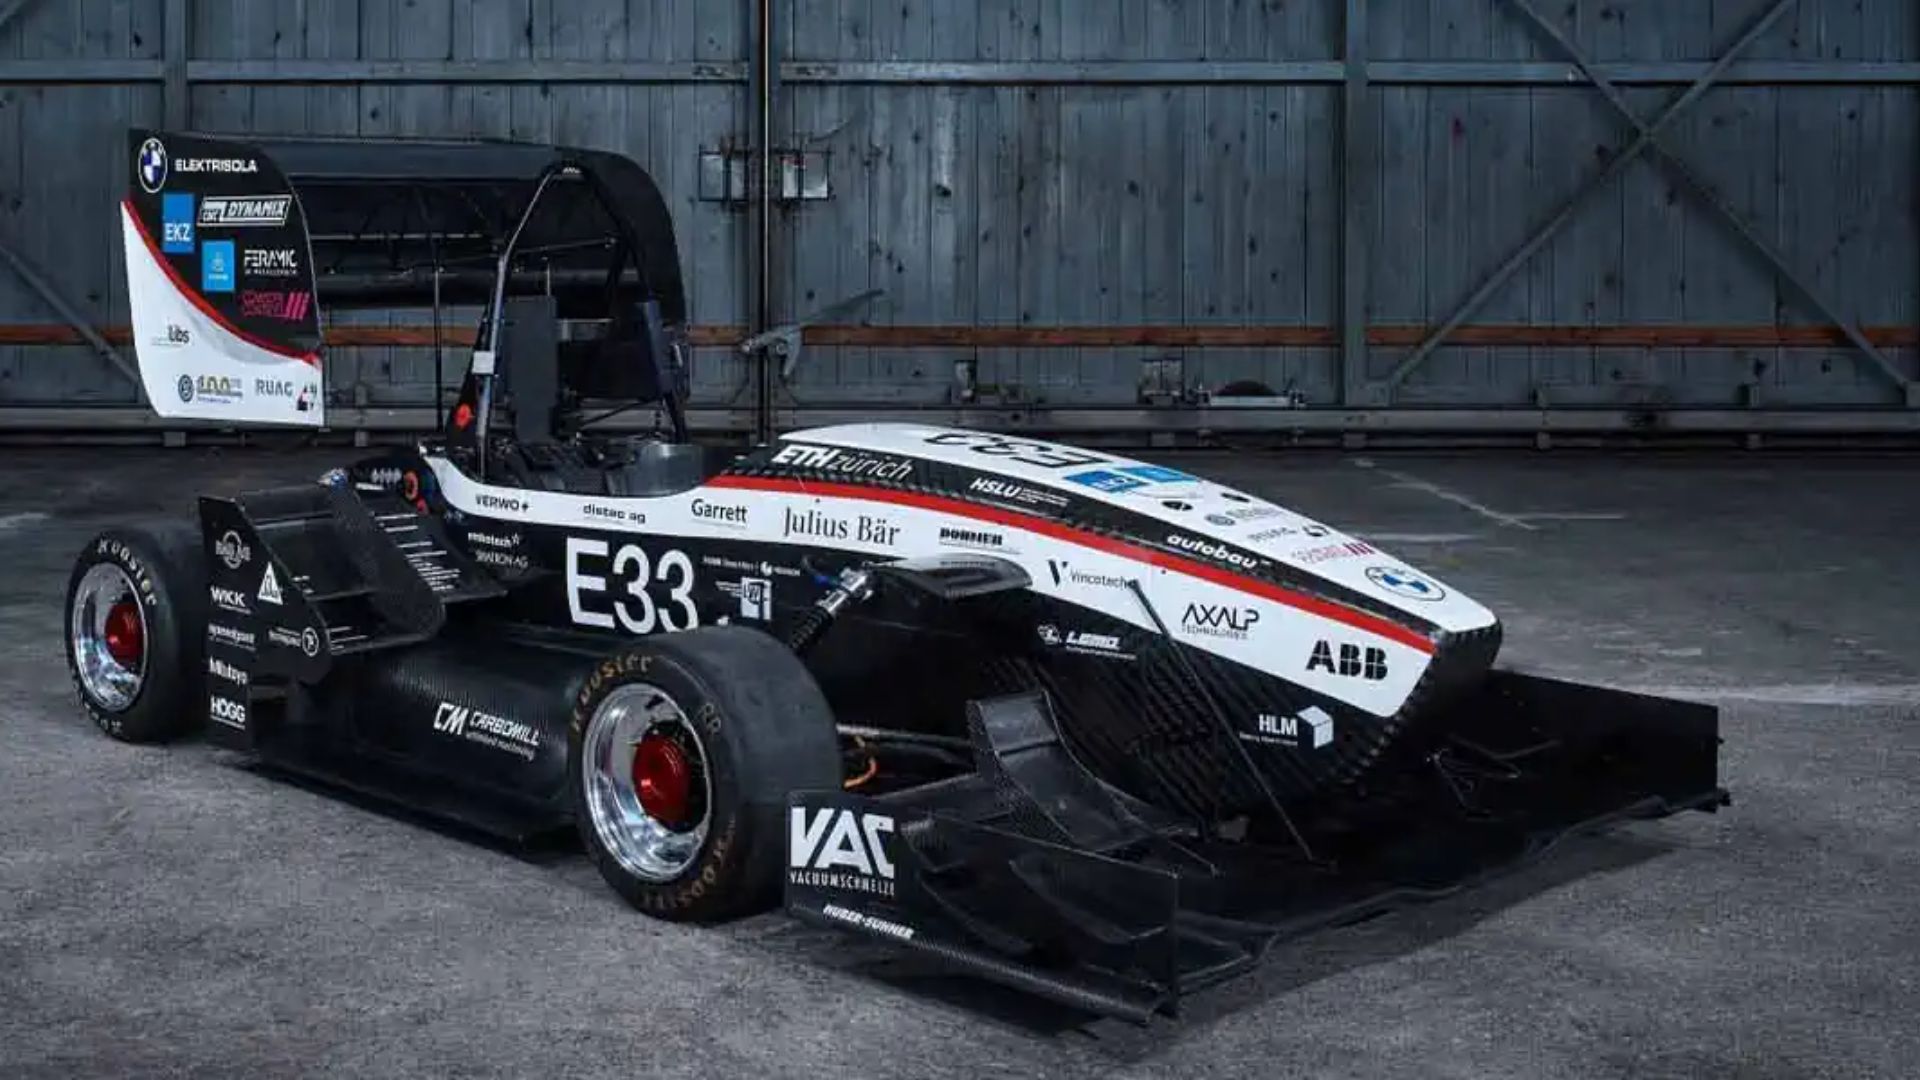
AMZ decidió aceptar el reto y preparó a «flüela», su coche utilizado para la competición desde 2015, para que fuera autónomo. Para el equipo de AMZ, al diseñar un vehículo sin conductor, la IMU y el GPS son una parte fundamental del conjunto de sensores.
Ellipse-N, el INS/GNSS utilizado por AMZ Racing
Ligero y compacto, el SBG Ellipse-N es el más preciso de su categoría y el más fácil de interconectar, según el equipo del AMZ. El equipo también quedó impresionado por la calidad de los datos de posición de salida. El Ellipse-N fusiona datos inerciales e información de posición para lograr una trayectoria continua incluso en caso de interrupción del GNSS.
Utilizado en condiciones muy exigentes
Según el equipo del AMZ, fue una temporada de pruebas dura con días muy calurosos, días extremadamente lluviosos, muchas vibraciones, montaje, desmontaje, conexión y desconexión. El sensor nunca falló. Todos los sensores inerciales de SBG se calibran en dinámica y temperatura (-40° a 80 °C) para garantizar un comportamiento constante en cualquier condición.
Éxito de AMZ
El equipo logró ser:
- primero en skidpad (capacidad para girar en régimen permanente lo más rápido posible)
- primero en trackdrive (carrera en una pista desconocida señalizada con conos),
- segundo en aceleración (mide la capacidad del coche para acelerar rápidamente).
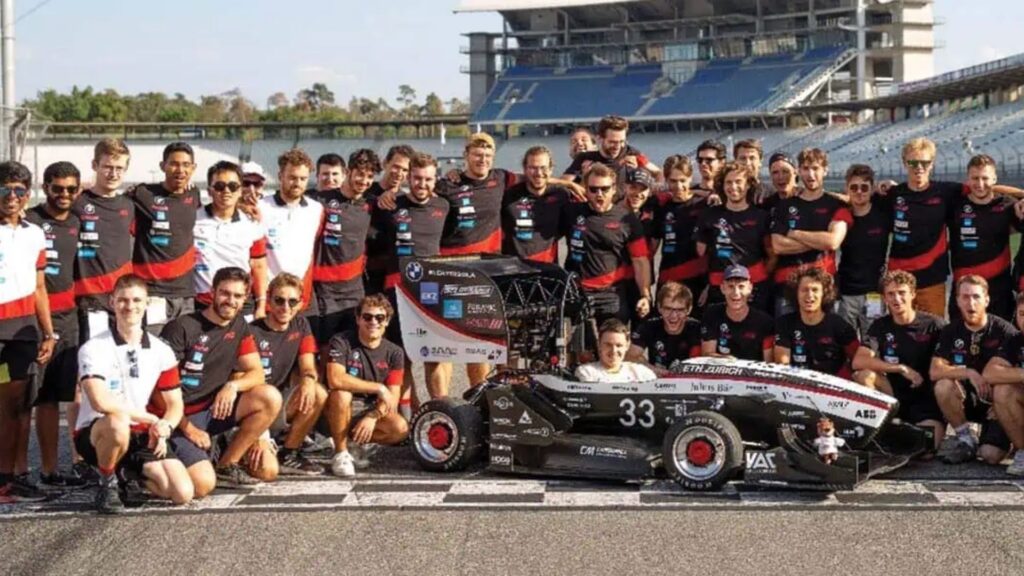
El evento global incluye disciplinas estáticas en las que el equipo también obtuvo buenos resultados: primero en diseño de ingeniería y costes, segundo en diseño autónomo y tercero en la presentación del plan de negocio.
Ellipse-N, el INS/GNSS miniatura robusto
El SBG Ellipse-N ofrece un balance y cabeceo (Roll y Pitch) de 0,1°, un rumbo basado en GPS de 0,5° y una posición GNSS con precisión métrica (constelaciones GPS + GLONASS en este caso).
«Nos sorprendió la calidad de los giróscopos. Nadie en nuestro equipo ni en nuestra universidad podía creer la pequeña deriva que estábamos experimentando», afirma el Sr. De la Iglesia Valls. El equipo del AMZ también quedó impresionado por la calidad de los datos de posición de salida.
El Ellipse-N integra un receptor GNSS y fusiona datos inerciales e información de posición en tiempo real para proporcionar una trayectoria continua incluso en caso de interrupción del GNSS.
También se han desarrollado algoritmos adicionales para aplicaciones terrestres con el fin de mejorar aún más el rendimiento y la robustez del sensor inercial. La robustez es una de esas cosas de las que uno solo se da cuenta cuando no está presente.
Según el equipo del AMZ, fue una temporada de pruebas dura con días muy calurosos, días extremadamente lluviosos, muchas vibraciones, montaje, desmontaje, conexión y desconexión. El sensor nunca falló.
Esta fiabilidad también se debe a la exhaustiva calibración de fábrica. Todos los sensores inerciales de SBG se calibran en dinámica y temperatura; el sesgo de los giróscopos, acelerómetros y magnetómetros del Ellipse-N se corrige y calibra de -40° a 80 °C para garantizar un comportamiento constante en cualquier condición.
Ellipse-N
Ellipse-N es un sistema de navegación inercial RTK compacto y de alto rendimiento con un receptor GNSS integrado de doble banda y cuádruple constelación. Además, proporciona balanceo, cabeceo, rumbo, oleaje y posicionamiento GNSS centimétrico.
El sensor Ellipse-N se adapta a entornos dinámicos y a condiciones GNSS exigentes. Asimismo, opera con eficacia en aplicaciones de menor dinamismo utilizando el rumbo magnético.

Solicite un presupuesto para Ellipse-N
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
