Hyperloop Challenge
El equipo de la UCI utilizó el INS en miniatura Ellipse-N para medir la posición, la velocidad y la aceleración de su cápsula.
«Los resultados obtenidos con el Ellipse-N superaron nuestras expectativas. Fue la fuente de datos más fiable de la que dispusimos» | Andrew T., capitán del equipo HyperXite
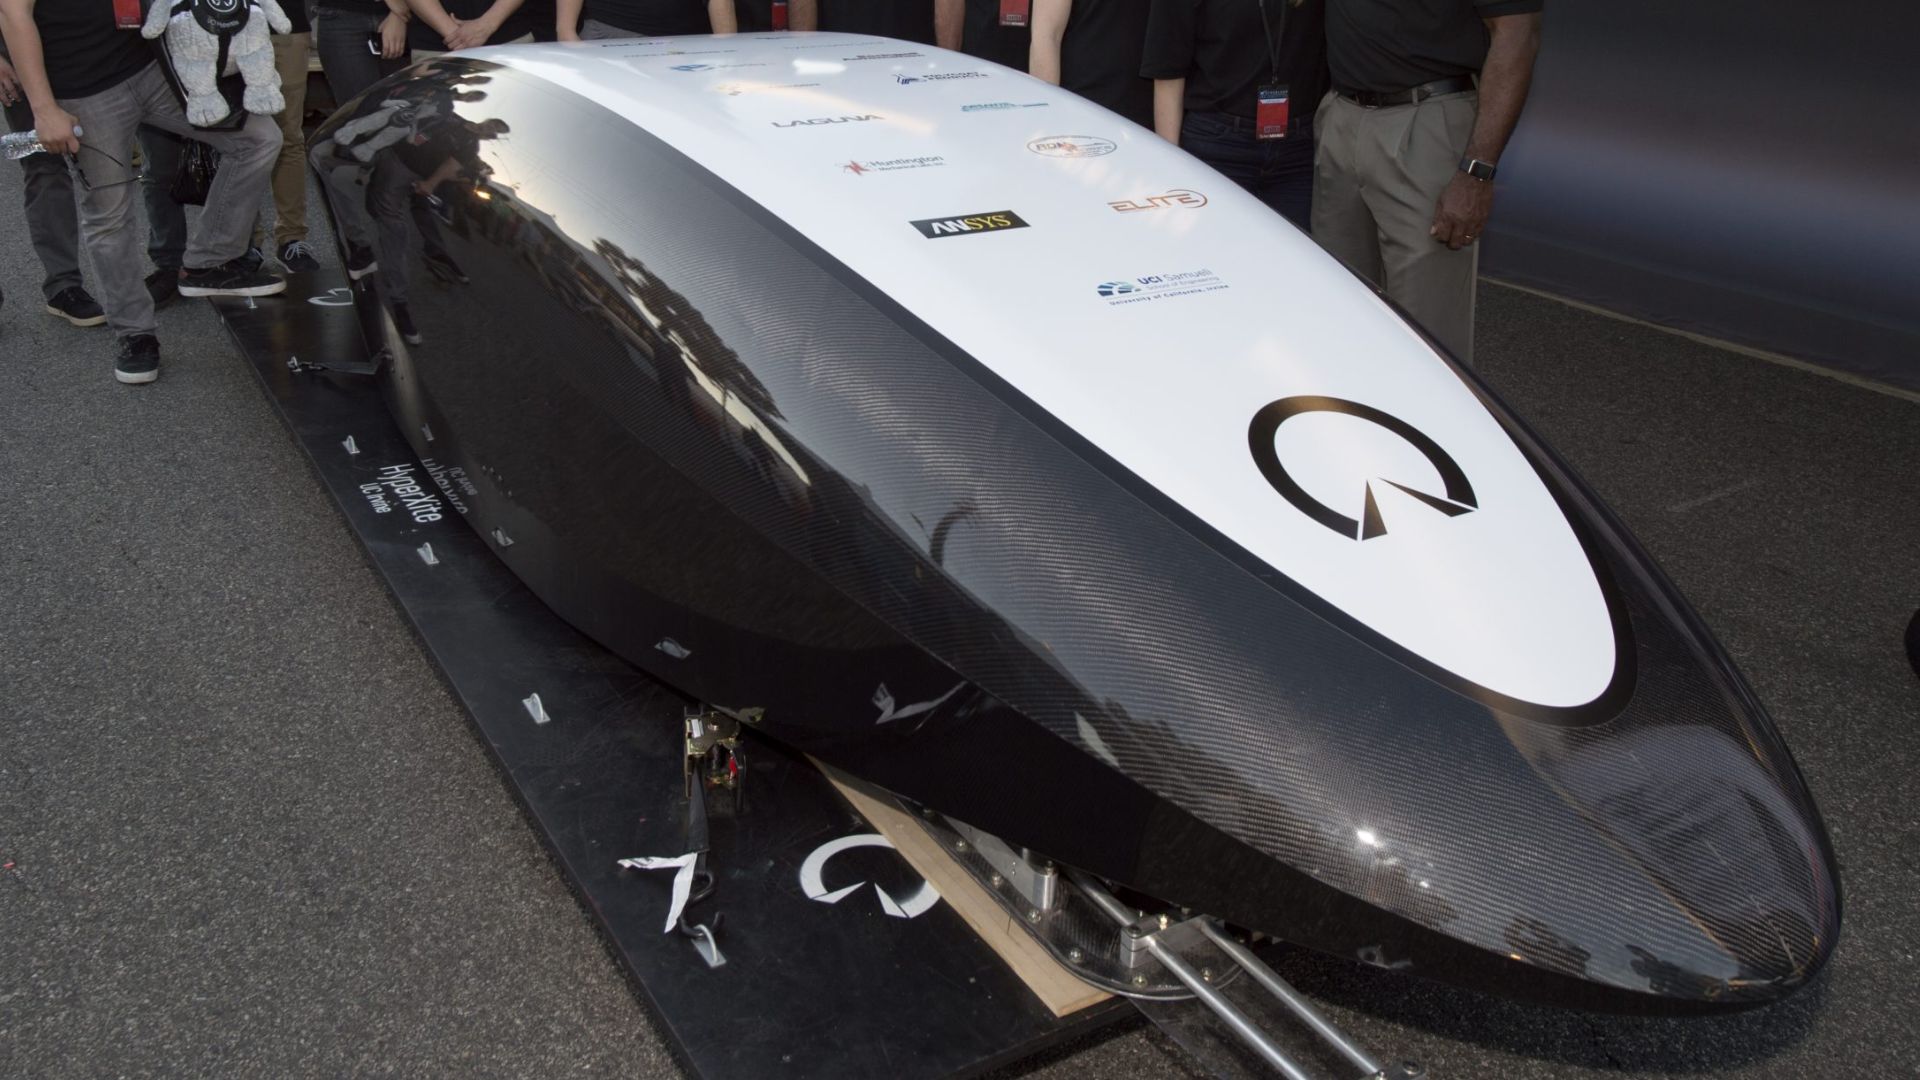
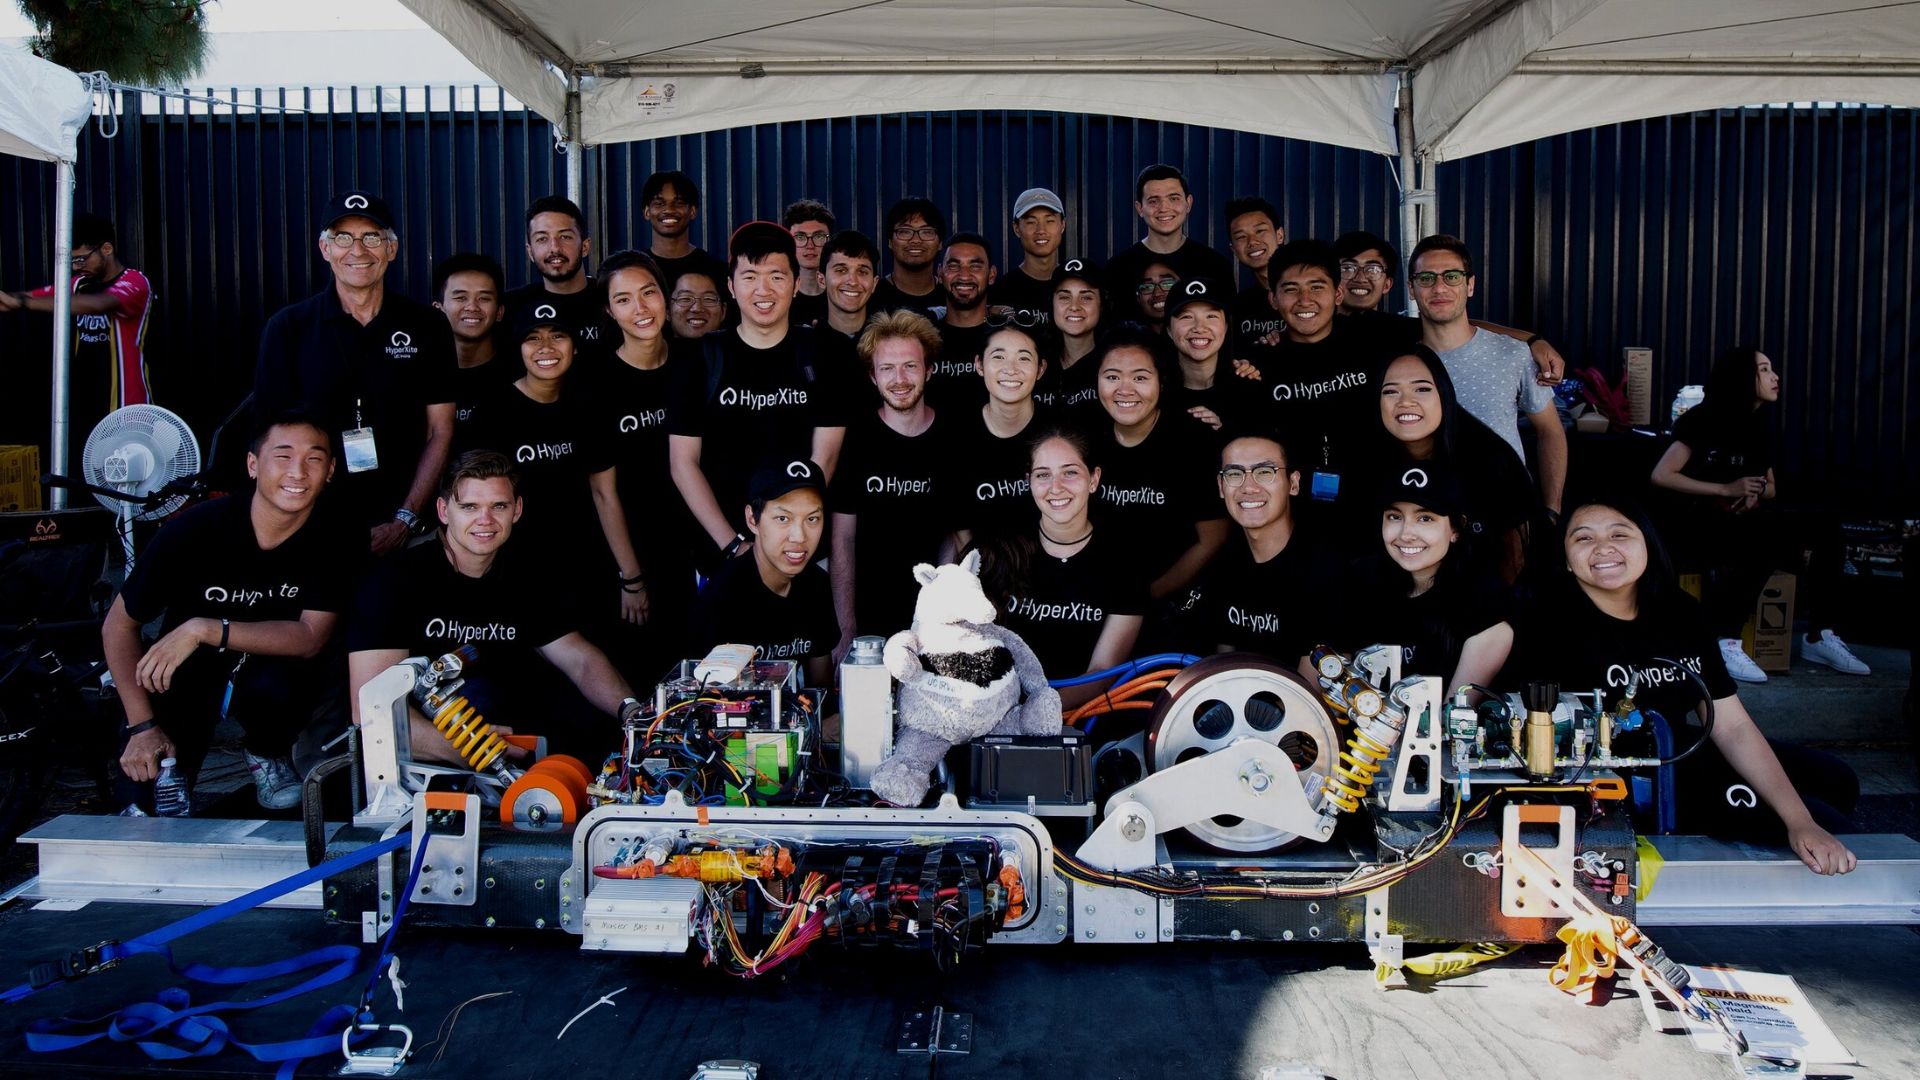
HyperXite, el equipo de la Universidad de California en Irvine (UCI), participó en la segunda competición de Hyperloop, clasificándose como el equipo americano número 1 y el número 2 del mundo en levitación neumática. Utilizaron el INS en miniatura Ellipse-N para medir la posición, la velocidad y la aceleración de su cápsula.
Concepto de Hyperloop
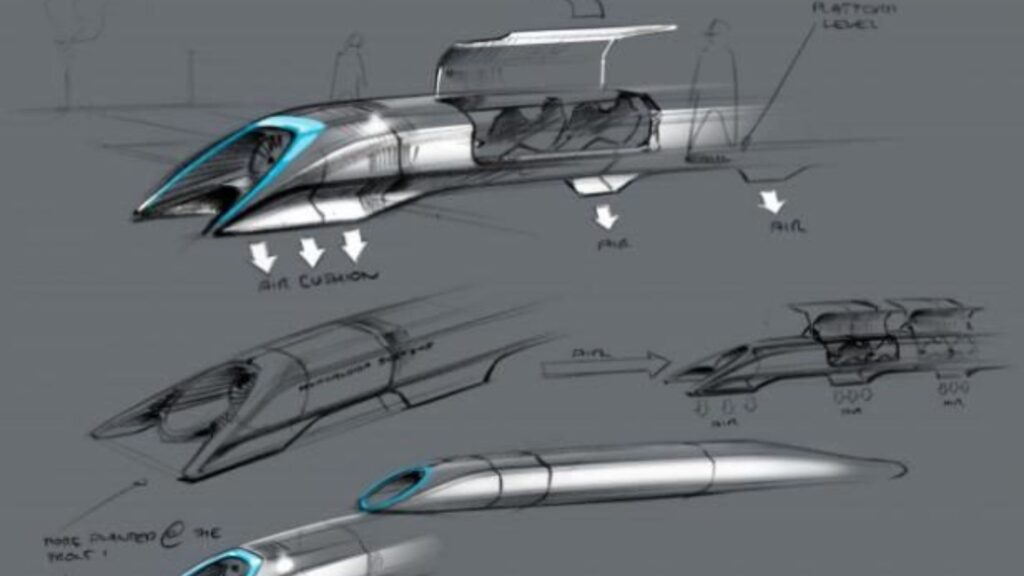
El Hyperloop es un concepto fascinante que pretende aumentar la eficiencia del transporte. Consiste en un tubo hermético a través del cual una cápsula puede viajar libre de resistencia al aire o fricción, transportando personas o objetos a gran velocidad con una gran eficiencia.
En 2015, SpaceX patrocinó la primera competición de cápsulas Hyperloop, en la que varios equipos construyeron un prototipo a escala reducida para demostrar la viabilidad técnica de diversos aspectos del concepto Hyperloop. HyperXite, el equipo de la Universidad de California en Irvine (UCI), participó en la segunda competición Hyperloop con el Ellipse-N de SBG Systems.
La Competición II ha concluido y HyperXite ocupa el puesto número 1 entre los equipos Hyperloop de Estados Unidos, y el número 2 a nivel mundial en levitación basada en aire. El exitoso equipo es uno de los seis únicos equipos en todo el mundo que lograron atravesar completamente el tubo Hyperloop hasta el aire libre.
El equipo de la UCI «Hyperxite», en la competición de Hyperloop
Los estudiantes de la UCI diseñaron un vehículo tubular para viajar de manera eficiente a alta velocidad a través de un tubo cercano al vacío. Además, la cápsula utiliza fibra de carbono ligera y sistemas avanzados para levistar, transportar pasajeros y frenar de forma segura.
La competición se lleva a cabo en una pista de pruebas de una milla en el sur de California. Asimismo, cada cápsula acelera para alcanzar la velocidad máxima, informada en tiempo real, y luego desacelera mediante frenado.
Finalmente, los jueces evalúan las cápsulas según su velocidad, estabilidad, frenado y suavidad.
Posición, velocidad y aceleración de la cápsula
«Nuestra cápsula prototipo necesitaba una forma fiable de medir su posición, velocidad y aceleración cuando se encontraba dentro del tubo de vacío Hyperloop de SpaceX», explica Andrew Tec, capitán del equipo HyperXite.
Aunque inicialmente el equipo barajó el concepto de implementar la fusión de sensores con múltiples acelerómetros y codificadores rotativos para estimar el comportamiento de la cápsula, Ellipse-N ofreció todas estas características con una precisión de nivel industrial (0,1° en balanceo/cabeceo) y en un formato compacto.
El sensor inercial ofreció otras características valiosas, como el posicionamiento GNSS y el protocolo de bus CAN.

«Necesitábamos un componente que funcionara bien en condiciones cercanas al vacío y que fuera fácil de integrar con sensores precisos; el Ellipse-N cumplió con todos los requisitos» | Andrew T., capitán del equipo HyperXite
La integración rápida y sencilla del Ellipse-N
El equipo estaba desarrollando su proyecto con un controlador Compact RIO de National Instruments y encontró el complemento público de LabVIEW de SBG muy práctico; facilitó enormemente y aceleró las pruebas y el desarrollo.
«Los resultados obtenidos con el Ellipse-N superaron nuestras expectativas. Fue la fuente de datos más fiable de la que dispusimos. El comportamiento de la máquina de estados de nuestra cápsula dependía en gran medida de su perfil de trayectoria estimado y del tiempo», concluye el capitán del equipo.
SpaceX anunció la tercera competición que se celebrará en 2018. Además, HyperXite competirá con una cápsula recién rediseñada para cumplir con las normas actualizadas de la competición Hyperloop.
Ellipse-N
Ellipse-N es un sistema de navegación inercial RTK compacto de alto rendimiento con un receptor GNSS integrado de doble banda y cuádruple constelación. Además, ofrece balance, cabeceo, rumbo, franja de oleaje y posicionamiento GNSS a nivel centimétrico.
El sensor Ellipse-N destaca en entornos dinámicos y condiciones GNSS adversas. Además, funciona eficazmente en aplicaciones de menor dinamismo utilizando el rumbo magnético.

Solicite un presupuesto para Ellipse-N
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
