


探索所有功能
OEM Ellipse-N 内置高性能 GNSS 接收机(L1/L2 GPS、GLONASS、GALILEO、BEIDOU),能够进行 DGNSS、SBAS 和 RTK 定位。它还具有双天线艏向功能,可在极具挑战性的条件下提供稳健且准确的艏向角。此外,除了 GNSS 辅助外,它还提供 DVL 输入作为附加功能,以改善在桥梁或树木下方等具有挑战性的海洋和水下环境中的性能。即使在 GNSS 信号不可用的情况下,DVL 输入也能提供可靠的速度信息,从而显著提高推算定位精度。


技术规格
运动与导航性能
1.2 m 单点垂直位置
1.5 m RTK水平位置
0.01 米 + 1 ppm RTK垂直位置
0.02 米 + 1 ppm PPK水平位置
0.01 米 + 0.5 ppm * PPK垂直位置
0.02 米 + 1 ppm * 单点横滚/俯仰
0.1 ° RTK 横滚角/俯仰角
0.05 ° PPK 滚转角/俯仰角
0.03 ° * 单点航向
0.2 ° RTK航向
0.2 ° PPK 标题
0.1 ° *
导航功能
单天线和双天线 GNSS 实时纵摇精度
5 厘米或 5% 的膨胀率 实时起伏波周期
0 至 20 秒 实时垂动模式
自动调整 延迟纵摇精度
2 厘米或 2.5 % 延迟的起伏波周期
0 至 40 秒
运动轨迹
海洋、水下 空气
飞机、固定翼无人机、直升机、无人机 土地
汽车、重型机械、越野车、行人、铁路、静态、卡车
GNSS 性能
内置单天线 频段
双频 GNSS 功能
SBAS、RTK、RAW GPS 信号
L1C/A、L2C 伽利略信号
E1、E5b 格洛纳斯信号
L1OF、L2OF 北斗信号
B1/B2 GNSS 首次定位时间
< 24 s 干扰与欺骗
高级缓解措施与指标,支持 OSNMA
磁强计的性能
50高斯 比例因子稳定性(%)
0.5 % 噪声 (mGauss)
3 m高斯 偏置稳定性(mGauss)
1 m高斯 分辨率(mGauss)
1.5 毫高斯 采样率(赫兹)
100 赫兹 带宽(赫兹)
22 赫兹
环境规格与工作范围
铝,导电表面处理 工作温度
-40 °C 至 78 °C 振动
8g 均方根值 – 20Hz 至 2 kHz 减震器(运行状态)
100g 6毫秒,半正弦波 减震器(非工作状态)
500g 0.1毫秒,半正弦波 MTBF(计算值)
218 000 小时 符合
MIL-STD-810G
接口
GNSS、RTCM、里程计、DVL、外置磁力计 输出协议
NMEA、二进制 sbgECom、TSS、KVH、Dolog 输入协议
NMEA、Novatel、Septentrio、u-blox、PD6、Teledyne Wayfinder、Nortek 产出率
200 Hz、1,000 Hz(IMU 数据) 串行端口
RS-232/422(最高 2Mbps):最多 3 个输入/输出 CAN
1个 CAN 2.0 A/B 接口,最高 1 Mbps 同步输出
PPS,触发频率最高 200 Hz – 1 个输出 同步输入
PPS,事件标记频率最高可达 1 kHz——2 个输入通道
机械与电气规格
2.5 至 5.5 VDC 功耗
600 mW 天线功率
3.0 VDC – 每根天线最大 30 mA | 增益:17 – 50 dB 重量(克)
17 g 尺寸(长×宽×高)
29.5 × 25.5 × 16 毫米
时序规格
< 200 ns PPS精度
< 1 µs (jitter < 1 µs) 根据推算航法测定的漂移量
1 ppm
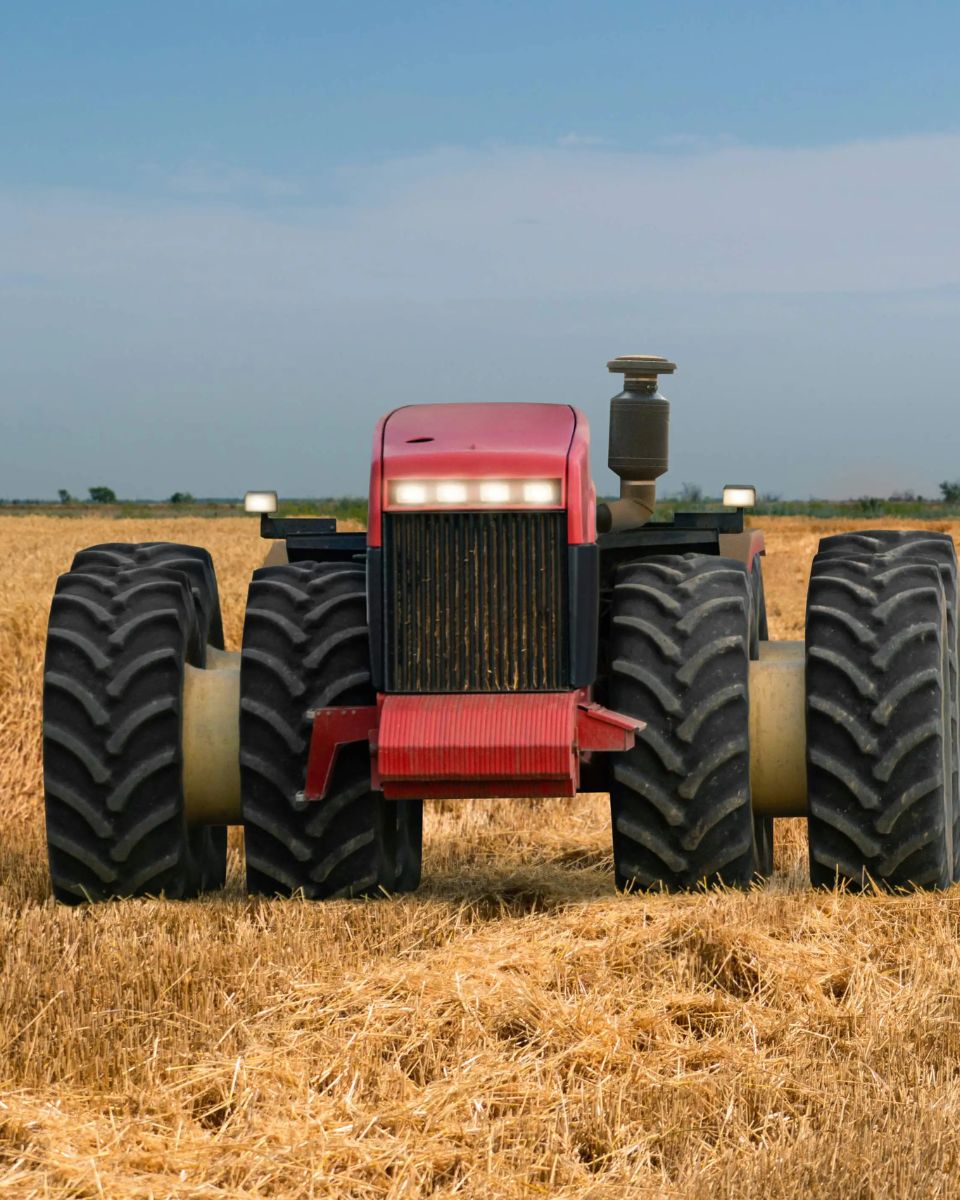
OEM Ellipse-N 应用
OEM Ellipse-N 为您带来精准度与多功能性,将先进的GNSS 辅助惯性导航带给广泛的应用。
从自动驾驶汽车和无人机到机器人和船舶,它确保了卓越的准确性、可靠性和实时性能。
我们的专业知识涵盖航空航天、国防、机器人等领域,为我们的合作伙伴提供无与伦比的质量与可靠性。
了解所有应用。
OEM Ellipse-N 数据表
将所有传感器功能和规格直接发送至您的收件箱!
与其他产品对比
比较我们最先进的用于导航、运动和升沉感测的惯性传感器系列。
完整规格可在按需提供的硬件手册中找到。
-

OEM Ellipse-N
- 单点水平位置
- 1.2 m
- 单点横滚/俯仰
- 0.1 °
- 单点航向
- 0.2 °
- GNSS 接收机
- 内置单天线
- 数据记录仪
- –
- 以太网
- –
- 重量(克)
- 17 g
- 尺寸(长×宽×高)
- 29.5 × 25.5 × 16 毫米
-
- 单点水平位置
- 1.2 m
- 单点横滚/俯仰
- 0.1 °
- 单点航向
- 0.2 °
- GNSS 接收机
- 内部大地测量双天线
- 数据记录仪
- –
- 以太网
- –
- 重量(克)
- 17 g
- 尺寸(长×宽×高)
- 29.5 × 25.5 × 16 毫米
-
- 单点水平位置
- 1.2 m
- 单点横滚/俯仰
- 0.03 °
- 单点航向
- 0.08 °
- GNSS 接收机
- 内置双天线
- 数据记录仪
- 8 GB 或 48 小时 @ 200 Hz
- 以太网
- 全双工(10/100 Base-T)、PTP/NTP、NTRIP、Web 界面、FTP
- 重量(克)
- 38 g
- 尺寸(长×宽×高)
- 50 × 37 × 23 毫米
-
- 单点水平位置
- 1.2 m
- 单点横滚/俯仰
- 0.03 °
- 单点航向
- 0.06 °
- GNSS 接收机
- 内部大地测量双天线
- 数据记录仪
- 8 GB 或 48 小时 @ 200 Hz
- 以太网
- 全双工(10/100 Base-T)、PTP/NTP、NTRIP、Web 界面、FTP
- 重量(克)
- 76 g
- 尺寸(长×宽×高)
- 51.5 × 78.75 × 20 毫米


兼容性驱动程序和软件


文档和资源
我们的产品附带全面的在线文档,旨在为用户提供全程支持。从安装指南到高级配置和故障排除,我们清晰详尽的手册可确保产品顺利集成和运行。


其他产品及配件
探索我们丰富多样的应用,了解我们的解决方案如何改变您的运营。借助我们的运动与导航传感器和软件,您将获得推动您所在领域成功与创新的尖端技术。
与我们一起释放惯性导航和定位解决方案在各个行业的潜力。

Qinertia GNSS-INS


生产流程
探索每一款 SBG Systems 产品背后的精湛工艺与专业技术。以下视频将带您深入了解我们如何精心设计、制造和测试高性能惯性导航系统。从先进的工程设计到严格的质量控制,我们的生产流程确保每个产品都符合最高的可靠性和精度标准。
立即观看,了解更多!

索取报价
他们在谈论我们
我们展示了行业专业人士和客户在项目中运用我们的产品所获得的体验和反馈。
了解我们的创新技术如何在各种应用场景中重塑他们的运营模式、提升生产效率并带来可靠成果。



常见问题解答
欢迎访问我们的常见问题解答(FAQ)专区,我们将在此解答您关于我们尖端技术及其应用的最迫切疑问。在这里,您可以找到关于产品功能、安装流程、故障排除技巧以及最佳实践的全面解答,以充分提升您的使用体验。无论您是寻求指导的新用户,还是希望获取高级见解的资深专业人士,我们的常见问题解答都旨在为您提供所需的信息。
答案尽在此处!
INS 是否支持接收来自外部辅助传感器的输入?
惯性导航系统(来自我们公司)可接收来自外部辅助传感器(如大气数据传感器、磁力计、里程计、DVL 等)的输入。
这种集成使 INS 具有极高的多功能性和可靠性,尤其是在 GNSS 禁用的环境中。
这些外部传感器通过提供补充数据,提升了INS 的整体性能和精度。
如何将惯性系统与用于无人机测绘的 LiDAR 相结合?
将 SBG Systems 的惯性系统与用于无人机测绘的 LiDAR 相结合,可提高捕获精确地理空间数据的准确性和可靠性。
以下是该集成的工作原理及其对无人机测绘的益处:
- 一种遥感方法,使用激光脉冲测量到地表距离,从而创建地形或结构的高细节 3D 地图。
- SBG Systems INS 将 IMU 与 GNSS 数据相结合,即使在 GNSS 信号受限的环境中也能提供准确的位置、姿态(俯仰、横滚、偏航)和速度。
SBG 的惯性系统与 LiDAR 数据同步。INS 精确跟踪无人机的位置和方向,而 LiDAR 则捕获下方的地形或物体细节。
通过了解无人机的精确姿态,可以将激光雷达数据在三维空间中准确定位。
GNSS 组件提供全球定位,而 IMU 则提供实时的方位和运动数据。这种组合确保了即使在 GNSS 信号微弱或不可用(例如在高大建筑物附近或茂密森林中)的情况下,INS 也能继续追踪无人机的路径和位置,从而实现一致的 LiDAR 测绘。
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
