


OEM Ellipse-N Інерціальна навігаційна система з однією антеною
OEM Ellipse-N є частиною компактних високопродуктивних інерціальних навігаційних систем SMD з підтримкою GNSS, розроблених для точних вимірювань орієнтації, положення та heave в мініатюрному форм-факторі.
Цє вдосконалене рішення поєднує інерціальний вимірювальний блок (IMU) із дводіапазонним чотирьохсузірним приймачем GNSS, використовуючи передову технологію злиття датчиків для забезпечення надійної продуктивності навіть у складних умовах. Оснащене функцією heading з однією антеною, воно гарантує виняткову точність та стабільність для додатків, що потребують точного heading, зокрема в статичних умовах.
Дізнайтеся про всі функції та застосування OEM Ellipse-N.
Дізнайтеся про всі функції
OEM Ellipse-N містить високопродуктивний GNSS-приймач (L1/L2 GPS, GLONASS, GALILEO, BEIDOU), здатний забезпечувати позиціонування DGNSS, SBAS та RTK. Він також оснащений двоантенною системою визначення heading, що забезпечує надійний і точний кут heading у найскладніших умовах. Крім того, він пропонує вхід DVL як додаткову функцію для покращення продуктивності в складних морських та підводних середовищах, наприклад, у зонах під мостами чи деревами, на додаток до корекції GNSS. Вхід DVL забезпечує надійну інформацію про швидкість навіть за відсутності сигналів GNSS, що призводить до значного покращення точності dead reckoning.


Технічні характеристики
Продуктивність руху та навігації
1.2 m Одноточкове вертикальне положення
1.5 m Горизонтальне положення RTK
0,01 м + 1 ppm Вертикальне положення RTK
0,02 м + 1 ppm Горизонтальне положення PPK
0,01 м + 0,5 ppm * Вертикальне положення PPK
0,02 м + 1 ppm * Одноточковий roll/pitch
0.1 ° RTK roll/pitch
0.05 ° PPK roll/pitch
0,03 ° * Один пункт heading
0.2 ° RTK heading
0.2 ° PPK heading
0,1 ° *
Функції навігації
Одинарна та подвійна GNSS-антена Точність « heave » у режимі реального часу
5 см або 5 % від swell Період хвилі « heave » у реальному часі
від 0 до 20 с Режим « heave » у реальному часі
Автоматичне регулювання Затримка у роботі системи « heave »
2 см або 2,5 % Зміщення періоду хвилі « heave »
від 0 до 40 с
Профілі руху
Морський, підводний Повітря
Літак, безпілотний літальний апарат із фіксованим крилом, вертоліт, безпілотний літальний апарат Земля
Автомобільна техніка, важка техніка, позашляхові транспортні засоби, пішоходи, залізниця, стаціонарне обладнання, вантажівки
Продуктивність GNSS
Вбудована одинарна антена Діапазон частот
Двохчастотний Функції GNSS
SBAS, RTK, RAW Сигнали GPS
L1C/A, L2C Сигнали «Галілео»
E1, E5b Сигнали ГЛОНАСС
L1OF, L2OF Сигнали «Бейдоу»
B1/B2 Час до першої фіксації GNSS
< 24 s Перешкоди та підробка
Розширені заходи щодо пом'якшення наслідків та індикатори, сумісність з OSNMA
Характеристики магнітометра
50 гаус Стабільність коефіцієнта масштабування (%)
0.5 % Шум (мГаус)
3 мгаус Стабільність зміщення (мГаус)
1 мгаус Роздільна здатність (мГаус)
1,5 мгаус Частота дискретизації (Гц)
100 Гц Діапазон частот (Гц)
22 Гц
Екологічні характеристики та діапазон експлуатації
Алюміній, покриття з провідною поверхнею Робоча температура
від -40 °C до 78 °C Вібрації
8 г RMS — від 20 Гц до 2 кГц Амортизатори (експлуатаційні)
100 г, 6 мс, напівсинусоїда Амортизатори (неробочі)
500 г, 0,1 мс, напівсинусоїда MTBF (розраховане значення)
218 000 годин Відповідає вимогам
MIL-STD-810G
Інтерфейси
GNSS, RTCM, одометр, DVL, зовнішній магнітометр Протоколи виводу
NMEA, двійковий формат sbgECom, TSS, KVH, Dolog Протоколи введення даних
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Швидкість випуску
200 Гц, 1000 Гц (дані IMU) Послідовні порти
RS-232/422 зі швидкістю до 2 Мбіт/с: до 3 входів/виходів CAN
1 порт CAN 2.0 A/B, швидкість до 1 Мбіт/с Вихід синхронізації
PPS, частота тригера до 200 Гц — 1 вихід Вхід синхронізації
PPS, сигнал-маркер події частотою до 1 кГц — 2 входи
Технічні характеристики механічної та електричної частин
від 2,5 до 5,5 В постійного струму Споживання електроенергії
600 мВт Потужність антени
3,0 В постійного струму — не більше 30 мА на антену | Коефіцієнт підсилення: 17–50 дБ Вага (г)
17 g Розміри (Д×Ш×В)
29,5 × 25,5 × 16 мм
Технічні характеристики щодо часу
< 200 ns Точність PPS
< 1 µs (jitter < 1 µs) «Дрифт» dead reckoning
1 ppm
Застосування OEM Ellipse-N
OEM Ellipse-N забезпечує точність і універсальність, інтегруючи передову інерціальну навігацію з підтримкою GNSS у широкий спектр застосувань.
Від автономних транспортних засобів і БПЛА до робототехніки та морських суден — система гарантує виняткову точність, надійність і продуктивність у реальному часі.
Наша експертиза охоплює аерокосмічну галузь, оборону, робототехніку тощо, надаючи нашим партнерам неперевершену якість і надійність.
Дізнайтеся про всі застосування.
Технічний паспорт OEM Ellipse-N
Отримуйте інформацію про всі функції та технічні характеристики датчиків прямо на свою електронну пошту!
Порівняйте з іншими товарами
Порівняйте наш найсучасніший ряд інерціальних датчиків для навігації, визначення руху та heave.
Повні технічні характеристики можна знайти в апаратному посібнику, який надається за запитом.
-

OEM Ellipse-N
- Горизонтальне положення в одній точці
- 1.2 m
- Одноточковий roll/pitch
- 0.1 °
- Один пункт heading
- 0.2 °
- GNSS-приймач
- Вбудована одинарна антена
- Реєстратор даних
- –
- Ethernet
- –
- Вага (г)
- 17 g
- Розміри (Д×Ш×В)
- 29,5 × 25,5 × 16 мм
-
- Горизонтальне положення в одній точці
- 1.2 m
- Одноточковий roll/pitch
- 0.1 °
- Один пункт heading
- 0.2 °
- GNSS-приймач
- Внутрішня геодезична подвійна антена
- Реєстратор даних
- –
- Ethernet
- –
- Вага (г)
- 17 g
- Розміри (Д×Ш×В)
- 29,5 × 25,5 × 16 мм
-
- Горизонтальне положення в одній точці
- 1.2 m
- Одноточковий roll/pitch
- 0.03 °
- Один пункт heading
- 0.08 °
- GNSS-приймач
- Вбудована подвійна антена
- Реєстратор даних
- 8 ГБ або 48 годин при частоті 200 Гц
- Ethernet
- Повнодуплексний режим (10/100 Base-T), PTP / NTP, NTRIP, веб-інтерфейс, FTP
- Вага (г)
- 38 g
- Розміри (Д×Ш×В)
- 50 × 37 × 23 мм
-
- Горизонтальне положення в одній точці
- 1.2 m
- Одноточковий roll/pitch
- 0.03 °
- Один пункт heading
- 0.06 °
- GNSS-приймач
- Внутрішня геодезична подвійна антена
- Реєстратор даних
- 8 ГБ або 48 годин при частоті 200 Гц
- Ethernet
- Повнодуплексний режим (10/100 Base-T), PTP / NTP, NTRIP, веб-інтерфейс, FTP
- Вага (г)
- 76 g
- Розміри (Д×Ш×В)
- 51,5 × 78,75 × 20 мм


Драйвери та програмне забезпечення для забезпечення сумісності


Документація та ресурси
Наші продукти супроводжуються вичерпною онлайн-документацією, розробленою для надання підтримки користувачам на кожному етапі. Від інструкцій з установки до розширених налаштувань та усунення несправностей — наші зрозумілі та детальні посібники забезпечують безперебійну інтеграцію та роботу.
Наші приклади з практики
Ознайомтеся з реальними прикладами використання, які демонструють, як наші OEM-датчики підвищують продуктивність, скорочують час простою та покращують операційну ефективність. Дізнайтеся, як наші передові рішення та інтуїтивно зрозумілі інтерфейси забезпечують точність і контроль, необхідні для досягнення успіху у ваших застосуваннях.
Ellipse-N, система INS/GNSS, що використовується для автономного гоночного автомобіля
Автономні транспортні засоби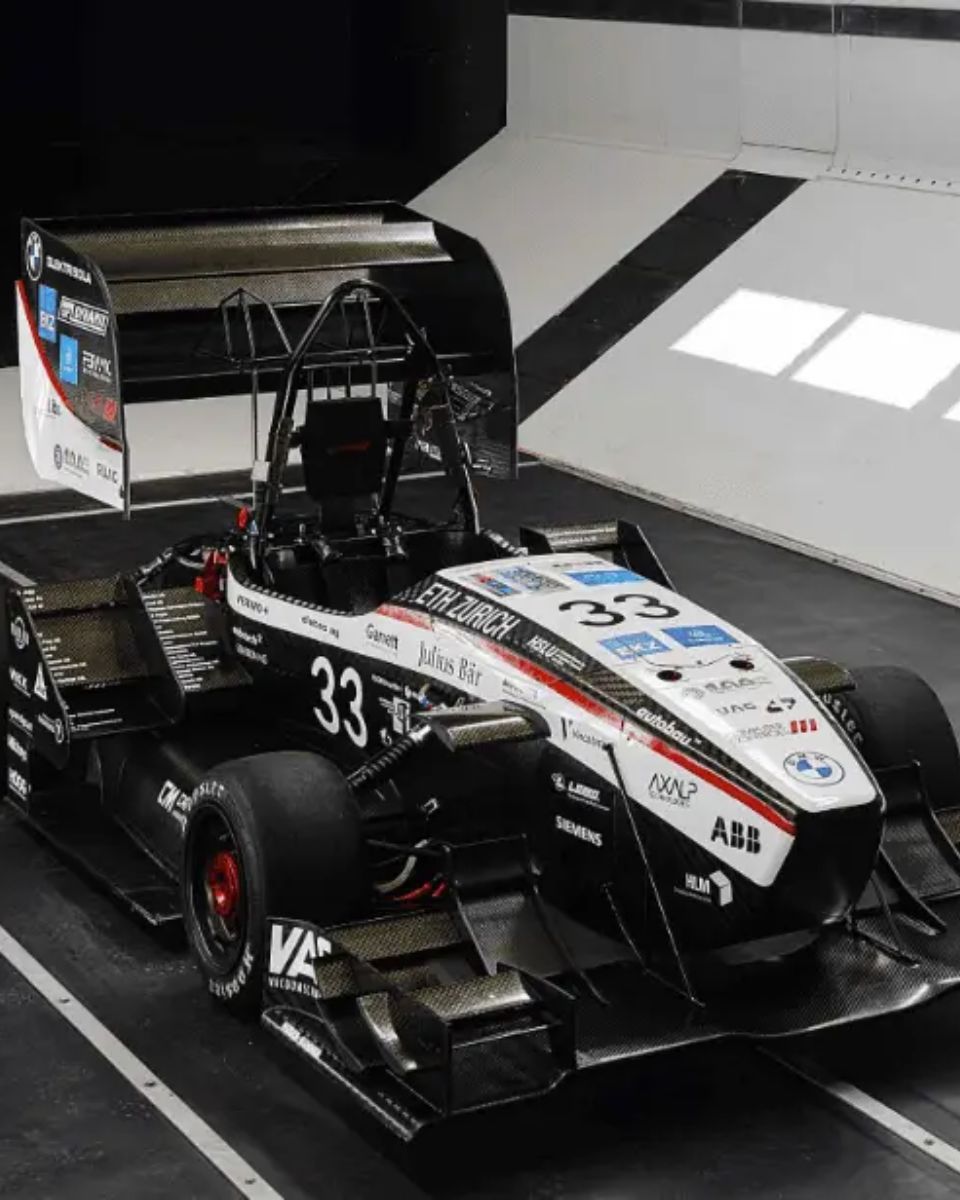
Світовий рекорд швидкості на велосипеді побито за допомогою Ellipse-N
Визначення місцезнаходження в режимі реального часу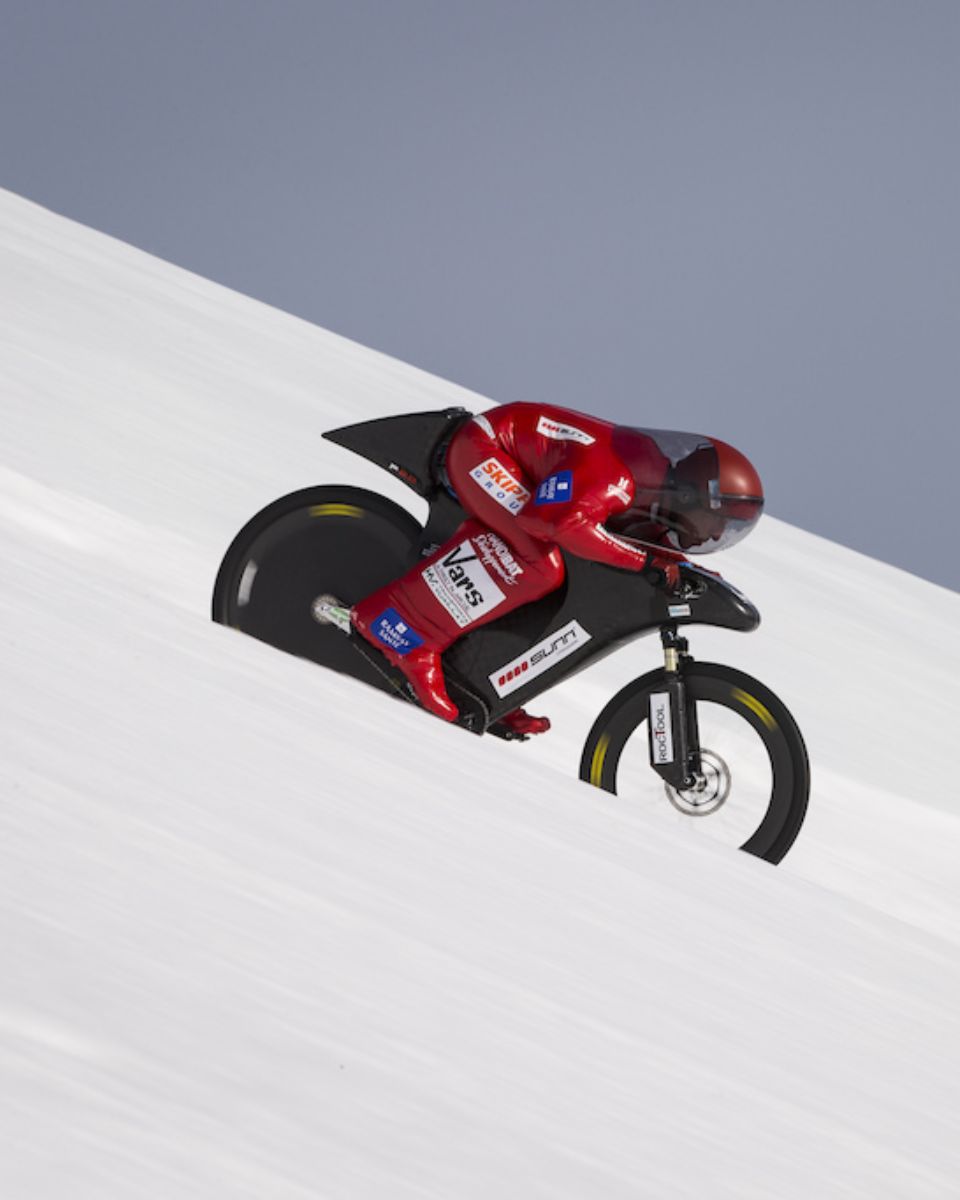
Ellipse інтегрований в бортові системи гіперспектральної зйомки
Навігація безпілотних літальних апаратів

Додаткові товари та аксесуари
Дізнайтеся, як наші рішення можуть змінити вашу роботу, ознайомившись із нашими різноманітними сферами застосування. Завдяки нашим датчикам і програмному забезпеченню для визначення руху та навігації ви отримуєте доступ до найсучасніших технологій, які сприяють успіху та інноваціям у вашій галузі.
Приєднуйтесь до нас у розкритті потенціалу рішень інерціальної навігації та позиціонування в різних галузях.

Qinertia GNSS-INS

Кабелі

GNSS-антени
Виробничий процес
Дізнайтеся про точність та експертизу, які стоять за кожним продуктом SBG Systems. Це відео дає змогу зазирнути всередину процесу ретельного проєктування, виробництва та випробувань наших високопродуктивних інерціальних навігаційних систем. Від передової інженерії до суворого контролю якості — наш виробничий процес гарантує, що кожен продукт відповідає найвищим стандартам надійності та точності.
Дивіться зараз, щоб дізнатися більше!

Запитайте про вартість
Про нас говорять
Ми представляємо досвід та відгуки фахівців галузі та клієнтів, які використовували наші продукти у своїх проєктах.
Дізнайтеся, як наша інноваційна технологія змінила їхню діяльність, підвищила продуктивність та забезпечила надійні результати в різних сферах застосування.



Розділ «Часті запитання»
Ласкаво просимо до розділу «Часті запитання», де ми відповідаємо на ваші найактуальніші запитання щодо нашої передової технології та її застосування. Тут ви знайдете вичерпні відповіді щодо функцій продукту, процесів встановлення, порад щодо усунення несправностей та найкращих практик для отримання максимальної користі від використання. Незалежно від того, чи ви — новий користувач, який потребує допомоги, чи досвідчений фахівець, що шукає поглиблену інформацію, наш розділ «Часті запитання» створено для того, щоб надати вам необхідну інформацію.
Знайдіть відповіді тут!
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
Як об'єднати інерціальні системи з лідаром (LiDAR) для картографування за допомогою дронів?
Поєднання інерціальних систем SBG Systems з LiDAR для картографування за допомогою дронів підвищує точність і надійність збору точних геопросторових даних.
Ось як працює ця інтеграція та які переваги вона дає для картографування за допомогою дронів:
- Метод дистанційного зондування, який використовує лазерні імпульси для вимірювання відстаней до земної поверхні, створюючи детальну 3D-карту рельєфу або споруд.
- SBG Systems INS поєднує інерціальний вимірювальний блок (IMU) із даними GNSS для забезпечення точного позиціонування, орієнтації (pitch, roll, yaw) та швидкості навіть у середовищах із denied GNSS.
Інерціальна система SBG синхронізована з даними LiDAR. INS точно відстежує положення та орієнтацію дрона, тоді як LiDAR захоплює деталі рельєфу або об'єктів внизу.
Знаючи точне положення дрона, дані LiDAR можна точно розмістити у тривимірному просторі.
Компонент GNSS забезпечує глобальне позиціонування, тоді як IMU надає дані про орієнтацію та рух у реальному часі. Ця комбінація гарантує, що навіть у разі слабкого або недоступного сигналу GNSS (наприклад, поблизу високих будівель або густих лісів), INS може продовжувати відстежувати траєкторію та положення дрона, забезпечуючи стабільне створення LiDAR-карти.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
