Formula Student Driverless – Chalmers Team
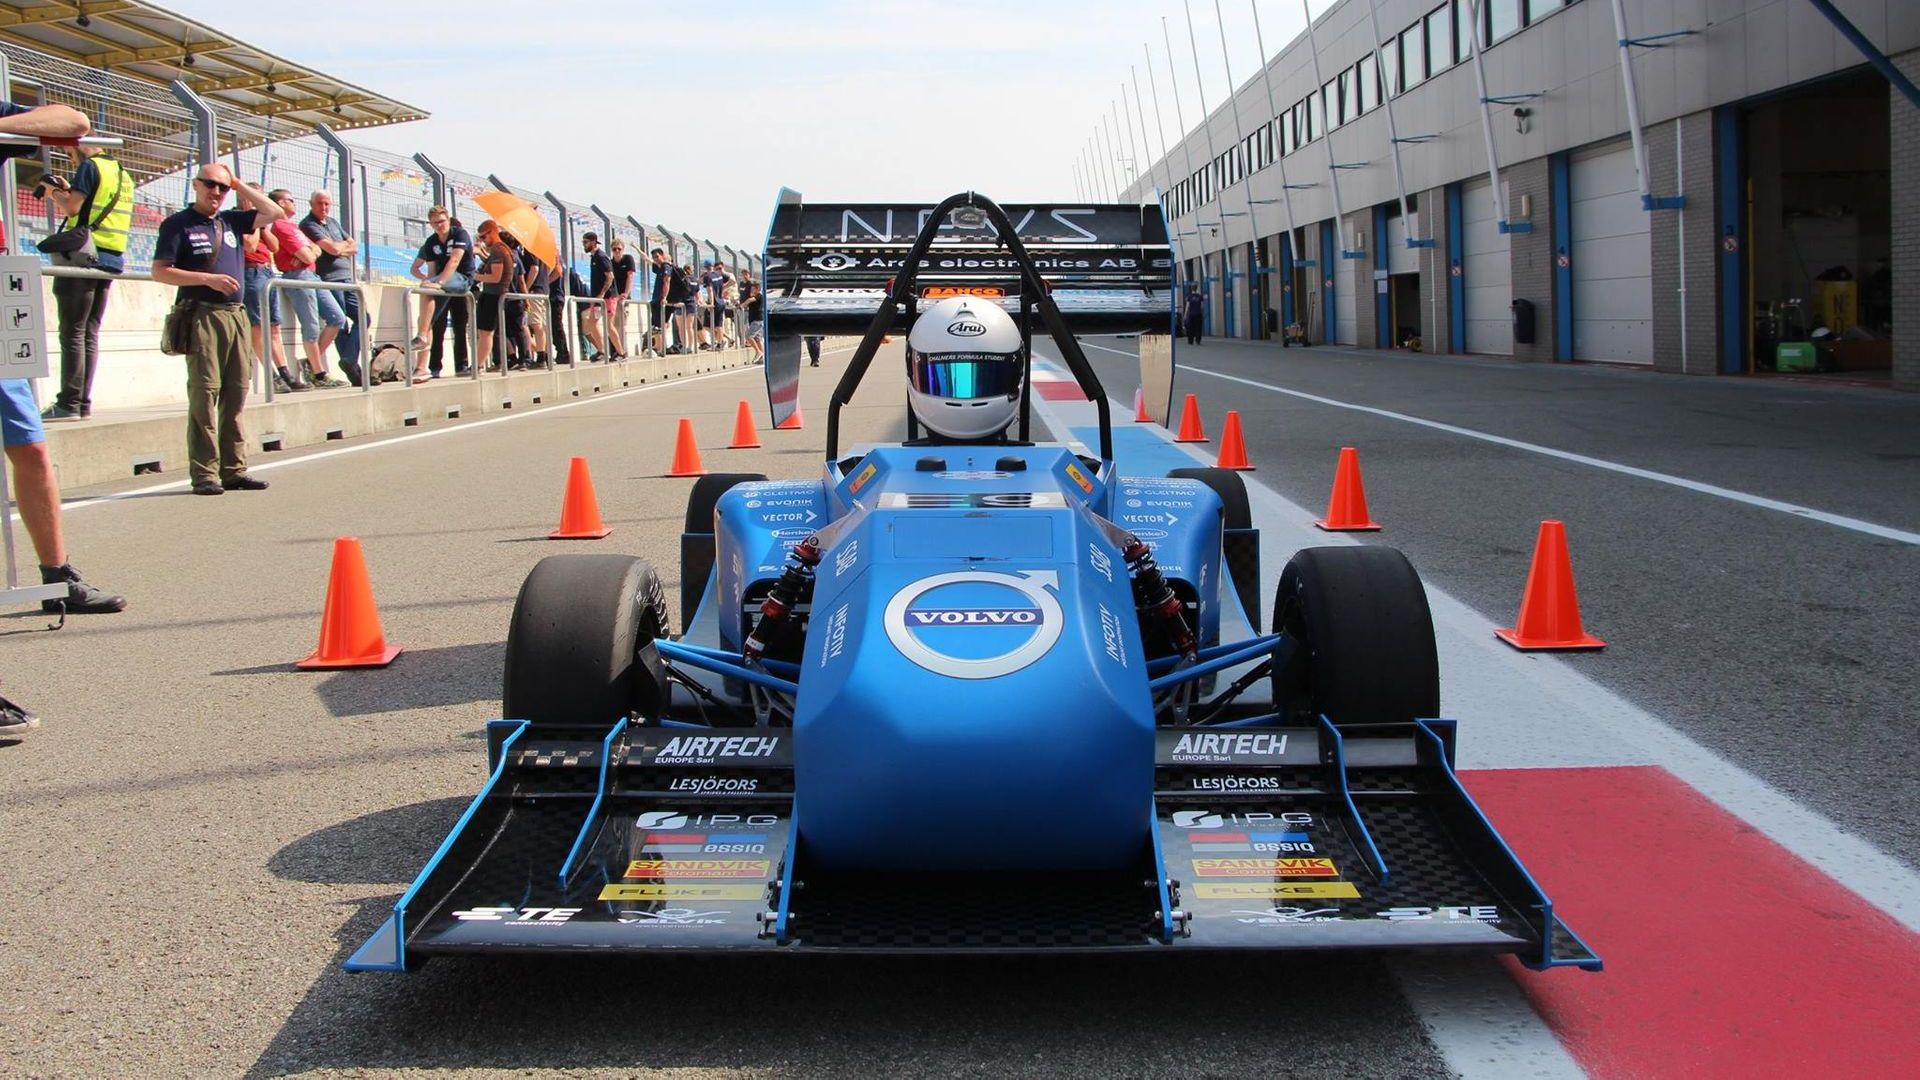
La Universidad Tecnológica de Chalmers equipó su coche autónomo con el INS GNSS Ellipse-N.
«Estábamos muy contentos con el rendimiento y la robustez del sensor». | Emil R., director de ingeniería del equipo Chalmers Formula Student Driverless
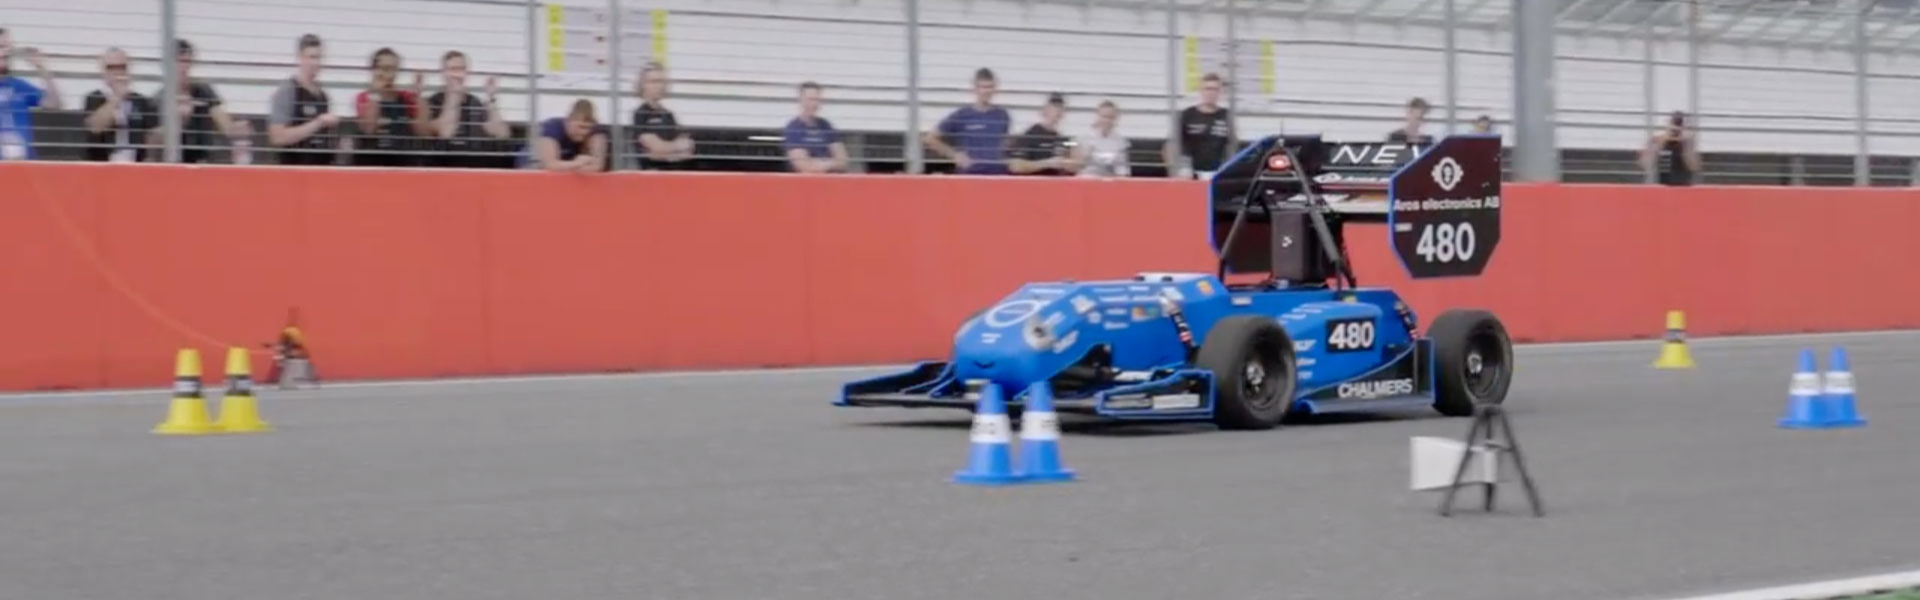
Competición Formula Student Driverless
La competición Formula Student Driverless incluye varios retos diferentes: frenada, aceleración, pruebas en skidpad y recorrido en pista.
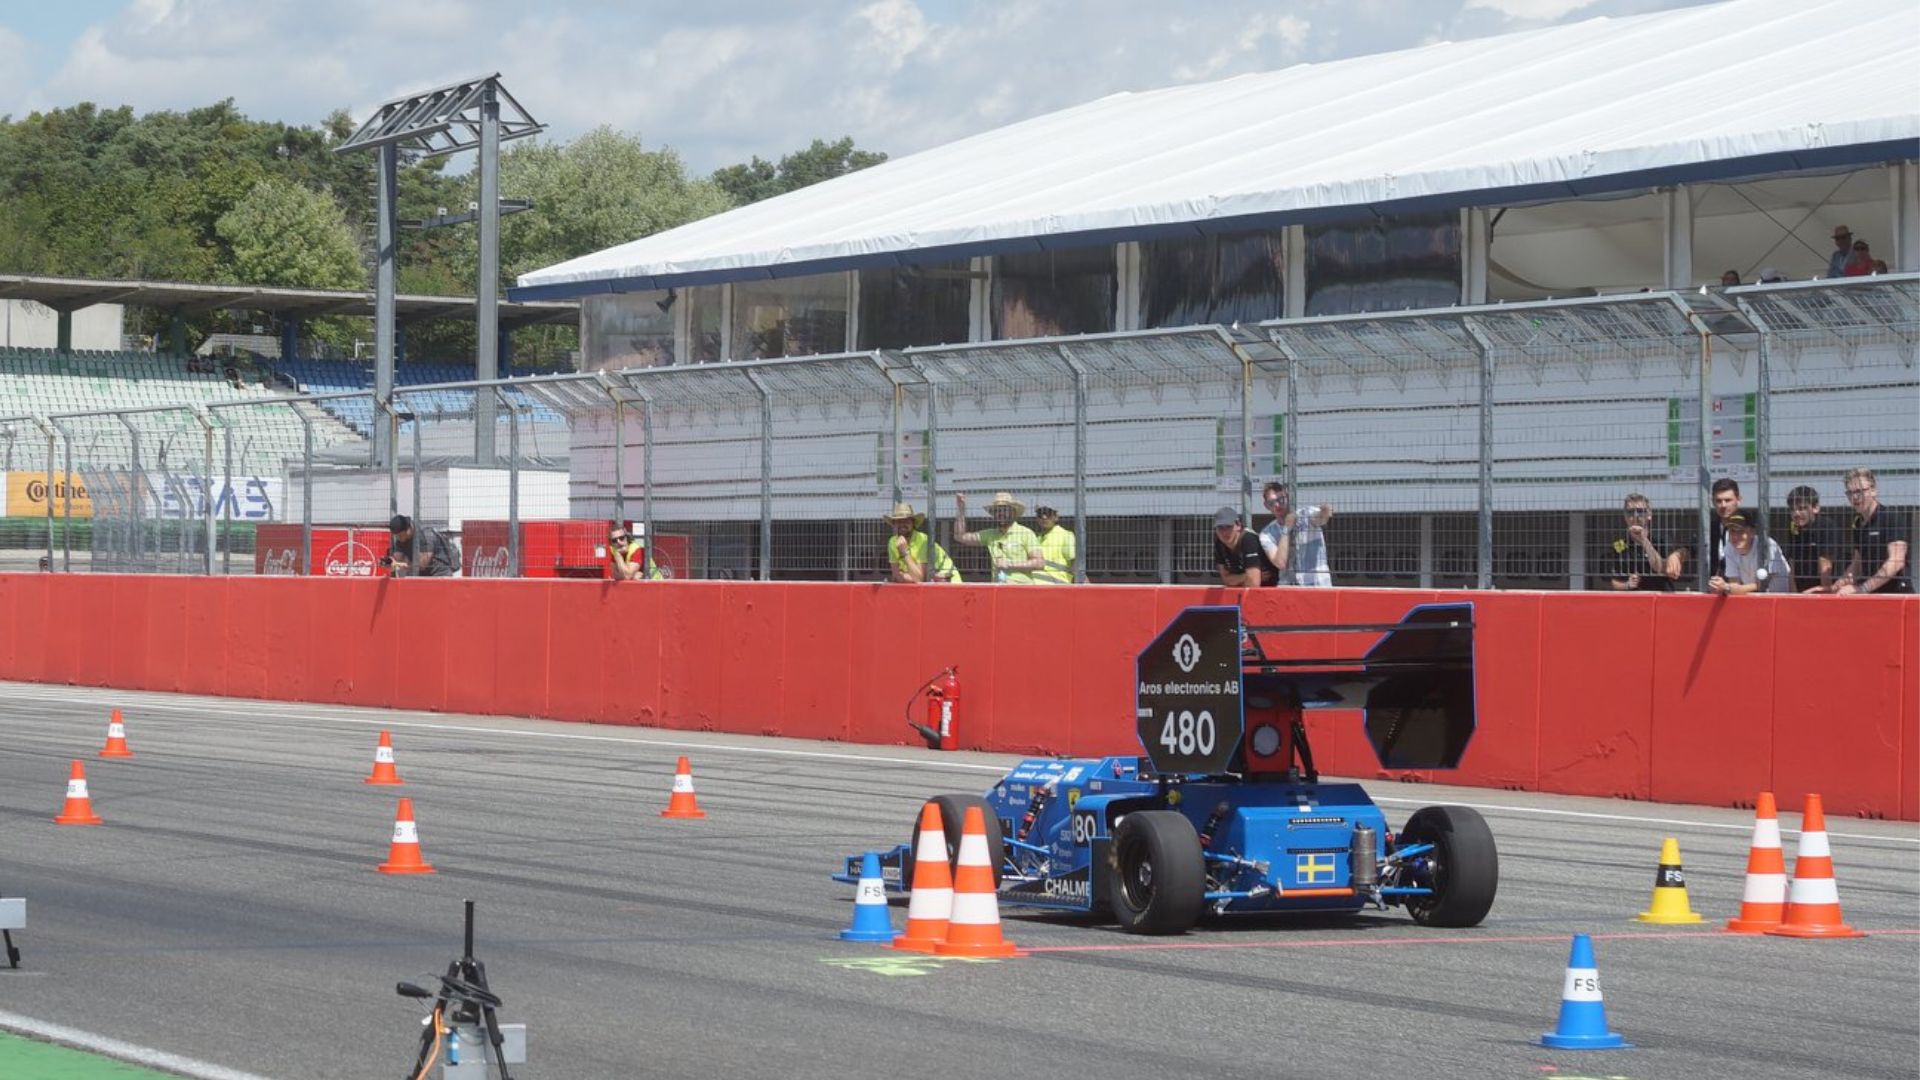
La Universidad Tecnológica de Chalmers, una universidad sueca centrada en la investigación y la educación tecnológica, participó en la edición de 2018.
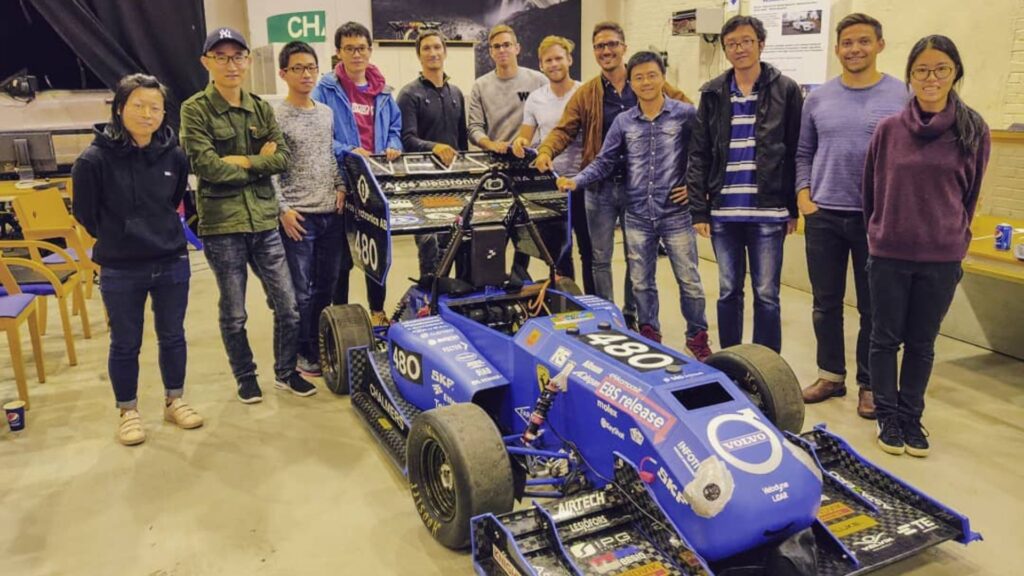
El equipo de Chalmers ha equipado su coche autónomo con el Ellipse-N, un sistema de navegación inercial en miniatura con receptor GNSS integrado.
Sensor de navegación inercial robusto y estable
Estábamos muy satisfechos con el rendimiento y la robustez del sensor. El sensor no presentó ningún error aparente durante los cientos de horas de pruebas que realizamos.
No experimentamos ninguna deriva en los sensores inerciales y nos impresionó especialmente la excelente estimación de la velocidad de guiñada. El sistema GNSS también demostró ser muy robusto y estable; nunca tuvimos problemas por falta de cobertura GNSS y siempre contamos con un buen número de satélites.
Fácil de integrar gracias a la biblioteca C
El Ellipse-N fue muy fácil de integrar en nuestro propio framework de software utilizando la biblioteca de C proporcionada. Nuestro framework utilizaba microservicios alojados en contenedores Docker donde los datos del sensor eran leídos por un microservicio.
Esto significaba que era importante que el microservicio pudiera compilarse de forma automática y fluida. Con la biblioteca proporcionada, fue sencillo incluir el código necesario en la imagen de Docker y compilarlo junto con nuestro propio código que interactúa con la biblioteca.
Si solo se hubiera proporcionado un binario, habríamos tenido que leer y analizar los datos en bruto del sensor nosotros mismos, por lo que la biblioteca fue muy útil para nuestro caso. Los ejemplos y la documentación proporcionados hicieron que fuera muy fácil usar la biblioteca e integrar el Ellipse-N en el microservicio que necesitábamos.
¿Antena única o dual para estas condiciones?
Si un Sistema de Navegación Inercial (INS) de antena única como el Ellipse-N proporciona datos de orientación y navegación muy precisos, un INS de doble antena como el Ellipse-D permite una inicialización más rápida, incluso en posición estática.
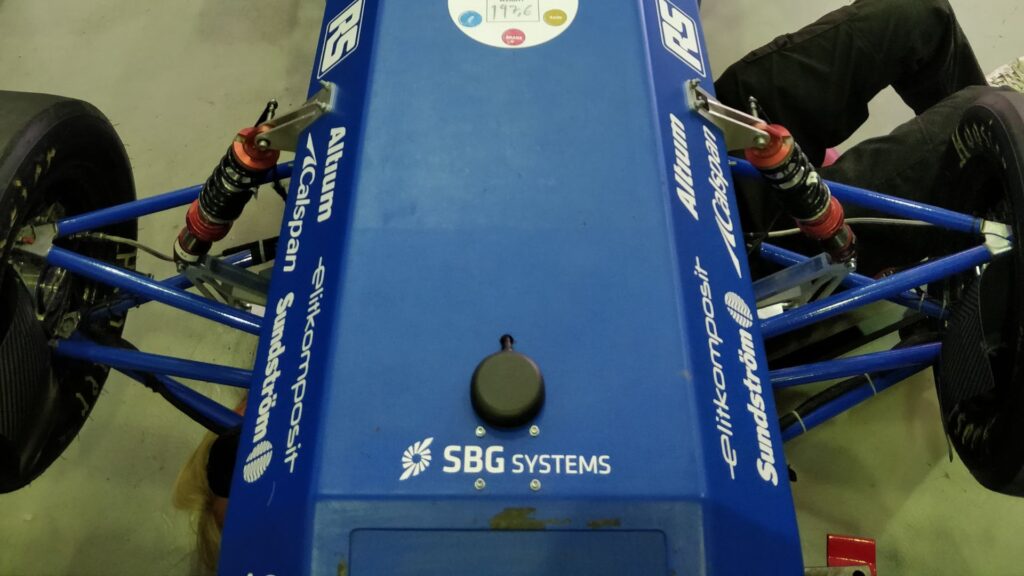
Estas características deben tenerse en cuenta al elegir su INS. Encuentre más información sobre « cómo elegir el mejor método de rumbo ».
«No experimentamos ninguna deriva en los sensores inerciales y nos impresionó especialmente la excelente estimación de la velocidad de guiñada.» | Emil R., Gerente de Ingeniería
Ellipse-N
Ellipse-N es un Sistema de Navegación Inercial (INS) RTK compacto y de alto rendimiento con un receptor GNSS integrado de doble banda y cuatro constelaciones. Proporciona alabeo, cabeceo, rumbo y oleaje vertical, así como una posición GNSS centimétrica.
El sensor Ellipse-N es ideal para entornos dinámicos y condiciones GNSS adversas, pero también puede operar en aplicaciones de menor dinamismo con rumbo magnético.

Solicite un presupuesto para Ellipse-N
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
