Descubra nuestras soluciones para entornos exigentes ↓



Grados de IMU
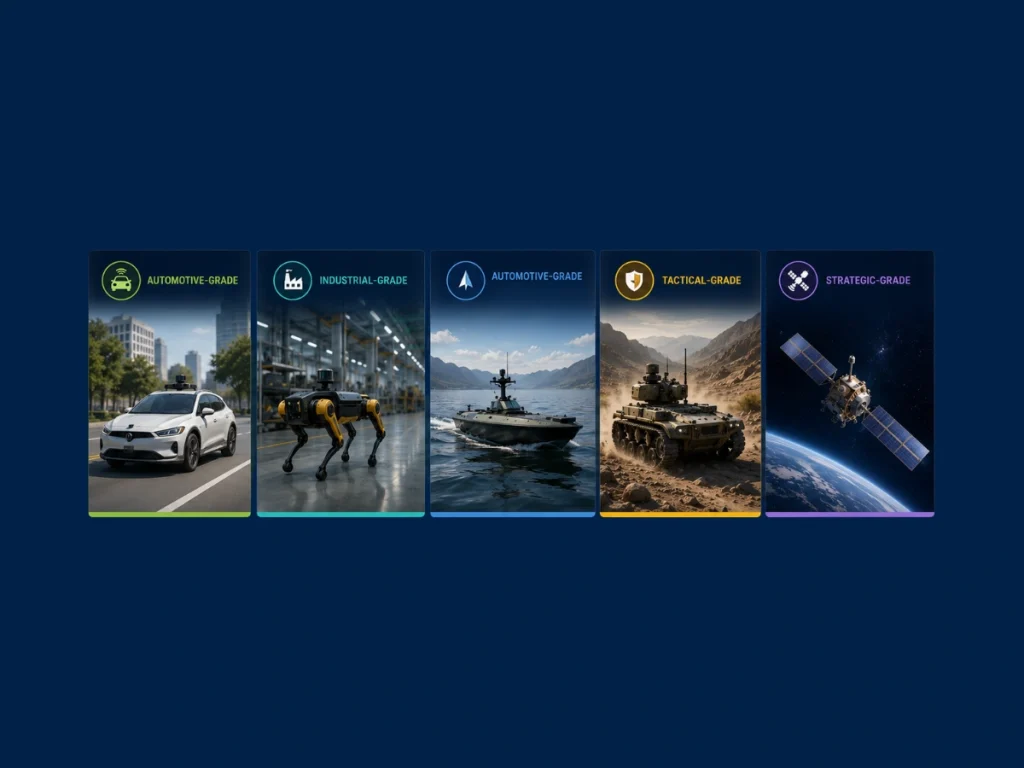
Una Unidad de Medición Inercial (IMU) consta de tres giróscopos ortogonales y tres acelerómetros que miden la velocidad angular ω y la fuerza específica f. Los fabricantes clasifican las IMU en grados de rendimiento según las características de error de los sensores en lugar de su construcción mecánica. Estos grados de IMU determinan la precisión de navegación alcanzable, la tasa de deriva y el entorno operativo.
Las especificaciones más importantes de la IMU incluyen la inestabilidad del sesgo, el ruido aleatorio angular (ARW), el ruido aleatorio de velocidad (VRW), el error del factor de escala, la no linealidad, el ancho de banda y la sensibilidad a la temperatura. El sesgo del giróscopo influye directamente en la estimación de la actitud, mientras que el sesgo del acelerómetro produce una deriva de posición tras la doble integración.
El error de posición sigue aproximadamente la fórmula:
donde ba es el sesgo del acelerómetro y t es el tiempo transcurrido.
IMU para automoción
Una IMU para automoción prioriza el costo, la robustez y la fabricación en gran volumen. Un sensor IMU de automoción suele admitir la dinámica del vehículo, el control electrónico de estabilidad, la navegación a estima y los sistemas avanzados de asistencia al conductor. Una IMU de grado de automoción ofrece la precisión suficiente para cortes de señal GNSS breves mientras mantiene un bajo consumo de energía.
IMU de grado industrial
La IMU de grado industrial ofrece una mayor estabilidad de sesgo y resistencia ambiental. Comprender el significado del grado industrial ayuda a los ingenieros a equilibrar el rendimiento, la fiabilidad y el costo para la robótica, la cartografía, los sistemas marinos y de automatización. Cuando se pregunta qué es el grado industrial, la respuesta generalmente se refiere a sensores diseñados para un funcionamiento continuo en condiciones industriales exigentes.
IMU de grado táctico
Una IMU de grado táctico proporciona una inestabilidad de sesgo significativamente menor, a menudo inferior a 1°/h en el caso de los giróscopos, lo que permite una navegación precisa durante operaciones prolongadas sin señal GNSS.
La tecnología moderna de IMU MEMS para la navegación ha reducido la brecha de rendimiento entre los sistemas de fibra óptica tradicionales y los dispositivos MEMS.
IMU de grado de navegación
Una IMU de grado de navegación integra sensores de precisión con algoritmos avanzados de calibración y compensación para minimizar los errores deterministas y estocásticos. Estos sistemas suelen ser compatibles con vehículos autónomos, hidrografía, topografía aérea y aplicaciones de defensa.
IMU de grado estratégico
La categoría de mayor rendimiento es la IMU de grado estratégico o sensor inercial de grado estratégico. Estos sistemas logran una deriva extremadamente baja gracias a giróscopos ultraestables, un control térmico riguroso y una amplia calibración. Dan soporte a misiones de navegación autónoma de larga duración, submarinos, misiles y naves espaciales.
En última instancia, la selección de la IMU adecuada depende de la precisión de navegación requerida, la duración de la misión, las condiciones ambientales y el costo. Hacer coincidir el rendimiento del sensor con la aplicación garantiza el equilibrio óptimo entre rendimiento, fiabilidad y complejidad del sistema.
