Scopri le nostre soluzioni per ambienti difficili ↓



Classi di IMU
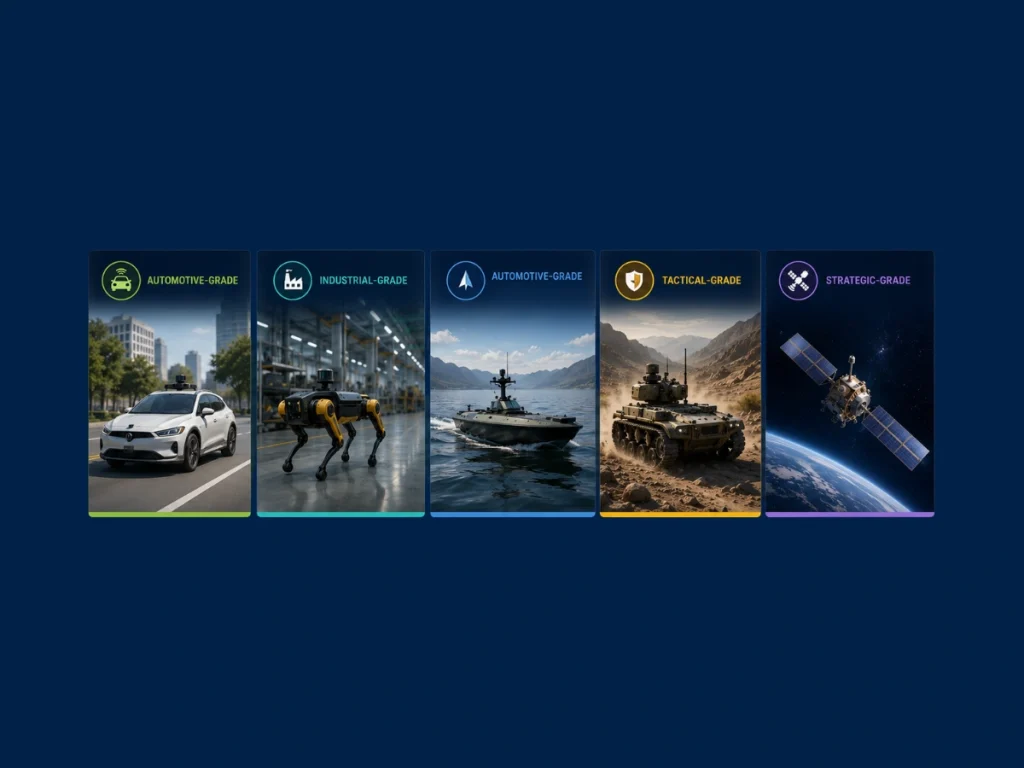
Un'unità di misura inerziale (IMU) è costituita da tre giroscopi ortogonali e tre accelerometri che misurano la velocità angolare ω e la forza specifica f. I produttori classificano gli IMU in classi di prestazione in base alle caratteristiche di errore dei sensori anziché alla costruzione meccanica. Questi gradi di IMU determinano l'accuratezza di navigazione ottenibile, la velocità di deriva e l'ambiente operativo.
Le specifiche IMU più importanti includono l'instabilità del bias, l'errore di cammino casuale angolare (ARW), l'errore di cammino casuale della velocità (VRW), l'errore del fattore di scala, la non linearità, la larghezza di banda e la sensibilità alla temperatura. Il bias del giroscopio influenza direttamente la stima dell'assetto, mentre il bias dell'accelerometro produce una deriva di posizione dopo la doppia integrazione.
L'errore di posizione segue approssimativamente la formula:
dove ba è la deriva dell'accelerometro e t è il tempo trascorso.
IMU automotive
Un IMU automotive privilegia i costi, la robustezza e la produzione ad alto volume. Un sensore IMU automotive supporta tipicamente la dinamica del veicolo, il controllo elettronico della stabilità, la navigazione stimata (dead reckoning) e i sistemi avanzati di assistenza alla guida. Un IMU di grado automotive offre un'accuratezza sufficiente per brevi interruzioni GNSS mantenendo al contempo un basso consumo energetico.
IMU di grado industriale
L'IMU di grado industriale offre una stabilità del bias migliorata e una maggiore resistenza ambientale. Comprendere il significato del grado industriale aiuta gli ingegneri a bilanciare prestazioni, affidabilità e costi per robotica, mappatura, applicazioni marine e sistemi di automazione. Quando ci si chiede cosa significhi grado industriale, la risposta si riferisce generalmente a sensori progettati per il funzionamento continuo in condizioni industriali gravose.
IMU di grado tattico
Un IMU di grado tattico offre un'instabilità del bias significativamente inferiore, spesso inferiore a 1°/h per i giroscopi, consentendo una navigazione accurata durante operazioni prolungate in ambienti privi di GNSS.
La moderna tecnologia MEMS IMU per la navigazione ha ridotto il divario di prestazioni tra i tradizionali sistemi a fibra ottica e i dispositivi MEMS.
IMU di grado di navigazione
Un IMU di grado di navigazione integra sensori di precisione con algoritmi avanzati di calibrazione e compensazione per ridurre al minimo gli errori deterministici e stocastici. Questi sistemi supportano comunemente veicoli autonomi, idrografia, rilievi aerofotogrammetrici e applicazioni di difesa.
IMU di grado strategico
La categoria con le massime prestazioni è l'IMU di grado strategico o sensore inerziale di grado strategico. Questi sistemi raggiungono una deriva estremamente ridotta grazie a giroscopi ultra-stabili, un rigoroso controllo termico e un'ampia calibrazione. Supportano missioni di navigazione autonoma a lungo termine per sottomarini, missili, veicoli spaziali.
In ultima analisi, la scelta dell'IMU appropriato dipende dall'accuratezza di navigazione richiesta, dalla durata della missione, dalle condizioni ambientali e dai costi. L'abbinamento delle prestazioni del sensore all'applicazione garantisce il perfetto equilibrio tra prestazioni, affidabilità e complessità del sistema.
