Découvrez nos solutions pour environnements complexes ↓



Classes d'IMU
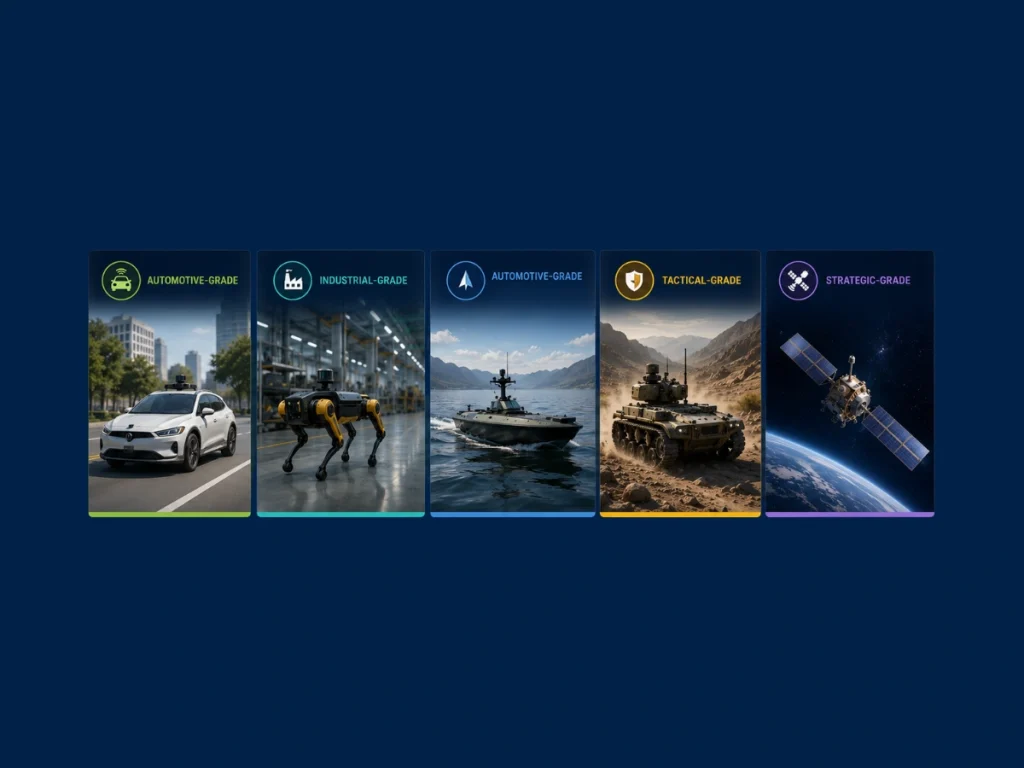
Une Unité de Mesure Inertielle (IMU) se compose de trois gyroscopes orthogonaux et de trois accéléromètres qui mesurent la vitesse angulaire ω et la force spécifique f. Les fabricants classent les IMU selon des catégories de performance basées sur les caractéristiques d'erreur des capteurs plutôt que sur leur construction mécanique. Ces classes d'IMU déterminent la précision de navigation atteignable, le taux de dérive et l'environnement opérationnel.
Les spécifications d'IMU les plus importantes incluent l'instabilité de la dérive (bias instability), la marche aléatoire de l'angle (ARW), la marche aléatoire de la vitesse (VRW), l'erreur de facteur d'échelle, la non-linéarité, la bande passante et la sensibilité à la température. La dérive du gyroscope influence directement l'estimation d'attitude, tandis que la dérive de l'accéléromètre produit une erreur de position après double intégration.
L'erreur de position suit approximativement la relation :
où ba est la dérive de l'accéléromètre et t est le temps écoulé.
IMU pour l'automobile
Une IMU automobile privilégie le coût, la robustesse et la fabrication en grande série. Un capteur IMU pour l'automobile prend généralement en charge la dynamique du véhicule, le contrôle électronique de la stabilité, la navigation à estima et les systèmes avancés d'aide à la conduite. Une IMU de qualité automobile offre une précision suffisante pour de brèves coupures GNSS tout en maintenant une faible consommation d'énergie.
IMU de qualité industrielle
L'IMU de qualité industrielle offre une stabilité de la dérive et une résistance aux conditions environnementales améliorées. Comprendre la signification de la qualité industrielle aide les ingénieurs à équilibrer les performances, la fiabilité et le coût pour les systèmes de robotique, de cartographie, maritimes et d'automatisation. Lorsque l'on se demande ce qu'est la qualité industrielle, la réponse désigne généralement des capteurs conçus pour un fonctionnement continu dans des conditions industrielles exigeantes.
IMU de qualité tactique
Une IMU de qualité tactique offre une instabilité de dérive nettement inférieure, souvent inférieure à 1 °/h pour les gyroscopes, ce qui permet une navigation précise lors d'opérations prolongées sans signal GNSS.
La technologie d'IMU MEMS moderne pour la navigation a réduit l'écart de performances entre les systèmes traditionnels à fibre optique et les dispositifs MEMS.
IMU de qualité navigation
Une IMU de classe navigation intègre des capteurs de précision dotés d'algorithmes avancés d'étalonnage et de compensation afin de minimiser les erreurs déterministes et stochastiques. Ces systèmes prennent généralement en charge les véhicules autonomes, l'hydrographie, les levés aériens et les applications de défense.
IMU de qualité stratégique
La catégorie aux performances les plus élevées est l'IMU de qualité stratégique ou capteur inertiel de qualité stratégique. Ces systèmes atteignent une dérive extrêmement faible grâce à des gyroscopes ultra-stables, un contrôle thermique rigoureux et une calibration poussée. Ils prennent en charge les missions de navigation autonome de longue durée pour les sous-marins, les missiles et les engins spatiaux.
En fin de compte, le choix de l'IMU appropriée dépend de la précision de navigation requise, de la durée de la mission, des conditions environnementales et du coût. Assortir les performances du capteur à l'application garantit un équilibre optimal entre performance, fiabilité et complexité du système.
