Entdecken Sie unsere Lösungen für anspruchsvolle Umgebungen ↓



IMU-Klassen
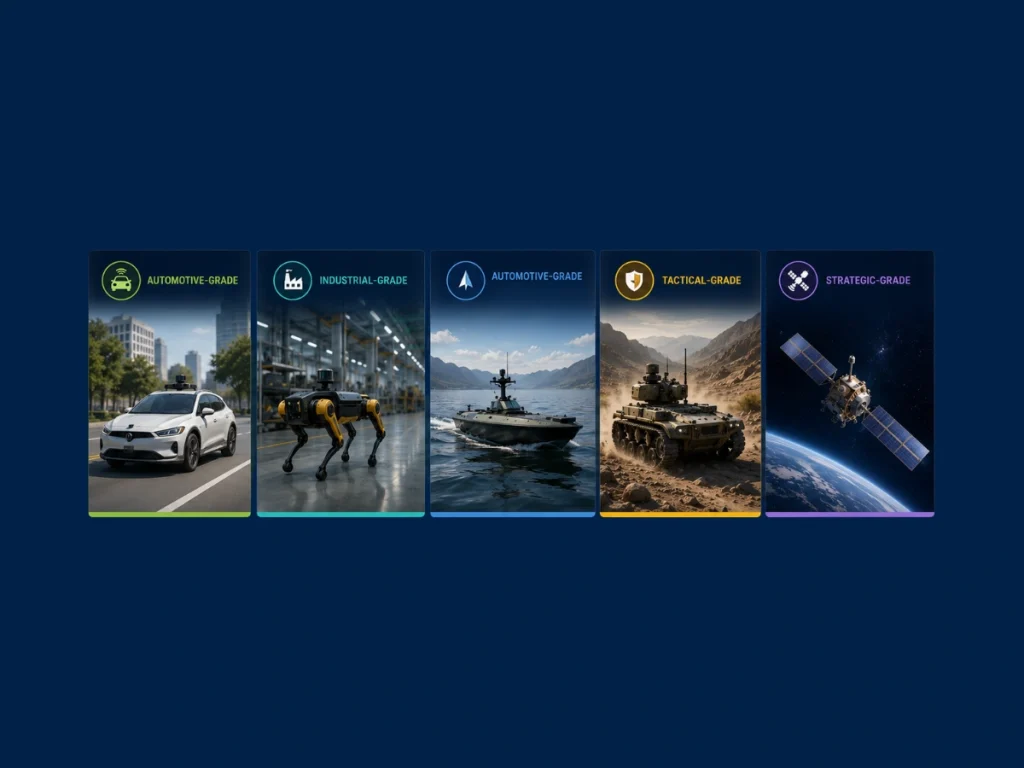
Eine Inertial Measurement Unit (IMU) besteht aus drei orthogonalen Gyroskopen und drei Beschleunigungsmessern, die die Winkelgeschwindigkeit ω und die spezifische Kraft f messen. Hersteller klassifizieren IMUs anhand der Sensoren-Fehlercharakteristika anstelle der mechanischen Konstruktion in Leistungsklassen. Diese IMU-Klassen bestimmen die erreichbare Navigationsgenauigkeit, die Drift-Rate und die Einsatzumgebung.
Zu den wichtigsten IMU-Spezifikationen gehören Bias-Instabilität, Angle Random Walk (ARW), Velocity Random Walk (VRW), Skalenfaktorfehler, Nichtlinearität, Bandbreite und Temperaturempfindlichkeit. Der Gyroskop-Bias beeinflusst direkt die Lagebestimmung, während der Beschleunigungsmesser-Bias nach zweifacher Integration zu einem Positionsdrift führt.
Der Positionsfehler verhält sich annähernd wie folgt:
wobei ba die Vorspannung des Beschleunigungssensors und t die verstrichene Zeit ist.
Automotive-IMU
Eine automotive IMU priorisiert Kosten, Robustheit und Großserienfertigung. Ein automotive IMU-Sensor unterstützt typischerweise die Fahrdynamik, das elektronische Stabilitätsprogramm (ESP), Koppelnavigation (Dead Reckoning) und fortschrittliche Fahrerassistenzsysteme. Eine IMU der Automotive-Klasse liefert eine ausreichende Genauigkeit für kurze GNSS-Ausfälle bei gleichzeitig geringem Stromverbrauch.
Industrietaugliche IMU
Die industrial-grade IMU bietet eine verbesserte Bias-Stabilität und Umweltbeständigkeit. Das Verständnis der Bedeutung dieser Industriequalität hilft Ingenieuren dabei, Leistung, Zuverlässigkeit und Kosten für Robotik-, Mapping-, Marine- und Automatisierungssysteme optimal abzuwägen. Die Frage, was Industriequalität ausmacht, bezieht sich im Allgemeinen auf Sensoren, die für den Dauerbetrieb unter anspruchsvollen Industriebedingungen ausgelegt sind.
Taktische IMU
Eine tactical-grade IMU bietet eine deutlich geringere Bias-Instabilität, die bei Gyroskopen oft unter 1°/h liegt, und ermöglicht so eine präzise Navigation während längerer GNSS-freier Operationen.
Die moderne Navigation mittels MEMS-IMU-Technologie hat die Leistungslücke zwischen herkömmlichen Faseroptiksystemen und MEMS-Geräten verringert.
Navigationstaugliche IMU
Eine navigation-grade IMU integriert Präzisionssensoren mit fortschrittlichen Kalibrierungs- und Kompensationsalgorithmen, um deterministische und stochastische Fehler zu minimieren. Diese Systeme unterstützen typischerweise autonome Fahrzeuge, die Hydrographie, luftgestützte Vermessung und Verteidigungsanwendungen.
Strategische IMU
Die leistungsstärkste Kategorie ist die strategic-grade IMU oder der strategische Inertialsensor. Diese Systeme erreichen durch ultrastabile Gyroskope, eine strenge thermische Kontrolle und umfangreiche Kalibrierung einen extrem geringen Drift. Sie unterstützen U-Boot-, Raketen-, Raumfahrt- und langanhaltende autonome Navigationsmissionen.
Letztendlich hängt die Auswahl der geeigneten IMU von der geforderten Navigationsgenauigkeit, der Missionsdauer, den Umgebungsbedingungen und den Kosten ab. Die Abstimmung der Sensorleistung auf die Anwendung gewährleistet das optimale Verhältnis zwischen Leistung, Zuverlässigkeit und Systemkomplexität.
