過酷な環境向けのソリューションをご覧ください ↓



IMUのグレード
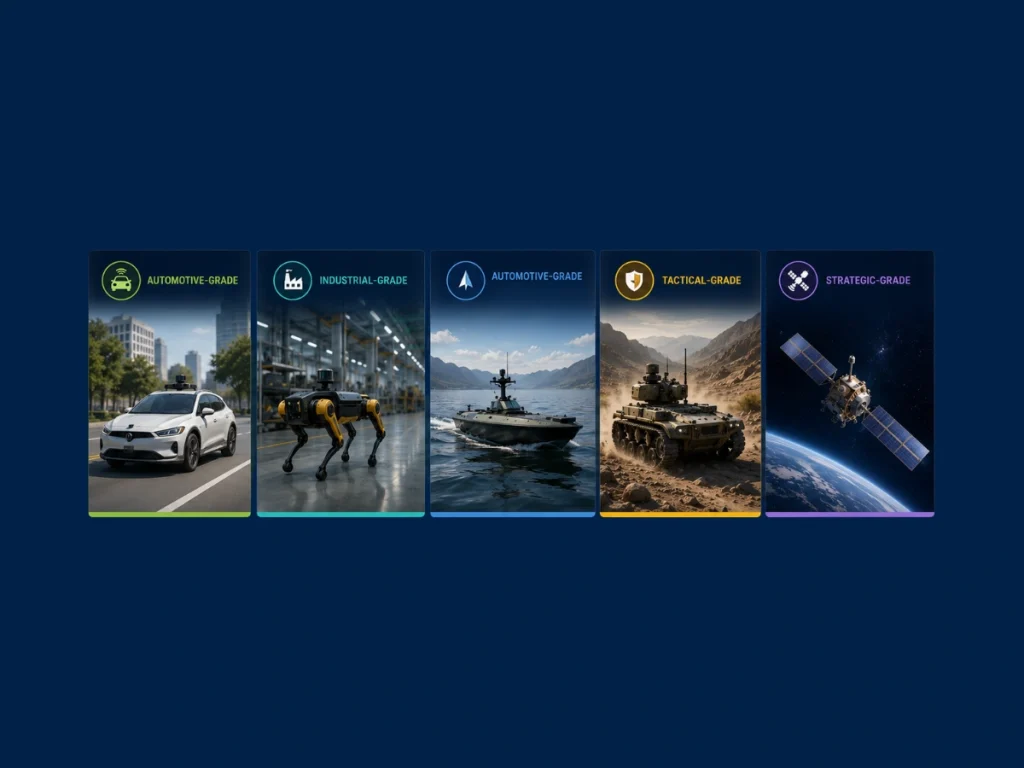
慣性計測装置(IMU)は、3つの直交するジャイロスコープと3つの加速度計で構成されており、角速度 ω および比力fを測定します。メーカーは、機械構造ではなくセンサーのエラー特性に基づいて、IMUをパフォーマンスグレードに分類しています。これらのIMUグレードによって、達成可能なナビゲーション精度、ドリフトレート、および動作環境が決まります。
最も重要なIMUの仕様には、バイアス安定性、アングル・ランダム・ウォーク(ARW)、ベロシティ・ランダム・ウォーク(VRW)、スケールファクター誤差、非線形性、帯域幅、温度感度が含まれます。ジャイロスコープのバイアスは姿勢推定に直接影響を与え、加速度計のバイアスは2重積分後に位置ドリフトを引き起こします。
位置誤差は概ね次のように従います:
ここで ba は加速度計のバイアス、tは経過時間である。
車載用IMU
車載用IMUは、コスト、堅牢性、および大量生産を最優先事項としています。車載用IMUセンサーは通常、車両ダイナミクス、横滑り防止装置(ESC)、デッドレコニング、および先進運転支援システム(ADAS)をサポートします。車載用グレードのIMUは、低消費電力を維持しながら、短いGNSS中断に対して十分な精度を提供します。
産業用グレードIMU
産業用グレードのIMUは、バイアス安定性と耐環境性が向上しています。産業用グレードの意味を理解することで、エンジニアはロボティクス、マッピング、海洋、オートメーションシステムにおいて、性能、信頼性、コストのバランスをとることができます。産業用グレードとは何かという問いに対しては、一般的に過酷な産業条件下での連続稼働向けに設計されたセンサーを指します。
戦術用グレードIMU
戦術用グレードIMUは、バイアス安定性が大幅に優れており、多くの場合ジャイロスコープで1°/h未満であり、長時間のGNSS拒否環境下での正確なナビゲーションを可能にします。
現代のナビゲーション向けMEMS IMU技術は、従来の光ファイバーシステムとMEMSデバイスの間の性能差を縮めています。
航法用グレードIMU
航法用グレードIMUは、高精度センサーと高度なキャリブレーションおよび補正アルゴリズムを統合し、決定的エラーと確率的エラーを最小限に抑えます。これらのシステムは一般的に、自動運転車、水路測量、航空測量、および防衛アプリケーションをサポートします。
戦略用グレードIMU
最高性能のカテゴリは、戦略用グレードIMU(または戦略用グレード慣性センサー)です。これらのシステムは、超安定ジャイロスコープ、厳格な温度制御、および広範なキャリブレーションを通じて、極めて低いドリフトを実現しています。これらは、潜水艦、ミサイル、宇宙船、および長時間の自律航行ミッションをサポートします。
最終的に、適切なIMUの選択は、必要なナビゲーション精度、ミッション時間、環境条件、コストによって決まります。センサーのパフォーマンスを用途に合わせることで、パフォーマンス、信頼性、システム複雑性の最適なバランスが確保されます。
