Oppdag våre løsninger for krevende miljøer ↓



IMU karakterer
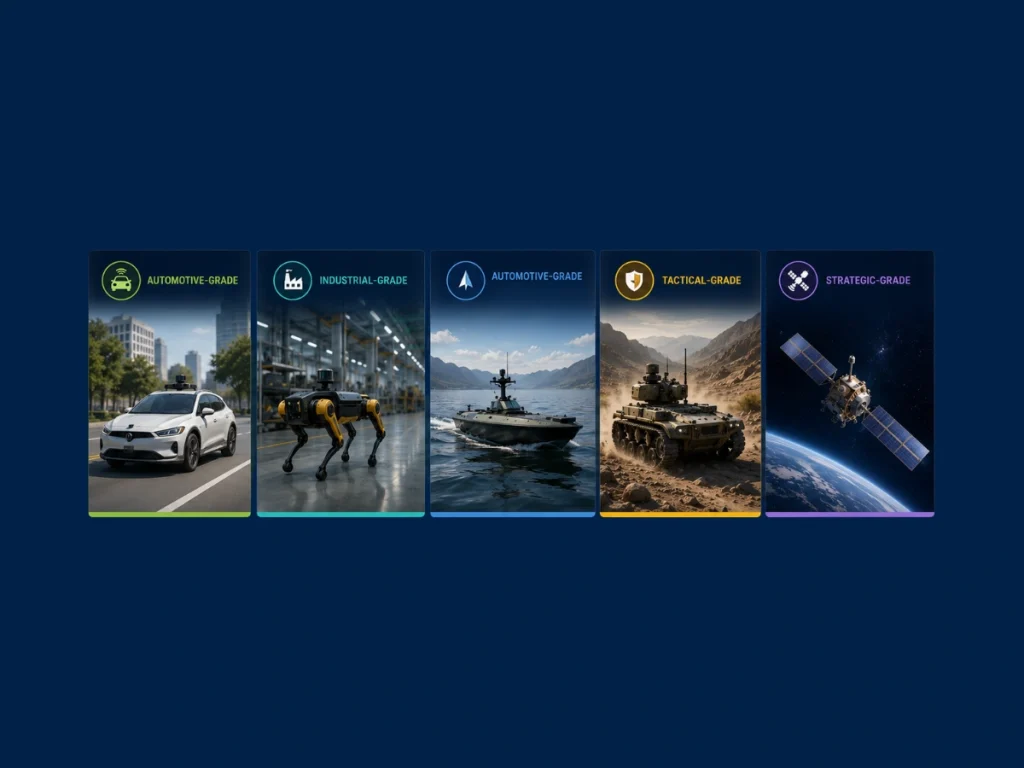
En treghetsmåleenhet (IMU) består av tre ortogonale gyroskoper og tre akselerometre som måler vinkelhastigheten ω og spesifikk kraft f. Produsenter klassifiserer IMU-er i ytelsesklasser basert på sensorfeilkarakteristika snarere enn mekanisk konstruksjon. Disse IMU -klassene bestemmer oppnåelig navigasjonsnøyaktighet, driftrate og driftsmiljø.
De viktigste IMU -spesifikasjonene inkluderer bias-ustabilitet, vinkel-random walk (ARW), hastighets-random walk (VRW), skalafaktorfeil, ikke-linearitet, båndbredde og temperaturfølsomhet. Gyroskopets bias påvirker direkte holdningsestimering, mens akselerometerets bias forårsaker posisjonsdrift etter dobbel integrasjon.
Posisjonsfeilen følger omtrent:
der ba er akselerometerets avvik og t er forløpt tid.
Bilindustri IMU
En bil IMU prioriterer kostnad, robusthet og masseproduksjon. En bil IMU -sensor støtter vanligvis kjøredynamikk, elektronisk stabilitetskontroll, navigasjon uten kart og avanserte førerstøttesystemer. En IMU av bilkvalitet gir tilstrekkelig nøyaktighet ved kortvarige GNSS -brudd, samtidig som strømforbruket holdes lavt.
Industriell kvalitet IMU
Den industrikvaliteten IMU gir forbedret forspenningsstabilitet og miljøbestandighet. Å forstå betydningen av «industriell kvalitet» hjelper ingeniører med å finne en balanse mellom ytelse, pålitelighet og kostnader for robotikk, kartlegging, maritim virksomhet og automatiseringssystemer. Når man spør hva «industriell kvalitet» er, refererer svaret vanligvis til sensorer som er utviklet for kontinuerlig drift under krevende industrielle forhold.
Av taktisk kvalitet IMU
En taktisk IMU gir betydelig lavere bias-ustabilitet, ofte under 1°/t for gyroskoper, noe som muliggjør nøyaktig navigasjon under langvarig operasjon uten tilgang til « GNSS ».
Moderne navigasjons -MEMS- IMU -teknologi har redusert ytelsesgapet mellom tradisjonelle fiberoptiske systemer og MEMS-enheter.
Navigasjonsklasse IMU
A navigasjonsklasse IMU integrerer presisjonssensorer med avanserte kalibrerings- og kompensasjonsalgoritmer for å minimere deterministiske og stokastiske feil. Disse systemene brukes ofte i autonome kjøretøy, hydrografi, luftbåren kartlegging og forsvarsapplikasjoner.
Strategisk nivå IMU
Kategorien med høyest ytelse er « IMU » av strategisk klasse, eller «inertial sensor» av strategisk klasse. Disse systemene oppnår ekstremt lav avvik gjennom ultrastabile gyroskoper, streng temperaturregulering og omfattende kalibrering. De støtter oppdrag innen ubåter, missiler, romfartøy og autonome navigasjonsoppdrag av lang varighet.
Valget av riktig « IMU » avhenger til syvende og sist av nødvendig navigasjonsnøyaktighet, oppdragets varighet, miljøforhold og kostnader. Ved å tilpasse sensorens ytelse til bruksområdet sikres en optimal balanse mellom ytelse, pålitelighet og systemkompleksitet.
