了解我们针对严苛环境的解决方案 ↓



IMU 等级
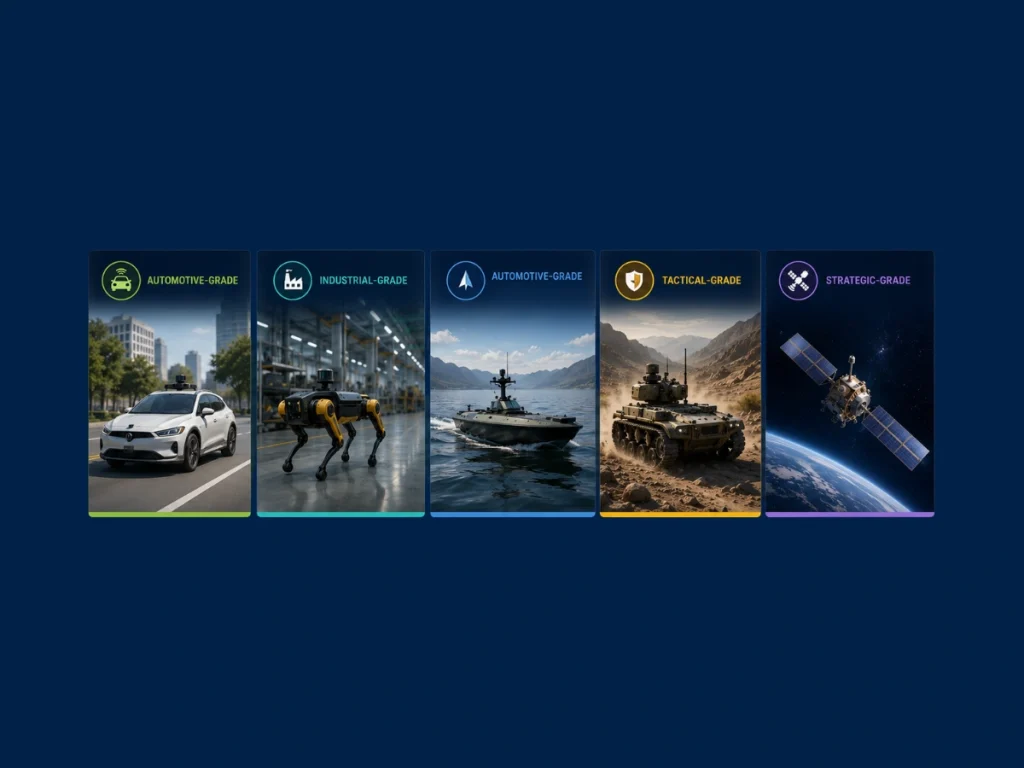
惯性测量单元 (IMU) 由三个正交陀螺仪和三个加速度计组成,用于测量角速度 ω 和比力 f。制造商根据传感器误差特性而不是机械结构将 IMU 分为不同的性能等级。这些 IMU 等级决定了可实现的导航精度、漂移率和运行环境。
最重要的 IMU 规格包括偏置不稳定性、角度随机游走 (ARW)、速度随机游走 (VRW)、比例因子误差、非线性、带宽和温度敏感性。陀螺仪偏置直接影响姿态估计,而加速度计偏置在二次积分后会产生位置漂移。
位置误差大致遵循:
其中 ba 表示加速度计的偏置,t 表示经过的时间。
车载级 IMU
车载级 IMU 优先考虑成本、坚固性和大批量生产。车载级 IMU 传感器通常支持车辆动力学、电子稳定控制、推算定位和高级驾驶辅助系统。车载级 IMU 在保持低功耗的同时,可为短时间GNSS 中断提供足够的精度。
工业级 IMU
工业级 IMU 提供了更高的偏置稳定性和环境抵抗力。理解工业等级的含义有助于工程师在机器人、测绘、海洋和自动化系统的性能、可靠性和成本之间取得平衡。当被问及什么是工业级时,答案通常是指专为在苛刻的工业条件下连续运行而设计的传感器。
战术级 IMU
战术级 IMU的零偏不稳定性极低(陀螺仪通常低于 1°/h),能够在长时间无 GNSS 信号的环境下进行精准导航。
现代导航级MEMS IMU 技术缩小了传统光纤系统与 MEMS 器件之间的性能差距。
导航级 IMU
。导航级 IMU将精密传感器与先进的校准和补偿算法相结合,将确定性和随机误差降至最低。这些系统通常支持自动驾驶汽车、水文测量、机载测绘和国防应用。
战略级 IMU
性能最高的类别是战略级 IMU 或战略级惯性传感器。这些系统通过超稳定的陀螺仪、严格的热控和广泛的校准,实现了极低的漂移。它们支持潜艇、导弹、航天器和长时间自主导航任务。
归根结底,选择合适的 IMU 取决于所需的导航精度、任务持续时间、环境条件和成本。将传感器性能与应用相匹配,可确保性能、可靠性和系统复杂性之间的最佳平衡。
