Descubra nossas soluções para ambientes desafiadores ↓



Classes de IMU
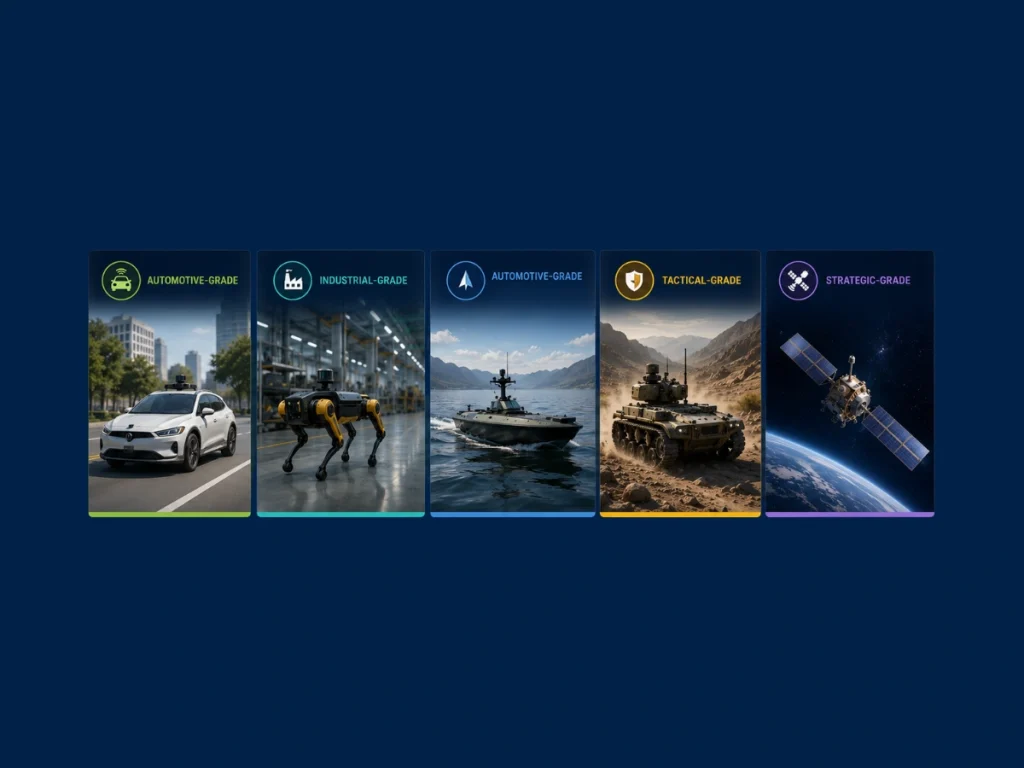
Uma Unidade de Medida Inercial (IMU) consiste em três giroscópios ortogonais e três acelerômetros que medem a velocidade angular ω e a força específica f. Os fabricantes classificam as IMUs em categorias de desempenho de acordo com as características de erro dos sensores, em vez de sua construção mecânica. Essas categorias de IMU determinam a precisão de navegação alcançável, a taxa de deriva e o ambiente operacional.
As especificações mais importantes de uma IMU incluem instabilidade de viés, ruído angular branco (ARW), ruído de velocidade branco (VRW), erro do fator de escala, não linearidade, largura de banda e sensibilidade à temperatura. O viés do giroscópio influencia diretamente a estimativa de atitude, enquanto o viés do acelerômetro produz deriva de posição após a dupla integração.
O erro de posição segue aproximadamente:
onde ba é o viés do acelerômetro e t é o tempo decorrido.
IMU Automotiva
Uma IMU automotiva prioriza custo, robustez e fabricação em grande volume. Um sensor de IMU automotiva normalmente apoia a dinâmica do veículo, o controle eletrônico de estabilidade, a navegação estimada (dead reckoning) e os sistemas avançados de assistência ao motorista. Uma IMU de grau automotivo oferece precisão suficiente para interrupções curtas de GNSS, mantendo um baixo consumo de energia.
IMU de classe industrial
A IMU de grau industrial oferece estabilidade de viés aprimorada e resistência ambiental. Compreender o significado de grau industrial ajuda os engenheiros a equilibrar desempenho, confiabilidade e custo para sistemas de robótica, mapeamento, marítimos e de automação. Ao perguntar o que é grau industrial, a resposta geralmente se refere a sensores projetados para operação contínua sob condições industriais exigentes.
IMU de grau tático
Uma IMU de grau tático oferece uma instabilidade de viés significativamente menor, frequentemente abaixo de 1°/h para giroscópios, permitindo uma navegação precisa durante operações prolongadas em ambientes sem GNSS.
A tecnologia moderna de IMU MEMS reduziu a diferença de desempenho entre os sistemas tradicionais de fibra óptica e os dispositivos MEMS.
IMU de grau de navegação
Uma IMU de grau de navegação integra sensores de precisão com algoritmos avançados de calibração e compensação para minimizar erros determinísticos e estocásticos. Esses sistemas comumente apoiam veículos autônomos, hidrografia, levantamento aerofotogramétrico e aplicações de defesa.
IMU de Grau Estratégico
A categoria de maior desempenho é a IMU de grau estratégico ou sensor inercial de grau estratégico. Esses sistemas alcançam uma deriva extremamente baixa por meio de giroscópios ultraestáveis, controle térmico rigoroso e ampla calibração. Eles dão suporte a missões de submarinos, mísseis, espaçonaves e navegação autônoma de longa duração.
Em última análise, a seleção da IMU adequada depende da precisão de navegação exigida, da duração da missão, das condições ambientais e do custo. Ajustar o desempenho do sensor à aplicação garante o equilíbrio ideal entre desempenho, confiabilidade e complexidade do sistema.
