


IMU de grado de navegación
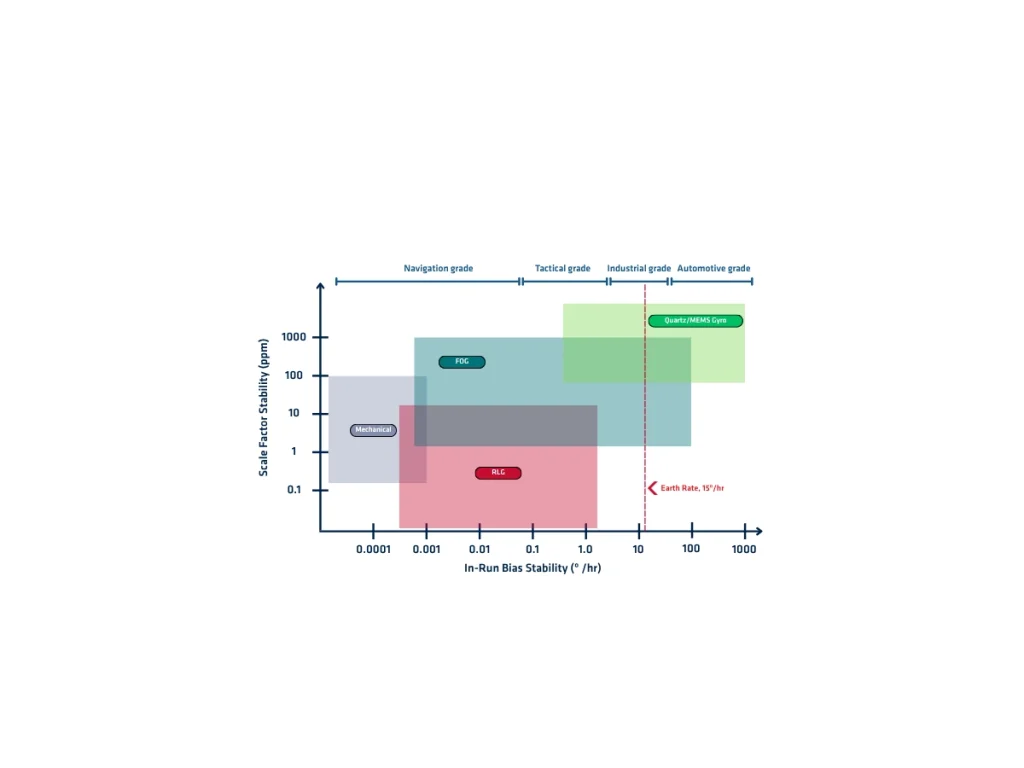
Una IMU (Unidad de Medición Inercial) de grado de navegación es un sensor de movimiento de alto rendimiento que mide la velocidad angular de tres ejes y la aceleración lineal de tres ejes con una precisión y estabilidad excepcionales. Combina tres giróscopos de precisión y tres acelerómetros en un ensamblaje rigurosamente alineado. Los fabricantes suelen utilizar giróscopos de fibra óptica (FOG), giróscopos láser de anillo (RLG) o tecnologías MEMS de gama alta para lograr un rendimiento de grado de navegación.
Las IMU de grado de navegación minimizan los errores de los sensores que se acumulan durante la navegación inercial. Sus giróscopos suelen exhibir una inestabilidad de sesgo inferior a 0,01°/h, mientras que los acelerómetros alcanzan una estabilidad de sesgo de unas pocas decenas de micro-g. También proporcionan un ruido de ángulo aleatorio (ARW) extremadamente bajo, ruido de velocidad aleatorio (VRW), error de factor de escala, no linealidad y sensibilidad cruzada. Estas características reducen significativamente la deriva de actitud, velocidad y posición durante las interrupciones del GNSS.
Los fabricantes calibran cada IMU de grado de navegación individualmente utilizando mesas de movimiento multieje en todo el rango de temperatura de funcionamiento. Esta calibración de fábrica compensa el sesgo, el factor de escala, la desalineación de los ejes, los efectos de la temperatura y la no linealidad del sensor. Una vez calibrados, los parámetros de corrección permanecen almacenados dentro del dispositivo y se aplican automáticamente durante el funcionamiento.
Todas las IMU de grado de navegación operan a altas frecuencias de muestreo con una latencia determinista y excelentes capacidades de sincronización. Se integran fácilmente con receptores GNSS, odómetros, registros de velocidad Doppler (DVL), sistemas USBL, sensores de datos de aire y otras mediciones externas mediante algoritmos avanzados de fusión de sensores como los filtros de Kalman extendidos (EKF).
Aplicaciones en el mundo real de las IMU de grado de navegación
Las IMU de grado de navegación admiten aplicaciones que requieren una navegación continua y de alta precisión en condiciones exigentes. Proporcionan datos precisos de movimiento y orientación, incluso durante cortes prolongados de GNSS.
- Los sistemas aeroespaciales utilizan IMU de grado de navegación para la navegación de aeronaves, funciones de piloto automático, control de vuelo, guiado de naves espaciales y determinación de la actitud de satélites.
- Los vehículos aéreos no tripulados también dependen de ellas para una navegación estable y un control preciso de la trayectoria. Los vehículos autónomos integran estas IMU para estimar la posición, la orientación y el movimiento con gran precisión. Mejoran la localización, apoyan la fusión de sensores y mantienen la navegación cuando las señales GNSS no están disponibles.
- Los sistemas marinos utilizan IMUs de grado de navegación para la navegación de embarcaciones, posicionamiento dinámico, levantamientos hidrográficos y operaciones en alta mar. Los vehículos submarinos autónomos y los vehículos operados por control remoto también dependen de ellos para una navegación submarina fiable.
- Las plataformas de defensa integran IMUs de grado de navegación en misiles, municiones guiadas, aeronaves militares, buques de guerra y vehículos terrestres. Permiten una navegación precisa, seguimiento de objetivos, estabilización y ejecución de misiones en entornos sin GNSS.
- Los sistemas de topografía y cartografía también se benefician de las IMUs de grado de navegación. Proporcionan una orientación precisa para LiDAR, cartografía móvil y fotogrametría aérea, garantizando datos geoespaciales de alta calidad.
Aunque las IMUs de grado de navegación cuestan significativamente más que los dispositivos de grado táctico o industrial, ofrecen la menor deriva y la mayor precisión de navegación a largo plazo disponible para sistemas de posicionamiento, orientación y navegación críticos para la misión.
