Ознайомтеся з нашими рішеннями для складних умов експлуатації ↓



Класи IMU
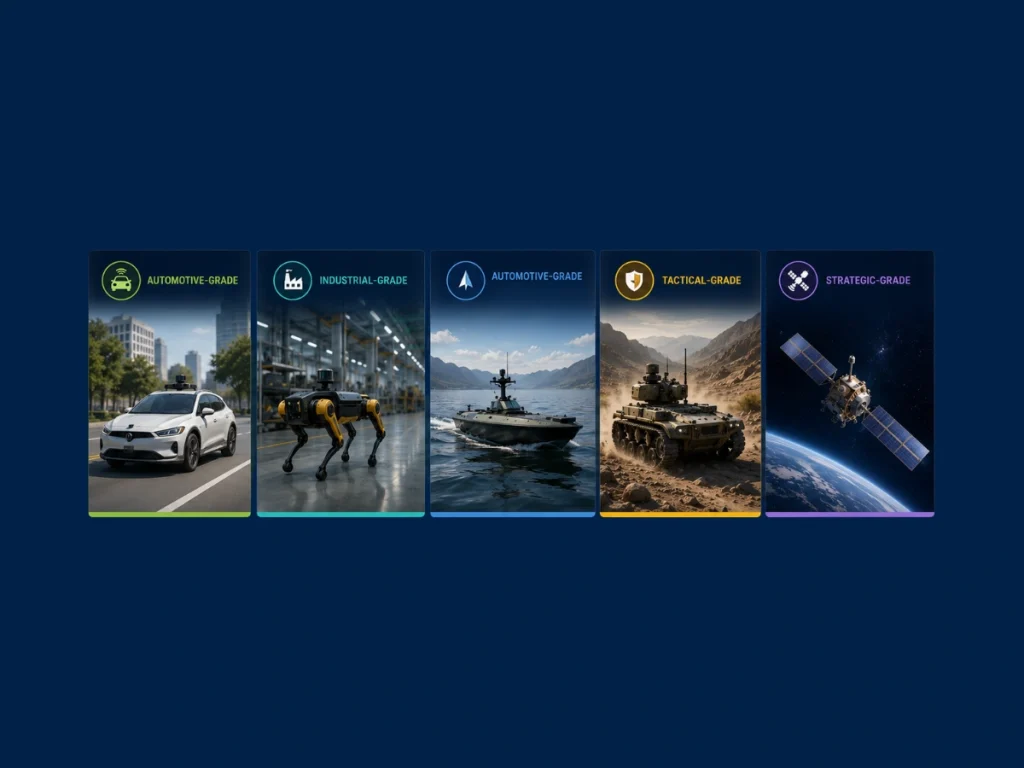
Інерціальний вимірювальний блок (IMU) складається з трьох ортогональних гіроскопів і трьох акселерометрів, які вимірюють кутову швидкість ω та питому силу f. Виробники класифікують IMU за категоріями продуктності відповідно до характеристик похибок датчиків, а не за механічною конструкцією. Ці класи IMU визначають досяжну точність навігації, швидкість дрейфу та умови експлуатації.
Найважливіші специфікації IMU включають нестабільність нульового зсуву, випадковий кутовий дрейф (ARW), випадковий швидкісний дрейф (VRW), похибку масштабного коефіцієнта, нелінійність, смугу пропускання та температурну чутливість. Зсув нулю гіроскопа безпосередньо впливає на оцінку положення, тоді як зсув акселерометра викликає дрейф координати після подвійного інтегрування.
Похибка позиціювання приблизно описується співвідношенням:
де ba — зміщення акселерометра, а t — минулий час.
Автомобільний IMU
Автомобільний IMU передбачає пріоритетність вартості, надійності та масового виробництва. Датчик automotive IMU зазвичай забезпечує роботу систем динаміки транспортного засобу, електронного контролю стійкості, dead reckoning та передових систем допомоги водієві. Автомобільний IMU забезпечує достатню точність для короткочасних збоїв GNSS, зберігаючи при цьому низьке енергоспоживання.
IMU промислового класу
Промисловий IMU пропонує покращену стабільність нульового зсуву та стійкість до навколишнього середовища. Розуміння значення промислового класу допомагає інженерам збалансувати продуктивність, надійність і вартість для робототехніки, картографування, морських та автоматизованих систем. Коли запитують про промисловий клас, відповідь зазвичай стосується датчиків, розроблених для безперервної роботи в складних промислових умовах.
IMU тактичного класу
Тактичний IMU забезпечує значно нижчу нестабільність нульового зсуву, часто менше 1°/год для гіроскопів, що дозволяє здійснювати точну навігацію під час тривалої роботи в умовах GNSS-denied.
Сучасна технологія MEMS IMU для навігації скоротила розрив у продуктивності між традиційними волоконно-оптичними системами та MEMS-пристроями.
IMU навігаційного класу
Навігаційний IMU об'єднує прецизійні датчики з розширеними алгоритмами калібрування та компенсації для мінімізації детермінованих і стохастичних похибок. Ці системи зазвичай використовуються в автономних транспортних засобах, гідрографії, повітряному зетемленні та оборонних додатках.
IMU стратегічного класу
Категорією з найвищою продуктивністю є IMU стратегічного класу або інерціальний датчик стратегічного класу. Ці системи досягають надзвичайно низького дрейфу завдяки надзвичайно стабільним гіроскопам, жорсткому термоконтролю та масштабному калібруванню. Вони підтримують місії підводних човнів, ракет, космічних апаратів та довготривалу автономну навігацію.
Зрештою, вибір відповідного IMU залежить від необхідної точності навігації, тривалості місії, умов навколишнього середовища та вартості. Відповідність продуктивності датчика завданням забезпечує оптимальний баланс між продуктивністю, надійністю та складністю системи.
