Poznaj nasze rozwiązania przeznaczone do trudnych warunków ↓



Klasy IMU
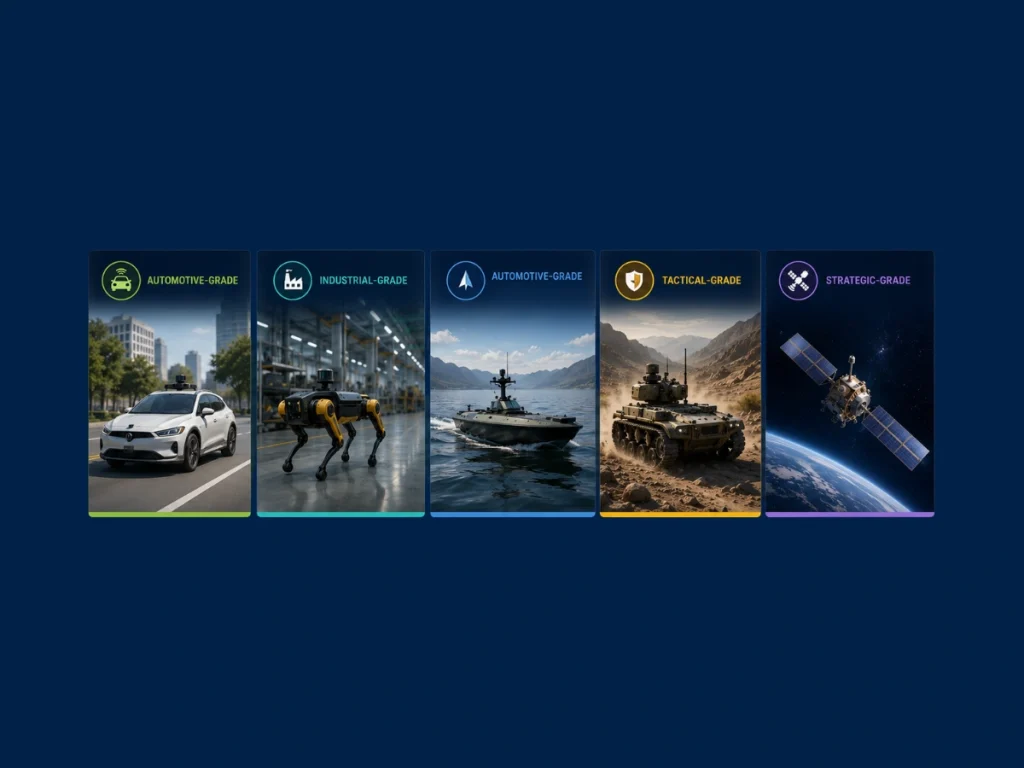
Inercyjna jednostka pomiarowa (IMU) składa się z trzech ortogonalnych żyroskopów i trzech akcelerometrów, które mierzą prędkość kątową ω oraz siłę właściwą f. Producenci klasyfikują IMU według klas wydajności opartych na charakterystyce błędów sensorów, a nie na konstrukcji mechanicznej. Te klasy IMU determinują osiągalną dokładność nawigacji, współczynnik dryfu oraz środowisko operacyjne.
Najważniejsze specyfikacje IMU obejmują niestabilność biasu, błąd błądzenia kątowego (ARW), błąd błądzenia prędkości (VRW), błąd współczynnika skalowania, nieliniowość, pasmo przenoszenia oraz wrażliwość na temperaturę. Bias żyroskopu bezpośrednio wpływa na szacowanie orientacji, podczas gdy bias akcelerometru powoduje dryf pozycji po podwójnym całych.
Błąd pozycji w przybliżeniu wynosi:
gdzie ba oznacza odchylenie akcelerometru, a t – upływający czas.
Samochodowe IMU
Samochodowe IMU priorytetowo traktuje koszt, niezawodność oraz produkcję wielkoseryjną. Czujnik samochodowego IMU zazwyczaj wspiera dynamikę pojazdu, elektroniczną kontrolę stabilności, nawigację zliczeniową oraz zaawansowane systemy wspomagania kierowcy. IMU klasy samochodowej zapewnia wystarczającą dokładność podczas krótkich przerw w sygnale GNSS, utrzymując przy tym niski pobór mocy.
IMU klasy przemysłowej
Przemysłowe IMU oferuje lepszą stabilność biasu i odporność środowiskową. Zrozumienie znaczenia klasy przemysłowej pomaga inżynierom zbalansować wydajność, niezawodność i koszt w systemach robotyki, mapowania, morskich i automatyki. Odpowiedź na pytanie, czym jest klasa przemysłowa, odnosi się zazwyczaj do czujników zaprojektowanych do ciągłej pracy w wymagających warunkach przemysłowych.
IMU klasy taktycznej
Taktyczne IMU zapewnia znacznie mniejszą niestabilność biasu, często poniżej 1°/h dla żyroskopów, co umożliwia precyzyjną nawigację podczas długotrwałej pracy w warunkach braku dostępu do GNSS.
Nowoczesna technologia MEMS IMU zmniejszyła przepaść wydajnościową między tradycyjnymi systemami światłowodowymi a urządzeniami MEMS.
IMU klasy nawigacyjnej
Nawigacyjne IMU integruje precyzyjne czujniki z zaawansowanymi algorytmami kalibracji i kompensacji w celu minimalizacji błędów deterministycznych i stochastycznych. Systemy te powszechnie wspierają pojazdy autonomiczne, hydrografię, pomiary lotnicze i zastosowania obronne.
IMU klasy strategicznej
Najwyższą kategorią wydajnościową jest strategiczne IMU lub sensor inercyjny klasy strategicznej. Systemy te osiągają niezwykle niski dryf dzięki ultra-stabilnym żyroskopom, rygorystycznej kontroli termicznej oraz rozbudowanej kalibracji. Obsługują one misje okrętów podwodnych, pocisków rakietowych, statków kosmicznych oraz długotrwałej nawigacji autonomicznej.
Ostatecznie wybór odpowiedniego IMU zależy od wymaganej dokładności nawigacji, czasu trwania misji, warunków środowiskowych oraz kosztów. Dopasowanie wydajności czujnika do zastosowania zapewnia optymalną równowagę między wydajnością, niezawodnością a złożonością systemu.
