
IMU de grado industrial
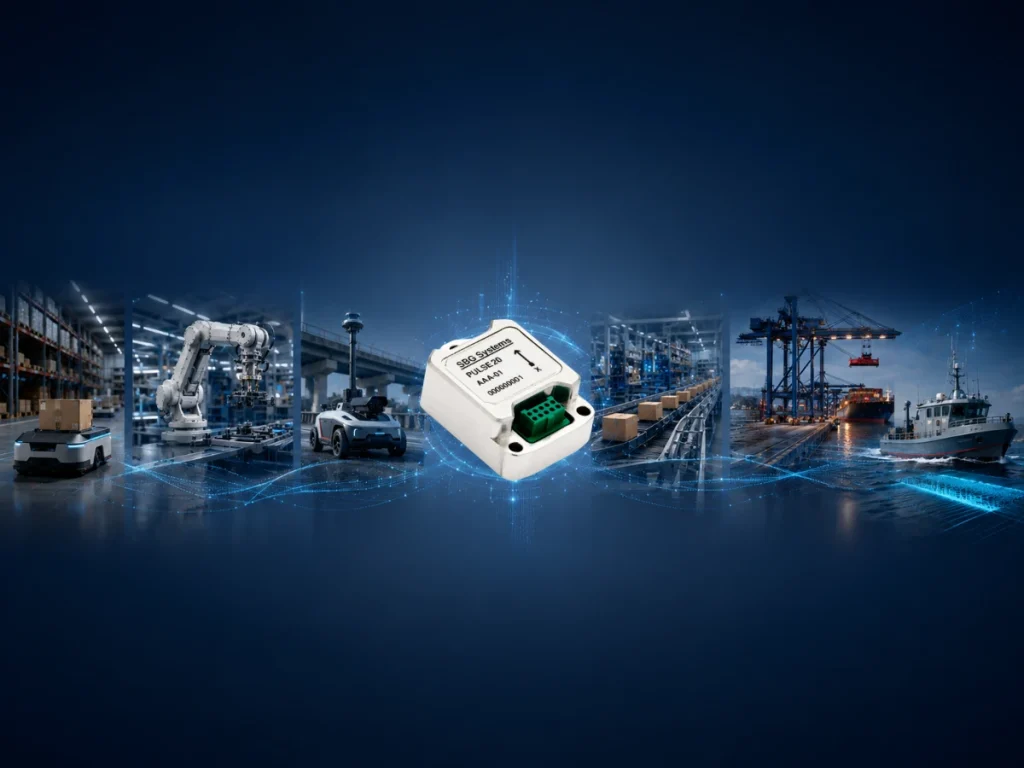
Una IMU de grado industrial es un sensor de movimiento que mide la velocidad angular de tres ejes y la aceleración lineal de tres ejes. En comparación con los dispositivos de grado comercial, ofrece mayor precisión, estabilidad y durabilidad. Combina tres giróscopos MEMS y tres acelerómetros MEMS en un paquete calibrado. Como resultado, funciona de manera fiable en entornos industriales hostiles.
Las IMU de grado industrial suelen lograr una inestabilidad del sesgo del giróscopo de entre 1 y 10°/h. Además, el ruido aleatorio del ángulo suele oscilar entre 0,1 y 0,5°/√h. El sesgo del acelerómetro suele situarse entre 0,1 y 1 mg, según la arquitectura del sensor y la calidad de la calibración. En consecuencia, estas características permiten una estimación de actitud estable y una navegación a estima fiable durante breves interrupciones del GNSS.
Los fabricantes optimizan las IMU de grado industrial para lograr una repetibilidad a largo plazo en lugar de una precisión de navegación máxima. Por lo tanto, una calibración de fábrica avanzada compensa los errores de factor de escala, la desalineación de los ejes, la deriva térmica y la no linealidad del sensor. Además, la calibración sigue siendo eficaz en un amplio rango de temperaturas de funcionamiento. Muchas IMU de grado industrial también integran filtrado de vibraciones y funciones de autocomprobación integradas. Asimismo, las altas frecuencias de muestreo preservan la calidad de las mediciones en condiciones de funcionamiento altamente dinámicas.
Las IMU de grado industrial sirven como el elemento de detección central de un AHRS o un INS. Proporcionan datos inerciales para la fusión con GNSS, LiDAR, codificadores de ruedas, cámaras, odómetros o registros de velocidad Doppler (DVL). Como resultado, la fusión de sensores mejora la robustez del posicionamiento, la estimación de actitud y el control del vehículo. También mantiene el rendimiento de la navegación cuando las referencias externas se degradan o no están disponibles temporalmente.
Los ingenieros implementan ampliamente IMU de grado industrial en robótica móvil, robots móviles autónomos (AMR), sistemas de cartografía móvil, plataformas marinas, vehículos de guiado automático (AGV), grúas, sistemas de transporte, maquinaria industrial y automatización de precisión. Por lo tanto, ofrecen un equilibrio eficaz entre rendimiento, robustez, consumo de energía y coste. En consecuencia, se adaptan a aplicaciones exigentes de control de movimiento y navegación industrial.
