Descubra nuestras soluciones para entornos exigentes ↓



DDIL: degradado, denegado, intermitente y de bajo ancho de banda
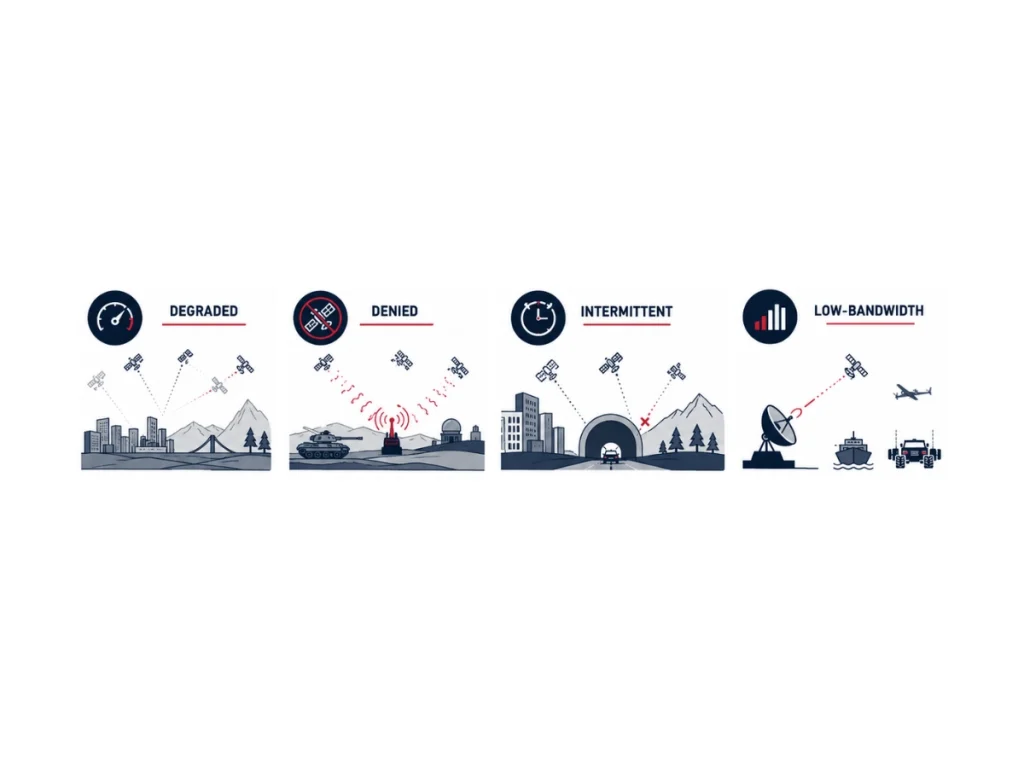
El entorno DDIL (degradado, denegado, intermitente y de bajo ancho de banda) describe las condiciones operativas en las que las capacidades de posicionamiento, navegación, sincronización (PNT), comunicación o detección dejan de estar disponibles parcial o totalmente. Las condiciones DDIL reducen la conciencia situacional, aumentan la incertidumbre en la navegación y dificultan la toma de decisiones autónomas.
Los sistemas de navegación modernos mitigan estos efectos combinando sensores inerciales de alto rendimiento con múltiples fuentes de ayuda a través de algoritmos avanzados de fusión de sensores.
Entorno degradado
Se produce un entorno degradado cuando la navegación o la comunicación siguen estando disponibles pero con un rendimiento reducido. La atenuación de la señal, la propagación por trayectos múltiples, las perturbaciones atmosféricas, la vegetación, los cañones urbanos, los túneles, las condiciones meteorológicas adversas, las interferencias electromagnéticas o los fallos parciales de los sensores reducen la precisión sin causar una interrupción total.
Los sistemas continúan operando pero producen mayores incertidumbres de posicionamiento.
Entorno denegado
Un entorno denegado impide el uso de uno o más servicios esenciales de navegación o comunicación. La inhibición de señales GNSS, la suplantación de identidad (spoofing), las operaciones subterráneas, las misiones submarinas, las instalaciones interiores densas, la guerra electrónica o el silencio de radio intencionado eliminan las actualizaciones de posicionamiento externo.
En estas situaciones, los sistemas de navegación inercial estiman la posición, la velocidad y la actitud de forma independiente hasta que los sensores de ayuda vuelven a estar disponibles.
Entorno intermitente
Un intorno intermitente ofrece servicios de navegación o comunicación únicamente durante intervalos breves o impredecibles. Los UAV que vuelan entre edificios, los vehículos terrestres autónomos que entran en túneles, las plataformas marítimas que operan cerca de acantilados o los satélites con visibilidad periódica pierden y recuperan repetidamente las mediciones externas.
Los algoritmos de fusión de sensores deben validar e integrar rápidamente cada nueva observación mientras mantienen la continuidad de la navegación durante las interrupciones.
Entorno intermitente
Un entorno de bajo ancho de banda limita la cantidad o la frecuencia de los datos transmitidos. Las redes de radio tácticas, las comunicaciones por satélite, los módems acústicos subacuáticos, los emplazamientos industriales remotos y los sistemas no tripulados de largo alcance operan a menudo con un rendimiento restringido.
Por lo tanto, los sistemas de navegación priorizan las mediciones esenciales, comprimen la telemetría, reducen las tasas de actualización y ejecutan la mayor parte de la estimación localmente para preservar el rendimiento operativo.
Escenarios de la vida real y tecnologías actuales
Varios escenarios DDIL combinan múltiples condiciones simultáneamente. Algunos ejemplos son las operaciones sin GNSS y con comunicaciones degradadas, el GNSS intermitente con telemetría de bajo ancho de banda, los entornos disputados electromagnéticamente, los entornos disputados por GPS, las operaciones sin comunicaciones, las misiones sin sensores y los entornos de guerra electrónica multidominio. Estos escenarios híbridos representan las condiciones operativas más exigentes, ya que afectan simultáneamente a la navegación, las comunicaciones y la conciencia situacional.
Las arquitecturas INS modernas abordan los entornos DDIL integrando las IMU con GNSS, odómetros, LiDAR, cámaras, correderas Doppler (DVL), sistemas de línea de base ultracorta (USBL), codificadores de rueda, radares, magnetómetros, barómetros y otros sensores de ayuda. Los filtros de Kalman extendidos (EKF), la optimización de grafos de factores y los algoritmos de localización y cartografía simultáneas (SLAM) explotan todas las observaciones disponibles para acotar la deriva inercial y mantener un posicionamiento robusto a pesar de las condiciones de funcionamiento inciertas.
Los sistemas de navegación inercial de altas prestaciones MEMS y de grado táctico se han convertido en tecnologías fundamentales para garantizar un PNT resiliente en entornos DDIL. Su independencia de la infraestructura externa permite una navegación continua cuando las señales de satélite, las comunicaciones o las referencias externas dejan de ser fiables o no están disponibles.
