Upptäck våra lösningar för krävande miljöer ↓



DDIL – Degraded, Denied, Intermittent, and Low-bandwidth
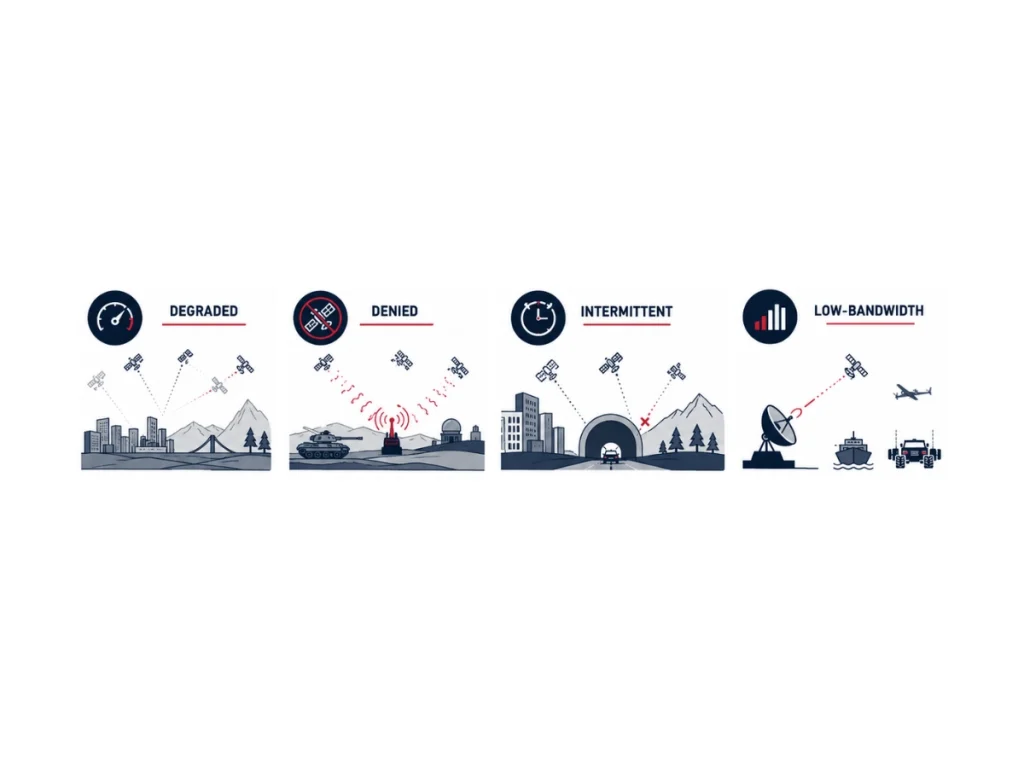
DDIL-miljöer (Degraded, Denied, Intermittent, and Low-bandwidth) beskriver driftsförhållanden där positionerings-, navigerings-, tidmätnings- (PNT), kommunikations- eller avkänningsfunktioner blir delvis eller helt otillgängliga. DDIL-förhållandena minskar lägesmedvetenheten, ökar osäkerheten vid navigation och utmanar det autonoma beslutsfattandet.
Moderna navigeringssystem mildrar dessa effekter genom att kombinera tröghetssensorer med hög prestanda med flera stöderkännande källor genom avancerade sensorfusionsalgoritmer.
Försämrad miljö
En försämrad miljö uppstår när navigation eller kommunikation förblir tillgänglig men med reducerad prestanda. Signalattenuering, flervägsutbredning, atmosfäriska störningar, vegetation, stadskanjorer, tunnlar, ogynnsamt väder, elektromagnetiska störningar eller partiella sensorfel minskar noggrannheten utan att orsaka ett totalt avbrott.
Systemen fortsätter att fungera men ger upphov till större osäkerheter i positioneringen.
Nekad miljö
En störd miljö förhindrar användningen av en eller flera väsentliga navigerings- eller kommunikationstjänster. GNSS-störning, spoofing, underzemiska operationer, undervattensuppdrag, täta inomhusanläggningar, elektronisk krigföring eller avsiktlig radiotystnad eliminerar externa positionsuppdateringar.
I dessa situationer beräknar tröghetsnavigeringssystem position, hastighet och orientering oberoende tills stödjande sensorer blir tillgängliga igen.
Intermittent miljö
En intermittent miljö tillhandahåller navigerings- eller kommunikationstjänster endast under korta eller oförutsägbara intervaller. UAV:er som flyger mellan byggnader, autonoma markfordon som kör in i tunnlar, maritima plattformar som verkar nära klippor eller satelliter som upplever periodisk synlighet förlorar och återfår upprepade gånger externa mätningar.
Sensorfusionsalgoritmer måste snabbt validera och integrera varje ny observation samtidigt som navigeringskontinuiteten upprätthålls under avbrott.
Intermittent miljö
En miljö med låg bandbredd begränsar mängden eller frekvensen av överförd data. Taktiska radionätverk, satellitkommunikation, undervattensakustiska modem, avlägsna industrianläggningar och långdistans-obemannade system fungerar ofta med begränsad kapacitet.
Navigeringssystem prioriterar därför väsentliga mätningar, komprimerar telemetri, minskar uppdateringsfrekvensen och utför det mesta av beräkningen lokalt för att bevara prestandan i drift.
Verkliga scenarier och aktuell teknik
Flera DDIL-scenarier kombinerar flera förhållanden samtidigt. Exempel inkluderar GNSS-störda och kommunikationsförsämrade miljöer, intermittent GNSS med telemetri med låg bandbredd, elektromagnetiskt omtvistade miljöer, GPS-omtvistade miljöer, kommunikationsstörda operationer, sensorstörda uppdrag och elektroniska krigföringsmiljöer med flera domäner. Dessa hybrida scenarier representerar de mest krävande driftsförhållandena eftersom de samtidigt påverkar navigation, kommunikation och lägesmedvetenhet.
Moderna INS-arkitekturer hanterar DDIL-miljöer genom att integrera IMU:er med GNSS, odometrar, LiDAR, kameror, Doppler Velocity Logs (DVL), USBL-system (Ultra-Short Baseline), hjulgivare, radar, magnetometrar, barometrar och andra stödjande sensorer. Algoritmer för utökade Kalman-filter (EKF), faktorgrafsoptimering och samtidig lokalisering och kartering (SLAM) utnyttjar varje tillgänglig observation för att begränsa tröghetsdrift och upprätthålla robust positionering trots osäkra driftsförhållanden.
Högpresterande MEMS och tröghetsnavigeringssystem av taktiska klass har blivit grundläggande teknologier för att säkerställa motståndskraftig PNT i DDIL-miljöer. Deras oberoende av extern infrastruktur möjliggör kontinuerlig navigation när satellitsignaler, kommunikation eller externa referenser blir otillförlitliga eller otillgängliga.
