了解我们针对严苛环境的解决方案 ↓



DDIL——质量下降、被拒绝、间歇性及低带宽
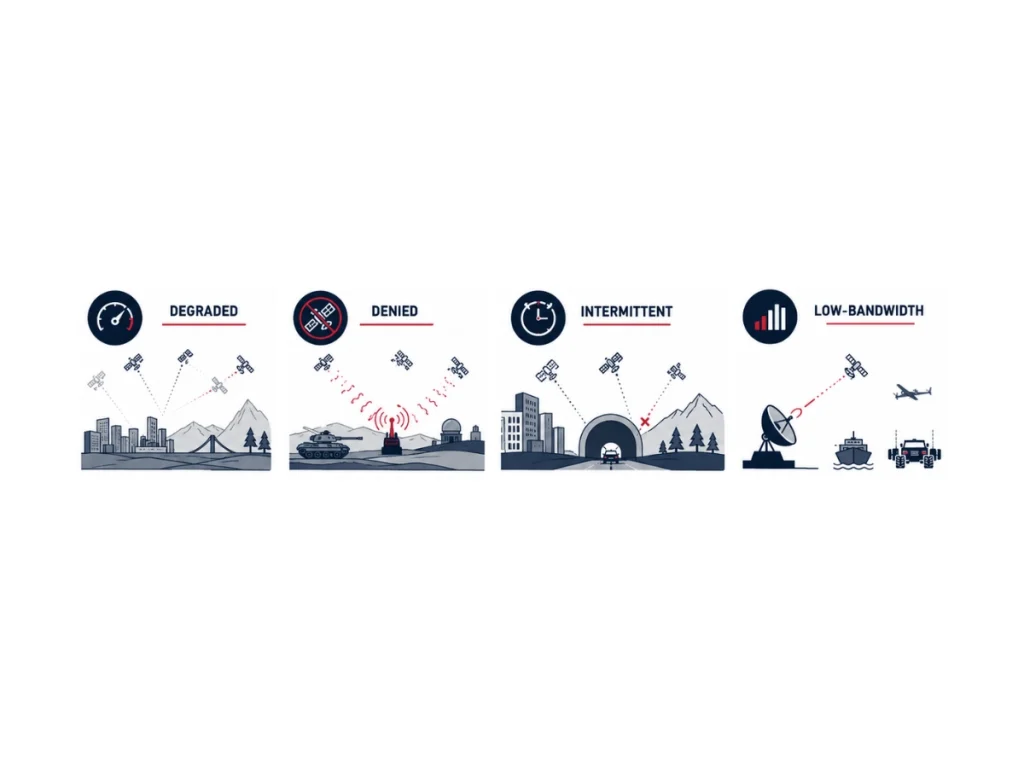
DDIL(退化、拒止、间歇和低带宽)环境描述了定位、导航、授时 (PNT)、通信或传感能力部分或完全不可用的操作条件。DDIL 条件会降低态势感知能力,增加导航不确定性,并对自主决策构成挑战。
现代导航系统通过先进的传感器融合算法,将高性能惯性传感器与多个辅助源相结合,从而减轻这些影响。
恶化的环境
当导航或通信功能仍可使用但性能下降时,即出现环境退化 。信号衰减、多径传播、大气干扰、植被、城市峡谷、隧道、恶劣天气、电磁干扰或传感器部分故障都会降低精度,但不会导致完全中断。
系统仍能继续运行,但定位不确定度会增大。
被剥夺的环境
拒绝环境会阻碍一项或多项基本的导航或通信服务。GNSS 干扰、欺骗、地下作业、水下任务、密集的室内设施、电子战或蓄意的无线电静默都会切断外部定位更新。
在这种情况下,惯性导航系统会独立估算位置、速度和姿态,直到辅助传感器重新可用。
间歇性环境
间歇性环境仅在短暂或不可预测的时间段内提供导航或通信服务。在建筑物之间飞行的无人机、进入隧道的自主地面车辆、在悬崖附近作业的海上平台,或是经历周期性可见性的卫星,都会反复丢失并恢复外部测量数据。
传感器融合算法必须在信号中断期间快速验证和整合每一项新观测数据,同时保持导航的连续性。
间歇性环境
低带宽环境会限制传输数据的量或频率。战术无线电网络、卫星通信、水下声学调制解调器、远程工业场所以及远程无人系统通常在吞吐量受限的条件下运行。
因此,导航系统会优先处理关键测量数据、压缩遥测数据、降低更新频率,并在本地执行大部分估计运算,以保持系统运行性能。
现实生活中的场景与当前技术
几个 DDIL 场景会同时结合多种条件。例如,无 GNSS 且通信降级、间歇性 GNSS 伴有低带宽遥测、电磁对抗环境、GPS 对抗环境、通信受阻作业、无传感器任务以及多域电子战环境。这些混合场景代表了最严苛的作战条件,因为它们会同时影响导航、通信和态势感知。
现代 INS 架构通过将 IMU 与 GNSS、里程计、激光雷达、相机、多普勒计程仪 (DVL)、超短基线 (USBL) 系统、轮速编码器、雷达、磁强计、气压计和其他辅助传感器进行集成,来应对 DDIL 环境。扩展卡尔曼滤波 (EKF)、因子图优化以及同时定位与建图 (SLAM) 算法会利用每一个可用的观测数据来限制惯性漂移,并在不确定的运行条件下保持稳健的定位。
高性能 MEMS 和战术级惯性导航系统已成为确保在 DDIL 环境中实现具有韧性的 PNT 的基础技术。它们对外部基础设施的独立性使得当卫星信号、通信或外部参考变得不可靠或不可用时,能够实现持续导航。
