Entdecken Sie unsere Lösungen für anspruchsvolle Umgebungen ↓



DDIL – Beeinträchtigt, verweigert, unterbrochen und mit geringer Bandbreite
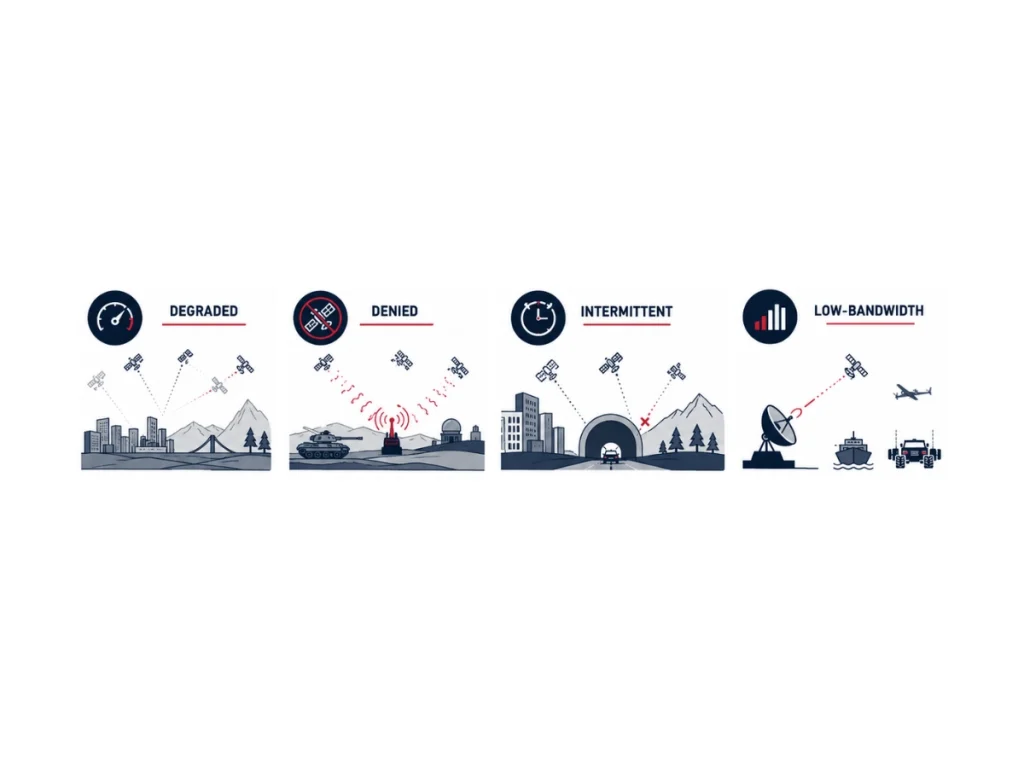
DDIL – Degraded, Denied, Intermittent, and Low-bandwidth environment (beeinträchtigte, verweigerte, intermittierende und bandbreitenarme Umgebungen) bezeichnet Betriebsbedingungen, unter denen Fähigkeiten in den Bereichen Positionierung, Navigation, Zeitmessung (PNT), Kommunikation oder Sensorik teilweise oder vollständig nicht verfügbar sind. DDIL-Bedingungen verringern das Lagebewusstsein, erhöhen die Navigationsunsicherheit und erschweren die autonome Entscheidungsfindung.
Moderne Navigationssysteme mildern diese Auswirkungen ab, indem sie Hochleistungsinertialsensoren mithilfe fortschrittlicher Sensorfusion Algorithmen mit mehreren Stützquellen kombinieren.
Geschädigte Umwelt
Eine beeinträchtigte Umgebung liegt vor, wenn Navigation oder Kommunikation zwar weiterhin möglich sind, jedoch mit verminderter Leistung. Signaldämpfung, Mehrwegausbreitung, atmosphärische Störungen, Laub, städtische Schluchten, Tunnel, ungünstige Wetterbedingungen, elektromagnetische Störungen oder teilweise Sensorausfälle verringern die Genauigkeit, ohne jedoch zu einem vollständigen Ausfall zu führen.
Die Systeme bleiben in Betrieb, weisen jedoch größere Positionsunsicherheiten auf.
Verweigerte Umgebung
Eine abgedeckte Umgebung (Denied Environment) verhindert die Nutzung eines oder mehrerer essenzieller Navigations- oder Kommunikationsdienste. GNSS-Jamming, Spoofing, Untertage-Aktivitäten, Unterwassermissionen, dichte Gebäudeinnenräume, elektronische Kampfführung oder beabsichtigte Funkstille unterbrechen externe Positionssupdates.
In solchen Situationen schätzen Trägheitsnavigationssysteme Position, Geschwindigkeit und Lage eigenständig, bis Stützsensoren wieder verfügbar sind.
Wechselnde Umgebungsbedingungen
In einerintermittierenden Umgebung stehen Navigations- oder Kommunikationsdienste nur in kurzen oder unvorhersehbaren Intervallen zur Verfügung. Drohnen, die zwischen Gebäuden fliegen, autonome Bodenfahrzeuge, die in Tunnel einfahren, maritime Plattformen, die in der Nähe von Klippen operieren, oder Satelliten, bei denen es zu periodischen Sichtunterbrechungen kommt, verlieren wiederholt externe Messdaten und stellen diese wieder her.
Sensorfusionsalgorithmen müssen jede neue Beobachtung schnell validieren und integrieren und dabei die Kontinuität der Navigation während der Ausfälle gewährleisten.
Wechselnde Umgebungsbedingungen
Eine Umgebung mit geringer Bandbreite schränkt die Datenmenge oder die Übertragungsfrequenz ein. Taktische Funknetze, Satellitenkommunikation, Unterwasser-Akustikmodems, abgelegene Industriestandorte und unbemannte Systeme mit großer Reichweite arbeiten häufig mit begrenztem Durchsatz.
Navigationssysteme priorisieren daher wesentliche Messungen, komprimieren Telemetriedaten, reduzieren die Aktualisierungsraten und führen den Großteil der Schätzungen lokal durch, um die Betriebsleistung aufrechtzuerhalten.
Szenarien aus der Praxis und aktuelle Technologien
Mehrere DDIL-Szenarien kombinieren verschiedene Bedingungen gleichzeitig. Beispiele hierfür sind GNSS-abgedeckte und kommunikationsgestörte Umgebungen, intermittierendes GNSS mit bandbreitenbeschränkter Telemetrie, elektromagnetisch umkämpfte Gebiete, GPS-umkämpfte Regionen, kommunikationssperrige Einsätze, sensorreduzierte Missionen und multidimensionale Umgebungen der elektronischen Kampfführung. Diese Hybridszenarien stellen die anspruchsvollsten Einsatzbedingungen dar, da sie Navigation, Kommunikation und Situationsbewusstsein gleichzeitig beeinträchtigen.
Moderne INS-Architekturen begegnen DDIL-Umgebungen, indem sie IMUs mit GNSS, Wegmessern, LiDAR, Kameras, Doppler Velocity Logs (DVL), Ultra-Short-Baseline-Systemen (USBL), Raddrehzahlsensoren, Radar, Magnetometern, Barometern und weiteren Stützsensoren integrieren. Extended Kalman Filters (EKF), Faktorgraphen-Optimierung und SLAM-Algorithmen (Simultaneous Localization and Mapping) nutzen jede verfügbare Beobachtung, um die Trägheitsdrift zu begrenzen und trotz ungewisser Betriebsbedingungen eine robuste Positionierung aufrechtzuerhalten.
Leistungsstarke MEMS- und taktische Trägheitsnavigationssysteme haben sich zu grundlegenden Technologien entwickelt, um eine ausfallsichere PNT in DDIL-Umgebungen zu gewährleisten. Ihre Unabhängigkeit von externer Infrastruktur ermöglicht eine kontinuierliche Navigation, wenn Satellitensignale, Kommunikationsverbindungen oder externe Referenzen unzuverlässig oder nicht verfügbar sind.
