Descubra nossas soluções para ambientes desafiadores ↓



DDIL – Com qualidade reduzida, indisponível, intermitente e com baixa largura de banda
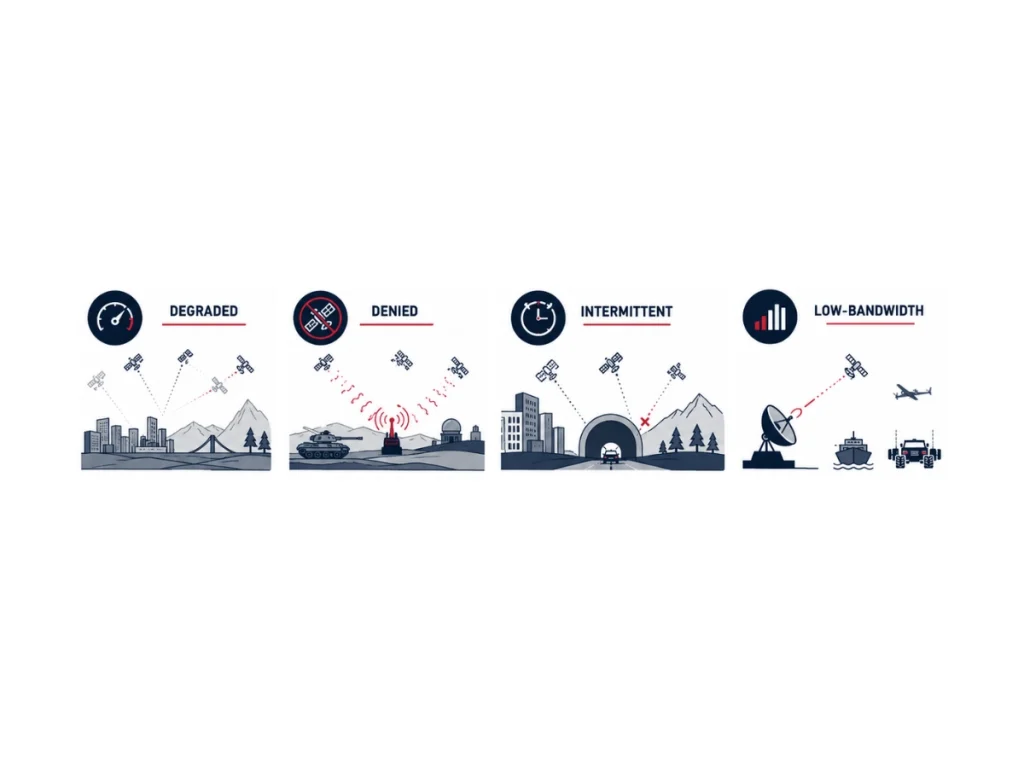
O ambiente DDIL (degradado, negado, intermitente e de baixa largura de banda) descreve condições operacionais em que os recursos de posicionamento, navegação, tempo (PNT), comunicação ou detecção ficam parcial ou totalmente indisponíveis. As condições DDIL reduzem a consciência situacional, aumentam a incerteza de navegação e desafiam a tomada de decisões autônomas.
Os sistemas modernos de navegação mitigam esses efeitos combinando sensores inerciais de alto desempenho com múltiplas fontes de auxílio por meio de algoritmos avançados de fusão de sensores.
Meio ambiente degradado
Um ambiente degradado ocorre quando a navegação ou a comunicação permanecem disponíveis, mas com desempenho reduzido. A atenuação do sinal, a propagação por múltiplos caminhos, perturbações atmosféricas, folhagem, canyons urbanos, túneis, condições climáticas adversas, interferência eletromagnética ou falhas parciais dos sensores diminuem a precisão sem causar uma interrupção completa.
Os sistemas continuam operando, mas apresentam maiores incertezas de posicionamento.
Ambiente negado
Um ambiente negado impede o uso de um ou mais serviços essenciais de navegação ou comunicação. Gatilhos de interferência (jamming) de GNSS, falsificação (spoofing), operações subterrâneas, missões subaquáticas, instalações internas densas, guerra eletrônica ou silêncio de rádio intencional eliminam atualizações de posicionamento externo.
Nessas situações, os sistemas de navegação inercial estimam a posição, a velocidade e a atitude de forma independente até que os sensores de auxílio fiquem disponíveis novamente.
Ambiente intermitente
Umambiente intermitente fornece serviços de navegação ou comunicação apenas durante intervalos curtos ou imprevisíveis. UAVs voando entre edifícios, veículos terrestres autônomos entrando em túneis, plataformas marítimas operando perto de penhascos ou satélites sujeitos a visibilidade periódica perdem e recuperam repetidamente as medições externas.
Os algoritmos de fusão de sensores devem validar e integrar rapidamente cada nova observação, mantendo a continuidade da navegação durante as interrupções.
Ambiente intermitente
Um ambiente com baixa largura de banda limita a quantidade ou a frequência dos dados transmitidos. Redes de rádio táticas, comunicações via satélite, modems acústicos subaquáticos, instalações industriais remotas e sistemas não tripulados de longo alcance costumam operar com largura de banda limitada.
Os sistemas de navegação, portanto, priorizam medições essenciais, compactam a telemetria, reduzem as taxas de atualização e realizam a maior parte das estimativas localmente para preservar o desempenho operacional.
Cenários da vida real e tecnologias atuais
Vários cenários DDIL combinam várias condições simultaneamente. Os exemplos incluem ambientes com GNSS negado e comunicação degradada, GNSS intermitente com telemetria de baixa largura de banda, ambientes contestados eletromagneticamente, ambientes contestados por GPS, operações com comunicações negadas, missões com sensores negados e ambientes de guerra eletrônica de múltiplos domínios. Esses cenários híbridos representam as condições operacionais mais exigentes porque afetam simultaneamente a navegação, as comunicações e a consciência situacional.
As arquiteturas modernas de INS abordam os ambientes DDIL integrando IMUs com GNSS, odômetros, LiDAR, câmeras, registros de velocidade Doppler (DVL), sistemas de linha de base ultracurta (USBL), encoders de rodas, radar, magnetômetros, barômetros e outros sensores de auxílio. Filtros Estendidos de Kalman (EKF), otimização de grafos de fatores e algoritmos de localização e mapeamento simultâneos (SLAM) exploram todas as observações disponíveis para limitar a deriva inercial e manter um posicionamento robusto, apesar de condições operacionais incertas.
Sistemas de navegação inercial MEMS de alto desempenho e de grau tático tornaram-se tecnologias fundamentais para garantir PNT resiliente em ambientes DDIL. Sua independência de infraestrutura externa permite a navegação contínua quando sinais de satélite, comunicações ou referências externas se tornam não confiáveis ou indisponíveis.
