Découvrez nos solutions pour environnements difficiles ↓



DDIL – Dégradé, Refusé, Intermittent et à faible bande passante
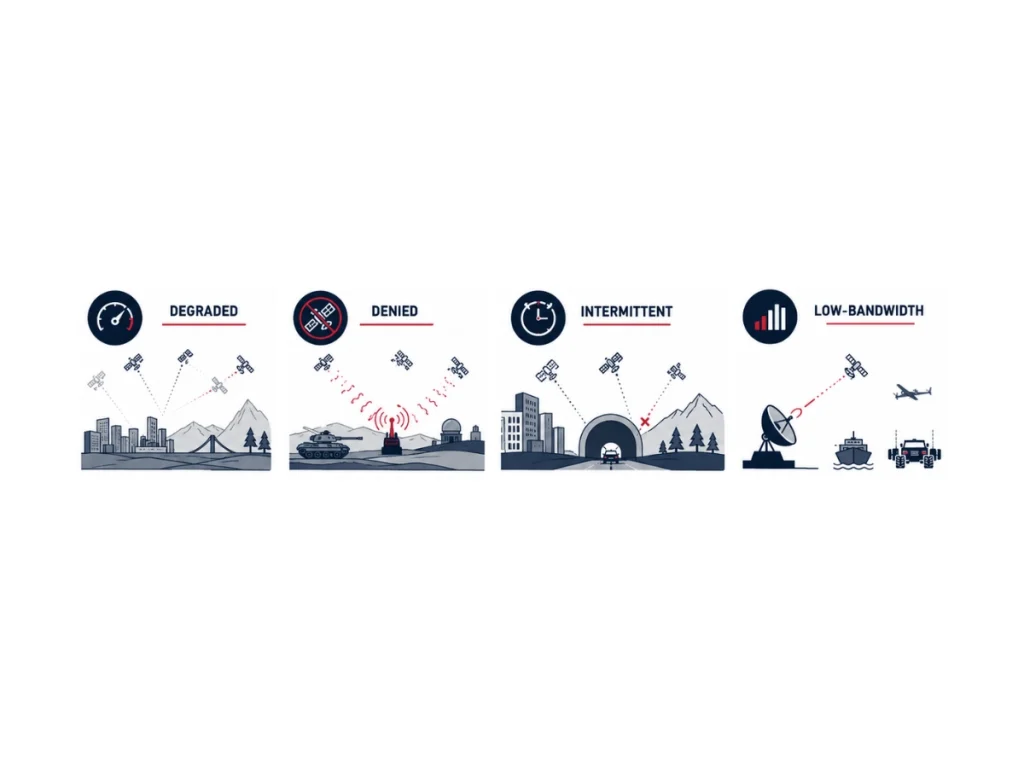
Un environnement DDIL (dégradé, refusé, intermittent et à faible bande passante) décrit des conditions opérationnelles dans lesquelles les capacités de positionnement, de navigation, de datation (PNT), de communication ou de détection deviennent partiellement ou totalement indisponibles. Ces conditions DDIL réduisent la conscience situationnelle, augmentent l'incertitude de navigation et complexifient la prise de décision autonome.
Les systèmes de navigation modernes atténuent ces effets en combinant des capteurs inertiels haute performance avec de multiples sources d'aide grâce à des algorithmes avancés de fusion de capteurs.
Environnement dégradé
Un environnement dégradé se produit lorsque la navigation ou la communication reste disponible, mais avec des performances réduites. L'atténuation du signal, la propagation par trajets multiples, les perturbations atmosphériques, le feuillage, les canyons urbains, les tunnels, les conditions météorologiques défavorables, les interférences électromagnétiques ou les pannes partielles de capteurs diminuent la précision sans provoquer de coupure totale.
Les systèmes continuent de fonctionner mais génèrent des incertitudes de positionnement plus importantes.
Environnement brouillé/refusé
Un environnement refusé empêche l'utilisation d'un ou de plusieurs services essentiels de navigation ou de communication. Le brouillage GNSS, le leurre, les opérations souterraines, les missions sous-marines, les installations intérieures denses, la guerre électronique ou le silence radio intentionnel suppriment les mises à jour de positionnement externe.
Dans ces situations, les systèmes de navigation inertielle estiment la position, la vitesse et l'attitude de manière autonome jusqu'à ce que les capteurs d'aide soient à nouveau disponibles.
Environnement intermittent
Un intermittent environment fournit des services de navigation ou de communication uniquement lors d'intervalles courts ou imprévisibles. UAVs flying between buildings, autonomous ground vehicles entering tunnels, maritime platforms operating near cliffs, or satellites experiencing periodic visibility repeatedly lose and recover external measurements.
Sensor fusion algorithms must rapidly validate and integrate each new observation while maintaining navigation continuity during outages.
Environnement intermittent
Un environnement à faible bande passante limite la quantité ou la fréquence des données transmises. Les réseaux radio tactiques, les communications par satellite, les modems acoustiques sous-marins, les sites industriels distants et les systèmes sans pilote longue portée fonctionnent souvent avec un débit contraint.
Les systèmes de navigation privilégient par conséquent les mesures essentielles, compressent la télémétrie, réduisent les fréquences de mise à jour et exécutent l'essentiel de l'estimation en local afin de préserver les performances opérationnelles.
Scénarios réels et technologies actuelles
Plusieurs scénarios DDIL combinent simultanément de multiples conditions. On peut citer par exemple les environnements refusés GNSS et à communication dégradée, le GNSS intermittent avec une télémétrie à faible bande passante, les environnements contestés sur le plan électromagnétique ou GPS, les opérations privées de communications, les missions sans capteurs, ainsi que les environnements de guerre électronique multidomaine. Ces scénarios hybrides représentent les conditions opérationnelles les plus exigeantes, car ils affectent simultanément la navigation, les communications et la conscience situationnelle.
Les architectures INS modernes répondent aux environnements DDIL en intégrant des IMU avec des récepteurs GNSS, des odomètres, des LiDAR, des caméras, des sillage-mètres Doppler (DVL), des systèmes à base ultra-courte (USBL), des odomètres de roue, des radars, des magnétomètres, des baromètres et d'autres capteurs d'aide. Les filtres de Kalman étendus (EKF), l'optimisation par graphes de facteurs et les algorithmes de localisation et cartographie simultanées (SLAM) exploitent chaque observation disponible pour limiter la dérive inertielle et maintenir un positionnement robuste malgré des conditions d'exploitation incertaines.
Les systèmes de navigation inertielle à MEMS et de qualité tactique haute performance sont devenus des technologies fondamentales pour garantir un PNT résilient dans les environnements DDIL. Leur indépendance vis-à-vis des infrastructures externes permet une navigation continue lorsque les signaux satellites, les communications ou les références externes deviennent peu fiables ou indisponibles.
