Zorlu ortamlar için sunduğumuz çözümleri keşfedin ↓



DDIL – Bozuk, Engellenmiş, Aralıklı ve Düşük Bant Genişliği
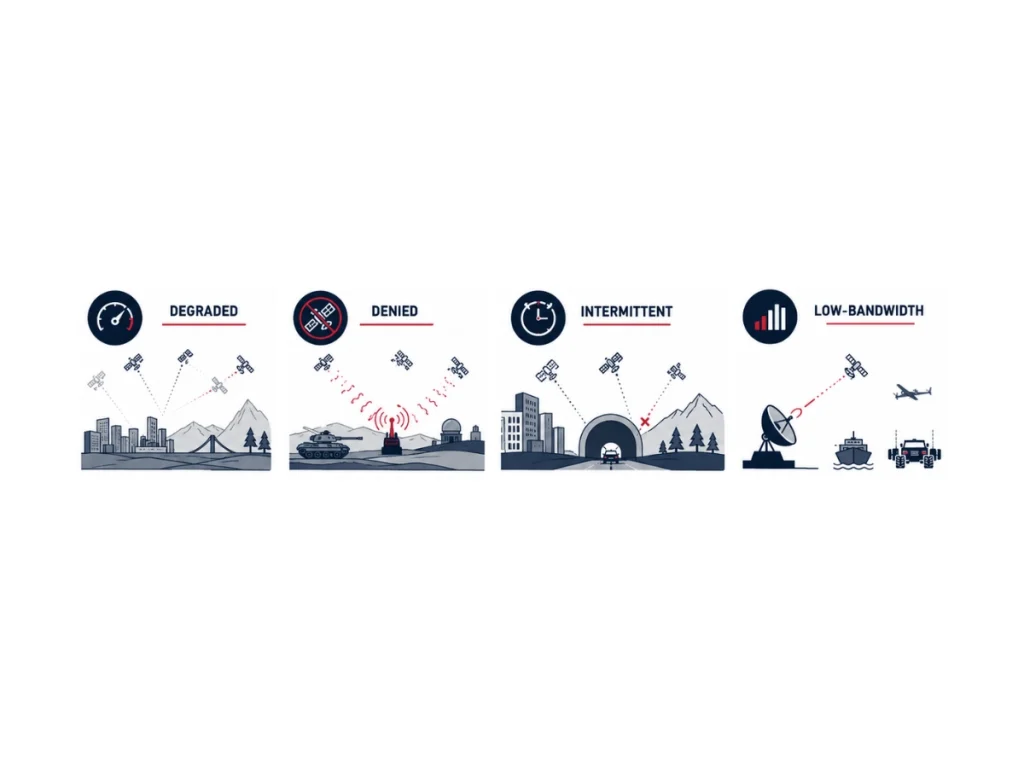
DDIL – Bozulmuş, Engellenmiş, Aralıklı ve Düşük Bant Genişliği Ortamı, konum belirleme, seyrüsefer, zamanlama (PNT), iletişim veya algılama yeteneklerinin kısmen veya tamamen kullanılamaz hale geldiği çalışma koşullarını tanımlar. DDIL koşulları, durumsal farkındalığı azaltır, seyrüsefer belirsizliğini artırır ve otonom karar verme sürecini zorlaştırır.
Modern seyrüsefer sistemleri, gelişmiş sensör füzyon algoritmaları aracılığıyla yüksek performanslı atalet sensörlerini çok sayıda yardımcı kaynakla birleştirerek bu etkileri hafifletir.
Bozulmuş çevre
Kötüleşmiş ortam , navigasyon veya iletişimin hâlâ kullanılabilir olduğu ancak performansın düştüğü durumlarda ortaya çıkar . Sinyal zayıflaması, çoklu yol yayılımı, atmosferik bozulmalar, bitki örtüsü, kentsel kanyonlar, tüneller, olumsuz hava koşulları, elektromanyetik parazit veya kısmi sensör arızaları, tam bir kesintiye yol açmadan doğruluğu düşürür.
Sistemler çalışmaya devam eder ancak konum belirlemede daha büyük belirsizlikler ortaya çıkar.
Engellenmiş ortam
Engellenmiş bir ortam, bir veya daha fazla temel seyrüsefer veya iletişim hizmetinin kullanılmasını engeller. GNSS Sinyal bozma, sahte sinyal yayma, yeraltı operasyonları, sualtı görevleri, yoğun iç mekan tesisleri, elektronik harp veya kasıtlı telsiz sessizliği, harici konum güncellemelerini ortadan kaldırır.
Bu durumlarda, atalet seyrüsefer sistemleri, yardımcı sensörler yeniden kullanılabilir hale gelene kadar konum, hız ve yönelimi bağımsız olarak tahmin eder.
Aralıklı ortam
Aralıklı bir ortam, navigasyon veya iletişim hizmetlerini yalnızca kısa veya öngörülemez aralıklarla sunar. Binaların arasında uçan İHA’lar, tünellere giren otonom kara araçları, uçurumların yakınında faaliyet gösteren deniz platformları veya periyodik görünürlük sorunları yaşayan uydular, dış ölçüm verilerini tekrar tekrar kaybeder ve geri kazanır.
Sensör füzyon algoritmaları, kesintiler sırasında navigasyon sürekliliğini korurken her yeni gözlemi hızla doğrulamalı ve entegre etmelidir.
Aralıklı ortam
Düşük bant genişliğine sahip bir ortam, iletilen verinin miktarını veya sıklığını sınırlar. Taktik telsiz ağları, uydu iletişimi, su altı akustik modemler, uzak endüstriyel tesisler ve uzun menzilli insansız sistemler genellikle sınırlı veri aktarım hızıyla çalışır.
Bu nedenle navigasyon sistemleri, operasyonel performansı korumak amacıyla temel ölçümlere öncelik verir, telemetri verilerini sıkıştırır, güncelleme sıklığını azaltır ve tahminlerin çoğunu yerel olarak gerçekleştirir.
Gerçek hayattan örnekler ve güncel teknolojiler
Birçok DDIL senaryosu, birden fazla koşulu aynı anda bir araya getirir. Örnekler arasında, GPS’in engellendiği ve iletişimin bozulduğu durumlar ( GNSS-denied and communication-degraded), düşük bant genişliğine sahip telemetri ile aralıklı GPS sinyali alınan durumlar ( GNSS ), elektromanyetik engellemelerin olduğu ortamlar, GPS engellemelerinin olduğu ortamlar, iletişimin kesintiye uğradığı operasyonlar, sensörlerin kullanılamadığı görevler ve çok alanlı elektronik harp ortamları sayılabilir. Bu hibrit senaryolar, navigasyon, iletişim ve durum farkındalığını aynı anda etkilediği için en zorlu operasyonel koşulları temsil eder.
Modern INS mimarileri, IMU’ları GNSS, odometreler, LiDAR, kameralar, Doppler Hız Kayıt Cihazları (DVL), Ultra Kısa Baz Hattı (USBL) sistemleri, tekerlek kodlayıcıları, radar, manyetometreler, barometreler ve diğer yardımcı sensörlerle entegre ederek DDIL ortamlarına çözüm sunar. Genişletilmiş Kalman Filtreleri (EKF), faktör grafiği optimizasyonu ve eşzamanlı konum belirleme ve haritalama (SLAM) algoritmaları, mevcut tüm gözlem verilerini kullanarak atalet sapmasını sınırlar ve belirsiz çalışma koşullarına rağmen sağlam konum belirlemeyi sağlar.
Yüksek performanslı MEMS ve taktik sınıfı atalet navigasyon sistemleri, DDIL ortamlarında dayanıklı PNT sağlamak için temel teknolojiler haline gelmiştir. Dış altyapıya bağımlı olmamaları, uydu sinyalleri, iletişim veya harici referanslar güvenilir olmaktan çıktığında veya kullanılamaz hale geldiğinde kesintisiz navigasyon sağlar.
