


Deriva de posición
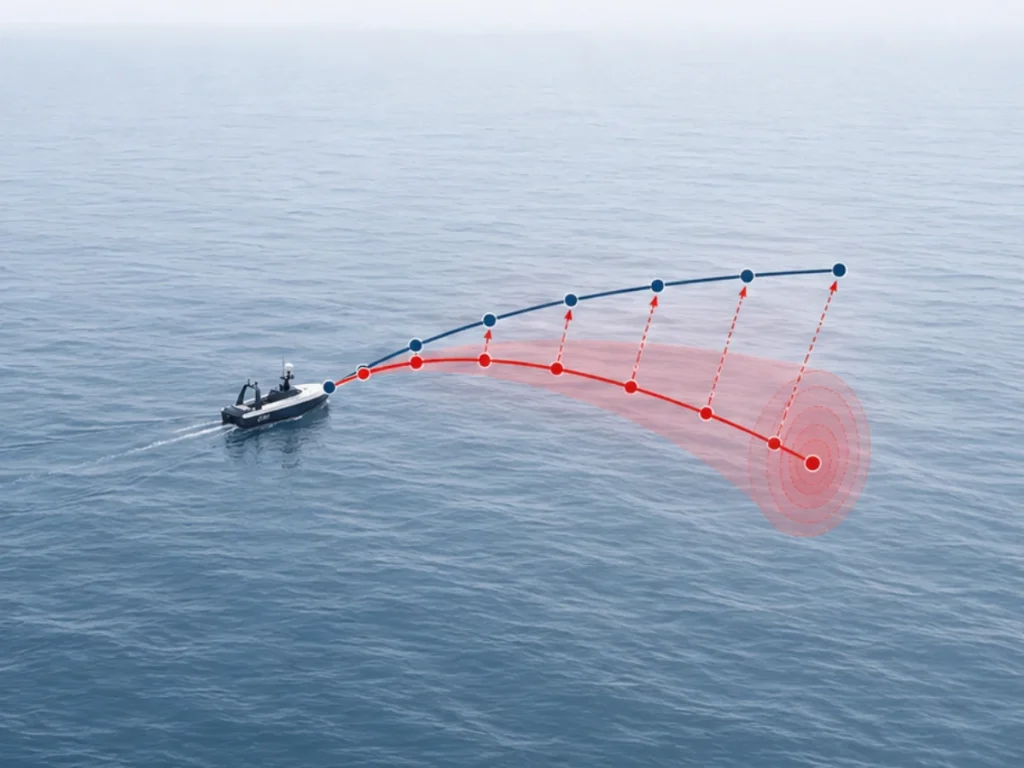
La deriva de posición es el crecimiento progresivo del error de posición en un sistema de navegación inercial (INS) a medida que estima la trayectoria de un vehículo a lo largo del tiempo. Un INS calcula la posición integrando las mediciones de aceleración de una unidad de medición inercial (IMU). Dado que la integración amplifica los errores de los sensores, incluso los pequeños sesgos de medición generan una incertidumbre de navegación cada vez mayor.
Una IMU mide la fuerza específica y la velocidad angular utilizando acelerómetros y giróscopos. El algoritmo de navegación transforma estas mediciones del marco del sensor al marco de navegación utilizando la estimación de actitud. A continuación, el INS integra la aceleración para calcular la velocidad y la velocidad para calcular la posición:
Debido a que la posición requiere una doble integración de la aceleración, los pequeños errores generan una deriva significativa. Por ejemplo, un sesgo de acelerómetro constante produce un error de velocidad que aumenta linealmente con el tiempo:
El error de posición resultante crece cuadráticamente:
Los errores del giróscopo también contribuyen a la deriva de posición. Los pequeños errores de actitud proyectan erróneamente el vector de gravedad en el plano horizontal, generando aceleraciones falsas que aumentan los errores de navegación con el tiempo. La inestabilidad del sesgo del sensor, la densidad de ruido, los errores del factor de escala, la desalineación, los cambios de temperatura, la vibración y la calidad de la calibración influyen en el crecimiento de la deriva.
Las IMU de alto rendimiento de grado táctico y de navegación reducen estos efectos mediante una calibración precisa y una compensación avanzada de errores. Las soluciones INS modernas limitan aún más la deriva al integrar las mediciones inerciales con fuentes de ayuda como GNSS, odometría, registro de velocidad Doppler (DVL) o navegación visual.
Los algoritmos de estimación avanzada (por ejemplo, EKF) estiman continuamente los errores de los sensores, mejorando la precisión de la navegación y extendiendo el rendimiento del posicionamiento autónomo durante interrupciones prolongadas del GNSS.
