Poznaj nasze rozwiązania przeznaczone do trudnych warunków ↓



DDIL – pogorszona jakość, brak dostępu, przerywane połączenie i niska przepustowość
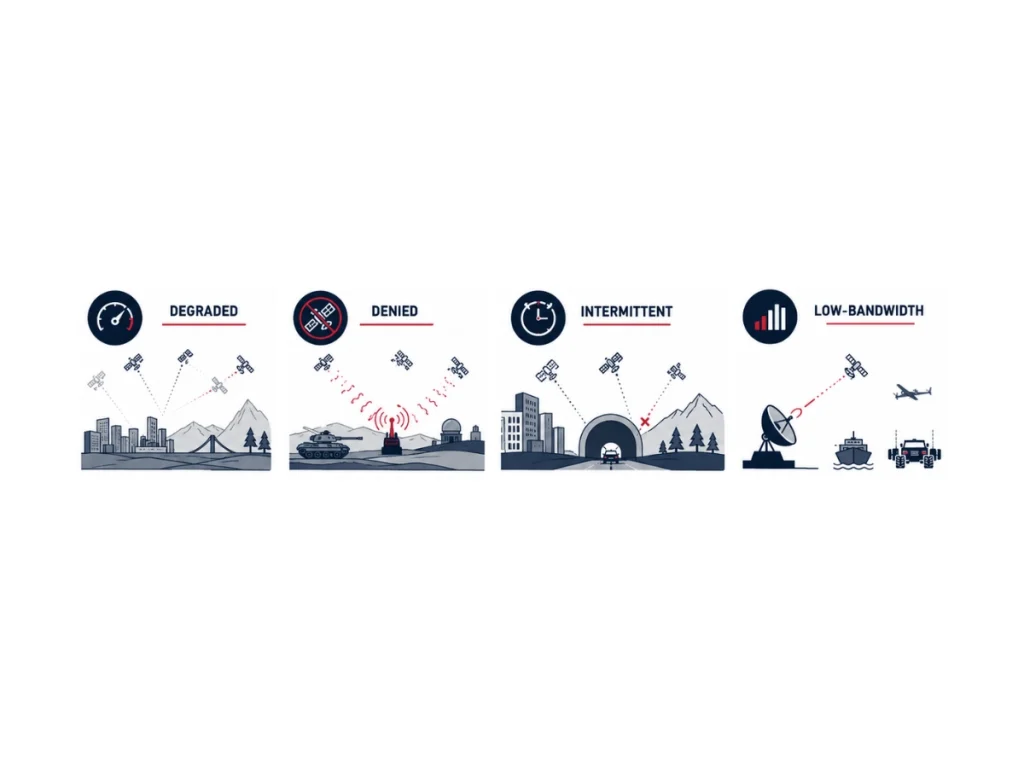
Środowisko DDIL – zdegradowane, niedostępne, przerywane i o niskiej przepustowości (Degraded, Denied, Intermittent, and Low-bandwidth) opisuje warunki operacyjne, w których możliwości pozycjonowania, nawigacji, wyznaczania czasu (PNT), komunikacji lub wykrywania stają się częściowo lub całkowicie niedostępne. Warunki DDIL obniżają świadomość sytuacyjną, zwiększają niepewność nawigacyjną i utrudniają autonomiczne podejmowanie decyzji.
Nowoczesne systemy nawigacyjne łagodzą te skutki, łącząc wysokowydajne czujniki inercyjne z wieloma źródłami wspomagającymi za pomocą zaawansowanych algorytmów fuzji sensorów.
Zniszczone środowisko naturalne
Warunki pogorszone występują wtedy, gdy nawigacja lub łączność pozostają dostępne, ale ich wydajność jest ograniczona. Tłumienie sygnału, propagacja wielodrożna, zakłócenia atmosferyczne, liście drzew, kaniony miejskie, tunele, niekorzystne warunki pogodowe, zakłócenia elektromagnetyczne lub częściowe awarie czujników obniżają dokładność, nie powodując jednak całkowitej utraty łączności.
Systemy nadal działają, ale generują większe niepewności pozycjonowania.
Środowisko odrzucone
Środowisko pozbawione sygnału (denied environment) uniemożliwia korzystanie z jednej lub kilku niezbędnych usług nawigacyjnych lub komunikacyjnych. Zakłócenia GNSS, podszywanie się pod sygnał (spoofing), operacje podziemne, misje podwodne, gęsta infrastruktura wewnątrz budynków, wojna elektroniczna lub celowa cisza radiowa eliminują zewnętrzne aktualizacje pozycji.
W takich sytuacjach systemy nawigacji inercyjnej szacują pozycję, prędkość i orientację niezależnie, dopóki czujniki wspomagające ponownie nie będą dostępne.
Środowisko o charakterze przerywanym
Środowisko o charakterze przerywanym zapewnia usługi nawigacyjne lub komunikacyjne wyłącznie w krótkich lub nieprzewidywalnych odstępach czasu. Bezzałogowe statki powietrzne (UAV) przelatujące między budynkami, autonomiczne pojazdy naziemne wjeżdżające do tuneli, platformy morskie działające w pobliżu klifów lub satelity doświadczające okresowej widoczności wielokrotnie tracą i odzyskują pomiary zewnętrzne.
Algorytmy fuzji czujników muszą szybko weryfikować i integrować każdą nową obserwację, zachowując jednocześnie ciągłość nawigacji podczas przerw w sygnale.
Środowisko o charakterze przerywanym
Środowisko o niskiej przepustowości ogranicza ilość lub częstotliwość przesyłanych danych. Taktyczne sieci radiowe, łączność satelitarna, podwodne modemy akustyczne, odległe obiekty przemysłowe oraz bezzałogowe systemy dalekiego zasięgu często działają przy ograniczonej przepustowości.
Systemy nawigacyjne nadają zatem priorytet kluczowym pomiarom, kompresują dane telemetryczne, zmniejszają częstotliwość aktualizacji oraz wykonują większość obliczeń szacunkowych lokalnie, aby zachować wydajność operacyjną.
Sytuacje z życia codziennego i najnowsze technologie
Kilka scenariuszy DDIL łączy w sobie wiele warunków jednocześnie. Przykłady obejmują środowiska pozbawione sygnału GNSS oraz ze zdegradowaną komunikacją, przerywany sygnał GNSS z telemetrią o niskiej przepustowości, środowiska o kontestowanym spektrum elektromagnetycznym, środowiska z kontestowanym systemem GPS, operacje z odciętą komunikacją, misje bez dostępu do czujników oraz środowiska wielomenowej wojny elektronicznej. Te hybrydowe scenariusze reprezentują najbardziej wymagające warunki operacyjne, ponieważ jednocześnie wpływają na nawigację, łączność i świadomość sytuacyjną.
Nowoczesne architektury INS radzą sobie ze środowiskami DDIL, integrując jednostki IMU z systemami GNSS, odometrami, sensorami LiDAR, kamerami, logami prędkości dopplerowskiej (DVL), systemami o ultra krótkiej bazie (USBL), enkoderami kołowymi, radarem, magnetometrami, barometrami i innymi czujnikami wspomagającymi. Rozszerzone filtri Kalmana (EKF), optymalizacja grafu czynnikowego (factor graph) oraz algorytmy jednoczesnej lokalizacji i mapowania (SLAM) wykorzystują każdą dostępną obserwację, aby ograniczyć znoszenie inercyjne i utrzymać stabilne pozycjonowanie pomimo niepewnych warunków roboczych.
Wysokowydajne systemy nawigacji inercyjnej o klasie MEMS oraz taktycznej stały się fundamentalnymi technologiami zapewniającymi odporny system PNT w środowiskach DDIL. Ich niezależność od infrastruktury zewnętrznej umożliwia ciągłą nawigację, gdy sygnały satelitarne, komunikacja lub zewnętrzne odniesienia stają się niewiarygodne lub niedostępne.
