過酷な環境向けのソリューションをご覧ください ↓



DDIL – 品質低下、接続拒否、断続的、低帯域幅
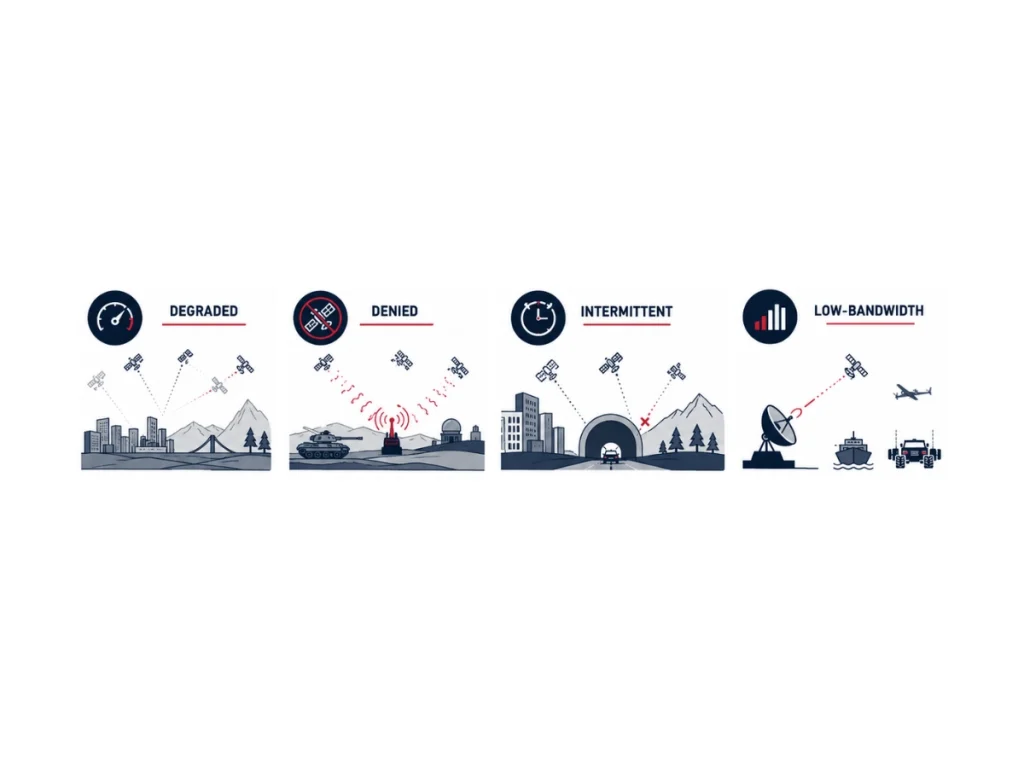
DDIL(品薄、拒絶、間欠的、低帯域幅)環境とは、測位、航法、タイミング(PNT)、通信、またはセンシングの機能が部分的に、または完全に利用できなくなる動作条件を指します。DDIL条件は、状況認識を低下させ、航法の不確実性を高め、自律的な意思決定に課題をもたらします。
最新の航法システムは、高度なセンサーフュージョンアルゴリズムを通じて、高性能な慣性センサーと複数の補助ソースを組み合わせることで、これらの影響を軽減します。
環境の悪化
環境劣化とは、 航法や通信が利用可能な状態は維持されているものの、その性能が低下している状態を指します 。信号の減衰、マルチパス伝搬、大気による干渉、樹木、都市のキャニオン効果、トンネル、悪天候、電磁干渉、あるいはセンサーの部分的な故障などが原因で、完全な通信遮断には至らないものの、測位精度が低下します。
システムは動作を継続しますが、測位不確実性が大きくなります。
拒絶された環境
制限された環境では、1つ以上の必須の航法または通信サービスの使用が妨げられます。GNSSジャミング、スプーフィング、地下作業、水中ミッション、密閉された屋内施設、電子戦、または意図的な無線封鎖により、外部からの測位更新が排除されます。
このような状況では、補助センサーが再び利用可能になるまで、慣性航法システムが独立して位置、速度、姿勢を推定します。
断続的な環境
断続的な環境とは、短時間または予測不可能な間隔でのみ、航法や通信サービスが提供される環境を指します。建物の間を飛行する無人航空機(UAV)、トンネルに入る自律走行車両、崖の近くで運用される海洋プラットフォーム、あるいは周期的に視界が遮られる衛星などは、外部からの測定値を繰り返し失ったり回復したりします。
センサーフュージョンアルゴリズムは、通信が途絶している間も航法の連続性を維持しつつ、新たな観測データを迅速に検証・統合しなければなりません。
断続的な環境
低帯域幅の環境では、送信されるデータの量や頻度に制限が生じます。戦術無線ネットワーク、衛星通信、水中音響モデム、遠隔地の産業施設、長距離無人システムなどは、多くの場合、スループットに制約のある状態で運用されています。
そのため、ナビゲーションシステムでは、運用性能を維持するために、必須の計測値を優先し、テレメトリデータを圧縮し、更新頻度を下げ、推定処理の大部分をローカルで実行しています。
実生活におけるシナリオと最新の技術
いくつかのDDILシナリオでは、複数の条件が同時に組み合わさります。例としては、GNSS制限および通信劣化環境、低帯域幅テレメトリを伴う間欠的GNSS、電磁的に対立する環境、GPS対立環境、通信途絶運用、センサー制限ミッション、マルチドメイン電子戦環境などが挙げられます。これらのハイブリッドなシナリオは、航法、通信、および状況認識に同時に影響を与えるため、最も要求の厳しい運用条件となります。
現代のINSアーキテクチャは、IMUとGNSS、オドメーター、LiDAR、カメラ、ドップラー・ヴェロシティ・ログ(DVL)、超短基線(USBL)システム、ホイールエンコーダー、レーダー、磁力計、気圧計、その他の補助センサーを統合することで、DDIL環境に対処します。拡張カルマンフィルター(EKF)、ファクターグラフ最適化、および同時自己位置推定・地図作成(SLAM)アルゴリズムは、利用可能なすべての観測を活用して慣性ドリフトを抑制し、不確実な運用条件下でも堅牢な測位を維持します。
高性能なMEMSおよび戦術級の慣性航法システムは、DDIL環境におけるレジリエントなPNTを確保するための基本技術となっています。外部インフラストラクチャからの独立性により、衛星信号、通信、または外部基準が信頼できなくなったり利用できなくなったりした場合でも、継続的な航法が可能になります。
