Ознайомтеся з нашими рішеннями для складних умов експлуатації ↓



DDIL — погіршена якість, відсутність зв’язку, переривчастий зв’язок та низька пропускна здатність
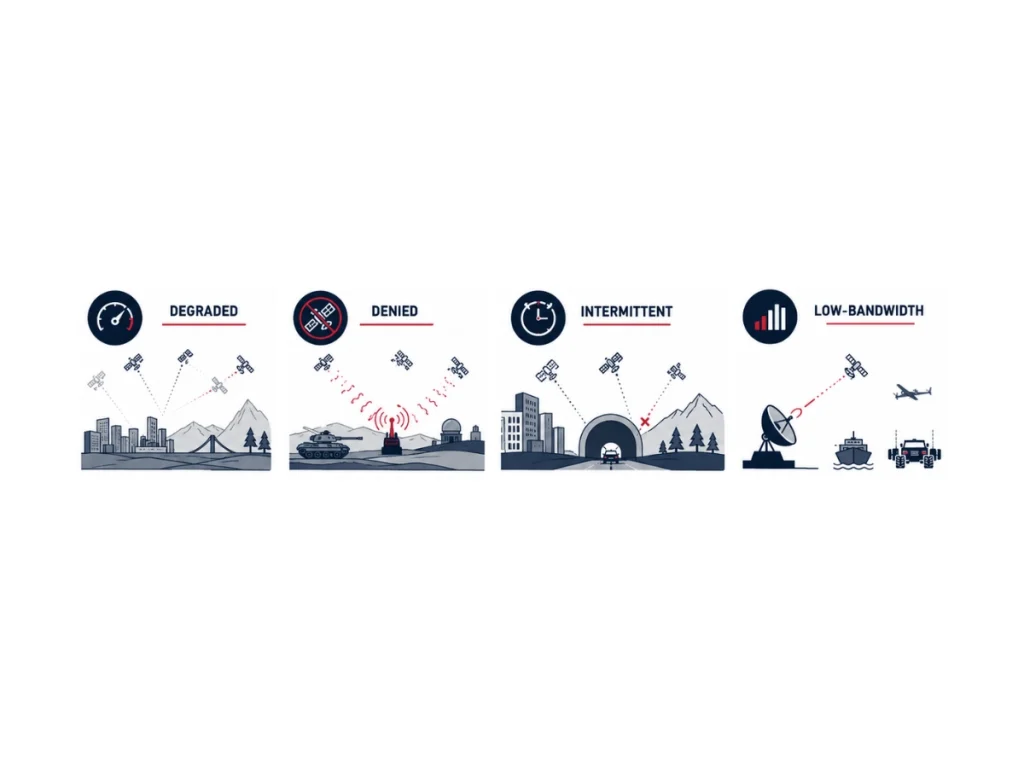
DDIL — середовище з погіршеними, заблокованими, переривчастими умовами та низькою пропускною здатністю, що описує робочі умови, за яких можливості позиціонування, навігації, визначення часу (PNT), зв'язку чи вимірювання стають частково або повністю недоступними. Умови DDIL знижують ситуаційну обізнаність, збільшують невизначеність навігації та ускладнюють процес прийняття автономних рішень.
Сучасні навігаційні системи пом'якшують цей вплив, поєднуючи високопродуктивні інерціальні датчики з кількома допоміжними джерелами за допомогою вдосконалених алгоритмів злиття датчиків.
Погіршення стану навколишнього середовища
Погіршення умов навколишнього середовища виникає , коли навігація або зв’язок залишаються доступними, але з погіршеними характеристиками. Затухання сигналу, багатопроменеве поширення, атмосферні перешкоди, листя, міські каньйони, тунелі, несприятливі погодні умови, електромагнітні перешкоди або часткові несправності датчиків знижують точність, не призводячи до повного збою.
Системи продовжують працювати, але дають більшу похибку визначення координат.
Несприятливі умови
Denied environment унеможливлює використання однієї або кількох важливих навігаційних чи комунікаційних послуг. Глушіння GNSS, спуфінг, робота під землею, підводні місії, щільно забудовані приміщення, радіоелектронна боротьба або навмисне радіомовчання усувають зовнішні оновлення позиціонування.
У таких ситуаціях інерціальні навігаційні системи незалежно оцінюють положення, швидкість і просторове положення, доки допоміжні датчики знову не стануть доступними.
Перемінні умови
У середовищі з переривчастим покриттям послуги навігації або зв’язку надаються лише протягом коротких або непередбачуваних проміжків часу. Безпілотні літальні апарати, що літають між будівлями, автономні наземні транспортні засоби, які в’їжджають у тунелі, морські платформи, що працюють поблизу скель, або супутники, які періодично втрачають зв’язок із Землею, неодноразово втрачають і відновлюють зовнішні вимірювання.
Алгоритми об’єднання даних з датчиків повинні швидко перевіряти та інтегрувати кожне нове спостереження, зберігаючи при цьому безперервність навігації під час перебоїв у зв’язку.
Перемінні умови
Умови з низькою пропускною здатністю обмежують обсяг або частоту передачі даних. Тактичні радіомережі, супутниковий зв’язок, підводні акустичні модеми, віддалені промислові об’єкти та безпілотні системи великої дальності часто працюють в умовах обмеженої пропускної здатності.
Тому навігаційні системи встановлюють пріоритети для найважливіших вимірювань, стискають телеметричні дані, зменшують частоту оновлення та виконують більшість розрахунків локально, щоб зберегти експлуатаційні характеристики.
Реальні ситуації та сучасні технології
Кілька сценаріїв DDIL поєднують кілька умов одночасно. Приклади включають середовища з заблокованим GNSS та деградованим зв'язком, переривчастий GNSS з телеметрією низької пропускності, електромагнітно несприятливі середовища, середовища з проблемами GPS, операції з заблокованим зв'язком, місії із заблокованими датчиками та середовища багатодоменної радіоелектронної боротьби. Ці гібридні сценарії є найвимогливішими умовами експлуатації, оскільки вони одночасно впливають на навігацію, зв'язок і ситуаційну обізнаність.
Сучасні архітектури INS вирішують проблеми середовищ DDIL шляхом інтеграції IMU з GNSS, одометрами, LiDAR, камерами, доплерівськими лагами швидкості (DVL), ультракороткобазовими (USBL) системами, кодерами коліс, радарами, магнітометрами, барометрами та іншими допоміжними датчиками. Алгоритми розширеного фільтра Калмана (EKF), оптимізації графів факторів та одночасного визначення локалізації і карти (SLAM) використовують усі доступні спостереження для обмеження інерціального дрейфу та підтримання надійного позиціонування попри невизначені умови експлуатації.
Високопродуктивні MEMS та інерціальні навігаційні системи тактичного класу стали фундаментальними технологіями для забезпечення стійкої PNT у середовищах DDIL. Їхня незалежність від зовнішньої інфраструктури забезпечує безперервну навігацію, коли супутникові сигнали, зв'язок або зовнішні опорні дані стають ненадійними чи недоступними.
