Ontdek onze oplossingen voor veeleisende omgevingen ↓



DDIL – Verslechterde, geblokkeerde, onderbroken en lage bandbreedte
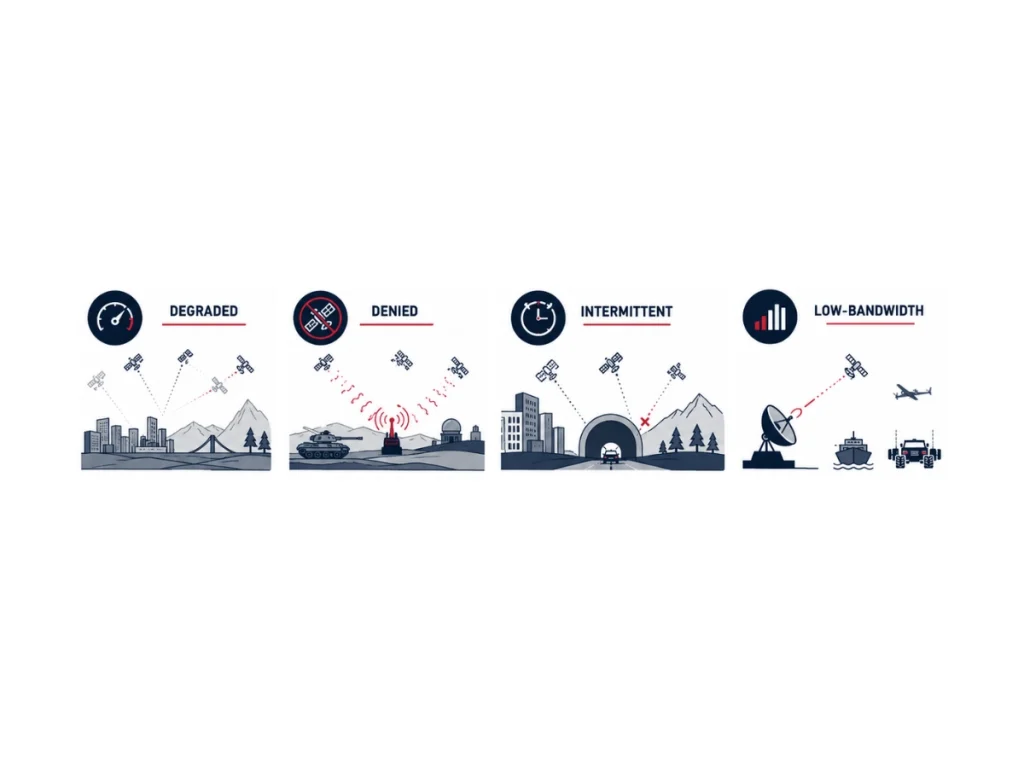
DDIL – een omgeving met verslechterde, geblokkeerde, intermitterende en lage bandbreedte – verwijst naar bedrijfsomstandigheden waarin positionering, navigatie, tijdbepaling (PNT), communicatie of detectiemogelijkheden gedeeltelijk of volledig onbeschikbaar worden. De DDIL-omstandigheden verminderen het situationeel bewustzijn, vergroten de onzekerheid bij de navigatie en vormen een uitdaging voor autonome besluitvorming.
Moderne navigatiesystemen beperken deze effecten door hoogwaardige inertiële sensoren te combineren met meerdere ondersteunende bronnen via geavanceerde algoritmen voor sensorfusie.
Aangetast milieu
Er is sprake van een verslechterd milieu wanneer navigatie of communicatie weliswaar beschikbaar blijft, maar met verminderde prestaties. Signaalverzwakking, multipad-propagatie, atmosferische storingen, gebladerte, stedelijke canyons, tunnels, slechte weersomstandigheden, elektromagnetische interferentie of gedeeltelijke sensorstoringen verminderen de nauwkeurigheid zonder dat dit tot een volledige uitval leidt.
De systemen blijven functioneren, maar leveren grotere positioneringsonzekerheden op.
Afgewezen omgeving
Een omgeving waarin signalen worden geblokkeerd, maakt het gebruik van een of meer essentiële navigatie- of communicatiediensten onmogelijk. GNSS Storingen, spoofing, ondergrondse operaties, onderwatermissies, gebouwen met een hoge dichtheid, elektronische oorlogsvoering of opzettelijke radiostilte zorgen ervoor dat er geen externe positie-updates meer binnenkomen.
In deze situaties schatten inertiële navigatiesystemen zelfstandig de positie, snelheid en oriëntatie in, totdat ondersteunende sensoren weer beschikbaar zijn.
Een omgeving met onderbrekingen
In eenintermitterende omgeving worden navigatie- of communicatiediensten slechts gedurende korte of onvoorspelbare periodes aangeboden. UAV’s die tussen gebouwen vliegen, autonome grondvoertuigen die tunnels binnenrijden, maritieme platforms die in de buurt van kliffen opereren, of satellieten die periodiek zichtbaarheid verliezen, verliezen herhaaldelijk externe meetgegevens en herstellen deze vervolgens weer.
Sensorfusie-algoritmen moeten elke nieuwe waarneming snel valideren en integreren, terwijl de continuïteit van de navigatie tijdens onderbrekingen gewaarborgd blijft.
Een omgeving met onderbrekingen
Een omgeving met lage bandbreedte beperkt de hoeveelheid of de frequentie van de verzonden gegevens. Tactische radionetwerken, satellietcommunicatie, onderwatermodems, afgelegen industriële locaties en onbemande systemen met een groot bereik werken vaak met een beperkte doorvoercapaciteit.
Navigatiesystemen geven daarom prioriteit aan essentiële metingen, comprimeren telemetrie, verlagen de updatefrequentie en voeren de meeste schattingen lokaal uit om de operationele prestaties te behouden.
Praktijksituaties en hedendaagse technologieën
Verschillende DDIL-scenario’s combineren meerdere omstandigheden tegelijkertijd. Voorbeelden hiervan zijn situaties waarin de toegang tot de GNSS is geblokkeerd en de communicatie is verstoord, intermitterende GNSS met telemetrie met lage bandbreedte, omgevingen met elektromagnetische storingen, omgevingen met GPS-storingen, operaties waarbij de communicatie is geblokkeerd, missies waarbij de sensoren zijn uitgeschakeld, en omgevingen voor elektronische oorlogsvoering in meerdere domeinen. Deze hybride scenario’s vormen de meest veeleisende operationele omstandigheden, omdat ze tegelijkertijd van invloed zijn op navigatie, communicatie en situationeel bewustzijn.
Moderne architecturen voor de integratie van inertiële metingen ( INS ) pakken DDIL-omgevingen aan door IMU’s te integreren met GNSS, odometers, LiDAR, camera’s, Doppler-snelheidslogs (DVL), Ultra-Short Baseline (USBL)-systemen, wielencoders, radar, magnetometers, barometers en andere ondersteunende sensoren. Extended Kalman Filters (EKF), factor graph-optimalisatie en algoritmen voor gelijktijdige lokalisatie en kartering (SLAM) benutten elke beschikbare waarneming om de inertiële drift te beperken en een robuuste positionering te handhaven, ondanks onzekere bedrijfsomstandigheden.
Hoogwaardige MEMS en tactische inertiële navigatiesystemen zijn fundamentele technologieën geworden voor het waarborgen van veerkrachtige PNT in DDIL-omgevingen. Hun onafhankelijkheid van externe infrastructuur maakt continue navigatie mogelijk wanneer satellietsignalen, communicatie of externe referenties onbetrouwbaar of niet beschikbaar worden.
